Configuración de un controlador#
Este tutorial te guiará en la configuración de un controlador en VEXcode V5. Al finalizar, habrás añadido un controlador y le habrás asignado acciones.
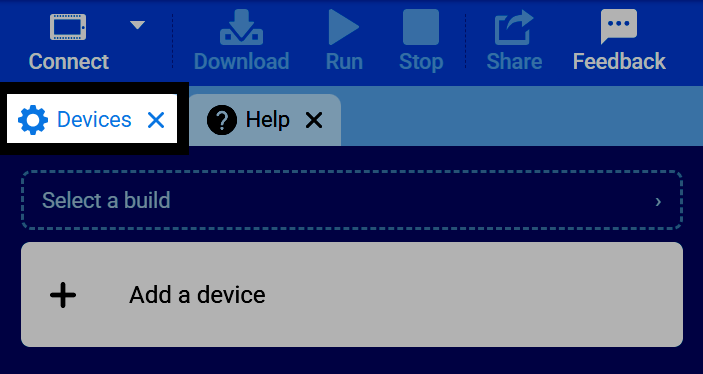
Seleccione la pestaña Dispositivos.
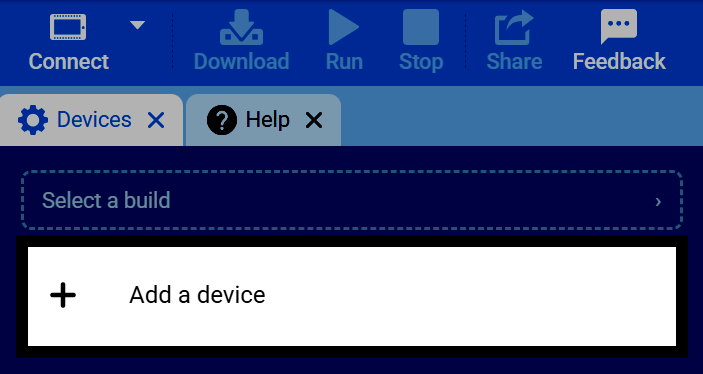
Seleccione Agregar un dispositivo.
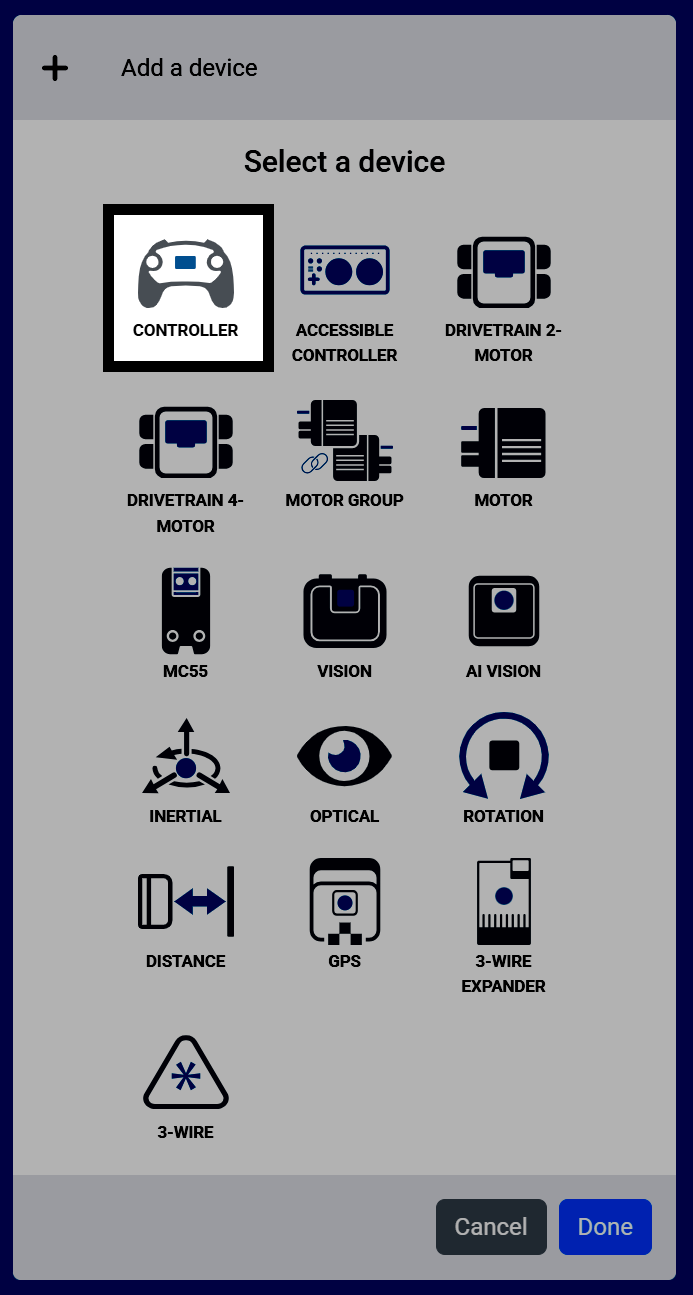
Seleccione Controlador.
Se muestran los botones y joysticks del controlador, etiquetados por nombre. Si tiene configurado un sistema de transmisión o un motor, puede asignarles controles aquí. Estas acciones configuradas solo se ejecutan durante un proyecto mientras el bloque Controller enable/disable las tenga habilitadas.
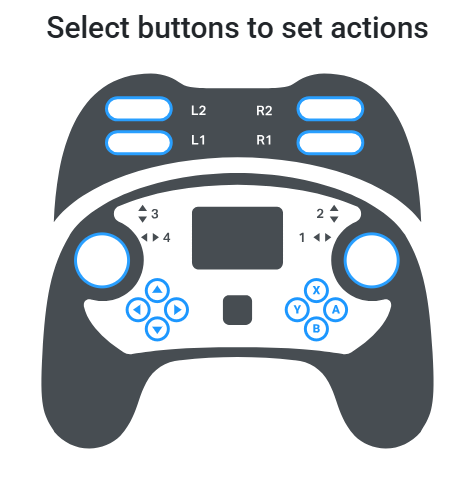
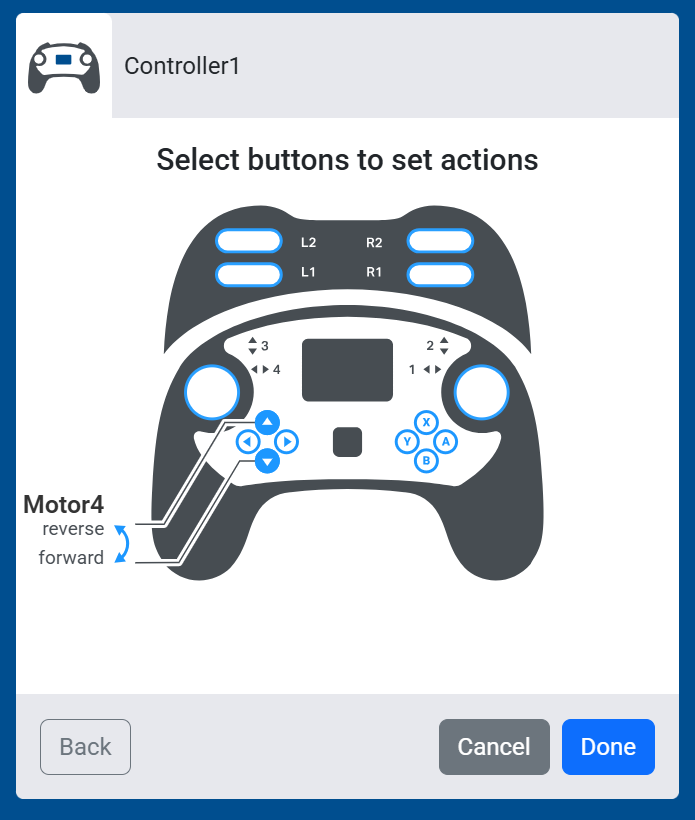
Seleccione un botón para elegir qué par de botones controlará un motor: uno para el avance y el otro para el retroceso. Si hay varios motores configurados, se pueden seleccionar ambos pares de botones a la vez.
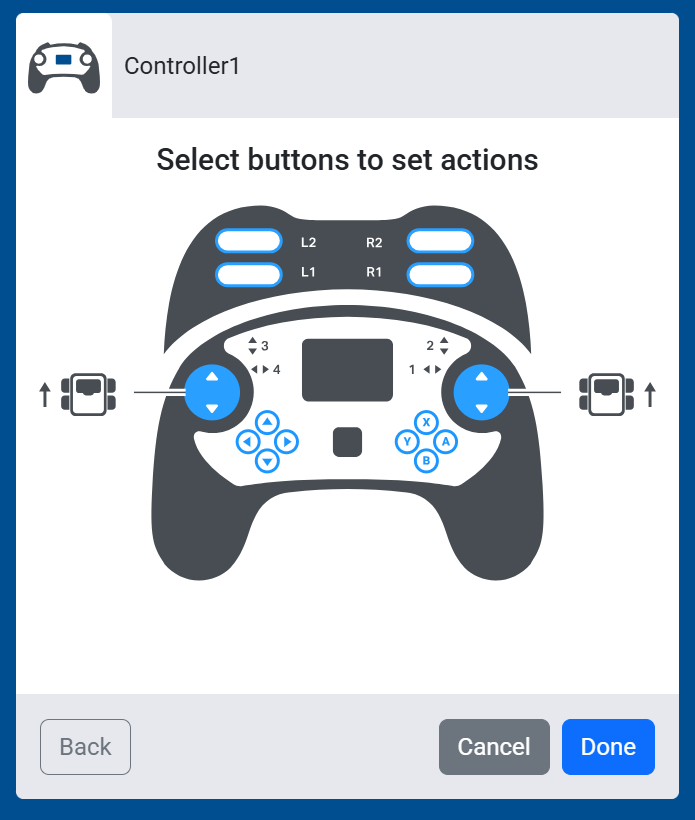
Si tienes un sistema de transmisión configurado, al seleccionar un joystick se alternan los diferentes esquemas de control. Consulta Configuración de un sistema de transmisión si aún no has añadido uno.
Mando izquierdo — El joystick izquierdo controla tanto el movimiento hacia adelante y hacia atrás del tren motriz como su giro.
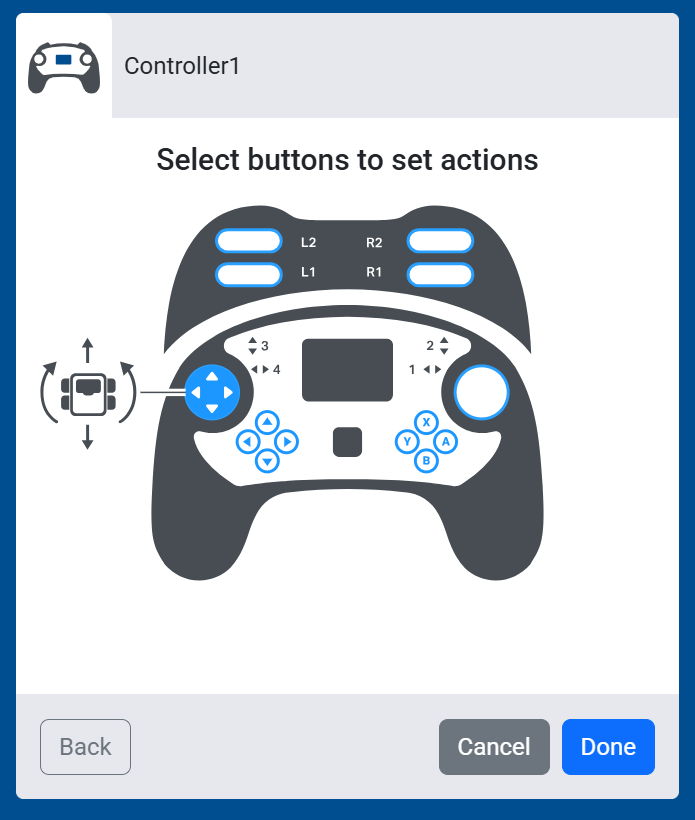
Palanca de cambios derecha — La palanca de cambios derecha controla tanto el movimiento hacia adelante y hacia atrás del tren motriz como su giro.
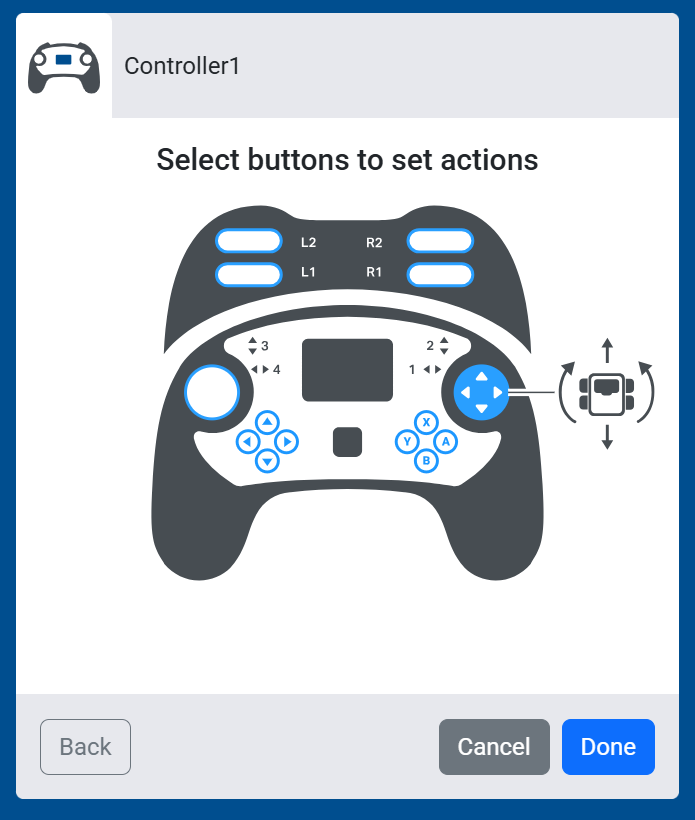
Arcade dividido — El joystick izquierdo controla hacia arriba y hacia abajo el movimiento hacia adelante y hacia atrás del tren motriz, mientras que el joystick derecho controla hacia la izquierda y hacia la derecha el giro.
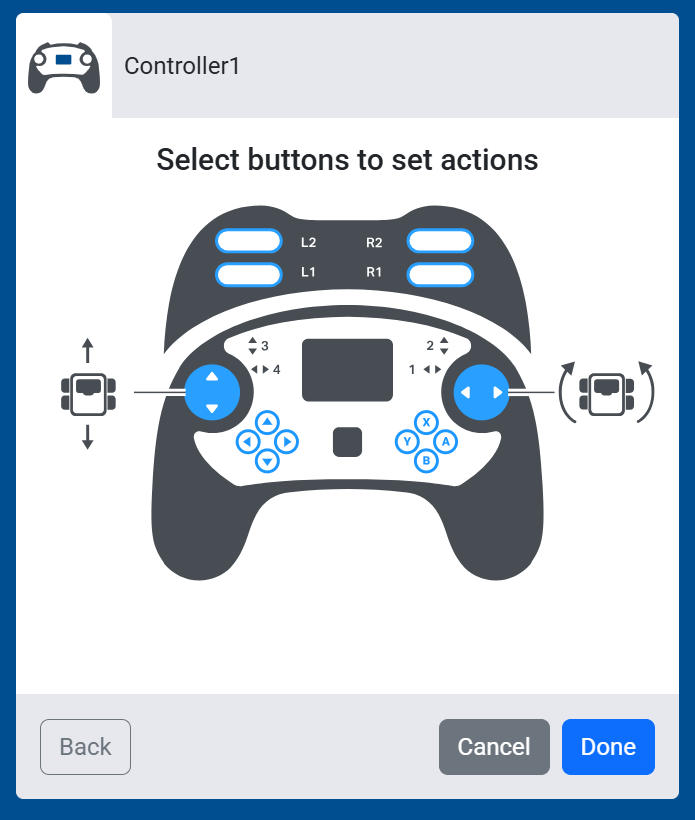
Control de la transmisión — Los movimientos hacia arriba y hacia abajo del joystick izquierdo controlan el lado izquierdo del sistema de transmisión, y los movimientos hacia arriba y hacia abajo del joystick derecho controlan el lado derecho, de forma independiente.
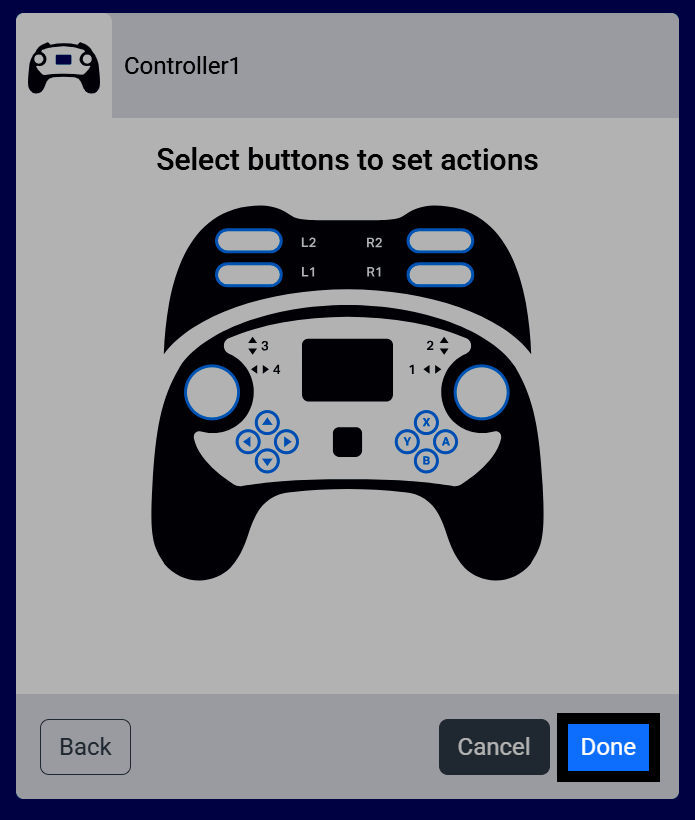
Seleccione Listo para agregar el controlador a su robot.
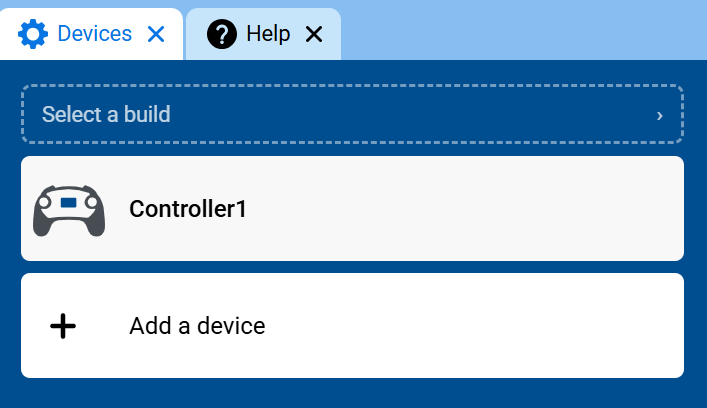
El controlador aparecerá ahora en su lista de dispositivos.
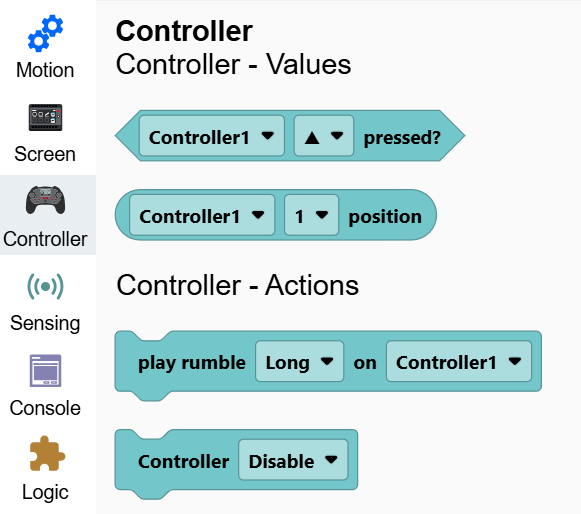
La categoría Controlador aparecerá ahora en la caja de herramientas, conteniendo sus bloques.