Trasladando tu robot#
Este tutorial te guía en el uso del bloque drive for para mover tu robot hacia adelante y hacia atrás en VEXcode V5. Al finalizar, tendrás un proyecto que mueve tu robot hacia adelante y luego hacia atrás.
Asegúrate de que tu robot esté configurado con un sistema de transmisión, de modo que veas los bloques correspondientes en la caja de herramientas. Consulta Configuración de un sistema de transmisión si aún no has añadido uno.
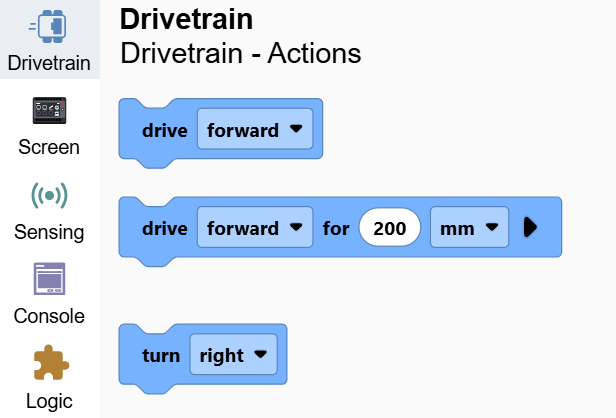
Coloque dos bloques drive for debajo del bloque when started.
when started
drive [forward v] for (200) [mm v] ▶
drive [forward v] for (200) [mm v] ▶
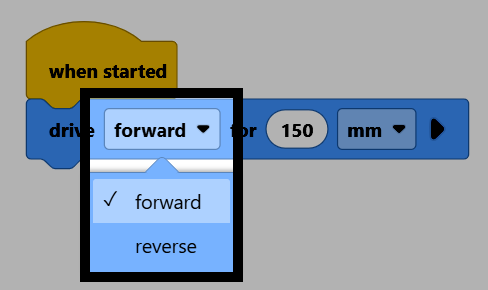
En el segundo bloque, cambie el parámetro dirección a invertir.
Asegúrate de que tu robot esté conectado a VEXcode y, a continuación, selecciona Descargar para descargar el proyecto al Brain.
Seleccione Ejecutar para ejecutar el proyecto. El robot avanzará y luego retrocederá la misma distancia.