Mover la garra#
Este tutorial explica cómo mover la garra de tu robot VEX V5 Clawbot en VEXcode V5. Al finalizar, tendrás un proyecto que cierra la garra, espera un momento y luego la vuelve a abrir.
Asegúrate de que tu robot esté configurado con la versión Drivetrain, Inertial del proyecto Clawbot, para que veas los bloques ClawMotor en la caja de herramientas.
Coloca dos bloques motor de giro para debajo del bloque cuando se inicia.
when started
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
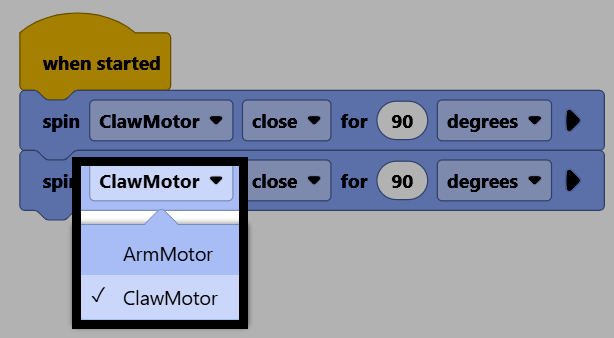
Cambia los parámetros de ambos motores a ClawMotor para que controlen la garra.
Coloca un bloque de espera entre los dos bloques para hacer una pausa antes de volver a abrir la garra.
when started
spin [ClawMotor v] [close v] for (90) [degrees v] ▶
wait (1) seconds
spin [ClawMotor v] [close v] for (90) [degrees v] ▶
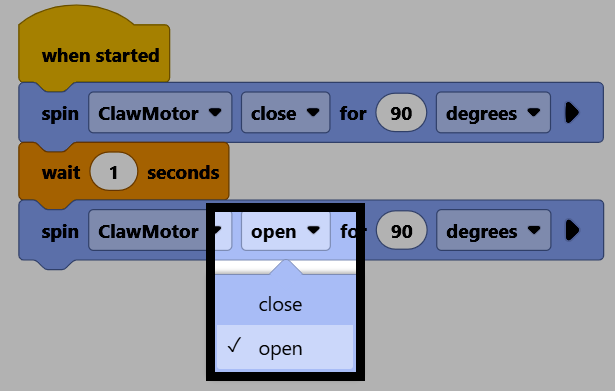
Cambia el parámetro de dirección del segundo bloque motor de giro para a abrir, para volver a abrir la garra.
Asegúrate de que tu robot esté conectado a VEXcode y, a continuación, selecciona Descargar para descargar el proyecto al Brain.
Seleccione Ejecutar para ejecutar el proyecto. Este proyecto cerrará la garra, esperará y luego la volverá a abrir.