Configuración de un sistema de transmisión#

Configuring a Drivetrain

Este tutorial te guiará en la configuración de un sistema de transmisión en VEXcode V5. Al finalizar, habrás añadido y configurado un sistema de transmisión.

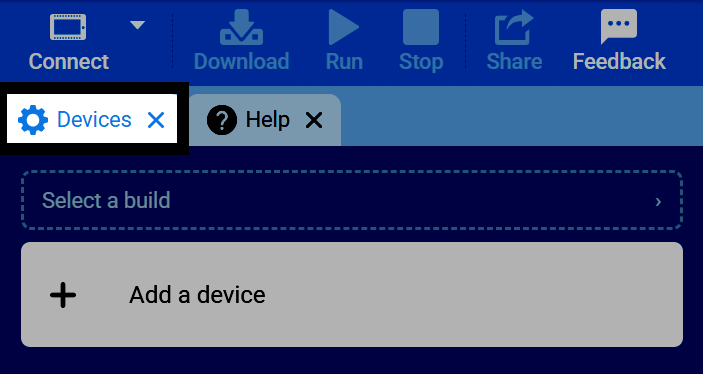
  1. Seleccione la pestaña Dispositivos.

Captura de pantalla de la barra de pestañas de VEXcode, con la pestaña Dispositivos resaltada.
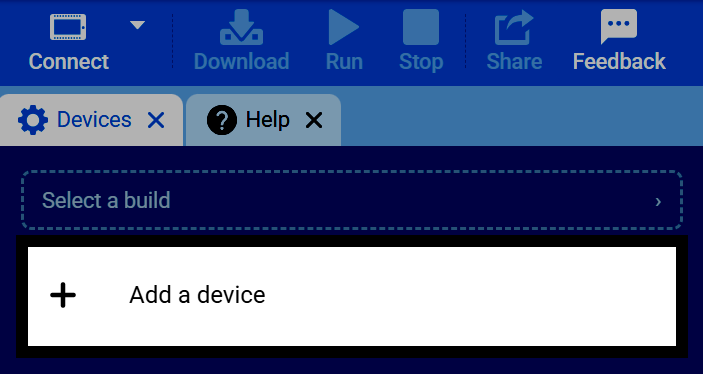
  1. Seleccione Agregar un dispositivo.

Captura de pantalla de la pestaña Dispositivos, con el botón Agregar un dispositivo resaltado.
  1. Seleccione Sistema de transmisión de 2 motores.
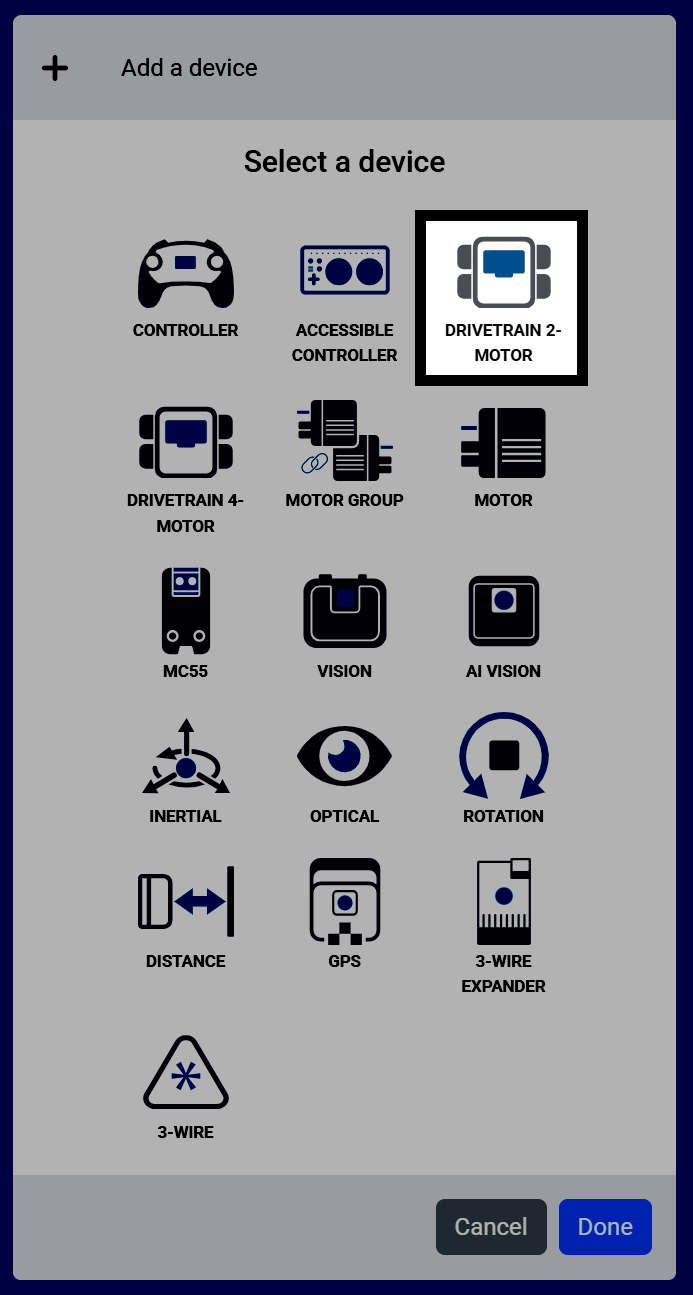
Captura de pantalla de la pantalla Seleccionar un dispositivo, donde se destaca la opción Drivetrain 2-Motor entre las demás opciones de dispositivos.
  1. Seleccione el puerto al que está conectado el motor izquierdo.
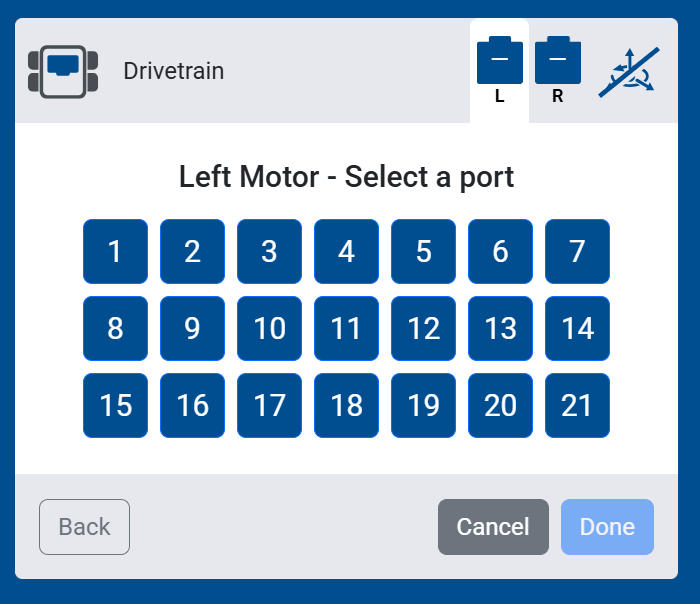
Captura de pantalla de la pantalla de selección de puertos del motor izquierdo, que muestra los puertos del 1 al 21 para elegir.
  1. Seleccione el puerto al que está conectado el motor derecho.
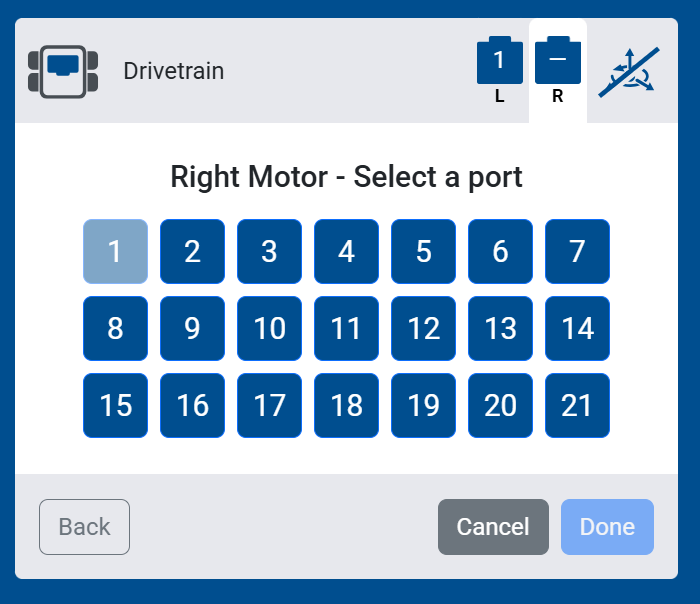
Captura de pantalla de la pantalla de selección de puertos del motor derecho, que muestra los puertos del 1 al 21 para elegir.
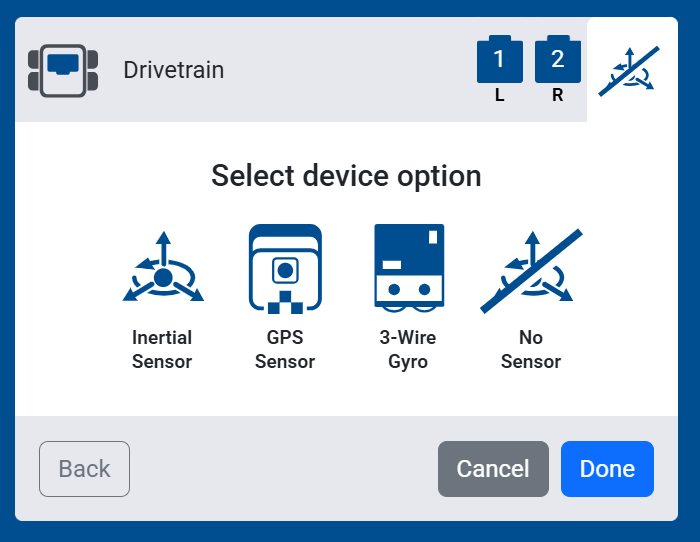
  1. Seleccione Sin sensor.

Captura de pantalla de la pantalla de selección de dispositivo, donde se destaca "Sin sensor" entre las opciones "Sensor inercial", "Sensor GPS" y "Giroscopio de 3 cables".
  1. Seleccione Listo para agregar el sistema de transmisión a su robot.
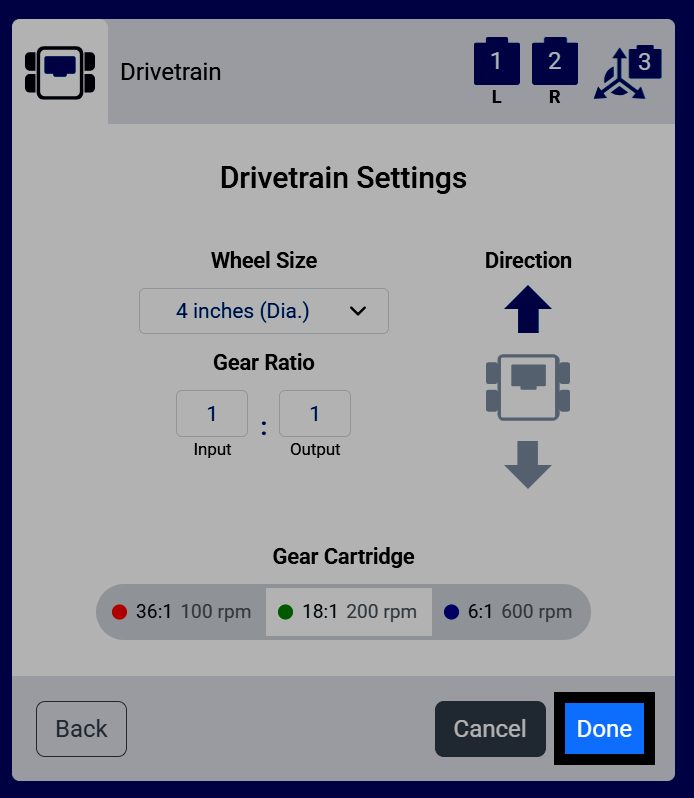
Captura de pantalla de la pantalla de Configuración de la transmisión, con el botón Listo resaltado.
  1. El sistema de transmisión aparecerá ahora en su lista de dispositivos.
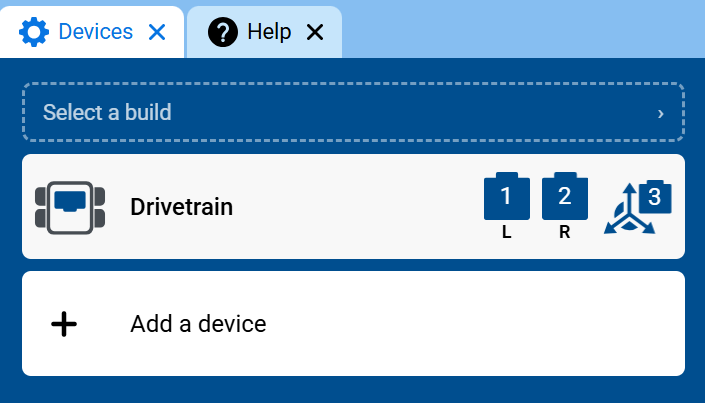
Captura de pantalla de la pestaña Dispositivos, donde se muestra el sistema de transmisión en la lista de dispositivos con sus puertos de motor izquierdo y derecho.
  1. La categoría “Sistema de transmisión” aparecerá ahora en la caja de herramientas, conteniendo sus bloques.
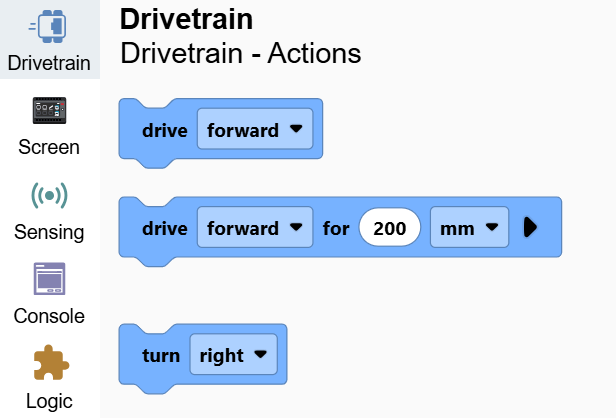
Captura de pantalla de la caja de herramientas con la categoría Tren de transmisión abierta, mostrando los bloques de transmisión y giro.