
Servomoottori#
Johdanto#
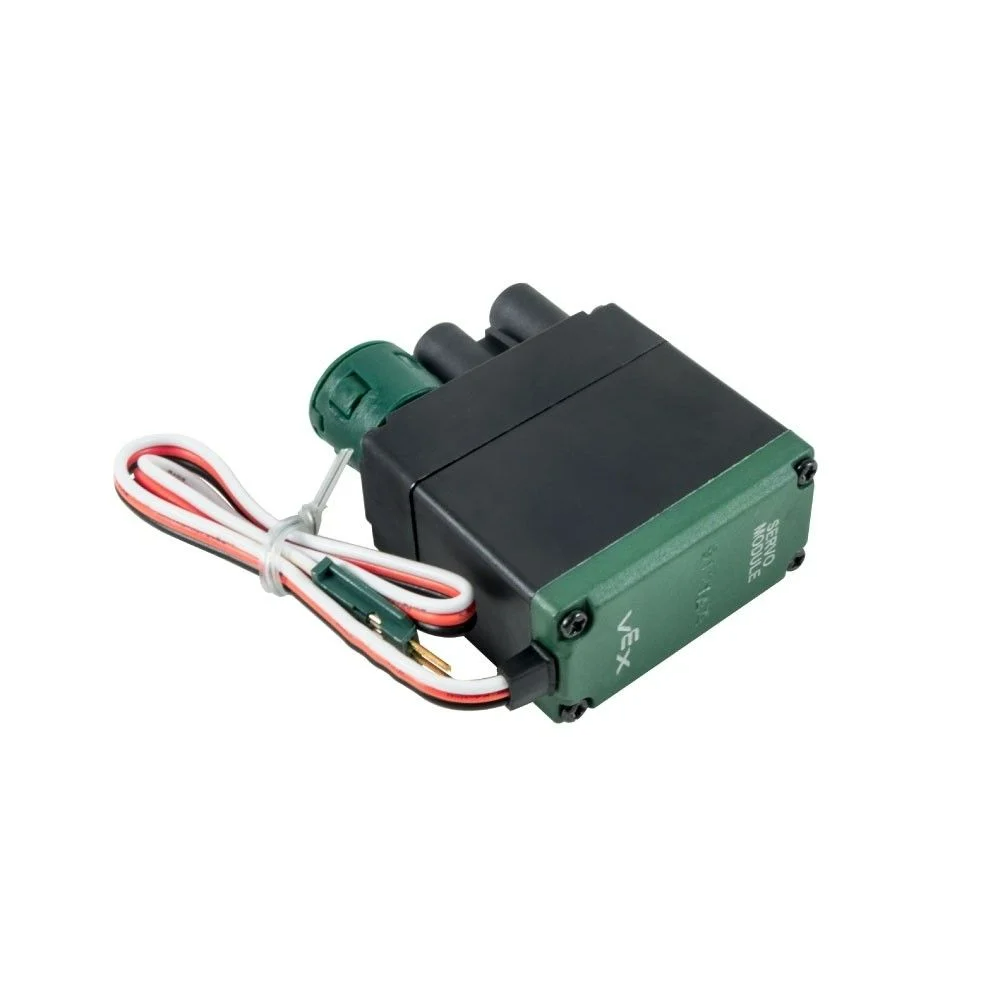
servo -luokkaa käytetään V5 3-johtimisen servomoottorin ohjaamiseen ja konfigurointiin. V5 3-johtiminen servomoottori tarjoaa asentoperusteisen ohjauksen kiinteällä liikealueella.
Luokanrakentajat#
servo( triport::port& port );
Luokan tuhoaja#
Tuhoaa servo -objektin ja vapauttaa siihen liittyvät resurssit.
~servo();
Parametrit#
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
3-johtiminen portti, johon servomoottori on kytketty, kirjoitetaan muodossa |
Muistiinpanoja#
Brain tai 3-Wire Expander on luotava ensin, ennen kuin niitä voidaan käyttää objektin luomiseen
servo-luokan konstruktorilla.
Esimerkki#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Jäsenten toiminnot#
servo -luokka sisältää seuraavat jäsenfunktiot:
setPosition— Siirtää servomoottorin määritettyyn asentoon.
Ennen minkään servo -jäsenfunktion kutsumista on luotava servo -instanssi alla olevan mukaisesti:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Siirtää servomoottorin määrättyyn asentoon.
1 — Asettaa servon asennon prosenttiarvona.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Asettaa servon asennon pyöritysyksiköiden avulla.
void setPosition(
 double value,
 rotationUnits units );
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Servomoottorin asennon arvo prosenttiyksiköitä käytettäessä. |
|
|
Servon asennon arvo käytettäessä pyöritysyksiköitä. |
|
|
Sijaintiyksikkö: |
|
|
Paikkayksikkö:
|
Tämä funktio ei palauta arvoa.
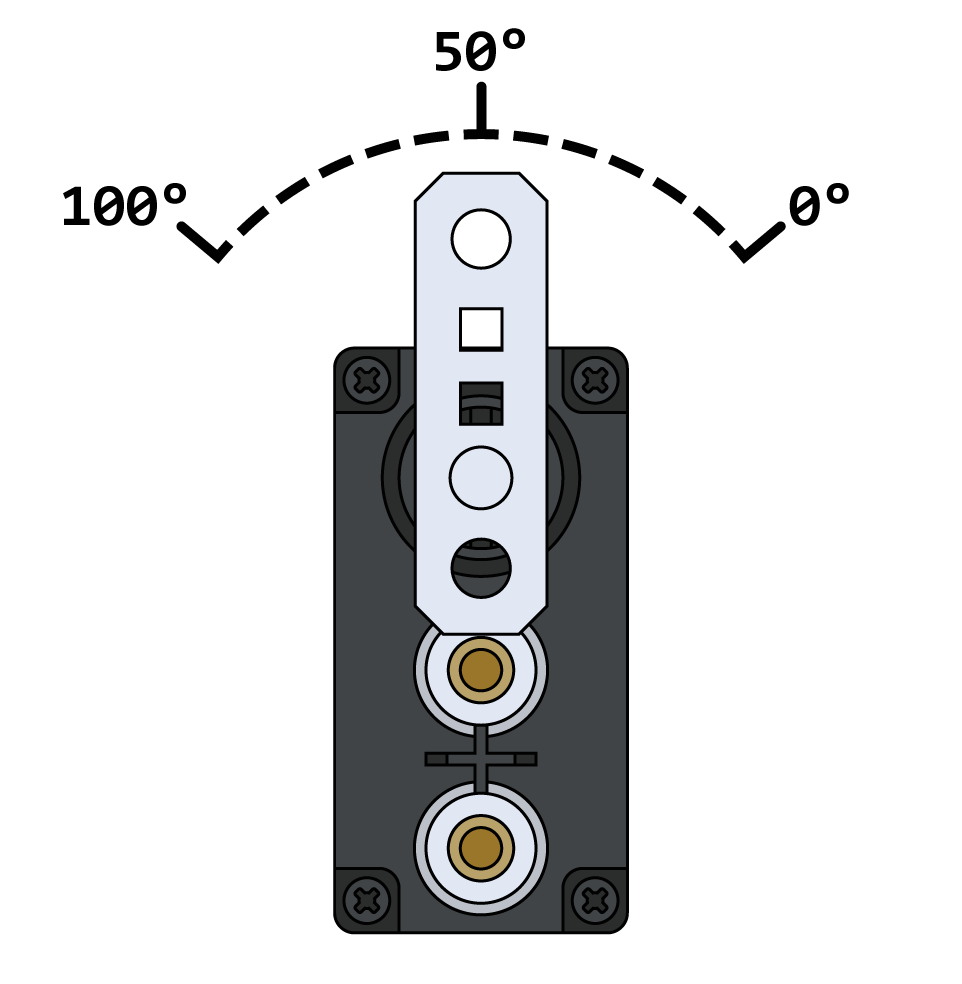
NotesProsenttiyksiköitä käytettäessä kelvollinen alue on 0–100 %.
Servo aloittaa jokaisen projektin keskittämällä itsensä automaattisesti 50 asteeseen ennen liikkeiden suorittamista.
Pyöritysyksiköitä käytettäessä servo liikkuu määritettyyn absoluuttiseen asentoon.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);