
servomoteur#
Introduction#
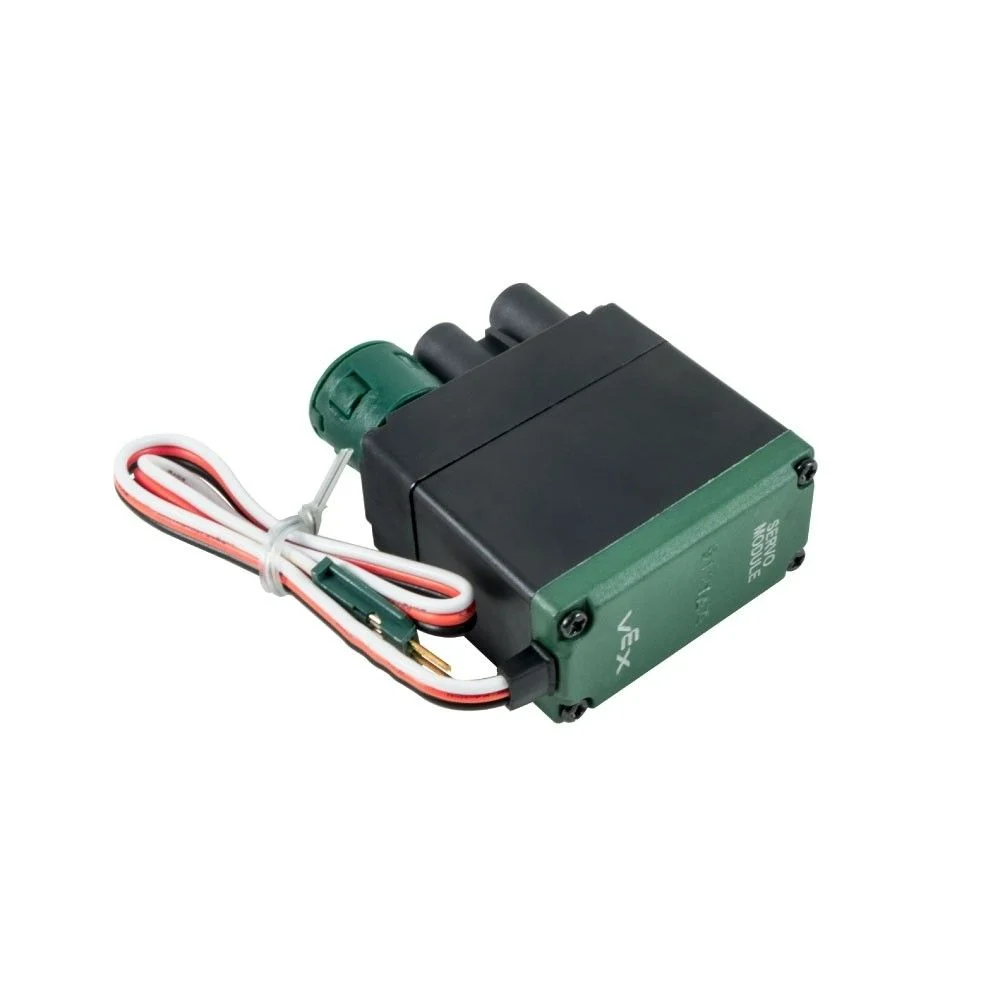
Le servomoteur VEX à 3 fils est un dispositif à 3 fils qui peut tourner vers une position spécifique en fonction d’un signal de commande provenant du V5 Brain.
Cette page utilise servo_motor comme exemple de nom de servomoteur. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
set_position– Déplace un servomoteur vers une position spécifiée entre 0 et 100 degrés.
Constructeur – Initialiser manuellement un servomoteur.
Servo– Crée un servomoteur.
définir_position#
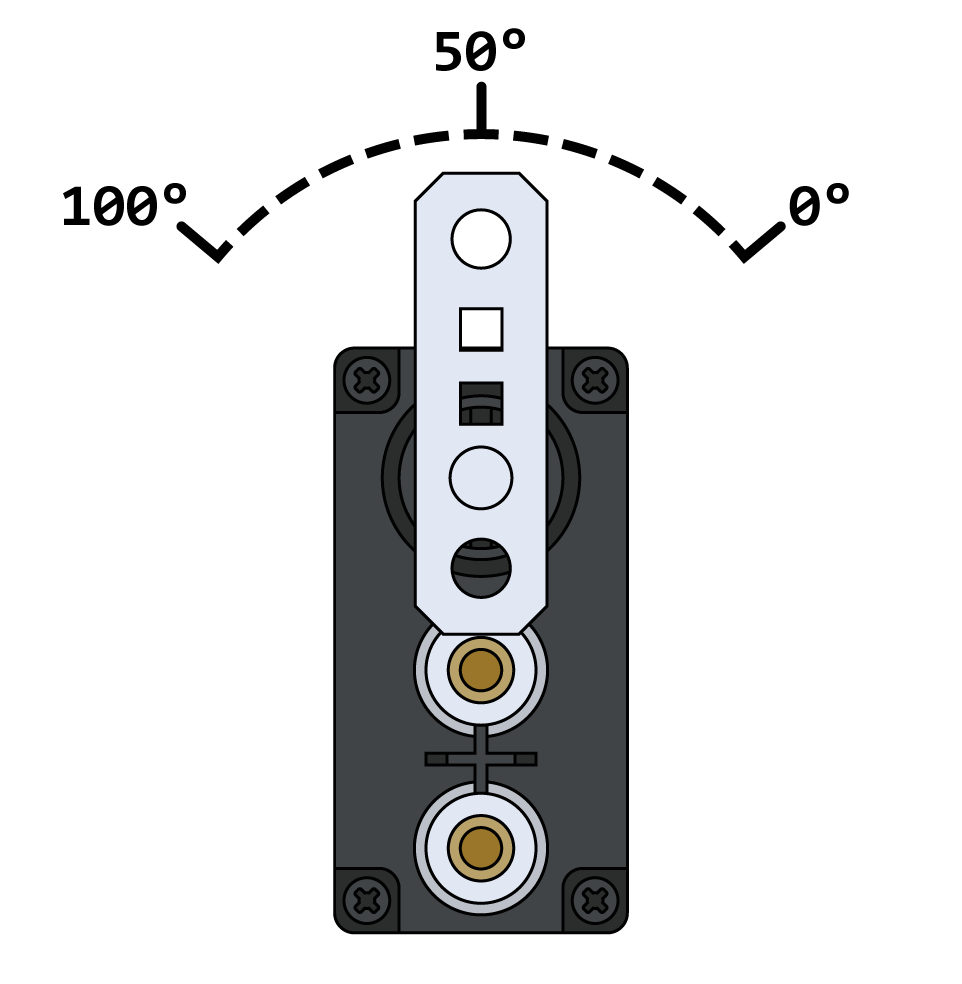
set_position déplace un servomoteur vers une position spécifiée entre 0 et 100 degrés.
Remarque : Un servomoteur commence chaque projet en se centrant automatiquement à 50 degrés avant d’effectuer tout mouvement.
Usage:
servo_motor.set_position(value, units)
Paramètres |
Description |
|---|---|
|
Valeur de position à définir pour le servomoteur. Il peut s’agir d’un entier |
|
L’unité de position : |
Constructeurs#
Les constructeurs sont utilisés pour créer manuellement Servo , qui sont nécessaires pour configurer un servomoteur en dehors de VEXcode.
Servo#
Servo crée un servomoteur.
Usage:
Servo(port)
Paramètre |
Description |
|---|---|
|
Le port à 3 fils auquel le servomoteur est connecté :
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)