
सर्वो मोटर#
परिचय#
VEX 3-वायर सर्वो मोटर एक 3-वायर डिवाइस है जो V5 ब्रेन से प्राप्त नियंत्रण संकेत के आधार पर एक विशिष्ट स्थिति में घूम सकती है।
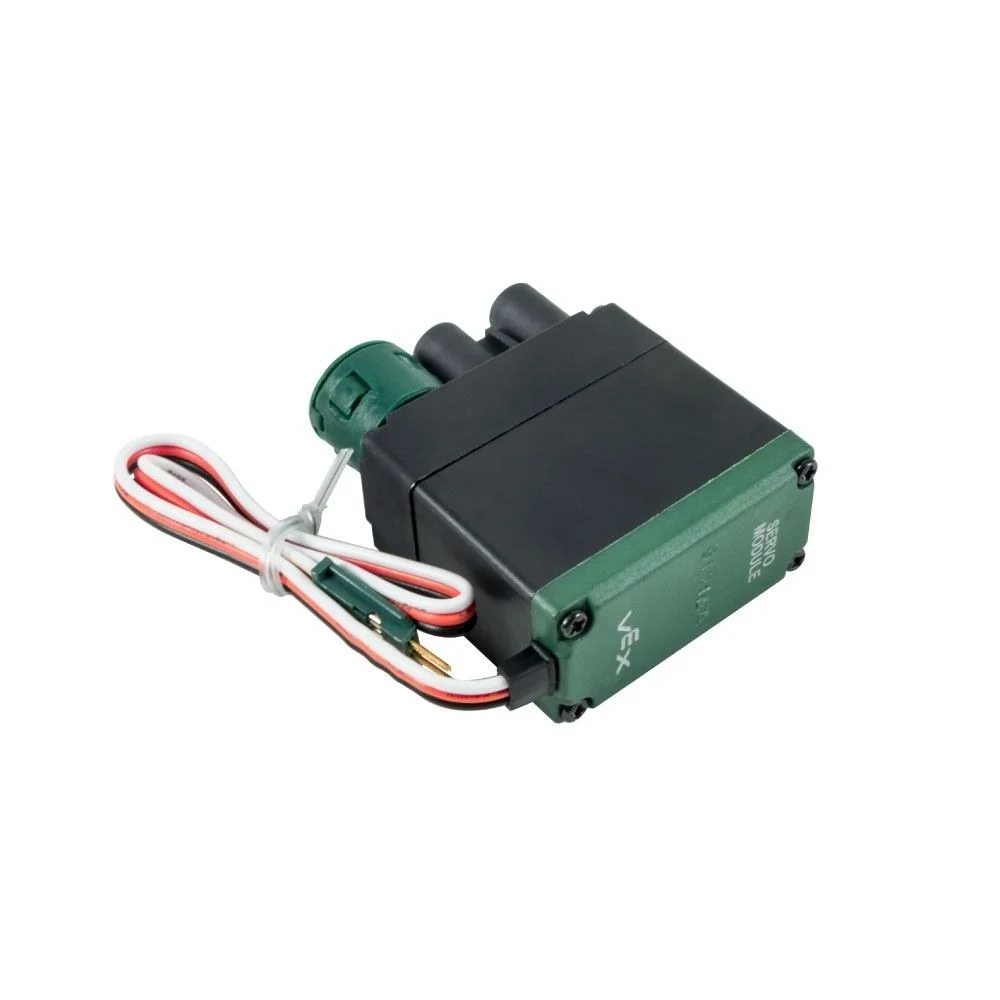
इस पृष्ठ पर उदाहरण के तौर पर सर्वो मोटर का नाम servo_motor दिया गया है। आवश्यकतानुसार इसे अपने स्वयं के कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
set_position– सर्वो मोटर को 0 और 100 डिग्री के बीच एक निर्दिष्ट स्थिति में ले जाता है।
कंस्ट्रक्टर – सर्वो मोटर को मैन्युअल रूप से आरंभ करें।
Servo– एक सर्वो मोटर बनाता है।
सेट_स्थिति#
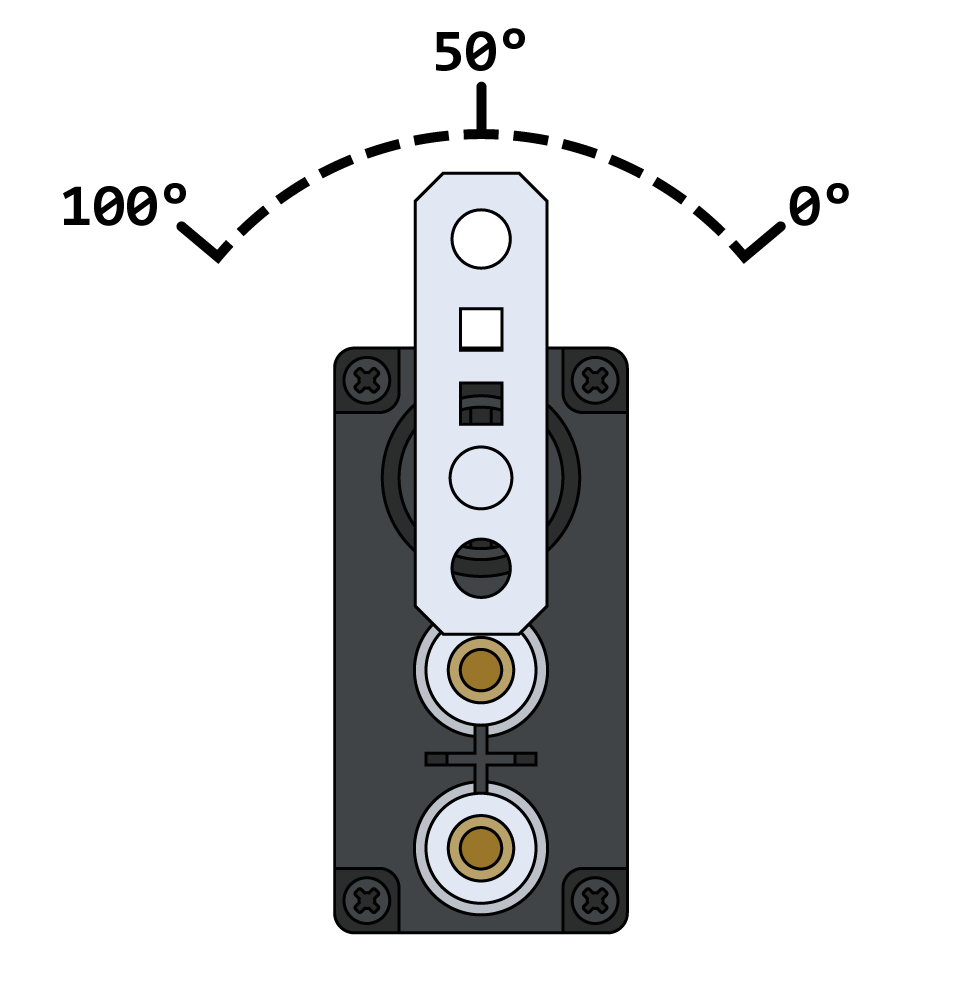
set_position एक सर्वो मोटर को 0 और 100 डिग्री के बीच एक निर्दिष्ट स्थिति में ले जाता है।
नोट: एक सर्वो मोटर किसी भी गतिविधि को पूरा करने से पहले स्वचालित रूप से 50 डिग्री पर खुद को केंद्रित करके प्रत्येक परियोजना शुरू करती है।
Usage:
servo_motor.set_position(value, units)
पैरामीटर |
विवरण |
|---|---|
|
The position value to set for the Servo Motor. This can be an |
|
स्थिति इकाई: |
कंस्ट्रक्टर्स#
कंस्ट्रक्टर का उपयोग मैन्युअल रूप से Servo ऑब्जेक्ट बनाने के लिए किया जाता है, जो VEXcode के बाहर सर्वो मोटर को कॉन्फ़िगर करने के लिए आवश्यक हैं।
Servo#
Servo एक सर्वो मोटर बनाता है।
Usage:
Servo(port)
पैरामीटर |
विवरण |
|---|---|
|
सर्वो मोटर जिस 3-वायर पोर्ट से जुड़ा है:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)