
Сервомотор#
Введение#
Трехпроводной сервомотор VEX — это трехпроводное устройство, способное вращаться в заданное положение на основе управляющего сигнала от блока управления V5.
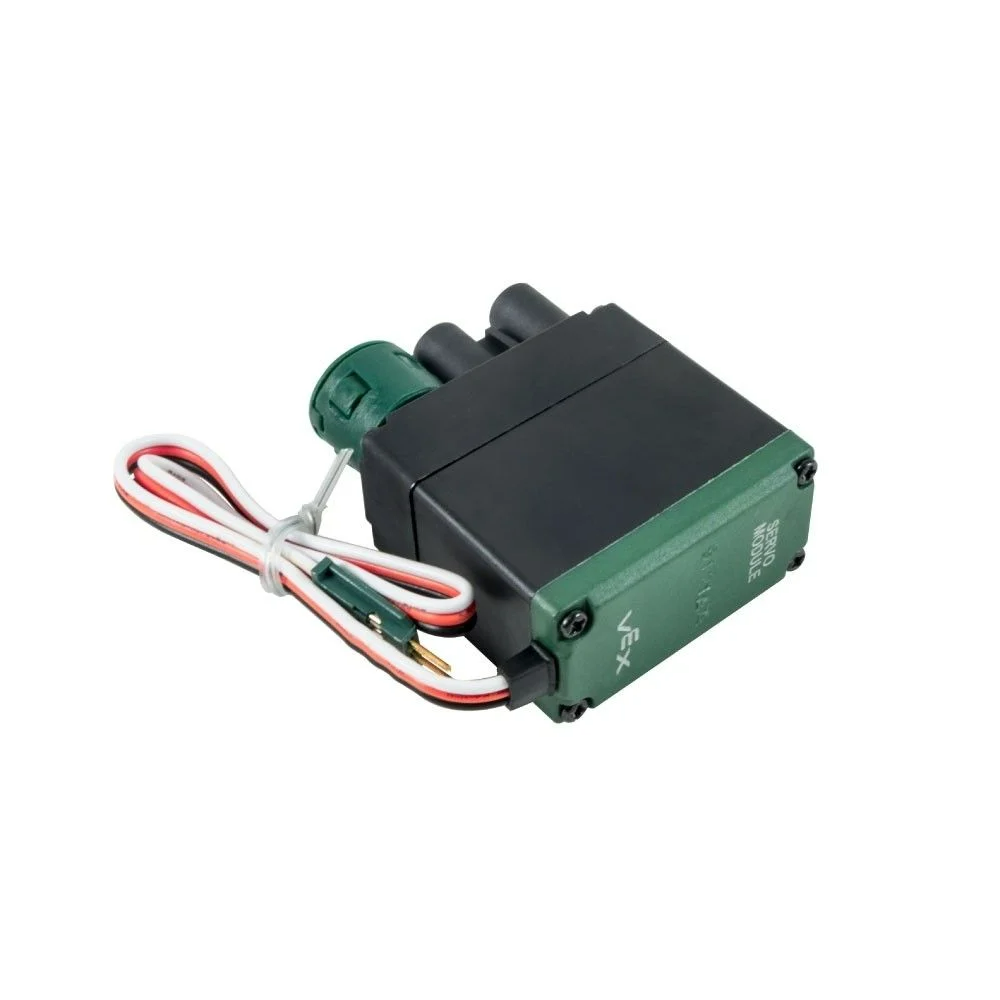
На этой странице в качестве примера имени сервомотора используется servo_motor При необходимости замените его на собственное имя.
Ниже приведён список доступных методов:
set_position– Перемещает сервомотор в заданное положение от 0 до 100 градусов.
Конструктор – Ручная инициализация сервомотора.
Servo– Создает сервомотор.
set_position#
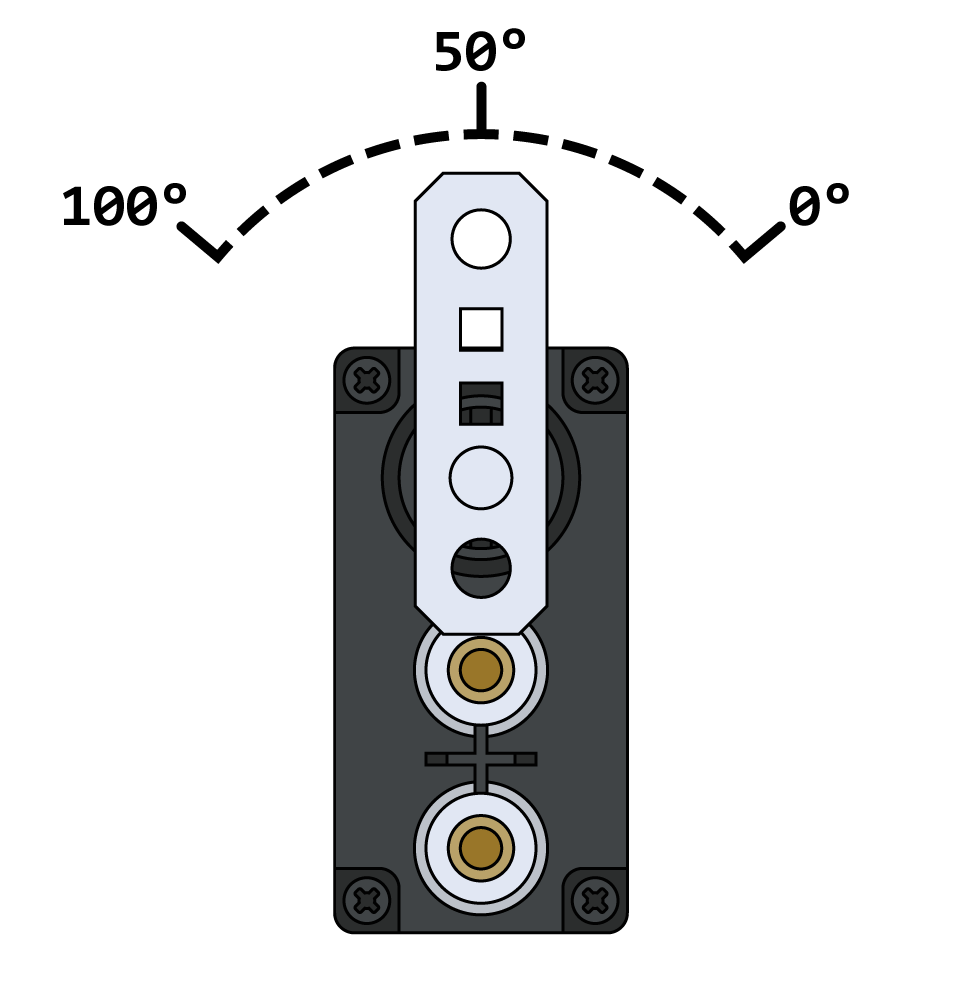
set_position перемещает сервомотор в заданное положение от 0 до 100 градусов.
Примечание: Сервомотор начинает каждый проект с автоматического центрирования под углом 50 градусов, прежде чем завершить какие-либо движения.
Usage:
servo_motor.set_position(value, units)
Параметры |
Описание |
|---|---|
|
Значение положения, которое нужно установить для сервомотора. Это может быть целое число |
|
Единица измерения положения: |
Строители#
Конструкторы используются для ручного создания объектов Servo , которые необходимы для настройки сервомотора вне VEXcode.
Servo#
Servo создает сервомотор.
Usage:
Servo(port)
Параметр |
Описание |
|---|---|
|
3-проводной порт, к которому подключен сервомотор:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)