
Σερβοκινητήρας#
Εισαγωγή#
Ο σερβοκινητήρας VEX 3 καλωδίων είναι μια συσκευή 3 καλωδίων που μπορεί να περιστραφεί σε μια συγκεκριμένη θέση με βάση ένα σήμα ελέγχου από τον εγκέφαλο V5.
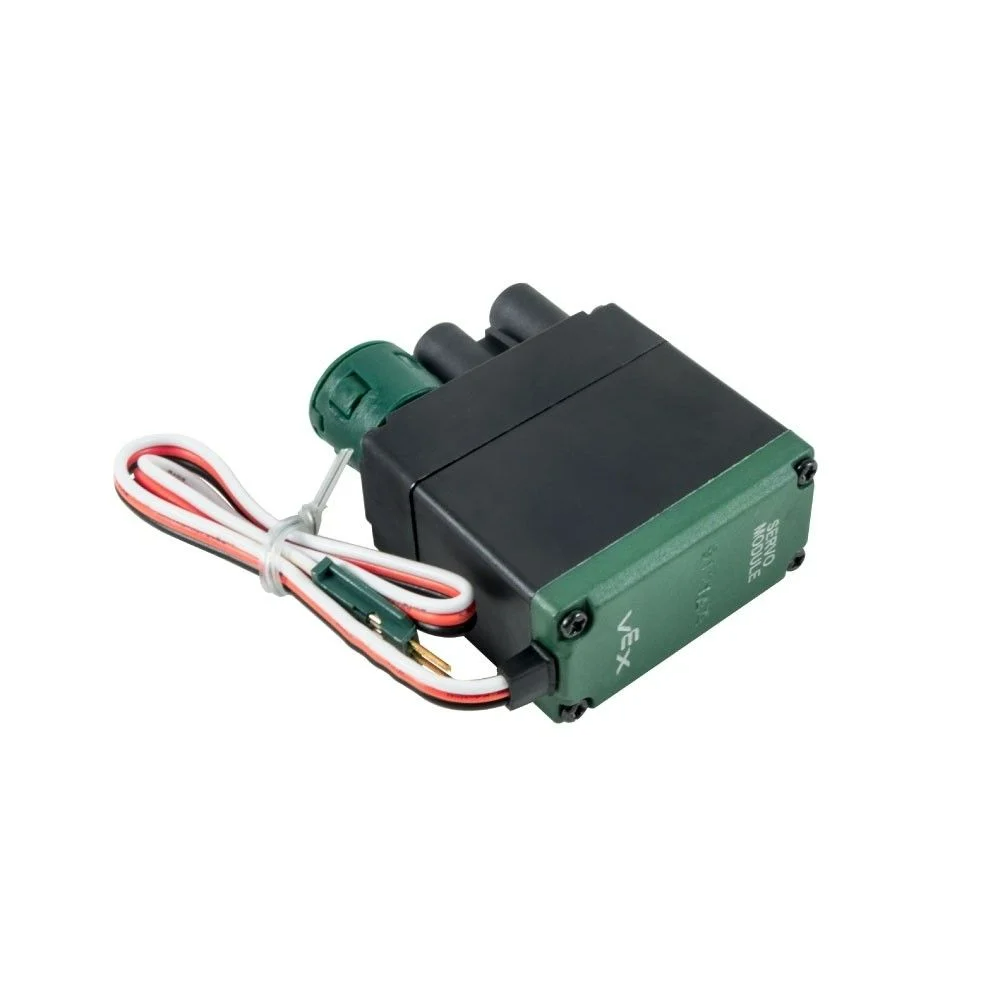
Αυτή η σελίδα χρησιμοποιεί servo_motor ως παράδειγμα ονόματος σερβοκινητήρα. Αντικαταστήστε το με το δικό σας διαμορφωμένο όνομα, όπως απαιτείται.
Παρακάτω είναι μια λίστα με τις διαθέσιμες μεθόδους:
set_position– Μετακινεί έναν σερβοκινητήρα σε μια καθορισμένη θέση μεταξύ 0 και 100 μοιρών.
Κατασκευαστής – Χειροκίνητη αρχικοποίηση ενός σερβοκινητήρα.
Servo– Δημιουργεί έναν σερβοκινητήρα.
ορισμός_θέσης#
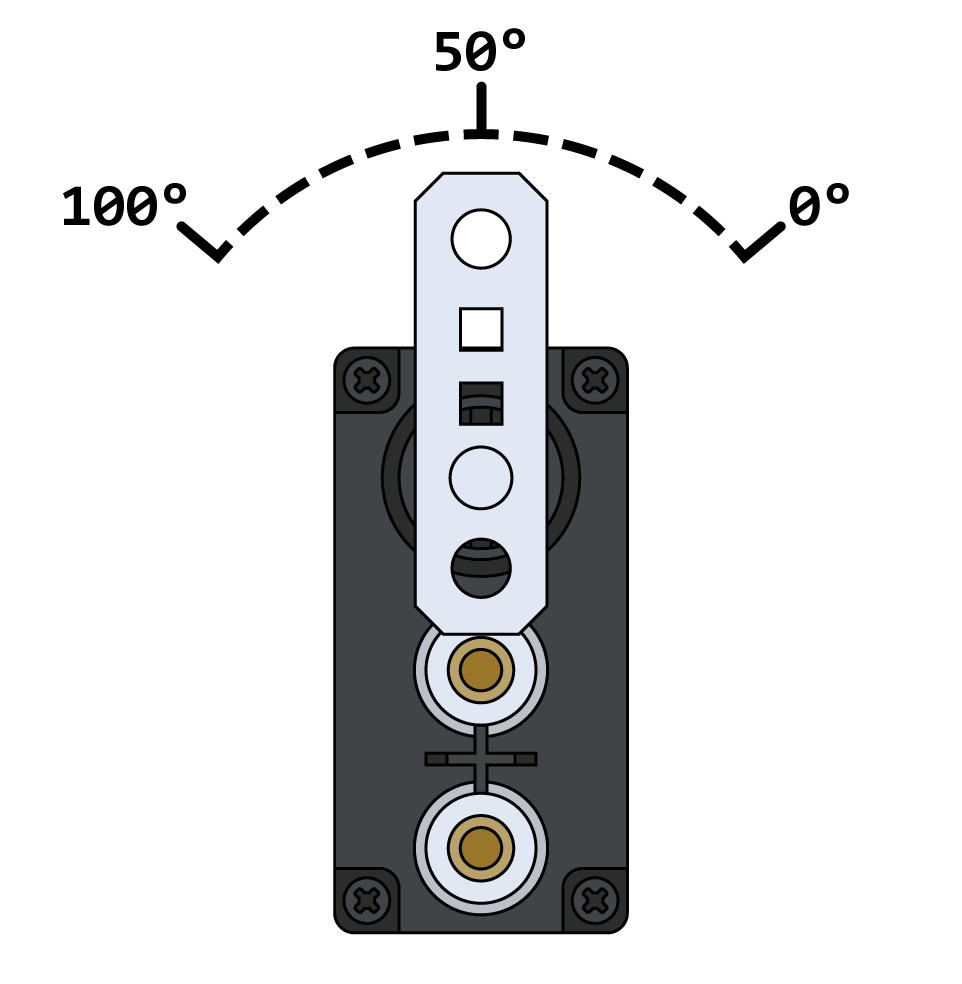
set_position μετακινεί έναν σερβοκινητήρα σε μια καθορισμένη θέση μεταξύ 0 και 100 μοιρών.
Σημείωση: Ένας σερβοκινητήρας ξεκινά κάθε έργο κεντράροντας αυτόματα στις 50 μοίρες πριν ολοκληρώσει οποιαδήποτε κίνηση.
Usage:
servo_motor.set_position(value, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η τιμή θέσης που θα οριστεί για τον σερβοκινητήρα. Αυτή μπορεί να είναι ένας ακέραιος αριθμός |
|
Η μονάδα θέσης: |
Κατασκευαστές#
Οι κατασκευαστές χρησιμοποιούνται για τη χειροκίνητη δημιουργία αντικειμένων Servo , τα οποία είναι απαραίτητα για τη διαμόρφωση ενός σερβοκινητήρα εκτός του VEXcode.
Servo#
Servo δημιουργεί έναν σερβοκινητήρα.
Usage:
Servo(port)
Παράμετρος |
Περιγραφή |
|---|---|
|
Η θύρα 3 καλωδίων στην οποία είναι συνδεδεμένος ο σερβοκινητήρας:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)