
サーボモーター#
導入#
VEX 3線式サーボモーターは、V5ブレインからの制御信号に基づいて特定の位置に回転できる3線式デバイスです。
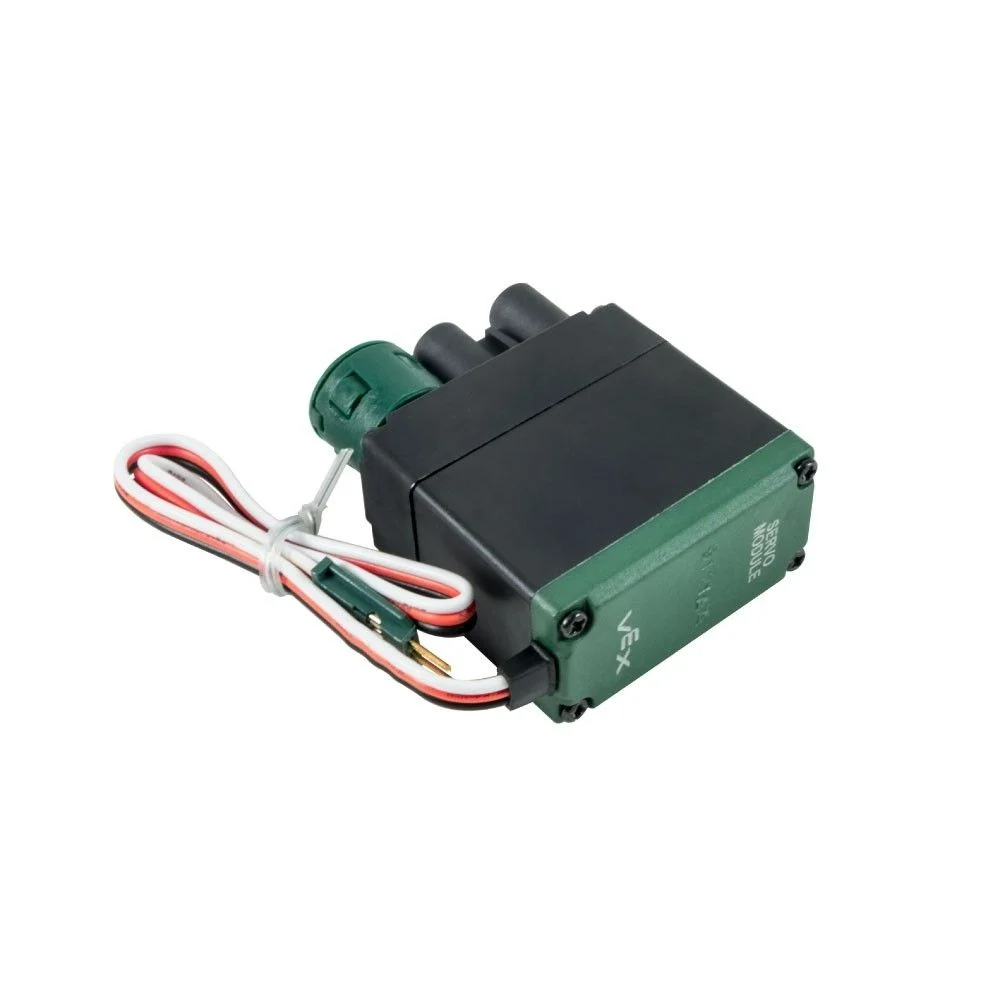
このページでは、サーボモーター名の例として servo_motor を使用しています。必要に応じて、ご自身で設定した名前に置き換えてください。
利用可能なメソッドの一覧は以下のとおりです。
set_position– サーボモーターを0~100度の間の指定された位置に移動します。
コンストラクタ – サーボモーターを手動で初期化します。
Servo– サーボモーターを作成します。
位置を設定する#
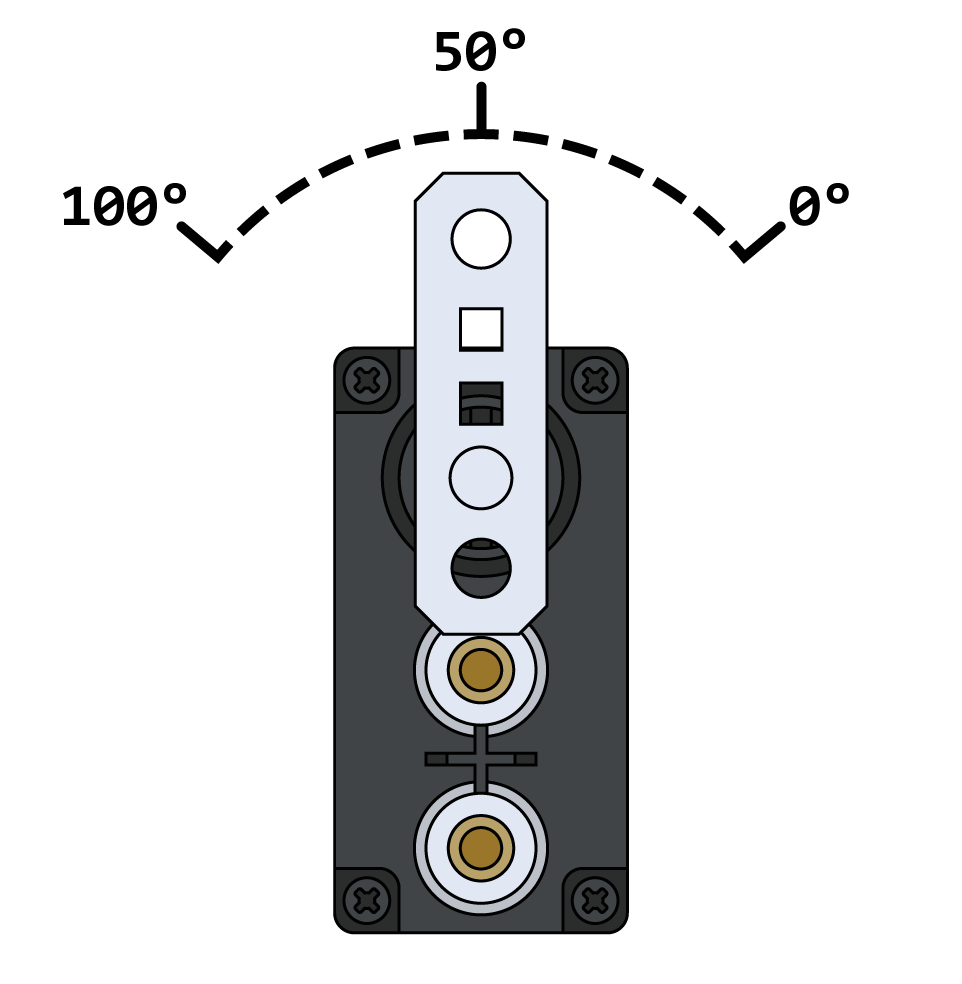
set_position はサーボモーターを0~100度の間の指定された位置に移動します。
注記: サーボモーターは、動作を開始する前に、自動的に50度の位置にセンタリングします。
Usage:
servo_motor.set_position(value, units)
パラメータ |
説明 |
|---|---|
|
サーボモーターに設定する位置値。0は |
|
位置の単位: |
建設業者#
コンストラクタは、VEXcode の外部でサーボモーターを構成するために必要な Servo オブジェクトを手動で作成するために使用されます。
Servo#
Servo はサーボモーターを作成します。
Usage:
Servo(port)
パラメータ |
説明 |
|---|---|
|
サーボモーターが接続されている3線式ポート:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)