
Servomotor#
Introducción#
El servomotor VEX de 3 hilos es un dispositivo de 3 hilos que puede girar a una posición específica en función de una señal de control del cerebro V5.
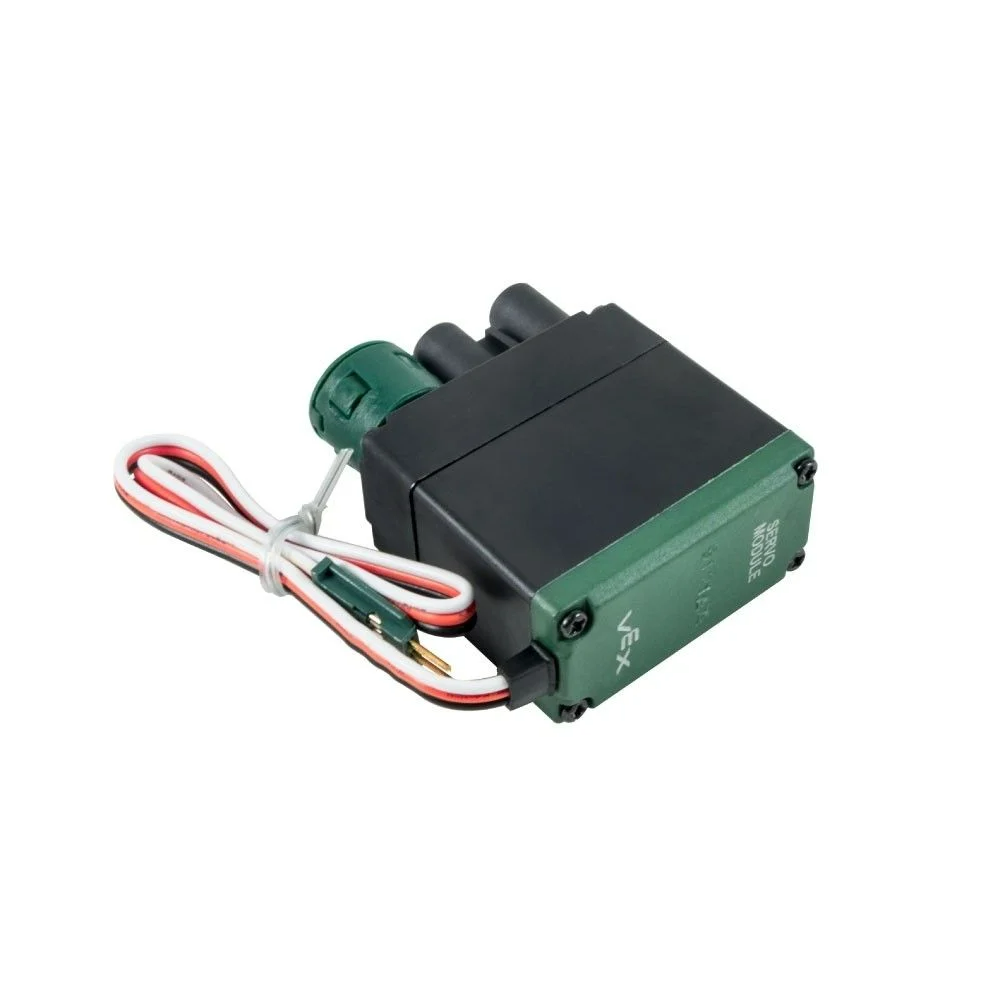
Esta página utiliza servo_motor como ejemplo de nombre de servomotor. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de los métodos disponibles:
set_position– Mueve un servomotor a una posición especificada entre 0 y 100 grados.
Constructor: inicializa manualmente un servomotor.
Servo– Crea un servomotor.
set_position#
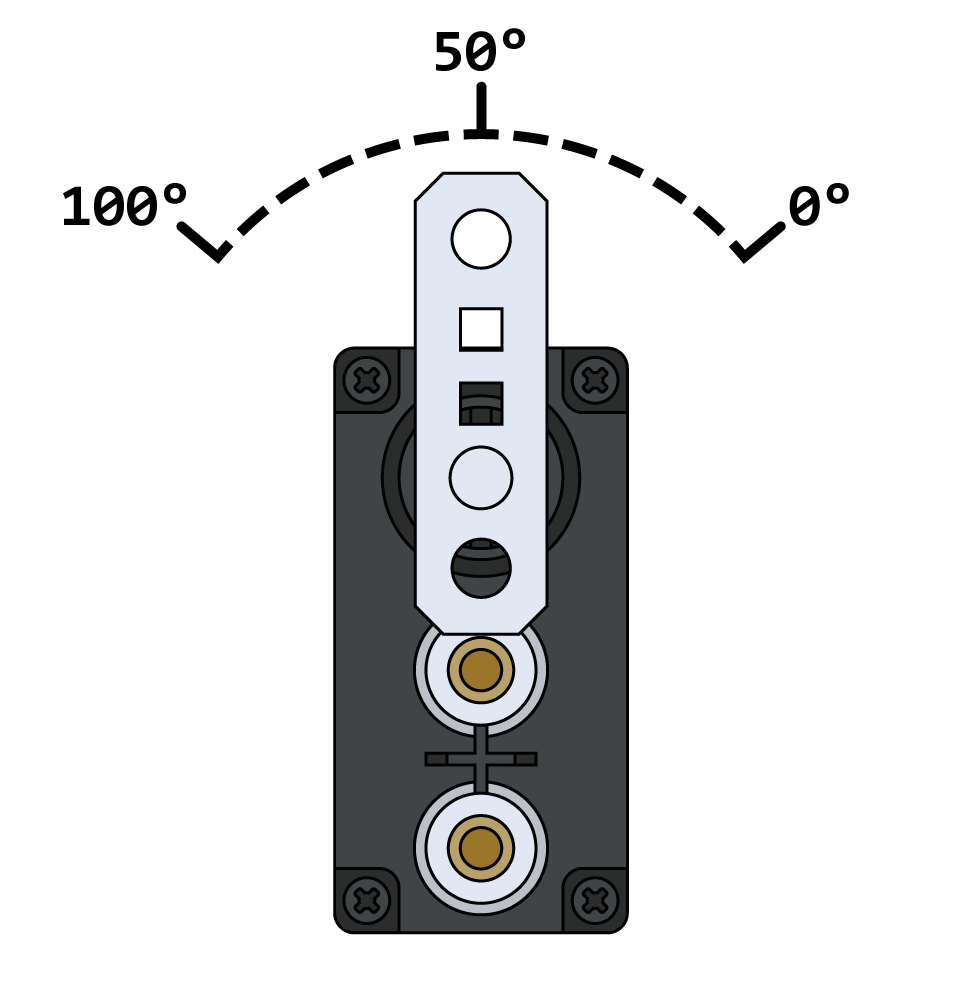
set_position mueve un servomotor a una posición especificada entre 0 y 100 grados.
Nota: Un servomotor comienza cada proyecto centrándose automáticamente a 50 grados antes de completar cualquier movimiento.
Usage:
servo_motor.set_position(value, units)
Parámetros |
Descripción |
|---|---|
|
El valor de posición a establecer para el servomotor. Esto puede ser un |
|
La unidad de posición: |
Constructores#
Los constructores se utilizan para crear manualmente objetos Servo, que son necesarios para configurar un Servomotor fuera de VEXcode.
Servo#
Servo crea un servomotor.
Usage:
Servo(port)
Parámetro |
Descripción |
|---|---|
|
El puerto de 3 hilos al que está conectado el servomotor:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)