
Servomotor#
Introduktion#
VEX 3-tråds servomotor är en 3-trådsenhet som kan rotera till en specifik position baserat på en styrsignal från V5 Brain.
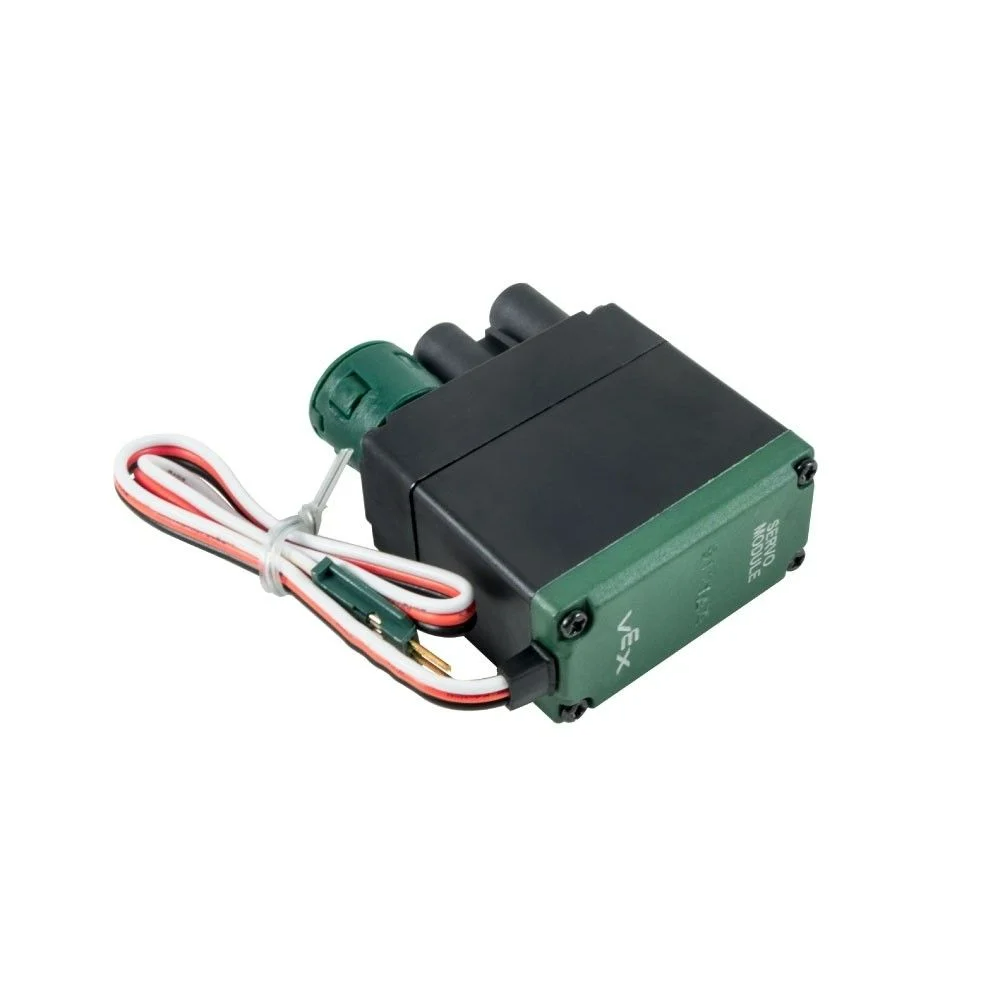
Den här sidan använder servo_motor som exempelnamn för servomotorn. Ersätt det med ditt eget konfigurerade namn efter behov.
Nedan följer en lista över tillgängliga metoder:
set_position– Flyttar en servomotor till en specificerad position mellan 0 och 100 grader.
Konstruktör – Initiera en servomotor manuellt.
Servo– Skapar en servomotor.
set_position#
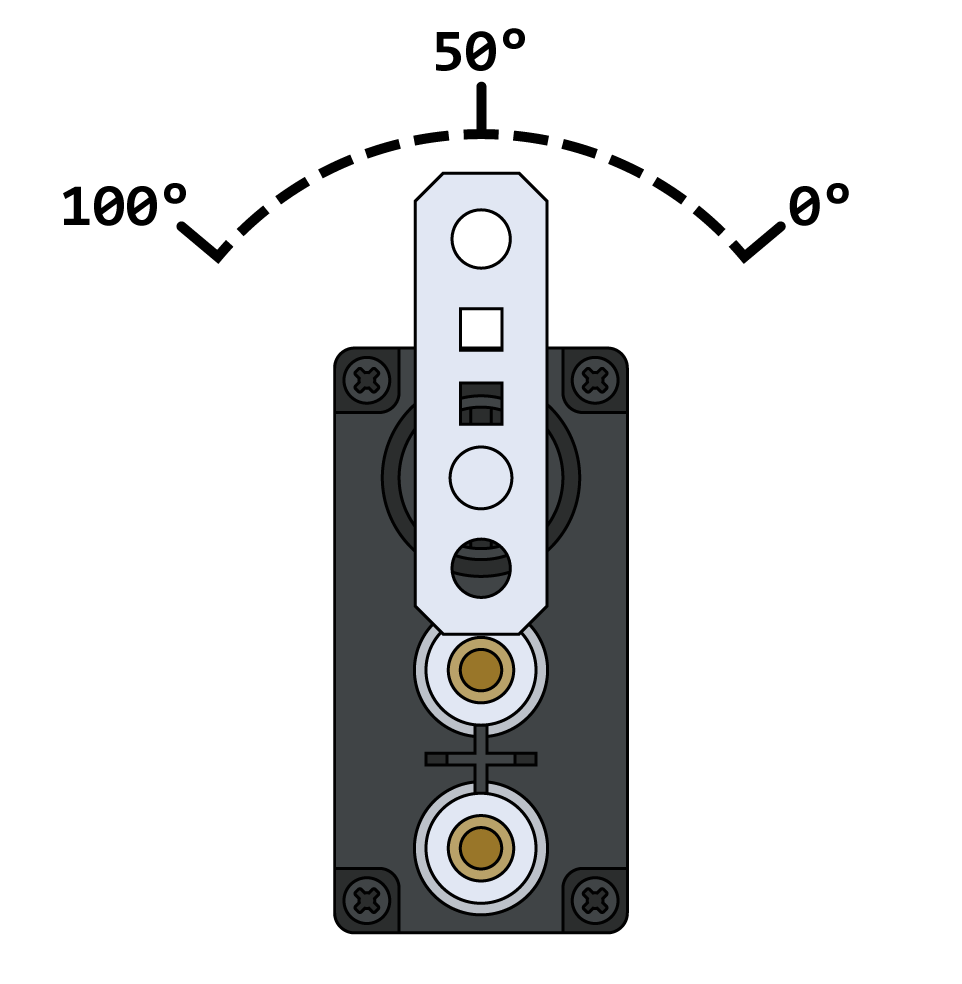
set_position flyttar en servomotor till en specificerad position mellan 0 och 100 grader.
Obs: En servomotor börjar varje projekt genom att automatiskt centrera sig själv vid 50 grader innan några rörelser slutförs.
Usage:
servo_motor.set_position(value, units)
Parametrar |
Beskrivning |
|---|---|
|
Positionsvärdet som ska ställas in för servomotorn. Detta kan vara ett heltal |
|
Positionsenheten: |
Konstruktörer#
Konstruktorer används för att manuellt skapa Servo -objekt, vilka är nödvändiga för att konfigurera en servomotor utanför VEXcode.
Servo#
Servo skapar en servomotor.
Usage:
Servo(port)
Parameter |
Beskrivning |
|---|---|
|
3-trådsporten som servomotorn är ansluten till:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)