
Servomotor#
Introdução#
O Servomotor VEX de 3 fios é um dispositivo de 3 fios que pode rodar para uma posição específica com base num sinal de controlo do módulo V5 Brain.
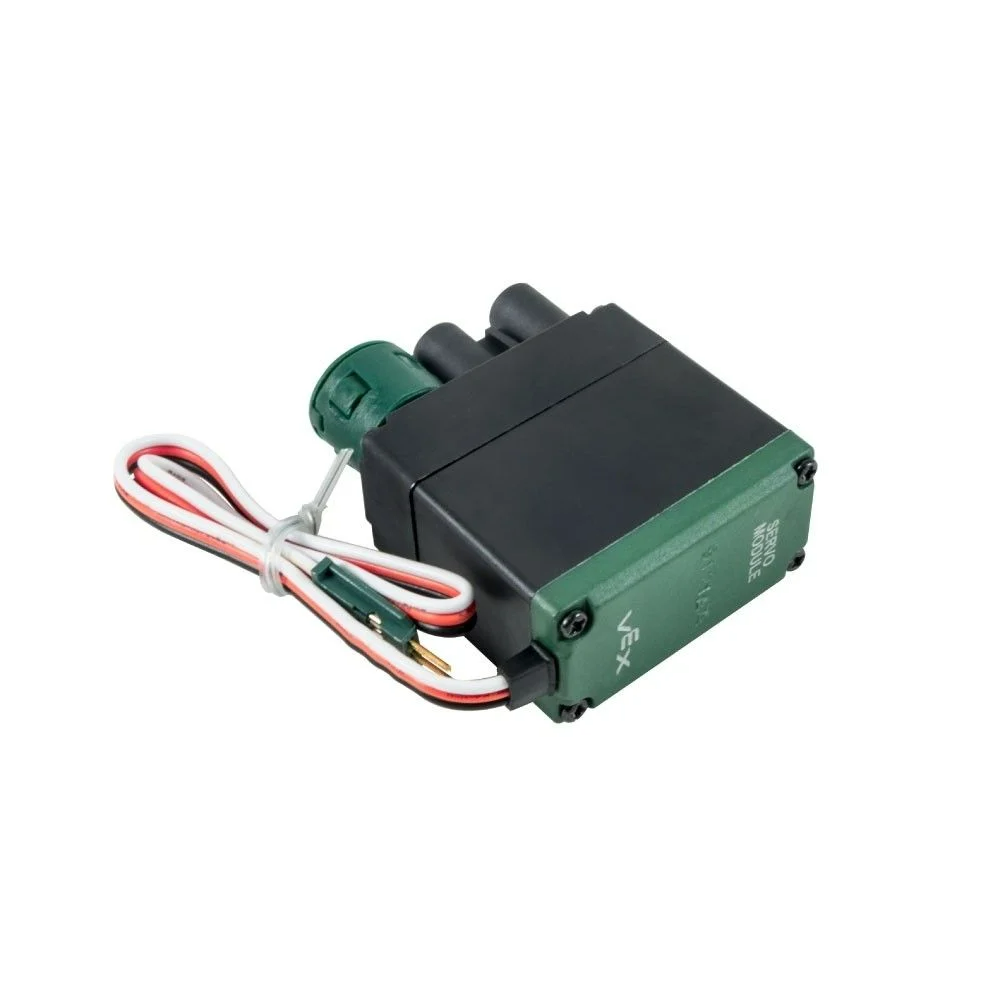
Esta página utiliza servo_motor como exemplo do nome do servomotor. Substitua-o pelo nome que configurou, se necessário.
Segue-se uma lista dos métodos disponíveis:
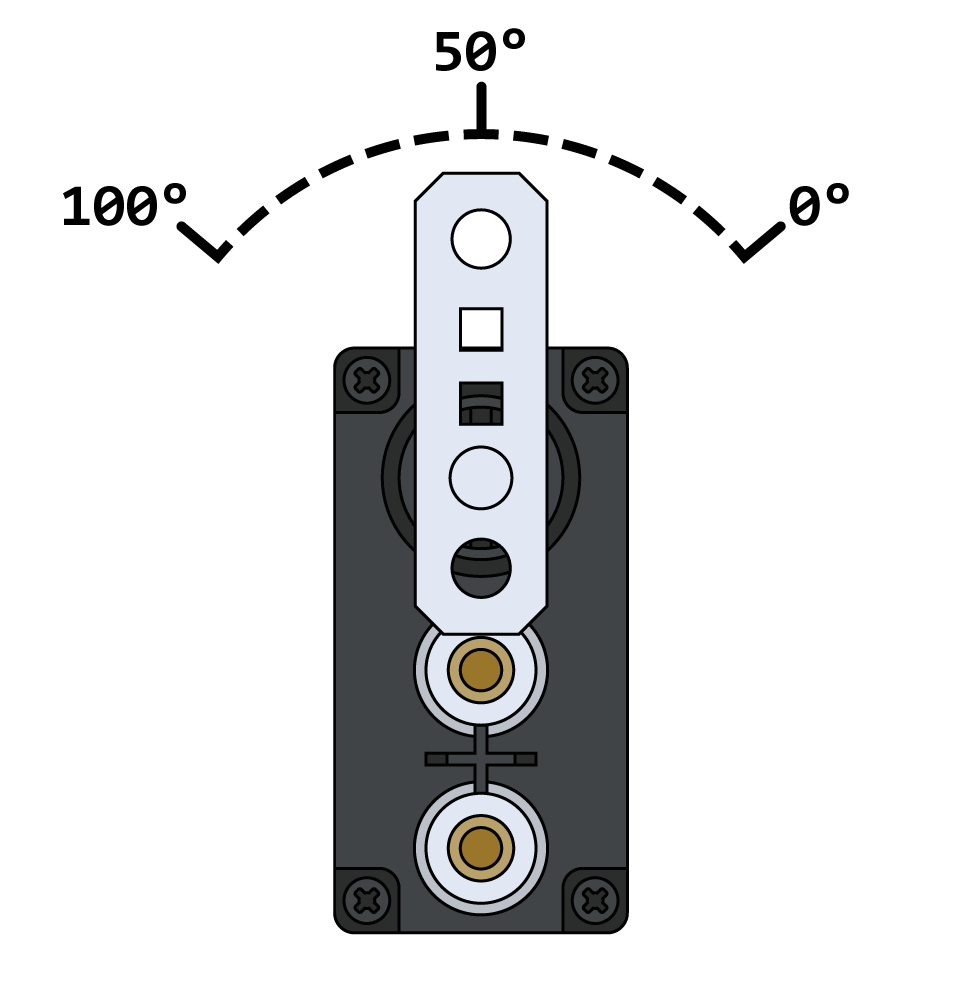
set_position– Desloca um Servo Motor para uma posição especificada entre 0 e 100 graus.
Construtor – Inicializa manualmente um servomotor.
Servo– Cria um Servo Motor.
definir_posição#
O comando set_position move um servomotor para uma posição específica entre 0 e 100 graus.
Nota: Um servomotor inicia cada projeto centrando-se automaticamente a 50 graus antes de completar qualquer movimento.
Usage:
servo_motor.set_position(value, units)
Parâmetros |
Descrição |
|---|---|
|
The position value to set for the Servo Motor. This can be an |
|
Unidade de posição: |
Construtores#
Os construtores são utilizados para criar manualmente Servo , que são necessários para configurar um Servo Motor fora do VEXcode.
Servo#
O Servo ) cria um Servo Motor.
Usage:
Servo(port)
Parâmetro |
Descrição |
|---|---|
|
A porta de 3 fios à qual o servomotor está ligado:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)