
Szervomotor#
Bevezetés#
A VEX 3-vezetékes szervomotor egy 3-vezetékes eszköz, amely a V5 Brain-től érkező vezérlőjel alapján egy adott pozícióba tud forogni.
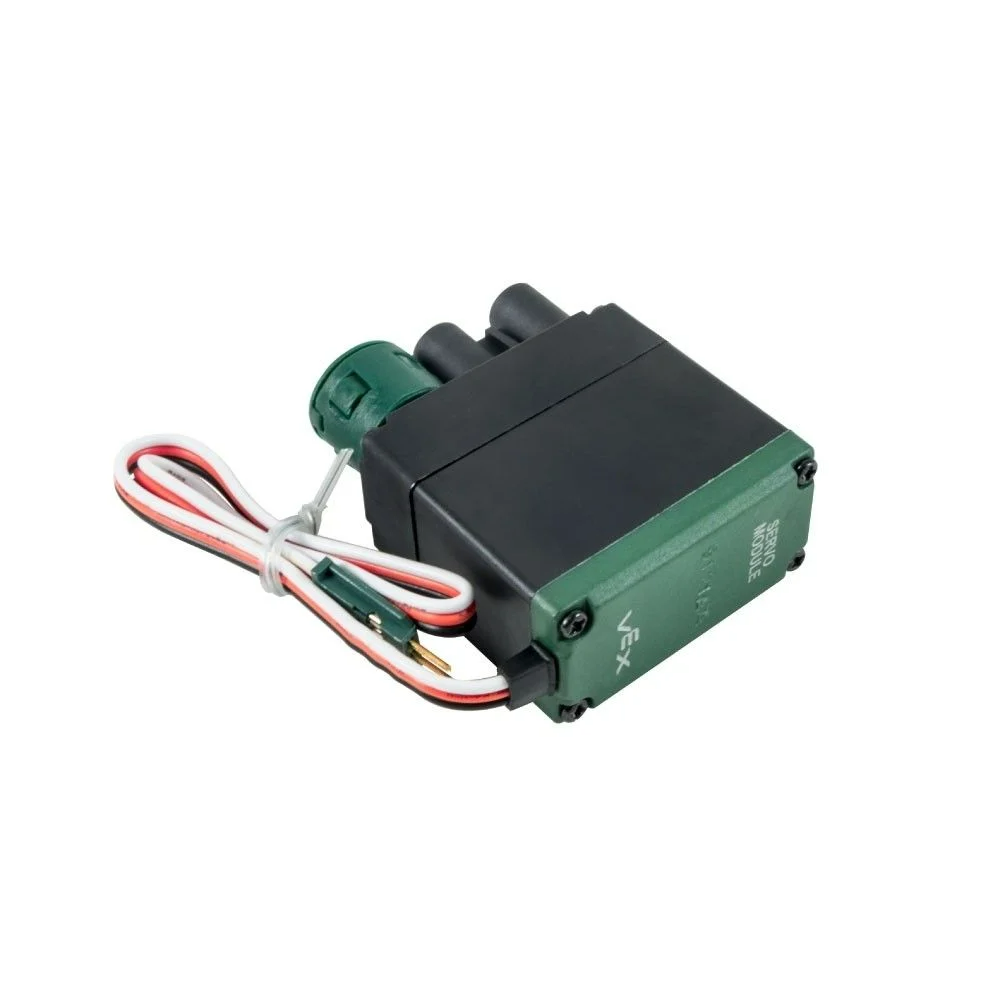
Ez az oldal servo_motor értéket használja példaként a szervomotor nevére. Szükség szerint cserélje ki a saját konfigurált névre.
Az alábbiakban felsoroljuk az elérhető módszereket:
set_position– Egy szervomotort egy megadott pozícióba mozgat 0 és 100 fok között.
Konstrukció – Szervomotor manuális inicializálása.
Servo– Létrehoz egy szervomotort.
beállított_pozíció#
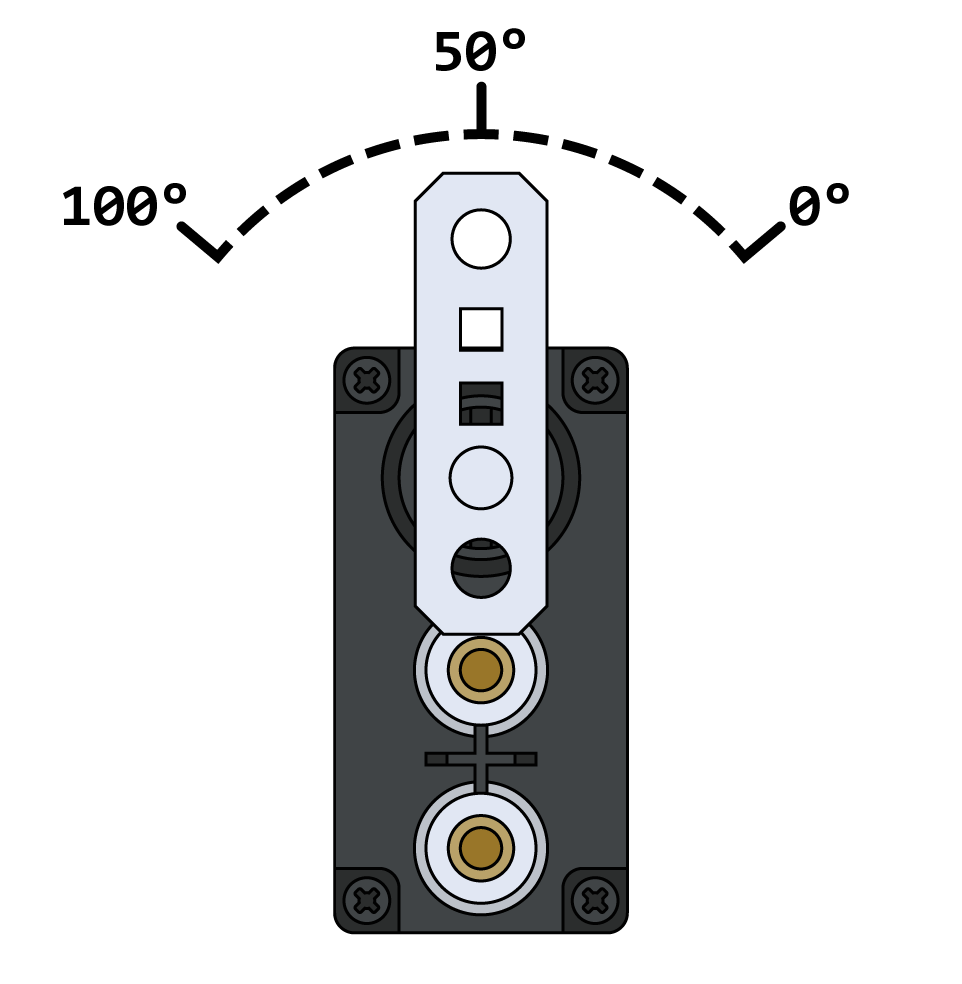
set_position A szervomotort egy megadott, 0 és 100 fok közötti pozícióba mozgatja.
Megjegyzés: A szervomotor minden projektet úgy kezd, hogy automatikusan 50 fokos középre állítja magát, mielőtt bármilyen mozgást végrehajtana.
Usage:
servo_motor.set_position(value, units)
Paraméterek |
Leírás |
|---|---|
|
A szervomotorhoz beállítandó pozícióérték. Ez lehet |
|
A pozíció mértékegysége: |
Konstruktorok#
A konstruktorokat Servo objektumok manuális létrehozására használják, amelyek szükségesek egy szervomotor VEXcode-on kívüli konfigurálásához.
Servo#
Servo es szervomotort hoz létre.
Usage:
Servo(port)
Paraméter |
Leírás |
|---|---|
|
A 3 vezetékes port, amelyhez a szervomotor csatlakozik:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)