
Akselerometras#
Įvadas#
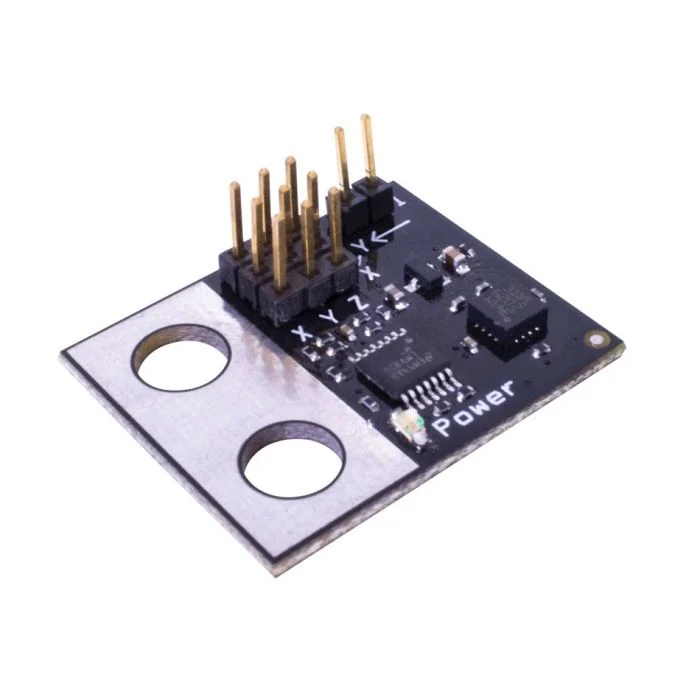
Akselerometras matuoja roboto pagreitį išilgai vienos ar kelių ašių. Jutiklis išveda analoginę įtampą, kuri kinta priklausomai nuo pagreičio G jėgomis (G).
Akselerometro trumpiklis nustato jo jautrumo diapazoną:
2G – Matuoja pagreitį nuo -2G iki +2G
6G – Matuoja pagreitį nuo -6G iki +6G
Šiame puslapyje kaip akselerometro pavadinimo pavyzdys naudojamas accel_a Jei reikia, pakeiskite jį savo sukonfigūruotu pavadinimu.
Žemiau pateikiamas galimų metodų sąrašas:
acceleration– Grąžina akcelerometro aptiktą pagreitį Gs.changed– Registruoja funkciją, kuri bus iškviečiama kaskart, kai pasikeičia akselerometro reikšmė.
Konstruktorius – rankiniu būdu inicijuoti ir konfigūruoti akselerometrą.
Accelerometer– Sukurkite akselerometrą.
pagreitis#
acceleration grąžina pagreitį, išmatuotą Gs, dešimtainiu tikslumu float.
Usage:
accel_a.acceleration()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
pasikeitė#
changed registruoja funkciją, kuri bus iškviečiama kaskart, kai pasikeis akselerometro vertė.
Usage:
accel_a.changed(callback, arg)
Parametrai |
Aprašymas |
|---|---|
|
Anksčiau apibrėžta function, kuri vykdoma, kai pasikeičia akselerometro reikšmė. |
|
Pasirinktinai. |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Konstruktorius#
Konstruktoriai naudojami rankiniu būdu sukurti Accelerometer objektus, kurie yra būtini accelerometro konfigūravimui už VEX kodo ribų.
Accelerometer#
Accelerometer sukuria akselerometrą.
Usage:
Accelerometer(port, sensitivity)
Parametras |
Aprašymas |
|---|---|
|
3 laidų prievadas, prie kurio prijungtas akselerometras:
|
|
Nebūtina. Ar įjungti didelio jautrumo režimą akselerometre: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)