
Accelerometer#
Introduktion#
Accelerometern mäter robotens acceleration längs en eller flera axlar. Sensorn matar ut en analog spänning som ändras baserat på accelerationen i G-krafter (G).
En jumper på accelerometern bestämmer dess känslighetsområde:
2G – Mäter acceleration från -2G till +2G
6G – Mäter acceleration från -6G till +6G
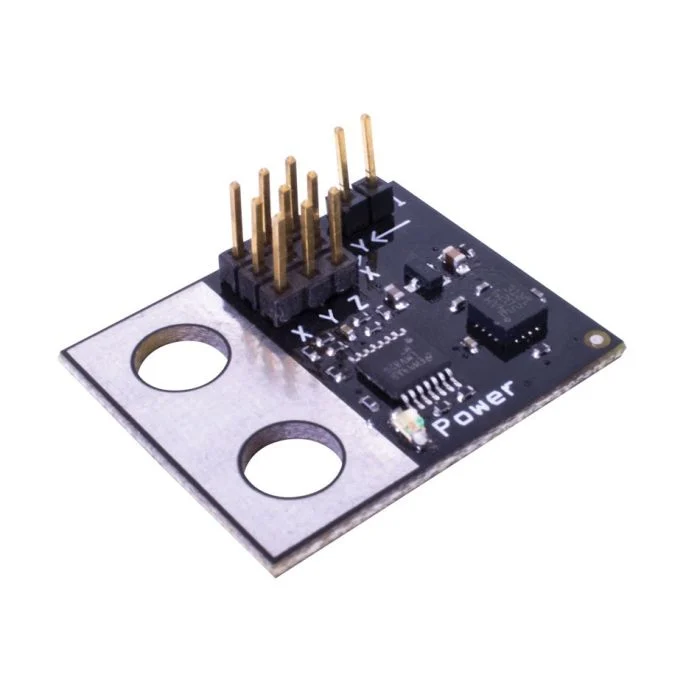
Den här sidan använder accel_a som exempelnamn för accelerometern. Ersätt det med ditt eget konfigurerade namn efter behov.
Nedan följer en lista över tillgängliga metoder:
acceleration– Returnerar accelerationen som detekterats av accelerometern i Gs.changed– Registrerar en funktion som ska anropas när accelerometerns värde ändras.
Konstruktor – Initiera och konfigurera en accelerometer manuellt.
Accelerometer– Skapa en accelerometer.
acceleration#
acceleration returnerar accelerationen mätt i Gs som ett decimaltal float.
Usage:
accel_a.acceleration()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
ändrad#
changed registrerar en funktion som ska anropas när accelerometerns värde ändras.
Usage:
accel_a.changed(callback, arg)
Parametrar |
Beskrivning |
|---|---|
|
En tidigare definierad funktion som körs när accelerometerns värde ändras. |
|
Valfritt. En |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Konstruktör#
Konstruktorer används för att manuellt skapa Accelerometer objekt, vilka är nödvändiga för att konfigurera en Accelerometer utanför VEXcode.
Accelerometer#
Accelerometer skapar en accelerometer.
Usage:
Accelerometer(port, sensitivity)
Parameter |
Beskrivning |
|---|---|
|
3-trådsporten som accelerometern är ansluten till:
|
|
Valfritt. Huruvida högkänslighetsläget ska aktiveras på accelerometern: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)