
Akcelerometr#
Wstęp#
Akcelerometr mierzy przyspieszenie robota wzdłuż jednej lub kilku osi. Czujnik generuje sygnał analogowy, który zmienia się w zależności od przyspieszenia wyrażonego w przeciążeniach (G).
Zworka na akcelerometrze określa jego zakres czułości:
2G – mierzy przyspieszenie od -2G do +2G
6G – Mierzy przyspieszenie od -6G do +6G
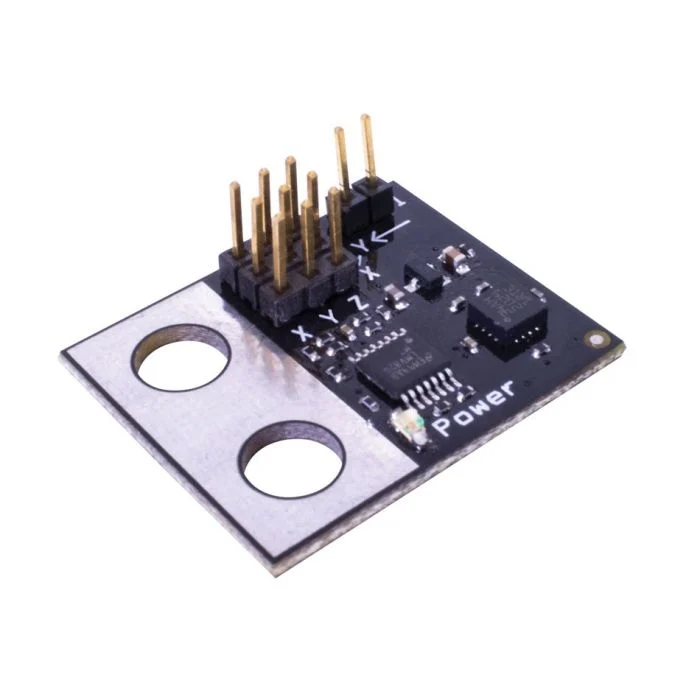
Ta strona używa accel_a jako przykładowej nazwy akcelerometru. W razie potrzeby zastąp ją własną, skonfigurowaną nazwą.
Poniżej znajduje się lista dostępnych metod:
acceleration– Zwraca przyspieszenie wykryte przez akcelerometr w Gs.changed– Rejestruje funkcję, która ma zostać wywołana za każdym razem, gdy zmieni się wartość akcelerometru.
Konstruktor – Ręczna inicjalizacja i konfiguracja akcelerometru.
Accelerometer– Utwórz akcelerometr.
przyśpieszenie#
acceleration zwraca przyspieszenie mierzone w G jako wartość dziesiętną float.
Usage:
accel_a.acceleration()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
zmieniony#
changed rejestruje funkcję, która ma zostać wywołana za każdym razem, gdy zmieni się wartość akcelerometru.
Usage:
accel_a.changed(callback, arg)
Parametry |
Opis |
|---|---|
|
Wcześniej zdefiniowana funkcja, która jest wykonywana, gdy zmienia się wartość akcelerometru. |
|
Opcjonalnie. Krotka |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Konstruktor#
Konstruktory służą do ręcznego tworzenia obiektów akcelerometru Accelerometer , które są niezbędne do skonfigurowania akcelerometru poza VEXcode.
Accelerometer#
Accelerometer tworzy akcelerometr.
Usage:
Accelerometer(port, sensitivity)
Parametr |
Opis |
|---|---|
|
Port 3-żyłowy, do którego podłączony jest akcelerometr:
|
|
Opcjonalnie. Określa, czy włączyć tryb wysokiej czułości akcelerometru: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)