
İvmeölçer#
giriiş#
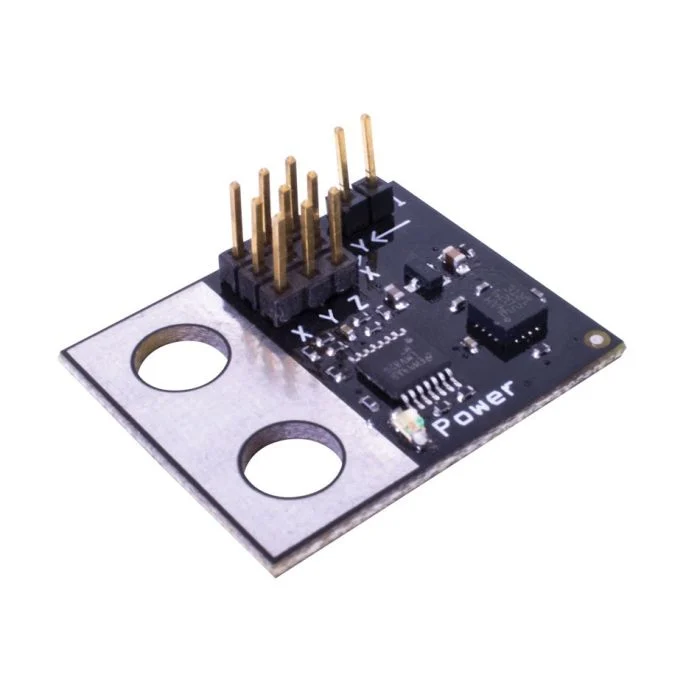
İvmeölçer, robotun bir veya daha fazla eksen boyunca ivmesini ölçer. Sensör, G kuvveti (G) cinsinden ivmeye bağlı olarak değişen analog bir voltaj üretir.
İvmeölçer üzerindeki bir jumper, hassasiyet aralığını belirler:
2G – -2G ile +2G arasındaki ivmeyi ölçer.
6G – -6G ile +6G arasındaki ivmeyi ölçer.
Bu sayfada ivmeölçer adı olarak örnek olarak accel_a kullanılmıştır. Gerektiğinde kendi yapılandırdığınız adla değiştirin.
Aşağıda mevcut yöntemlerin listesi bulunmaktadır:
acceleration– İvmeölçer tarafından algılanan ivmeyi G cinsinden döndürür.changed– İvmeölçerin değeri değiştiğinde çağrılacak bir fonksiyonu kaydeder.
Yapıcı Fonksiyon – İvmeölçeri manuel olarak başlatın ve yapılandırın.
Accelerometer– Bir İvmeölçer oluşturun.
ivme#
acceleration Gs cinsinden ölçülen ivmeyi ondalık sayı olarak döndürür float.
Usage:
accel_a.acceleration()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
değişti#
changed ivmeölçerin değeri değiştiğinde çağrılacak bir fonksiyonu kaydeder.
Usage:
accel_a.changed(callback, arg)
Parametreler |
Tanım |
|---|---|
|
İvmeölçerin değeri değiştiğinde çalışan, önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Yapıcı#
Yapıcılar, VEXcode dışında bir ivmeölçeri yapılandırmak için gerekli olan Accelerometer nesnesini manuel olarak oluşturmak için kullanılır.
Accelerometer#
Accelerometer bir İvmeölçer oluşturur.
Usage:
Accelerometer(port, sensitivity)
Parametre |
Tanım |
|---|---|
|
İvmeölçerin bağlı olduğu 3 Kablolu Bağlantı Noktası:
|
|
İsteğe bağlı. İvmeölçerde yüksek hassasiyet modunu etkinleştirip etkinleştirmeme: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)