
加速度計#
導入#
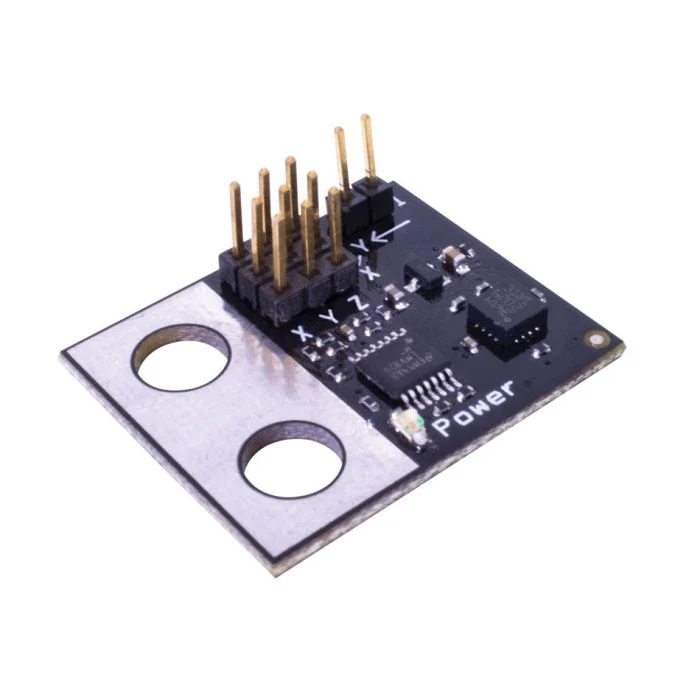
加速度計は、ロボットの1つまたは複数の軸に沿った加速度を測定します。このセンサーは、G力(G)で表される加速度に応じて変化するアナログ電圧を出力します。
加速度センサーのジャンパーピンで感度範囲を設定できます。
2G – -2Gから+2Gまでの加速度を測定します
6G – -6Gから+6Gまでの加速度を測定します
このページでは、加速度計の名前の例として accel_a を使用しています。必要に応じて、ご自身で設定した名前に置き換えてください。
利用可能なメソッドの一覧は以下のとおりです。
acceleration– 加速度計によって検出された加速度をG単位で返します。changed– 加速度計の値が変化するたびに呼び出される関数を登録します。
コンストラクタ – 加速度計を手動で初期化および構成します。
Accelerometer– 加速度計を作成します。
加速度#
acceleration 、Gs で測定された加速度を小数 float として返します。
Usage:
accel_a.acceleration()
パラメータ |
説明 |
|---|---|
このメソッドにはパラメータがありません。 |
変更しました#
changed 加速度計の値が変化するたびに呼び出される関数を登録します。
Usage:
accel_a.changed(callback, arg)
パラメータ |
説明 |
|---|---|
|
加速度計の値が変化したときに実行される、事前に定義された 関数。 |
|
オプション。コールバック関数に渡す引数を含む |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
コンストラクタ#
コンストラクタは、VEXcode の外部で加速度計を構成するために必要な、 Accelerometer 加速度計オブジェクトを手動で作成するために使用されます。
Accelerometer#
Accelerometer は加速度計を作成します。
Usage:
Accelerometer(port, sensitivity)
パラメータ |
説明 |
|---|---|
|
加速度計が接続されている3線式ポート:
|
|
オプション 加速度計の高感度モードを有効にするかどうか: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)