
Gyorsulásmérő#
Bevezetés#
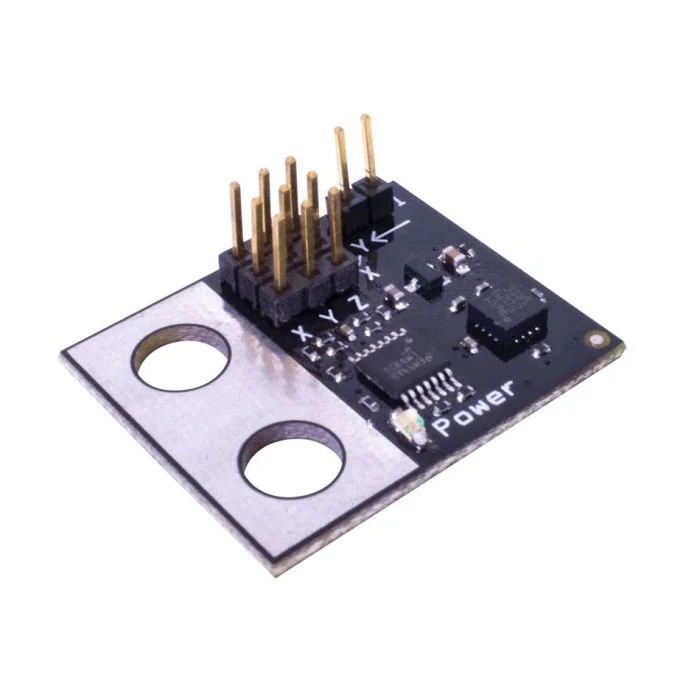
A gyorsulásmérő a robot gyorsulását méri egy vagy több tengely mentén. Az érzékelő analóg feszültséget ad ki, amely a G-erők (G) szerinti gyorsulás alapján változik.
A gyorsulásmérőn található jumper határozza meg az érzékenységi tartományát:
2G – A gyorsulást -2G-től +2G-ig méri
6G – A gyorsulást -6G-től +6G-ig méri
Ez az oldal accel_a értéket használja példaként a gyorsulásmérő nevére. Szükség szerint cserélje ki a saját konfigurált névre.
Az alábbiakban felsoroljuk az elérhető módszereket:
acceleration– Visszaadja a gyorsulásmérő által mért gyorsulást G-ben.changed– Regisztrál egy függvényt, amely minden alkalommal meghívódik, amikor a gyorsulásmérő értéke megváltozik.
Konstruktor – Gyorsulásmérő manuális inicializálása és konfigurálása.
Accelerometer– Hozz létre egy gyorsulásmérőt.
gyorsulás#
acceleration függvény visszaadja a G-ben mért gyorsulást decimális törtként float.
Usage:
accel_a.acceleration()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
megváltozott#
changed egy függvényt regisztrál, amely minden alkalommal meghívódik, amikor a gyorsulásmérő értéke megváltozik.
Usage:
accel_a.changed(callback, arg)
Paraméterek |
Leírás |
|---|---|
|
Egy korábban definiált függvény, amely akkor hajtódik végre, amikor a gyorsulásmérő értéke megváltozik. |
|
Opcionális. Egy |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Konstruktőr#
A konstruktorokat Accelerometer objektumok manuális létrehozására használjuk, amelyek szükségesek egy gyorsulásmérő VEXcode-on kívüli konfigurálásához.
Accelerometer#
Accelerometer létrehoz egy gyorsulásmérőt.
Usage:
Accelerometer(port, sensitivity)
Paraméter |
Leírás |
|---|---|
|
A 3 vezetékes port, amelyhez a gyorsulásmérő csatlakozik:
|
|
Választható. Engedélyezi-e a gyorsulásmérő nagy érzékenységű módját: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)