
エンコーダー#
導入#
光学式シャフトエンコーダは、シャフトの回転位置と回転速度を測定します。内蔵の光学センサーを使用してシャフトの回転距離と回転速度を検出するため、ホイールの回転、アームの位置、その他の機構の追跡に役立ちます。
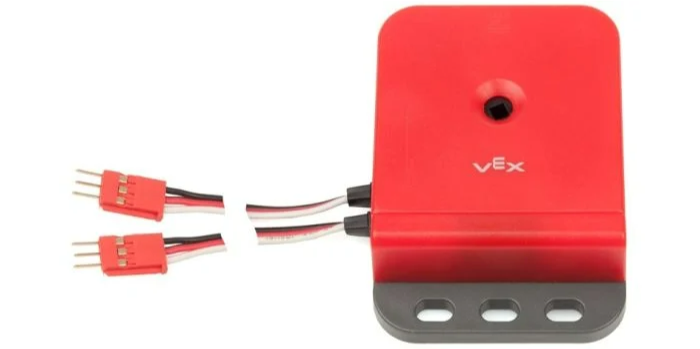
このページでは、例として encoder_a という光学式シャフトエンコーダ名を使用しています。必要に応じて、ご自身の設定名に置き換えてください。
利用可能なメソッドの一覧は以下のとおりです。
set_position– エンコーダの現在位置を特定の値に設定します。reset_position– エンコーダの現在の位置を 0 に設定します。position– エンコーダが回転した距離を返します。velocity– エンコーダの現在の回転速度を返します。
コンストラクター – 光学式シャフトエンコーダを手動で初期化および構成します。
Encoder– 光学シャフトエンコーダを作成します。
位置を設定する#
set_position はエンコーダの現在位置を指定された値に設定します。これは、モーターやその他の機構を回転させることなく、トラッキング位置を手動で設定するために使用できます。
Usage:
encoder_a.set_position(position, units)
パラメータ |
説明 |
|---|---|
|
エンコーダの位置を数値で設定します。 |
|
オプション。位置を設定する単位: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
リセット位置#
reset_position はエンコーダの現在位置を 0 に設定します。
Usage:
encoder_a.reset_position()
パラメータ |
説明 |
|---|---|
このメソッドにはパラメータがありません。 |
位置#
位置position に接続されたシャフトがどれだけ回転したかを返します。
Usage:
encoder_a.position(units)
パラメータ |
説明 |
|---|---|
|
オプション。位置を返す単位: |
速度#
velocity エンコーダの回転速度を小数 float として返します。
Usage:
encoder_a.velocity(units)
パラメータ |
説明 |
|---|---|
|
オプション。速度を返す単位: |
コンストラクタ#
コンストラクタは、VEXcode の外部で光学シャフトエンコーダを構成するために必要な、 Encoder オブジェクトを手動で作成するために使用されます。
Encoder#
Encoder creates an Optical Shaft Encoder.
Usage:
Encoder(port)
パラメータ |
説明 |
|---|---|
|
光軸エンコーダが接続されている2つの3線式ポートのうちの1つ目:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)