
로버 구조대#
로버 구조 플레이그라운드는 생존 및 탐험 플레이그라운드로, 플레이어는 VR 로버를 코딩하여 자원을 수집하고, 위험을 피하고, 에너지를 관리하고, 시간이 지남에 따라 더욱 강해져야 합니다.
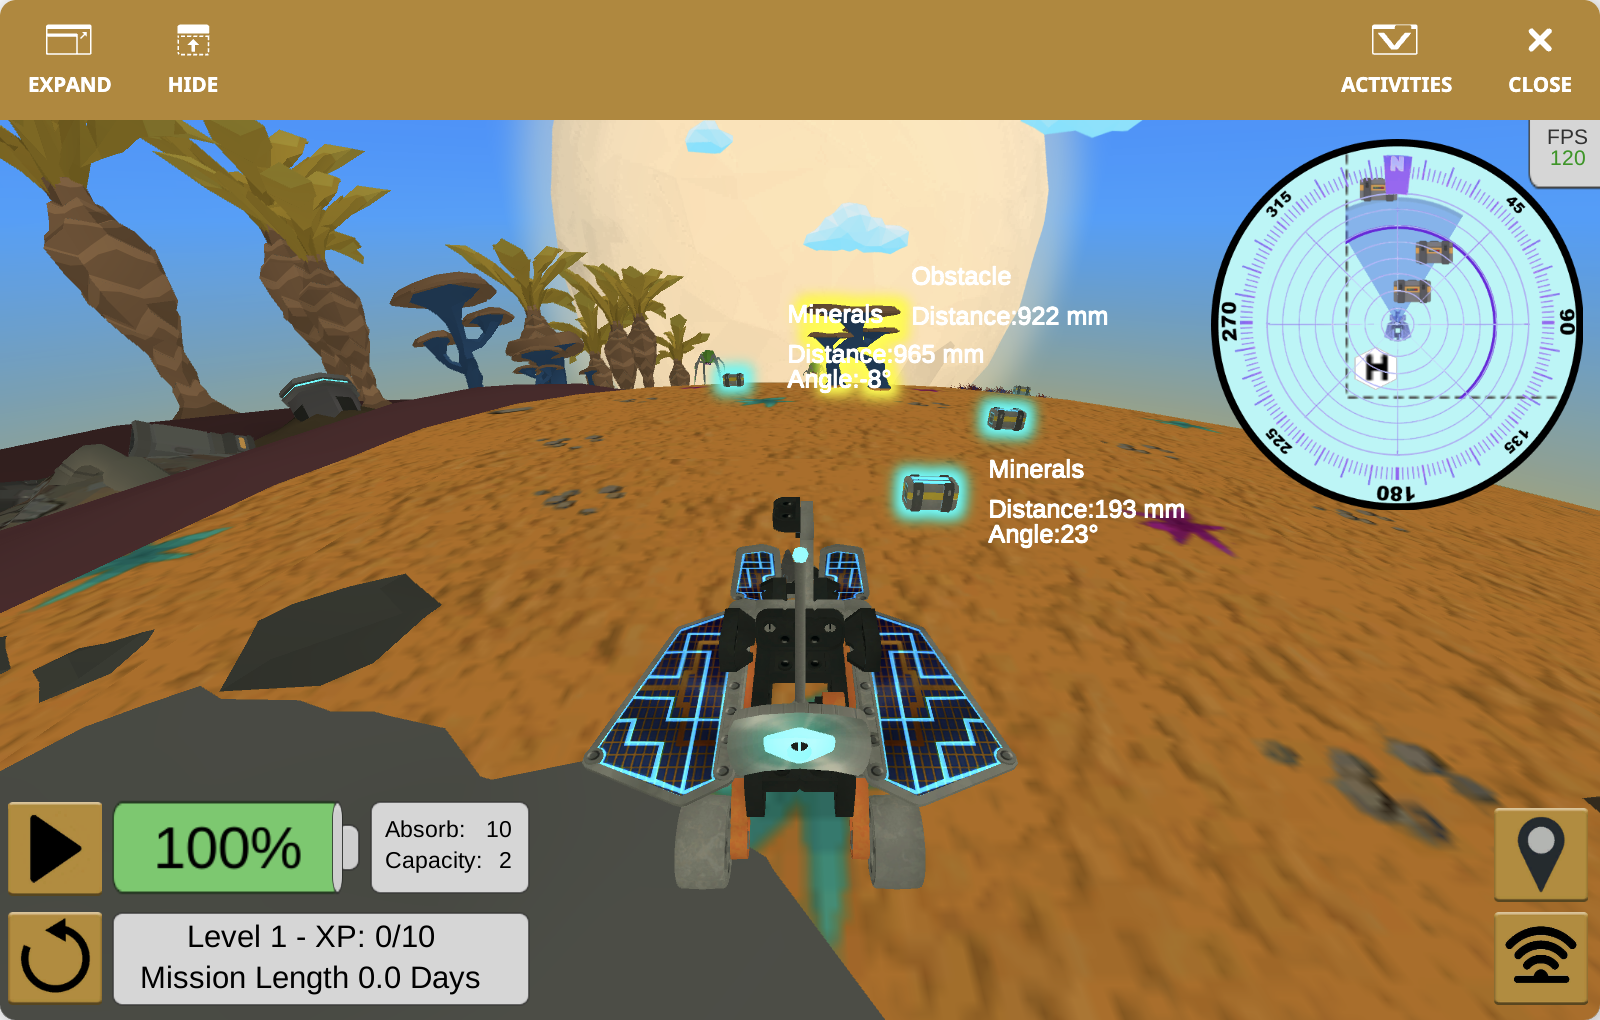
다른 경쟁 모드인 플레이그라운드와 달리, 로버 레스큐는 단 한 번의 득점 플레이를 목표로 하지 않습니다. 로버는 광활한 외계 환경을 탐험하고, 적에 대응하고, 광물을 운반하고, 스스로 에너지를 충전하며, 변화하는 환경에 적응하는 코드를 통해 레벨업합니다.
놀이터 개요#
플레이그라운드는 12,000mm x 6,000mm 크기의 공간으로, 다섯 개의 구역으로 나뉘어 있습니다. VR 로버는 연구 기지 옆의 (-6000, -3000) 지점에서 시작합니다.
|
|---|
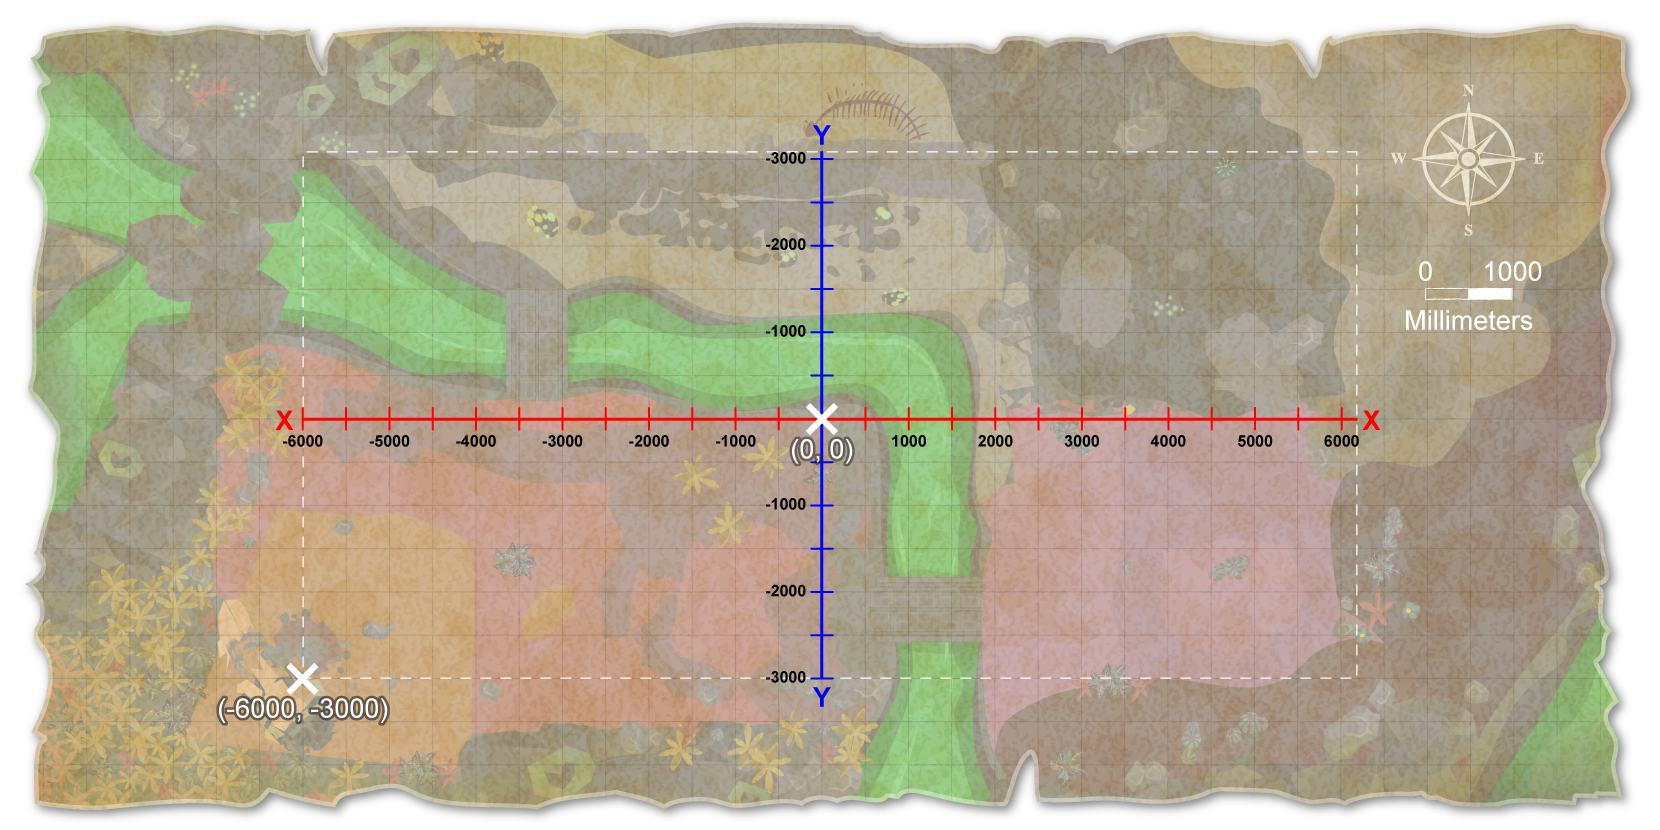
격자의 각 정사각형은 500mm 간격으로 떨어져 있습니다.
VR 로버는 초기 위치에서 다음과 같은 작업을 수행할 수 있습니다.
지도를 탐색하며 광물과 적을 찾아보세요.
경험치 획득을 위해 광물을 투입하려면 연구 기지로 돌아가십시오.
땅속의 광물을 이용하여 배터리를 완전히 충전하세요.
시간이 흐르는 동안 에너지를 절약하기 위해 대기 모드로 전환하십시오.
레벨을 올려서 더 오래 버틸 수 있도록 능력을 향상시키세요.
로봇 개요#
Rover Rescue는 외계 환경에서 이동, 수집 및 자율 감지를 위해 설계된 로봇인 VR Rover를 사용합니다.
구역#
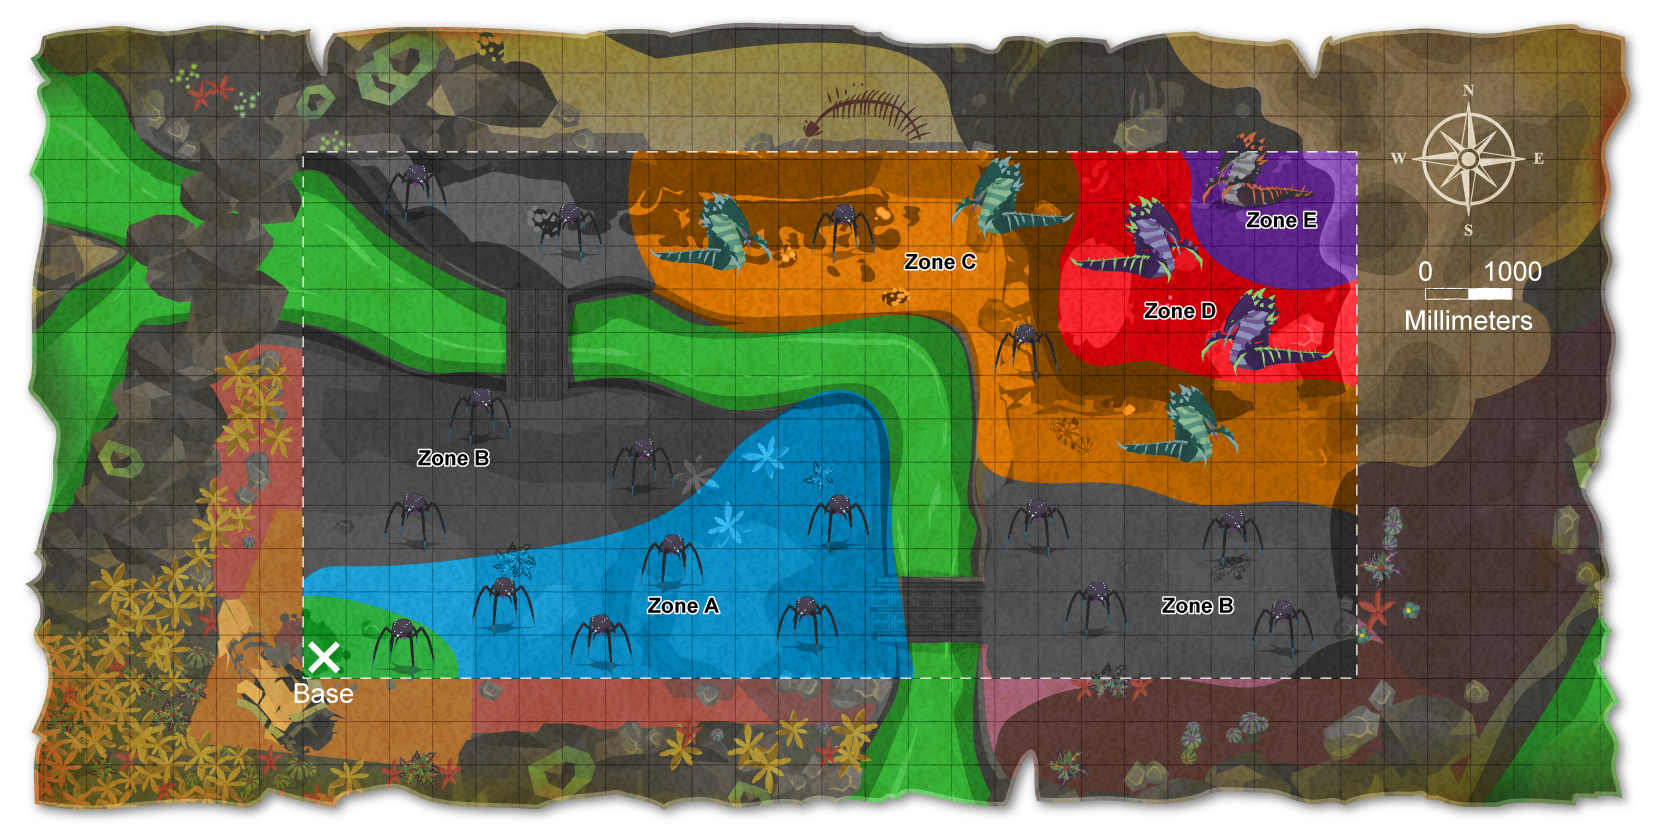
외계 환경은 다섯 개의 구역으로 나뉘어 있습니다. 각 구역은 나타나는 적의 종류와 광물이 다시 생성되는 빈도에 영향을 미쳐 위험과 보상의 균형을 변화시킵니다.
|
|---|
존 |
세부 |
|---|---|
A 구역 |
외계 거미가 이곳에 나타납니다. 광물은 다시 생성되지 않습니다. |
B 구역 |
외계 거미가 이곳에 나타납니다. 광물은 다시 생성되지 않습니다. |
C 구역 |
외계 거미와 주황색 외계 뱀이 이곳에 나타납니다. 광물이 다시 생성됩니다. |
D 구역 |
외계 거미와 푸른 외계 뱀이 이곳에 나타납니다. 광물이 더 자주 재생됩니다. |
E 구역 |
외계 거미와 보라색 외계 뱀이 이곳에 나타납니다. 광물은 가장 높은 빈도로 재생됩니다. |
탐사 로봇이 기지에서 멀어질수록 더 많은 재생 가능한 자원을 찾을 수 있지만, 더 강력한 적과 더 위험한 항해 경로 선택에 직면하게 됩니다.
광물과 에너지#
광물은 로버 레스큐의 주요 자원입니다.
|
|---|
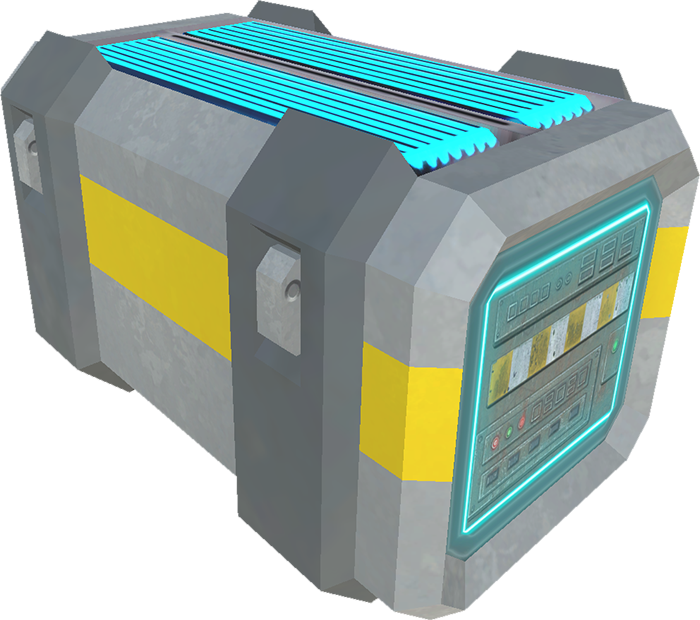
광물을 채취하면 탐사선의 화물칸에 저장됩니다.
연구 기지에 광물을 버리면 광물 하나당 5 XP를 획득합니다.
지상의 광물을 사용하면 2 XP를 획득하고 로버의 배터리가 100%로 완전히 복구됩니다.
광물은 지도 전체에 나타나지만, C, D, E 구역에서만 무한정 재생성됩니다.
이로 인해 중요한 상충 관계가 발생합니다. 기지 근처에 머무르는 것이 더 안전하지만, 지도 깊숙이 이동하면 장기적으로 더 나은 자원 확보 기회를 얻을 수 있습니다.
연구 기지#
연구 기지는 지도 남서쪽 모서리에 있는 탐사선의 본거지입니다.
|
|---|
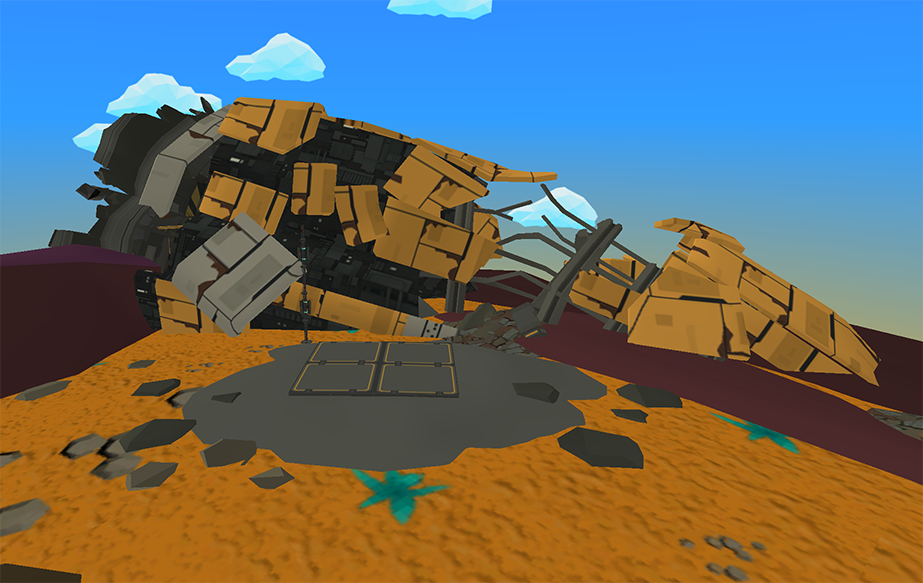
탐사 로봇은 항상 기지의 위치를 알고 있습니다. 기지가 탐사 로봇의 시야 범위 밖에 있더라도 기지까지의 방향과 거리를 보고할 수 있습니다.
기지에 광물을 떨어뜨리는 것은 경험치를 얻고 더 오래 게임을 즐기는 주요 방법 중 하나입니다.
적들#
탐사선이 지도 깊숙이 들어갈수록 적들은 더욱 위험해집니다. 탐사선은 적의 방사능을 흡수하여 적을 무력화하고 경험치를 획득할 수 있습니다.
적 |
무력화 시 획득하는 경험치 |
|---|---|
|
5 |
|
10 |
|
10 |
|
15 |
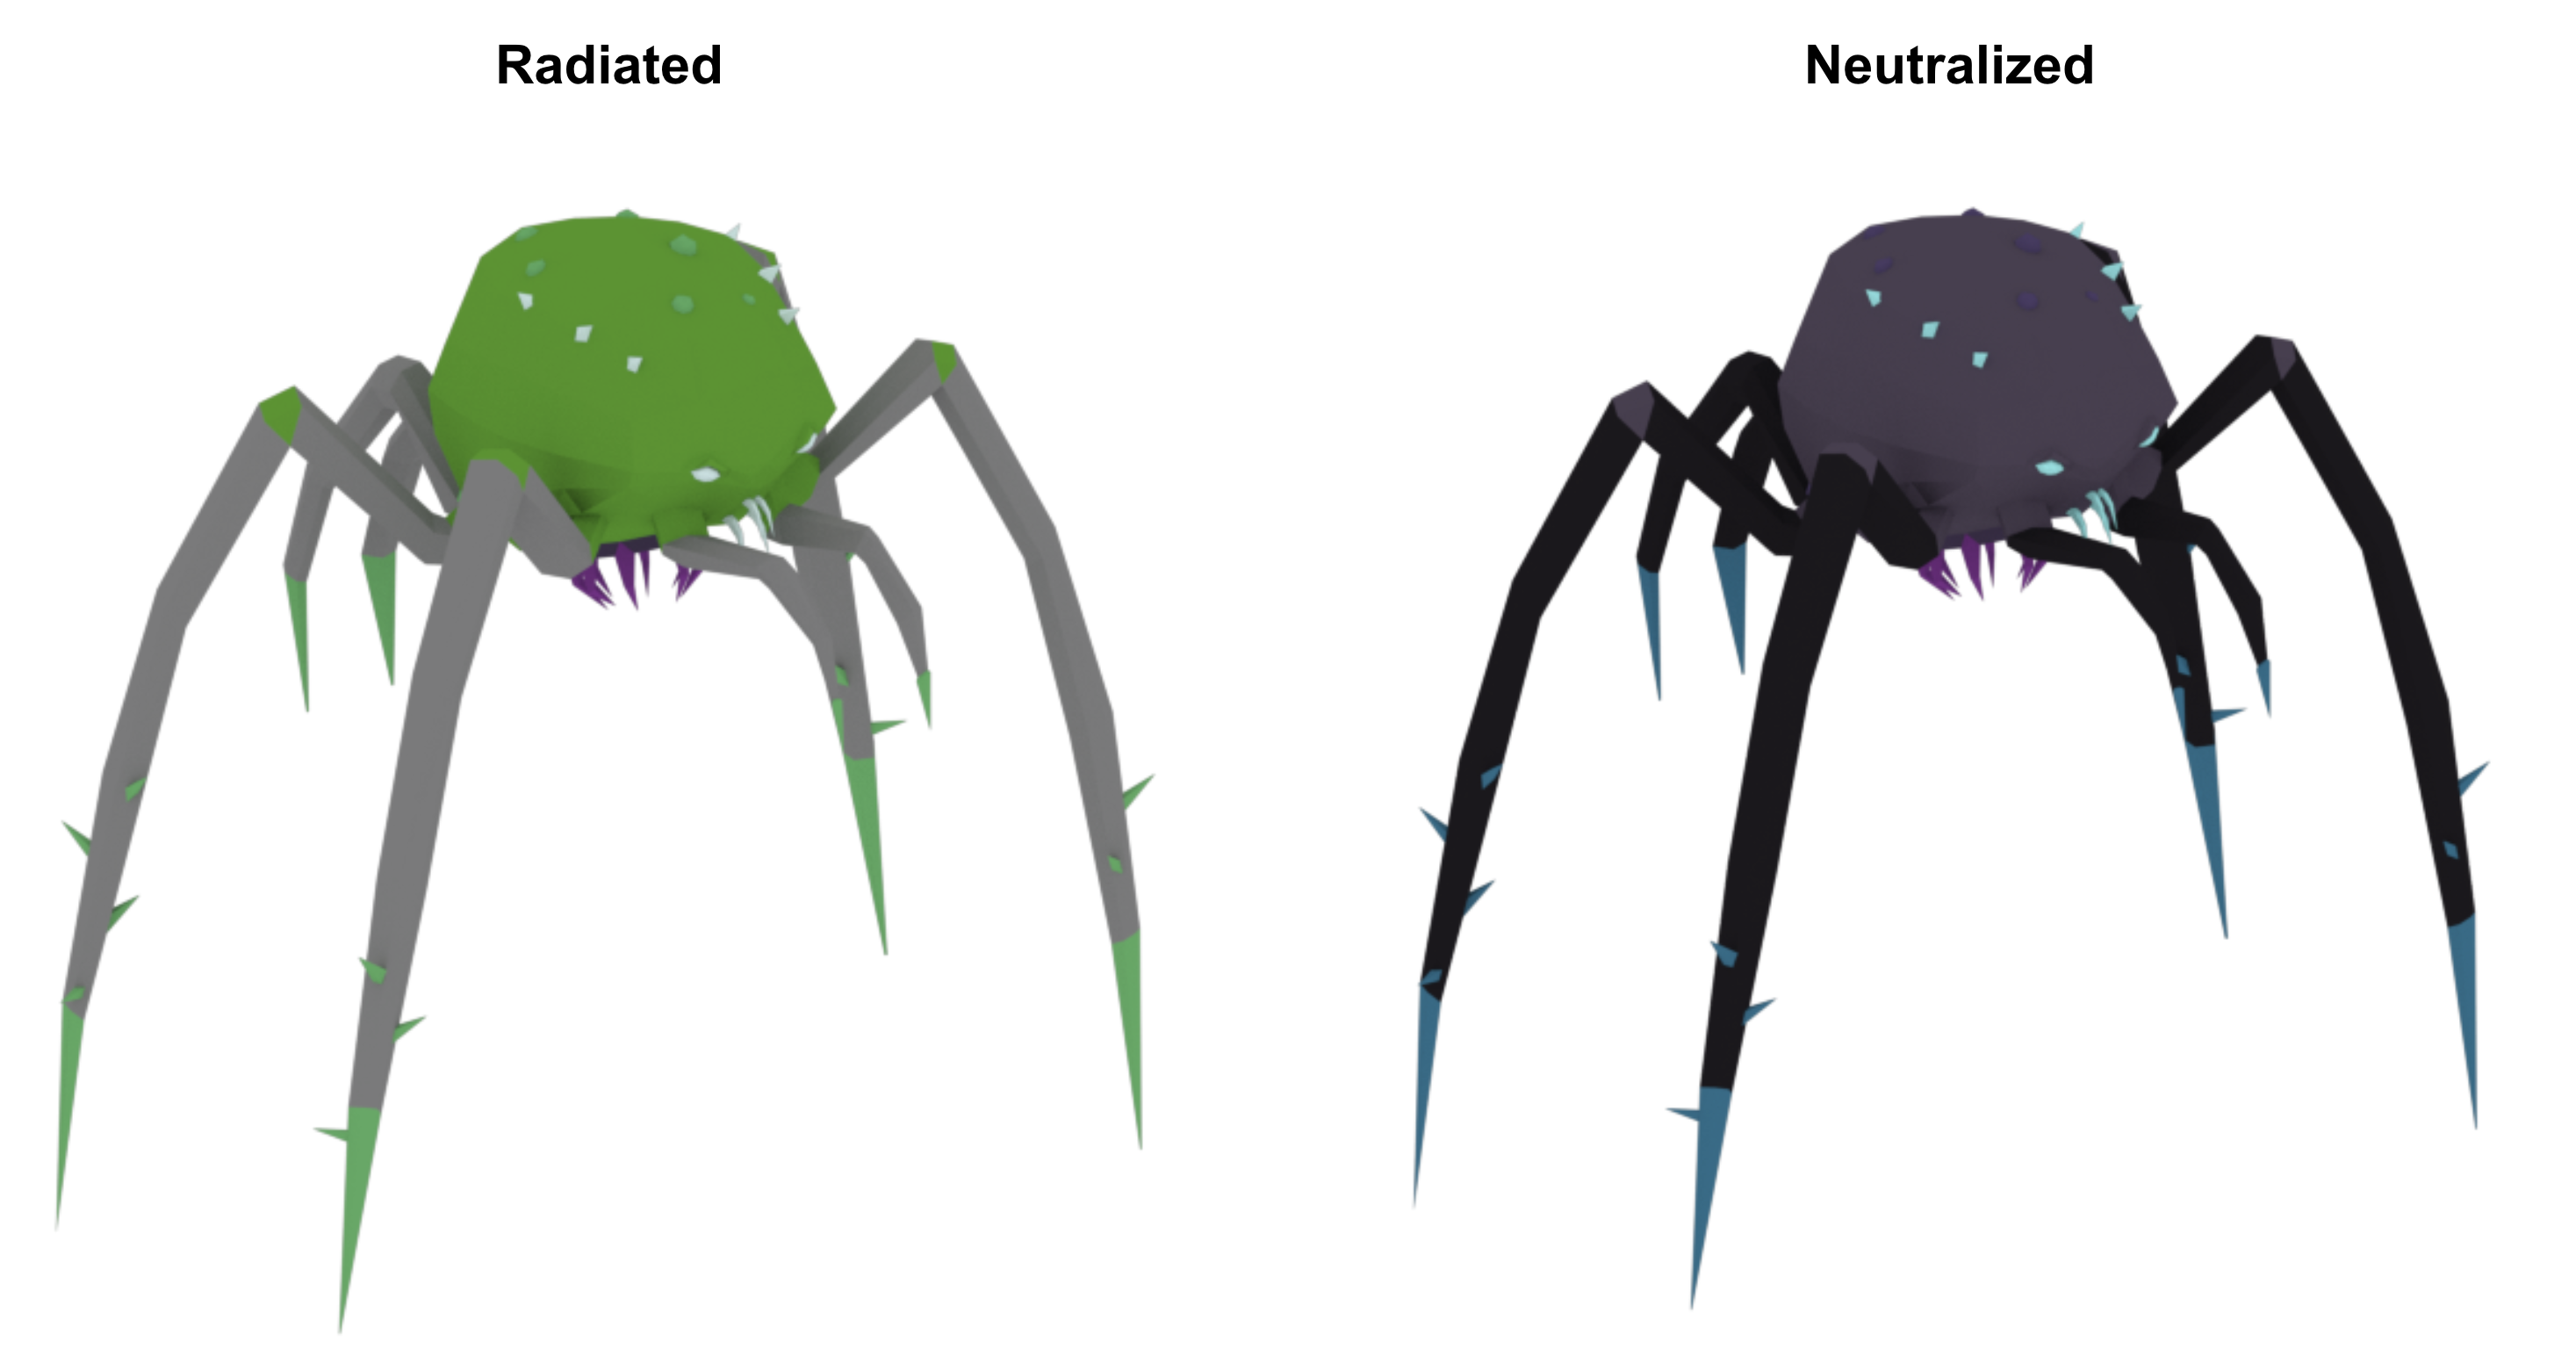
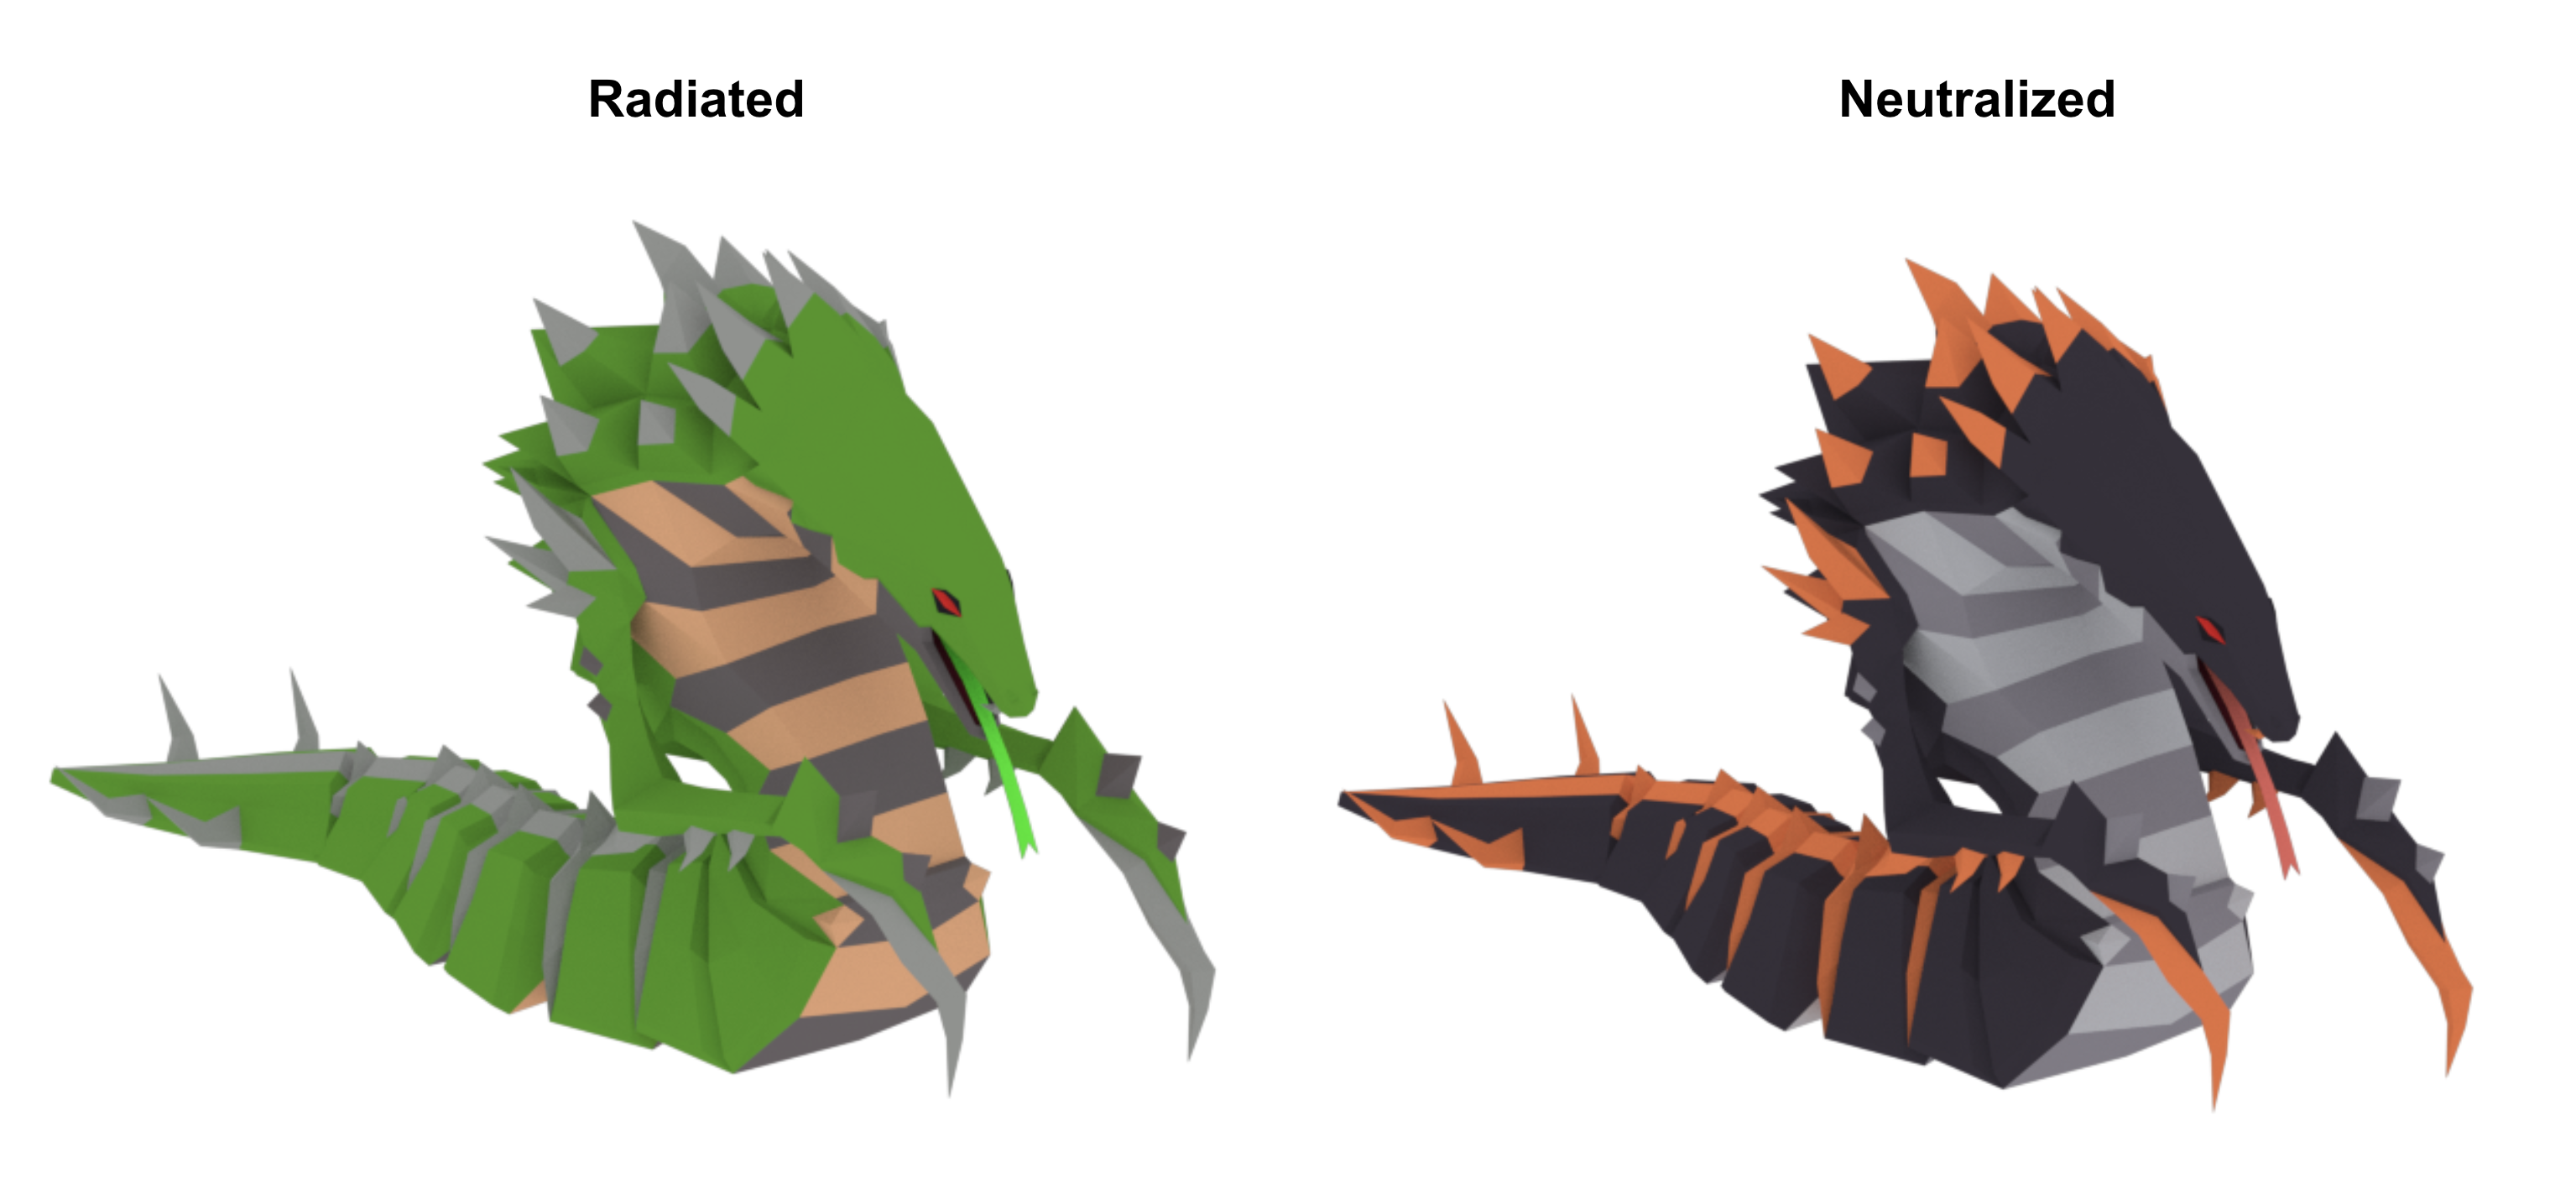
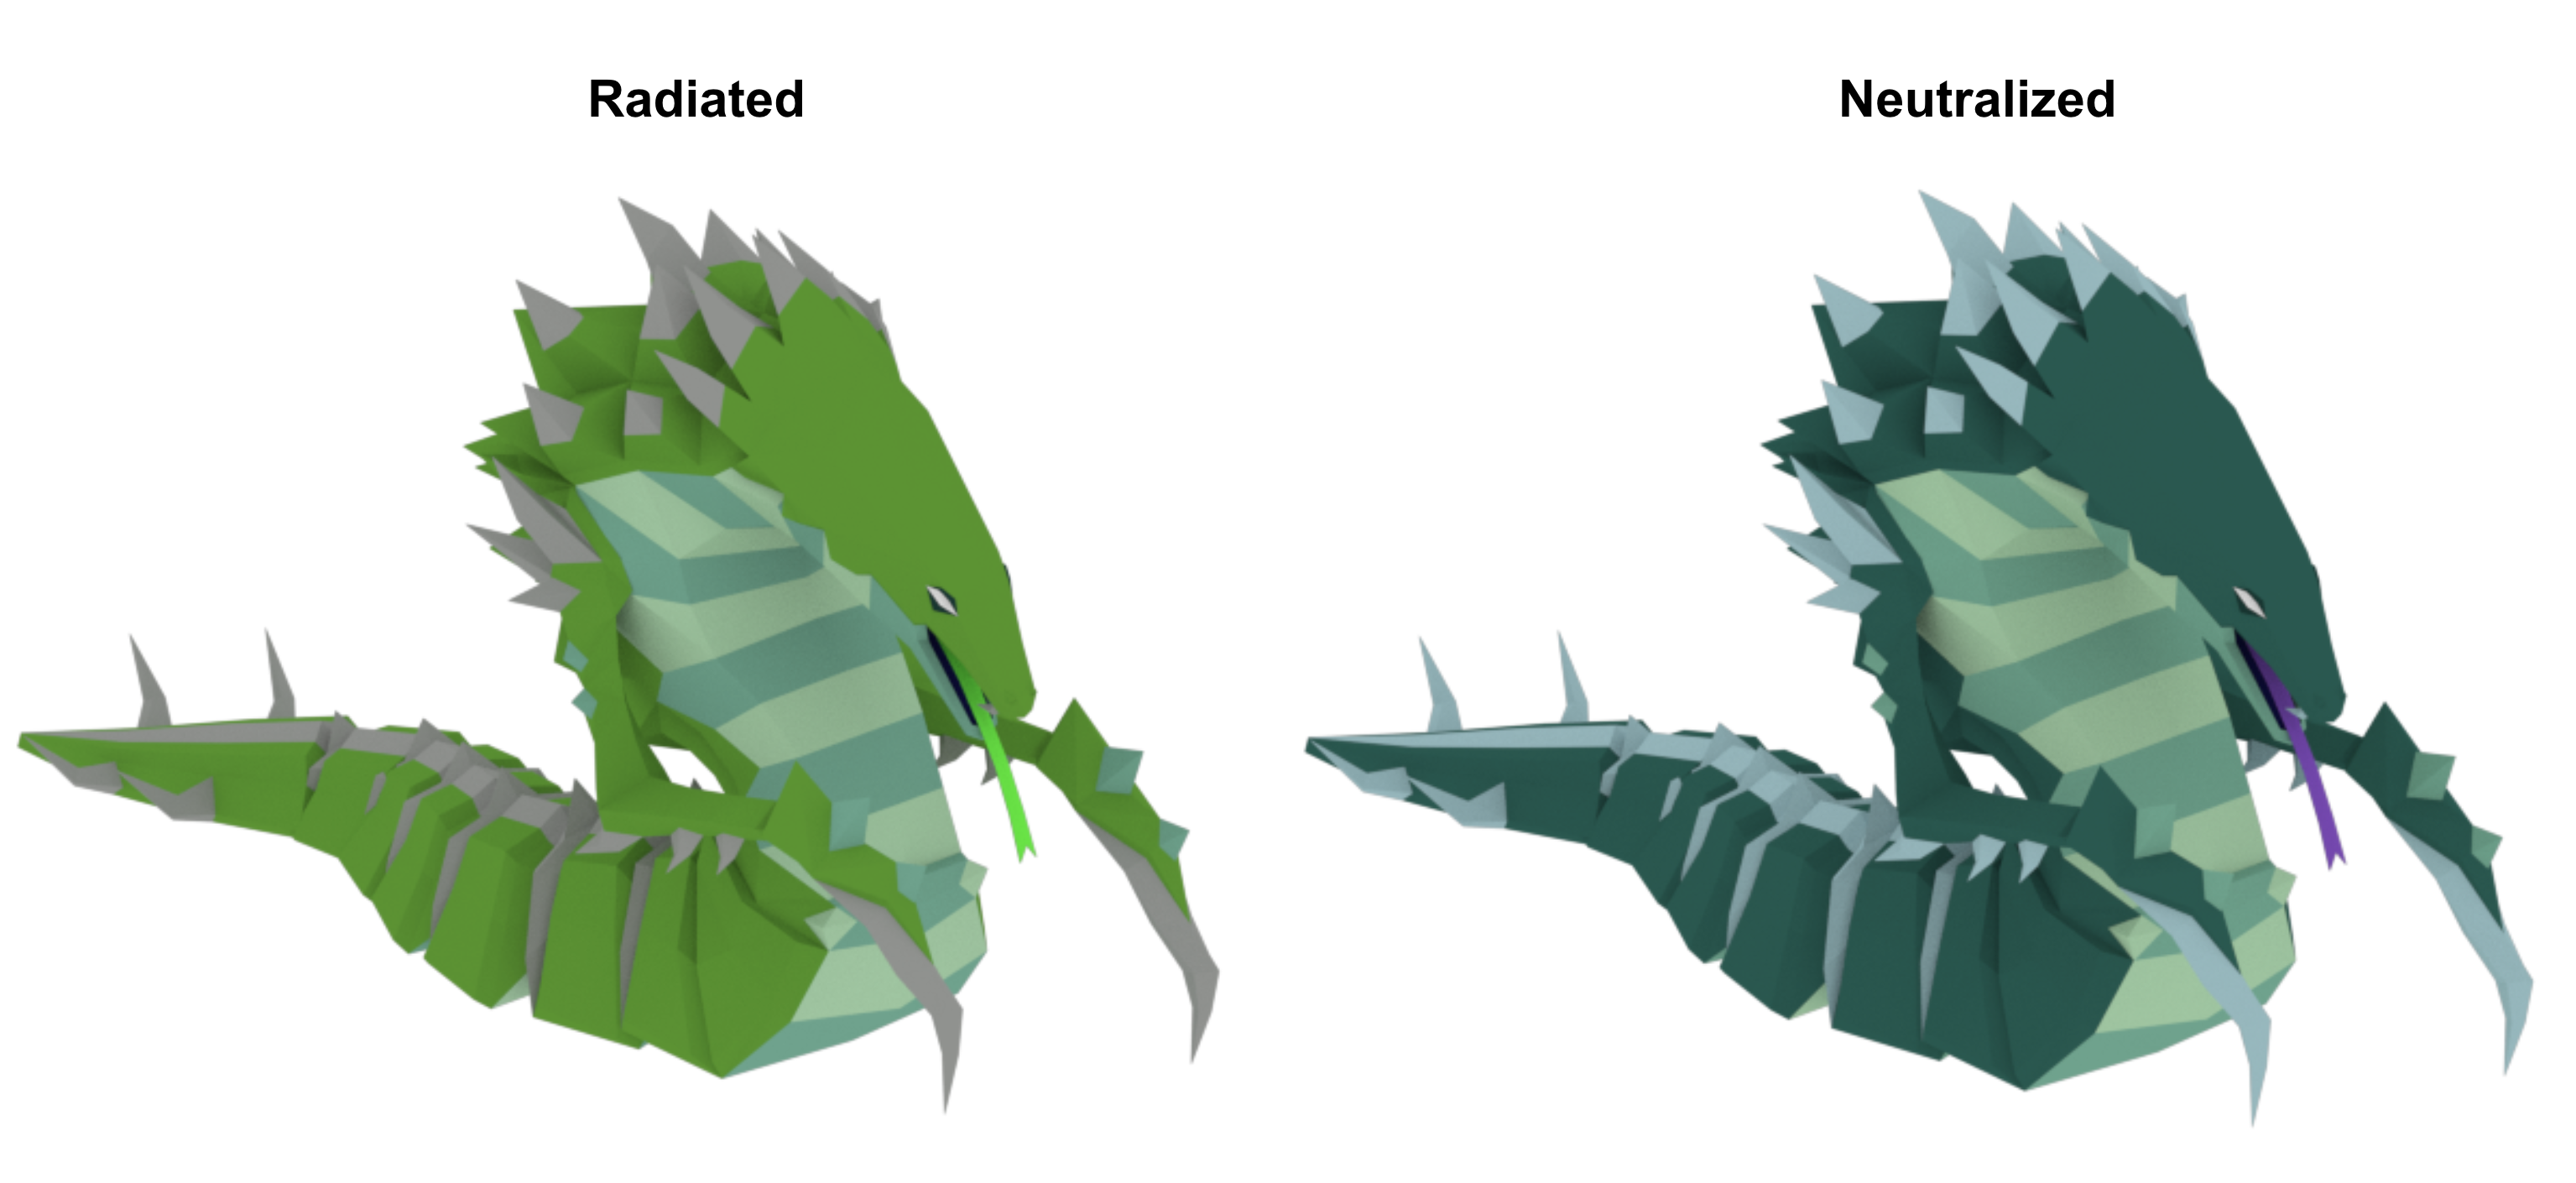
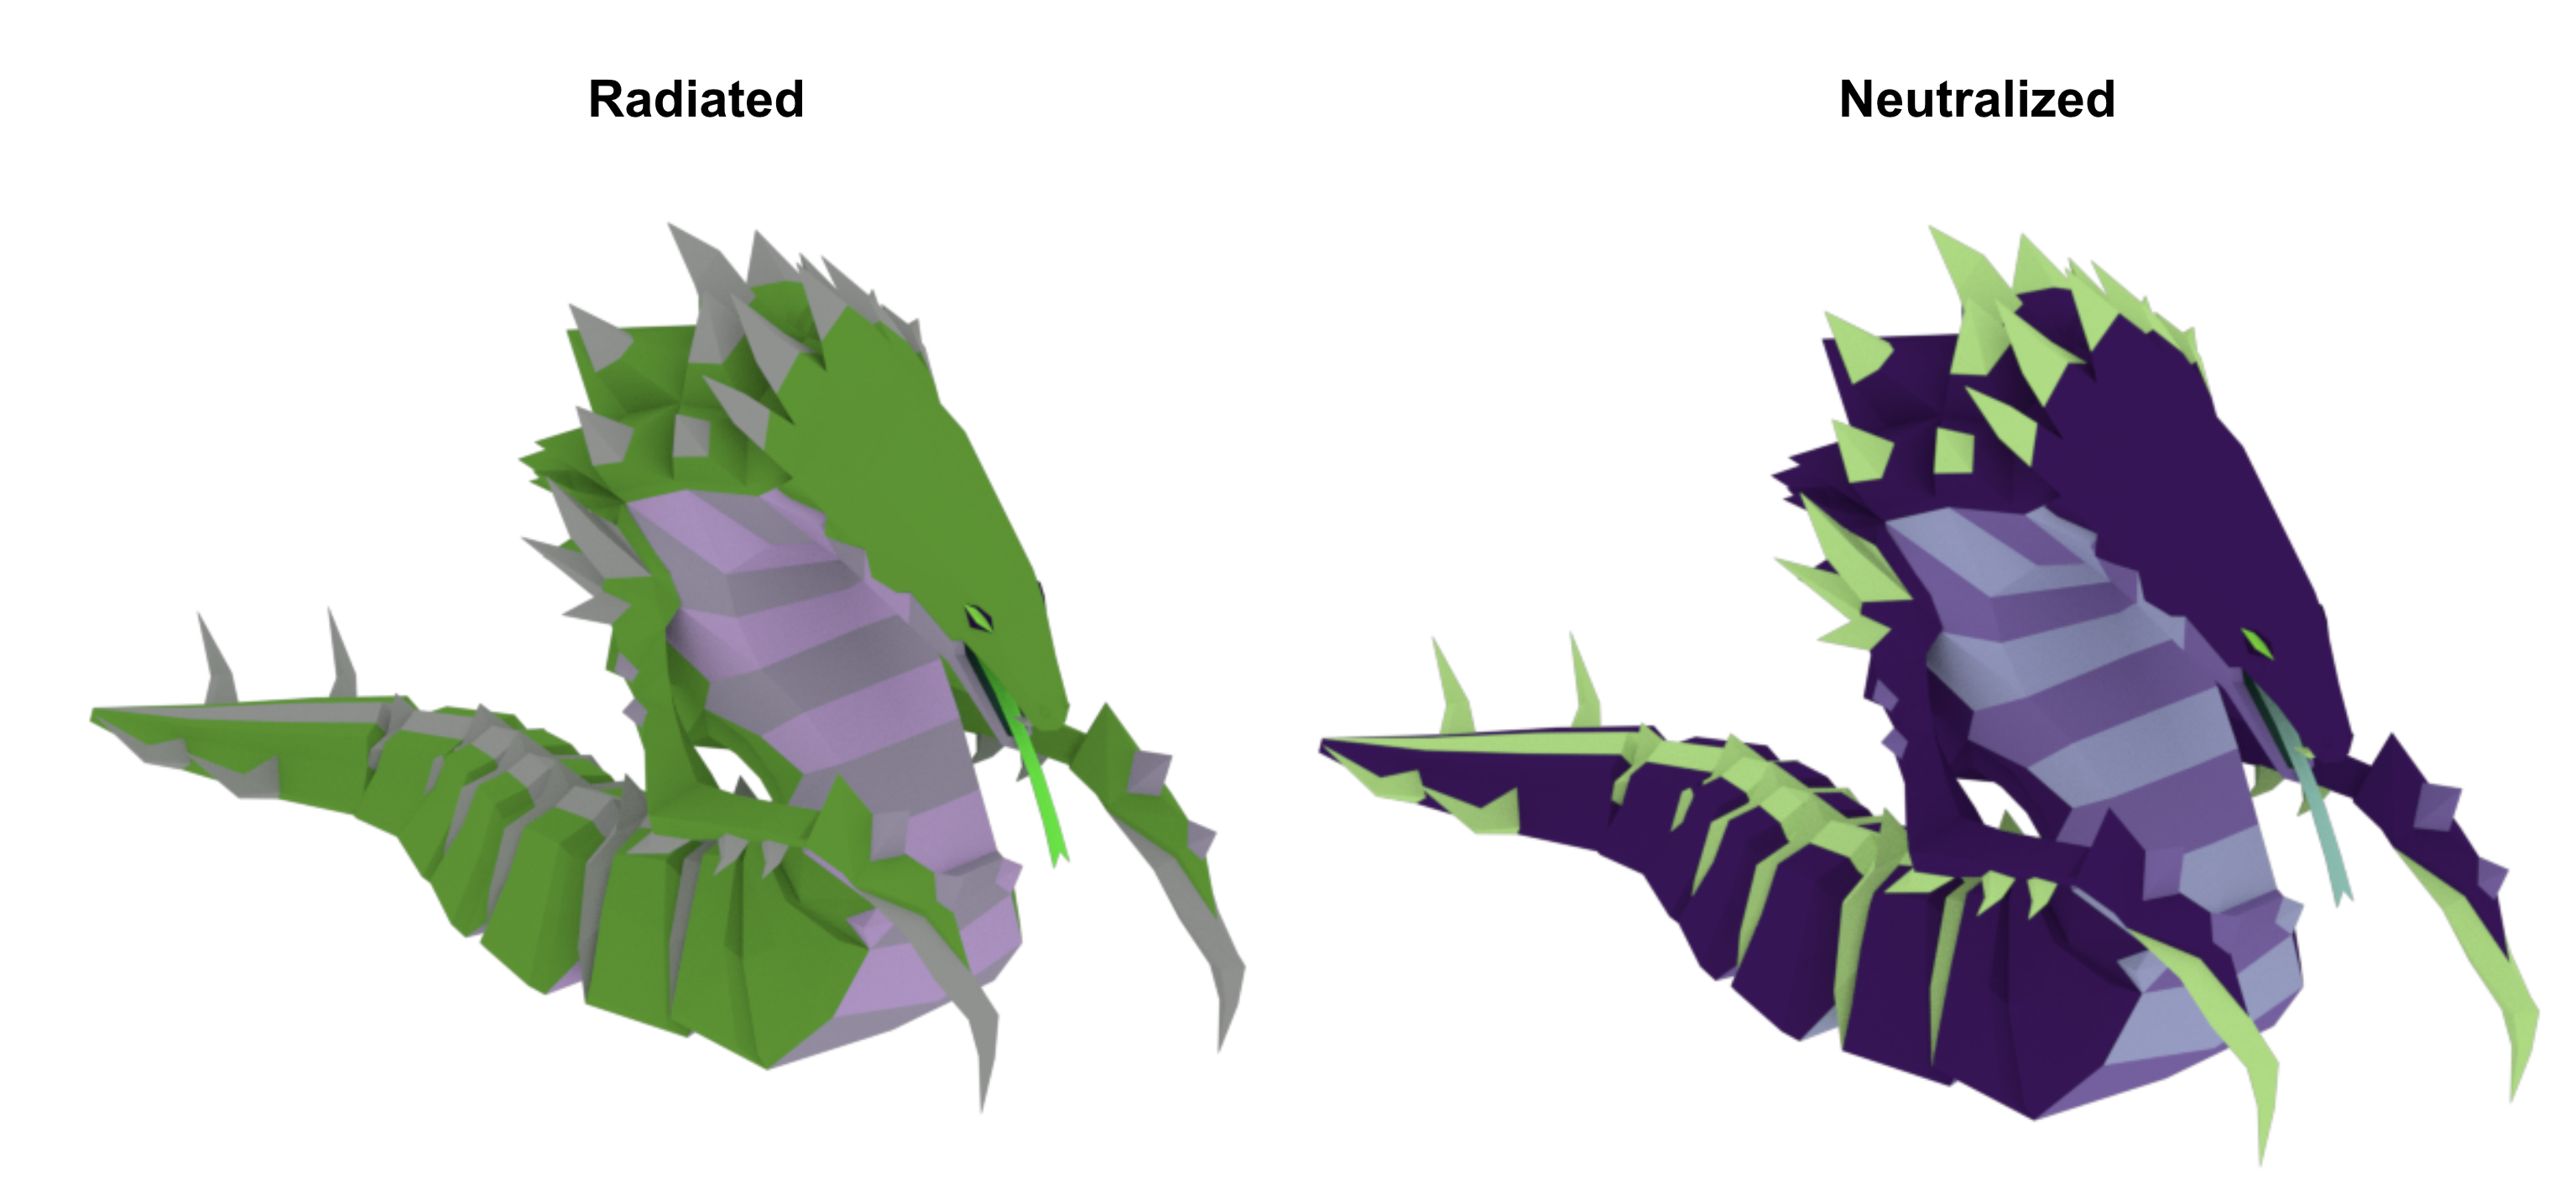
이 로버는 공격 여부를 감시하고, 가장 가까운 적의 위치와 방사능 수치를 측정하며, 공격 발생 시 특정 코드를 작동시킬 수도 있습니다.
장애물 및 위험 요소#
로버 레스큐에는 장애물과 험준한 지형이 모두 포함되어 있습니다.
장애물#
놀이터 곳곳에 장애물이 흩어져 있어 로버의 경로를 막고, 로버는 장애물을 피해 돌아가야 합니다.
|
|---|
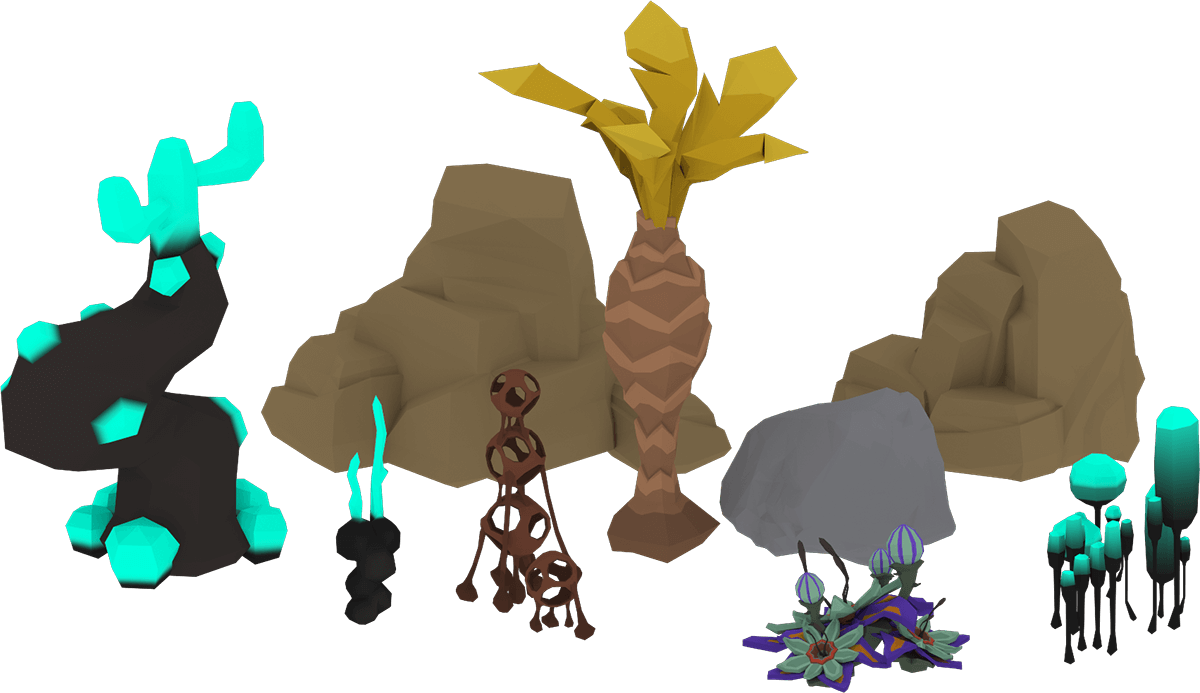
강 위험#
로버 레스큐의 주요 위험 요소는 환경을 가르는 건널 수 없는 녹색 액체인 강입니다.
|
|---|
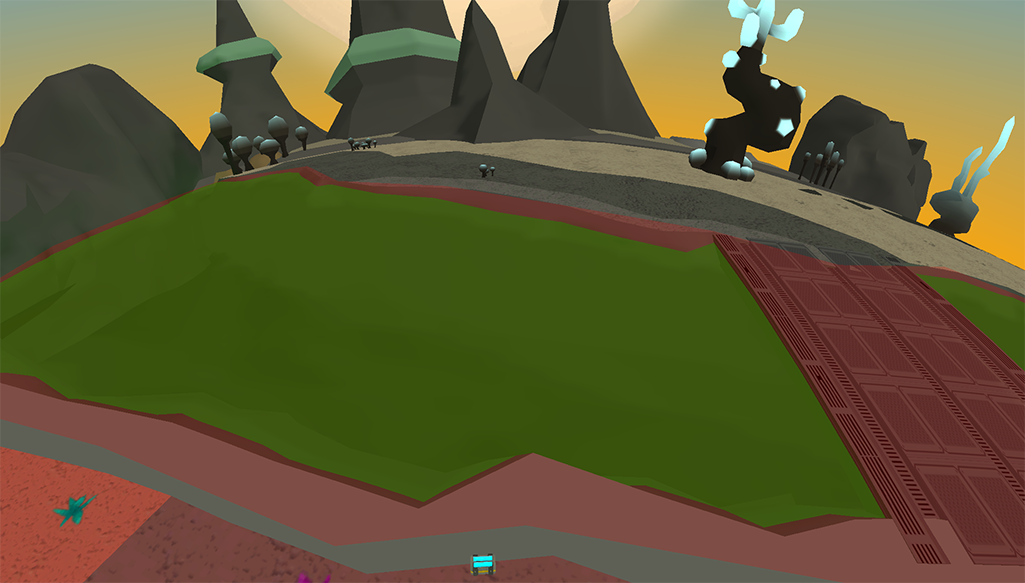
로버는 강을 직접 건널 수 없으므로 두 개의 다리 중 하나를 이용해야 합니다. 따라서 경로 계획은 자율 주행 전략에서 중요한 부분이며, 특히 안전하고 가치가 높은 지역 사이를 이동할 때 더욱 그렇습니다.