
VR 로버#
VR 로버는 로버 구조 놀이터에서 사용됩니다.
로봇 개요#
VR 로버는 로버 구조 환경에서 이동, 데이터 수집 및 자율 감지를 위해 설계되었습니다.
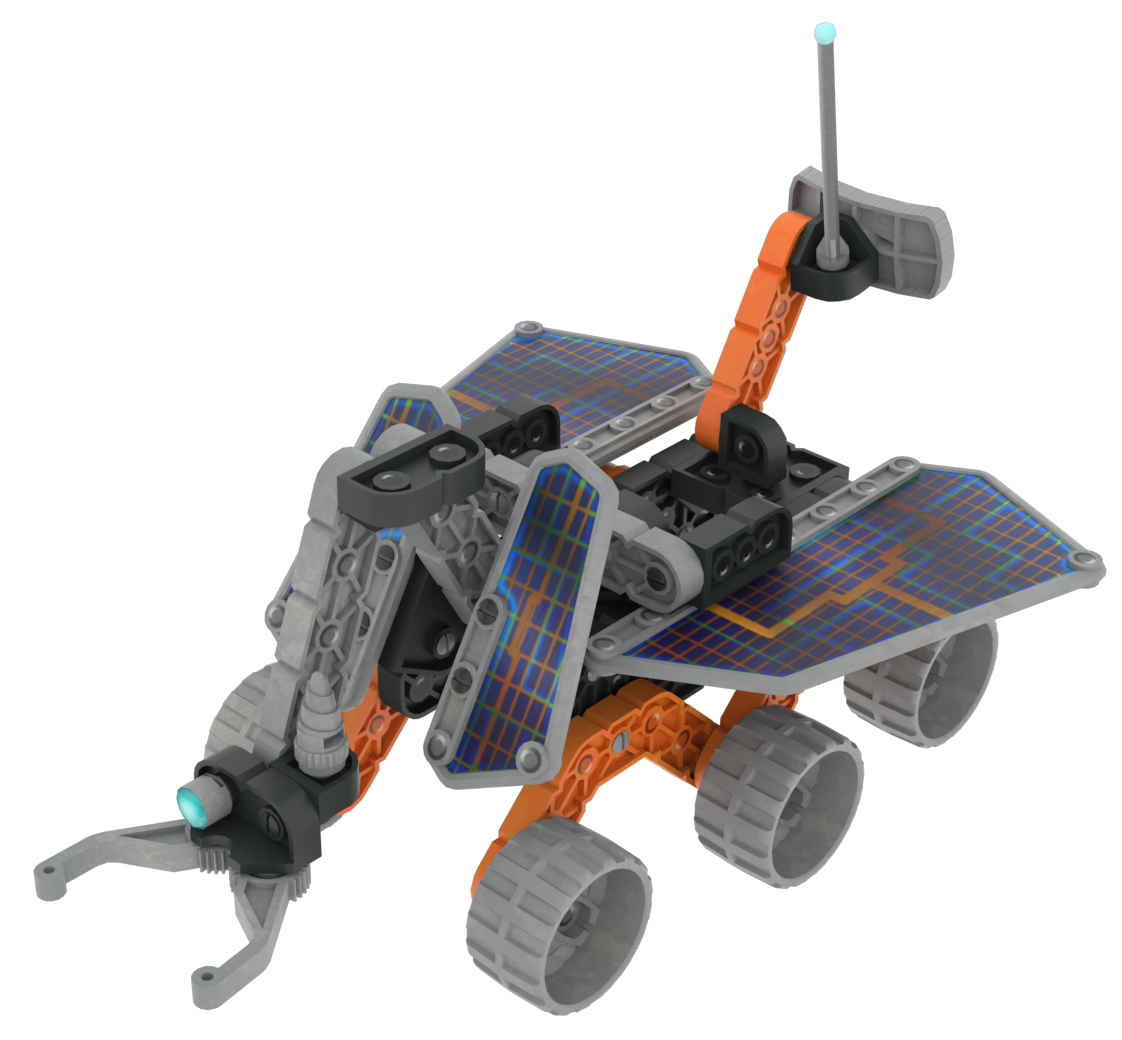
VR 로버는 길이가 약 191mm, 너비가 147mm이며, 다용도 집게를 사용하여 광물을 수집합니다.
구성 요소 및 특징#
구성 요소 또는 기능 |
사용 |
API 문서 |
|---|---|---|
구동계 |
내장된 자이로 센서를 이용해 방향을 제어하며 로버를 움직이고 회전시킵니다. |
|
갈고리 발톱 |
광물을 수집하고 운반합니다. |
|
거리 센서 |
로버 앞에 있는 가장 가까운 물체를 감지합니다. |
|
로버 감지 |
광물, 적, 기지, 장애물 및 위험 요소를 감지하고 볼 수 있습니다. |
|
브레인 타이머 |
자율적인 행동에 소요되는 시간을 추적합니다. |
이러한 시스템을 통해 로버는 근처의 광물과 적을 감지하고, 물체의 방향과 거리를 보고하고, 로봇 전용 블록과 로봇 전용 파이썬을 사용하여 공격받거나 레벨업하는 것에 반응할 수 있습니다.
놀이터#
운동장 |
설명 |
|---|---|
낯선 환경을 탐험하고, 광물을 수집하고, 적을 피하고, 탐사 로봇을 살려내세요. |