V5 25-26 푸시백#
V5 Push Back은 2025-2026 시즌의 VEX V5 로봇 경진대회 게임입니다.
게임 규칙에 대해 알아보려면 여기에서 게임 설명서를 참조하세요.
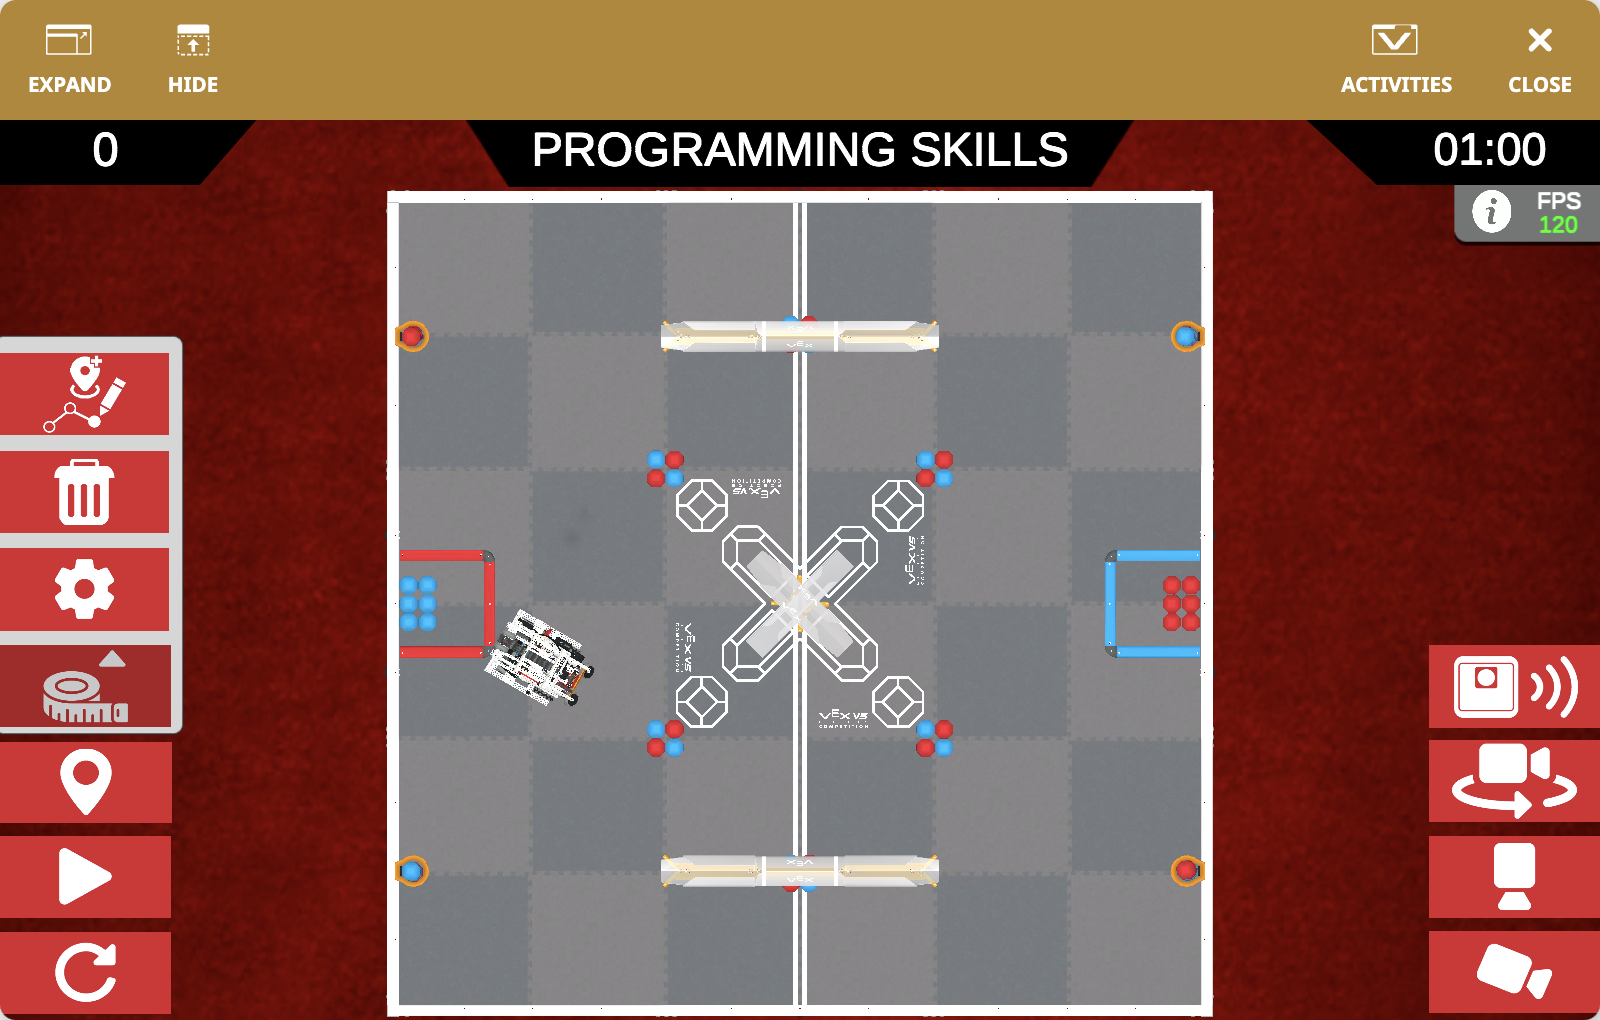
V5 25-26 푸시백 플레이그라운드에서는 이번 시즌 프로그래밍 스킬 챌린지에서 가장 많은 점수를 획득해 볼 수 있습니다.
분야 개요#
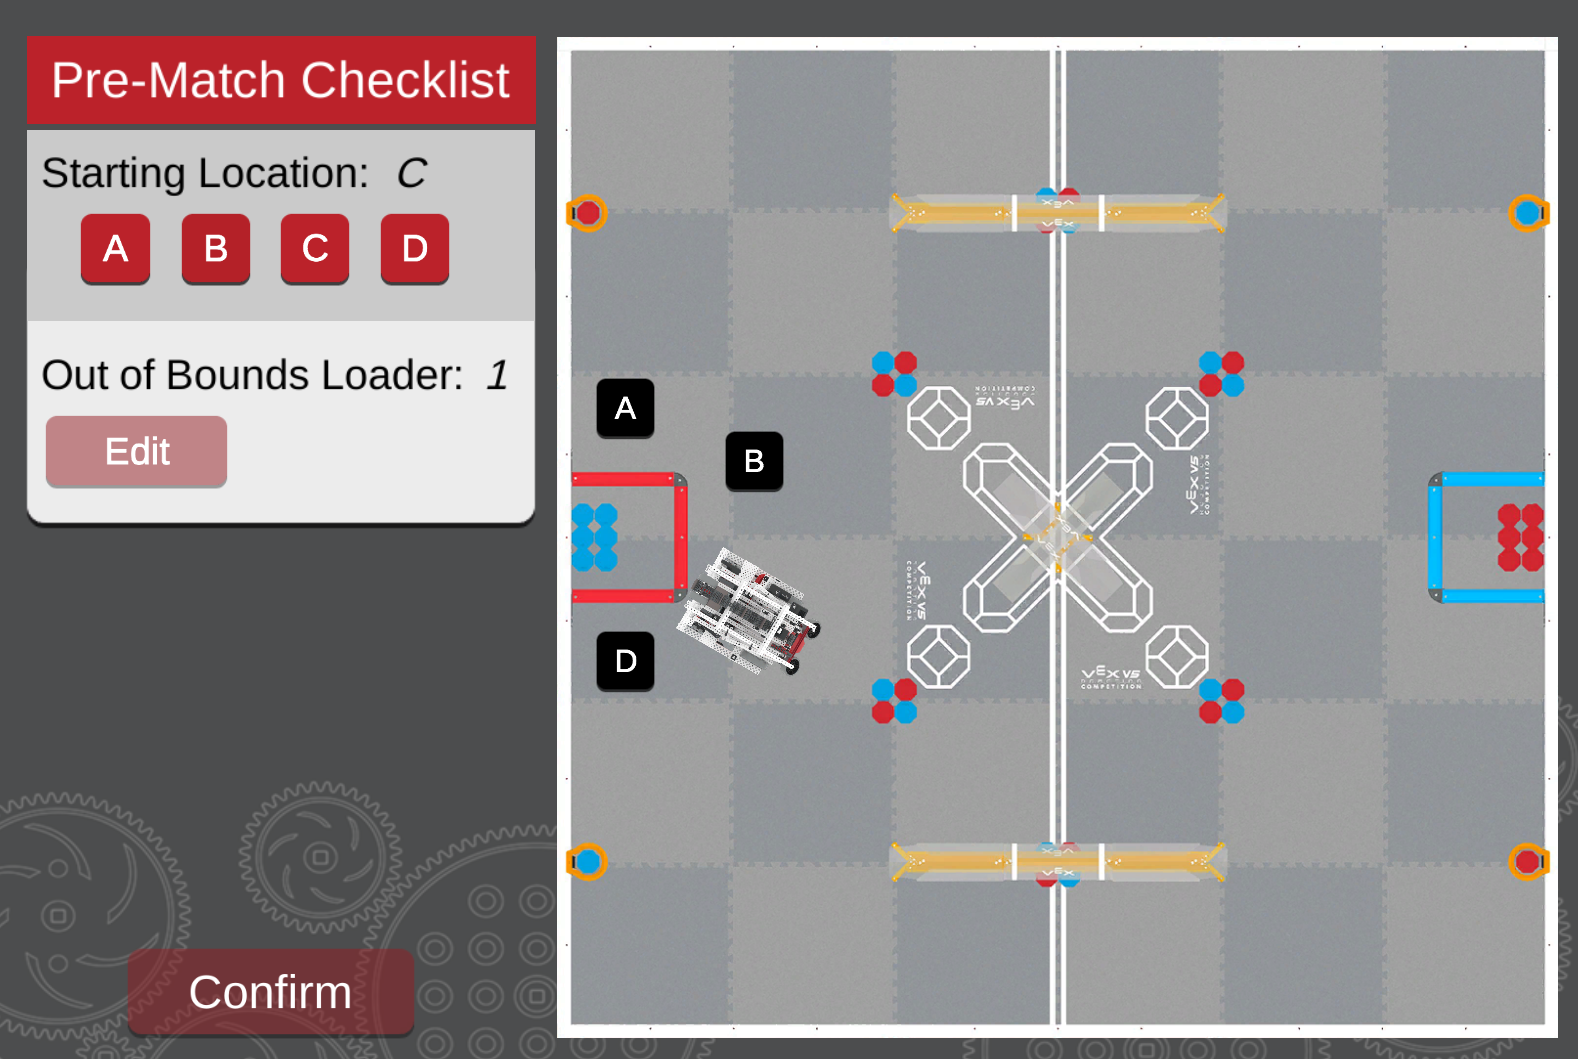
플레이그라운드에는 네 가지 시작 위치가 있으며, 플레이그라운드를 처음 열 때 나타나는 경기 전 체크리스트를 사용하여 설정할 수 있습니다.
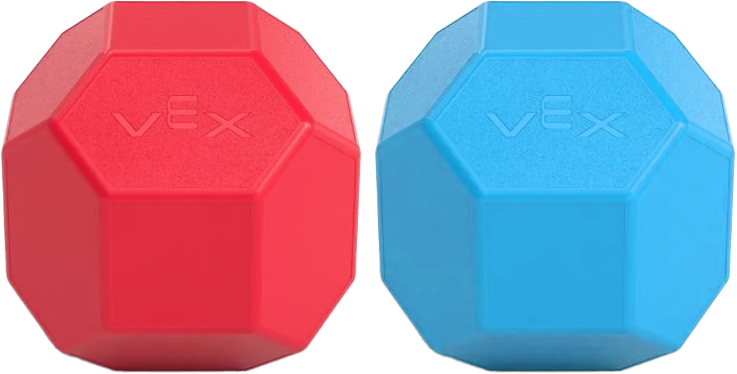
놀이터에는 빨간색과 파란색 블록이 있는데, 이 블록을 놀이터에 있는 골대에 넣으면 점수를 얻습니다.
필드는 로봇의 GPS 센서를 활용하기 위해 GPS 필드 코드도 사용합니다. 필드의 중요한 장소 또는 물체의 좌표를 보려면 GPS 좌표로 이동하세요.
로봇 개요#
V5 25-26 푸시 백 플레이그라운드는 VEX V5 히어로 봇, Dex을 사용합니다.
GPS 좌표#
GPS(게임 위치 시스템) 센서는 GPS 필드 코드를 사용하여 위치를 파악하고 V5 25-26 푸시백 플레이그라운드에서 내비게이션을 위한 (X, Y) 좌표와 방향을 제공합니다.
GPS 센서는 로봇의 정확한 중심에서 측정하며, 필드의 중심은 (0, 0)으로 정의됩니다.
게임 요소의 (X, Y) 좌표#
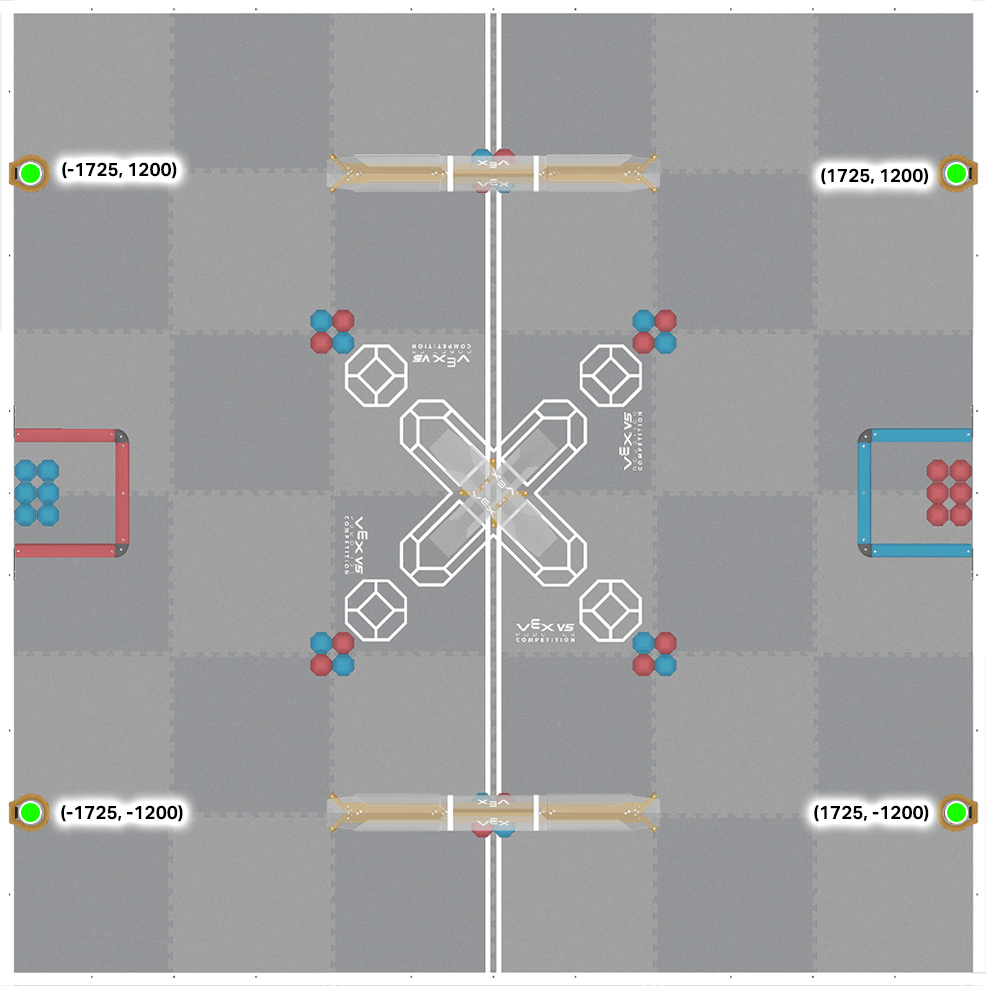
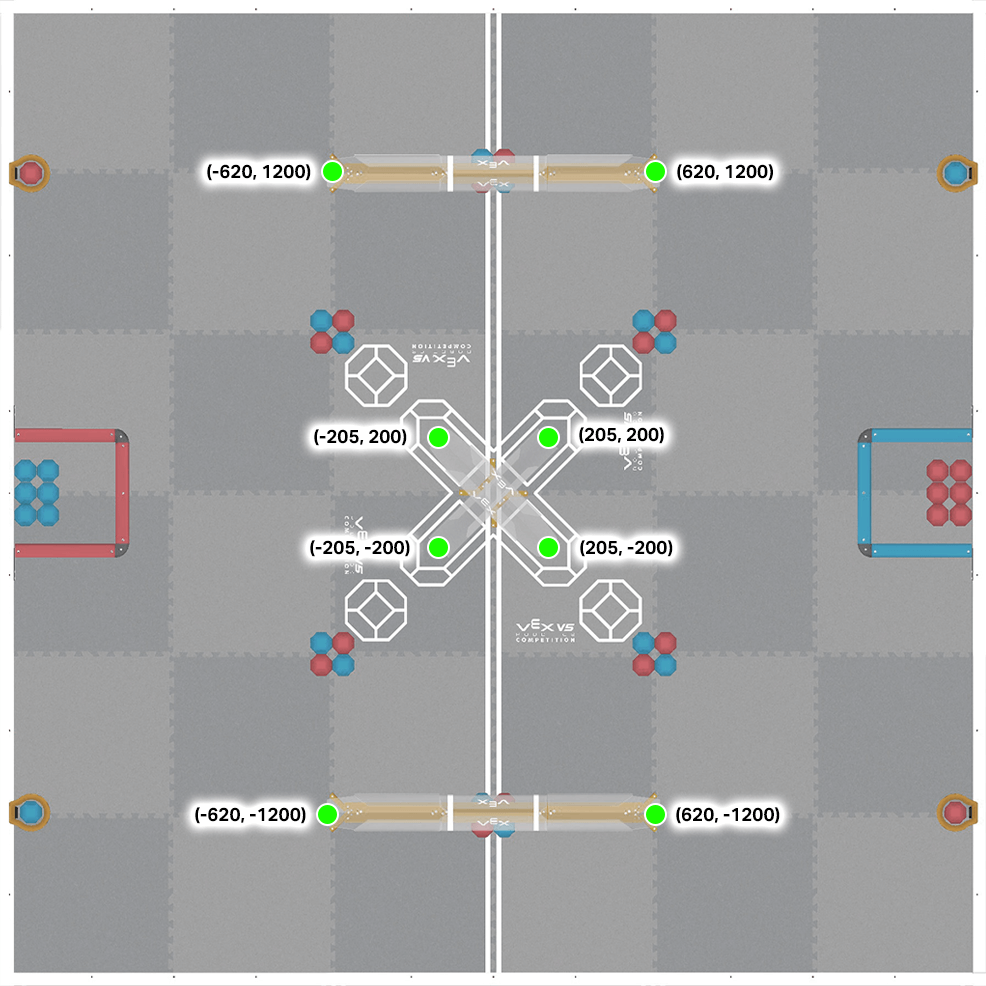
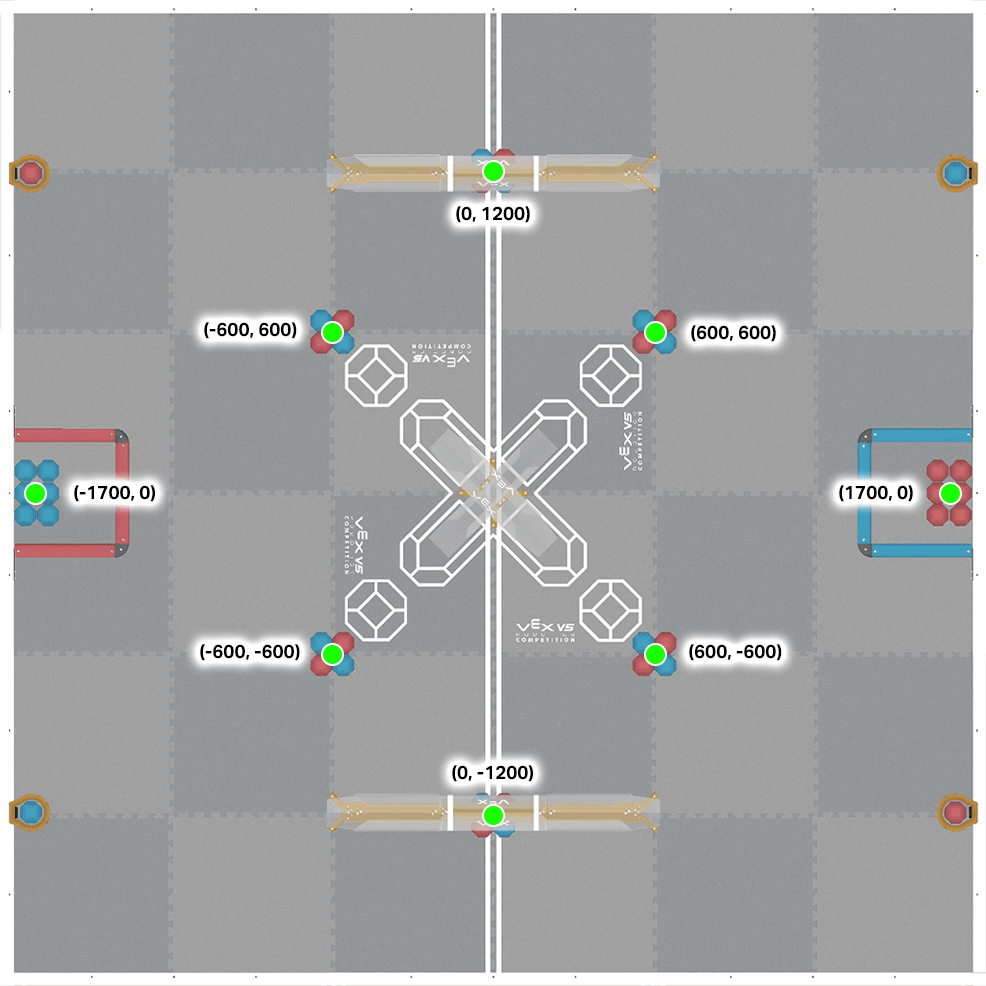
다음 이미지는 경기장의 위에서 내려다본 모습과 주요 경기 요소의 GPS 좌표를 보여줍니다.
목표#
골대 입구:
장기 목표:
(-620, 1200)
(620, 1200)
(-620, -1200)
(620, -1200)
핵심 목표:
(-205, 200)
(-205, -200)
(205, 200)
(205, -200)
블록#
블록 클러스터:
가장 왼쪽 (파란색 6개만 해당): (-1700, 0)
가장 오른쪽 (빨간색 6개만 해당): (1700, 0)
혼합 (빨간색 2개, 파란색 2개씩):
(-600, -600)
(-600, 600)
(600, 600)
(600, -600)
(0, 1200)
(0, -1200)
로더#
로더 위치:
(-1725, 1200)
(-1725, -1200)
(1725, 1200)
(1725년, -1200년)