
VEX AIM IP adreses maiņa piekļuves punkta režīmā#
Kad robots ir piekļuves punkta (AP) režīmā, jūs pēc izvēles varat tam piešķirt pielāgotu IP adresi, ja nepieciešams. Tas var atvieglot atkārtotu savienošanu un nodrošināt pastāvīgāku stabilitāti, īpaši vidēs ar vairākiem robotiem vai koplietotiem tīkliem. Šajā lapā ir paskaidrots, kā konfigurēt robota AP režīma IP adresi un atjaunināt savu darba vietu atbilstoši.
1. Access the AIM Setup Dashboard#
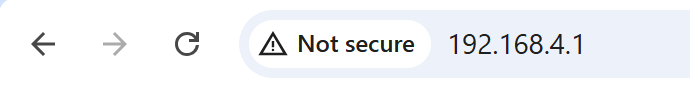
Tīmekļa pārlūkprogrammā ievadiet robota IP adresi no piekļuves punkta informācijas izvēlnes.
2. Update the IP Address#
Manuāli atjauniniet IP adresi, rediģējot lauku IP adrese (tikai piekļuves punkta režīmā) un atlasot Saglabāt, lai lietotu izmaiņas.
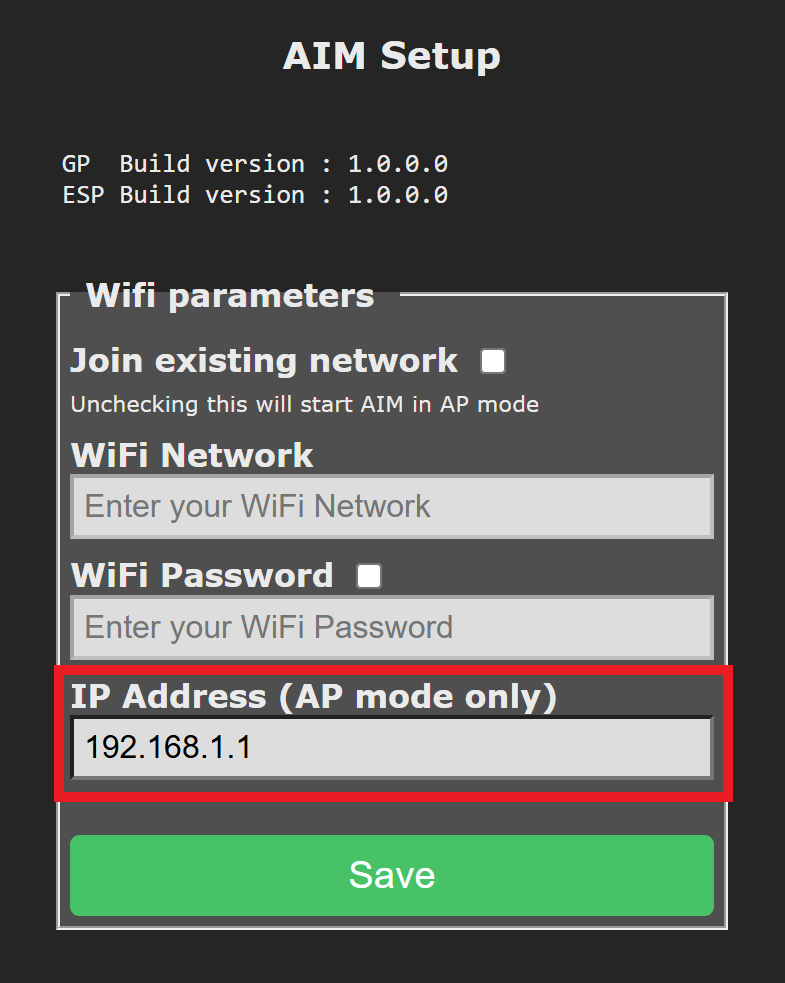
Piezīme: Atstājiet izvēles rūtiņu Pievienoties esošajam tīklam neatzīmētu.
3. Clone the WebSocket Repository#
WebSocket klienta bibliotēka, ko izmanto saziņai ar VEX AIM kodēšanas robotu, ir pieejama vietnē GitHub.
Lai sāktu darbu, klonējiet repozitoriju un atveriet to vēlamajā Python redaktorā vai IDE (piemēram, VS Code, PyCharm vai termināla redaktorā, piemēram, Vim).
4. Save the Configured IP Address#
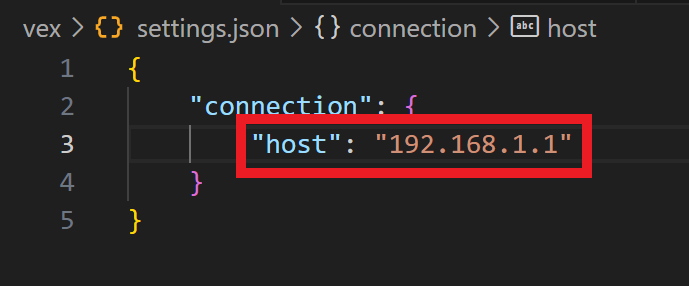
Atveriet failu settings.json , kas atrodas mapē vex . Atjauniniet lauku host ar stacijas režīmā piešķirto IP adresi.
Tagad varat turpināt savas Python virtuālās vides iestatīšanu, ja vēl neesat to izdarījis.