
Kontrollera#
Introduktion#
Kontroll i Python låter dig tala om för roboten när den ska vänta, när den ska upprepa åtgärder, hur den ska fatta beslut och när den ska avsluta projektet.
Nedan följer en lista över alla kontroller, inklusive metoder och centrala Python-nyckelord:
wait– Pausar projektet under en given tid.for– Upprepar kod för varje objekt i en sekvens.if– Kör kod om ett villkor är sant.if/else– Kör olika kod beroende på ett villkor.if/elif/else– Kontrollerar flera villkor i ordning.while– Upprepar kod medan ett villkor är sant.break– Avslutar en loop omedelbart.stop_program– Avslutar det pågående programmet.pass– Platshållare används när ingen åtgärd behövs.
Vänta#
wait pausar under en viss tid innan nästa kodrad går vidare.
Usage:wait(time, units)
Parametrar |
Beskrivning |
|---|---|
|
Väntetiden, som ett positivt heltal eller decimaltal. |
|
Enheten som representerar väntetiden: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
För#
for upprepar en uppsättning åtgärder ett visst antal gånger. for kan användas för att loopa igenom objekt i listor, tupler, ordböcker, mängder, strängar eller för ett visst antal loopar med range.
Användning:
for value in expression_list:
    pass
Komponenter |
Beskrivning |
|---|---|
|
En temporär variabel som lagrar det aktuella elementet i iterationen. |
|
Samlingen av element som loopas igenom (t.ex. lista, sträng, intervall). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
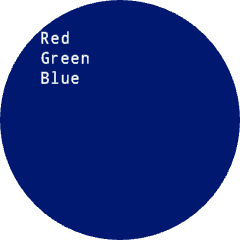
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Om#
if kör det indragna kodblocket om villkoret är True.
Användande:
if condition:
    pass
Komponenter |
Beskrivning |
|---|---|
|
Ett uttryck eller en variabel som kontrolleras när satsen körs. Om den är |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
Om/annars#
if och else avgör vilket indenterat kodblock som körs baserat på om villkoret är True eller False.
Användande:
if condition:
    pass
else:
    pass
Komponenter |
Beskrivning |
|---|---|
|
Ett uttryck eller en variabel som kontrolleras när satsen körs. Om den är |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
Om/Elif/Annars#
Strukturen if/elif/else väljer vilket indenterat kodblock som körs baserat på villkor:
ifkör sitt block om villkoret ärTrue.elifkontrollerar ytterligare villkor endast om alla föregående villkor ärFalseFleraelifpåståenden kan användas.elsesitt block endast om inget av de föregående villkoren ärTrue.
Användande:
if condition:
    pass
elif condition:
    pass
else:
    pass
Komponenter |
Beskrivning |
|---|---|
|
Ett uttryck eller en variabel som kontrolleras när satsen körs. Det första villkoret, som är |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Medan#
while kör kod upprepade gånger så länge villkoret är True. Det kan också användas som ett “för alltid” genom att använda True som villkor, eller ett “vänta tills” genom att lägga till not till villkoret, som visas i exemplen nedan.
Användande:
while condition:
    pass
Komponenter |
Beskrivning |
|---|---|
|
Ett uttryck eller en variabel som kontrolleras före varje iteration. Om den är |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Bryta#
break avslutar en loop omedelbart. break kan användas för att avsluta loopar som annars skulle loopa för evigt.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Stoppa programmet#
stop_program avslutar ett pågående projekt.
Usage:robot.stop_program()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Passera#
pass är en platshållare för framtida kod och kan användas för att undvika fel i tomma loopar, villkor och funktioner.
if condition:
    pass
def function():
    pass