
Control#
Introducción#
Control en Python te permite decirle al robot cuándo esperar, cuándo repetir acciones, cómo tomar decisiones y cuándo finalizar el proyecto.
A continuación se muestra una lista de todos los controles, incluidos los métodos y las palabras clave principales de Python:
wait– Pausa el proyecto durante un tiempo determinado.for– Repite el código para cada elemento en una secuencia.if– Ejecuta el código si una condición es verdadera.if/else: ejecuta un código diferente dependiendo de una condición.if/elif/else– Comprueba varias condiciones en orden.while– Repite el código mientras una condición es verdadera.break– Sale de un bucle inmediatamente.stop_program– Finaliza el programa en ejecución.pass– Marcador de posición utilizado cuando no se necesita ninguna acción.
Esperar#
wait pausas durante un tiempo específico antes de pasar a la siguiente línea de código.
Usage:wait(time, units)
Parámetros |
Descripción |
|---|---|
|
La cantidad de tiempo para esperar, como un número entero positivo o decimal. |
|
La unidad que representa el tiempo de espera: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
Para#
for repite un conjunto de acciones un número específico de veces. for puede usar para recorrer elementos en listas, tuplas, diccionarios, conjuntos, cadenas o para una cantidad específica de bucles con range.
Uso:
for value in expression_list:
    pass
Componentes |
Descripción |
|---|---|
|
Variable temporal que almacena el elemento actual en la iteración. |
|
La colección de elementos que se repiten (por ejemplo, lista, cadena, rango). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
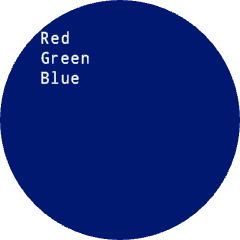
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Si#
if ejecuta el bloque de código con sangría si la condición es True.
Uso:
if condition:
    pass
Componentes |
Descripción |
|---|---|
|
Una expresión o variable que se comprueba cuando se ejecuta la instrucción. Si es |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
If/Else#
if y else determinan qué bloque de código con sangría se ejecuta en función de si la condición es True o False.
Uso:
if condition:
    pass
else:
    pass
Componentes |
Descripción |
|---|---|
|
Una expresión o variable que se comprueba cuando se ejecuta la instrucción. Si es |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
If/Elif/Else#
La estructura if/elif/else selecciona qué bloque de código con sangría se ejecuta en función de las condiciones:
ifejecuta su bloque si la condición esTrue.elifcomprueba las condiciones adicionales solo si todas las condiciones anteriores sonelif. Se pueden usar múltiplesFalsesentencias elif.elseejecuta su bloque solo si ninguna de las condiciones anteriores esTrue.
Uso:
if condition:
    pass
elif condition:
    pass
else:
    pass
Componentes |
Descripción |
|---|---|
|
Una expresión o variable que se comprueba cuando se ejecuta la instrucción. La primera condición que es |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Mientras#
while repetidamente el código siempre que la condición sea True. También se puede usar como un “para siempre” usando True como condición, o un “esperar hasta” agregando not a la condición, como se muestra en los ejemplos a continuación.
Uso:
while condition:
    pass
Componentes |
Descripción |
|---|---|
|
Una expresión o variable que se comprueba antes de cada iteración. Si es |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Descanso#
break sale de un bucle inmediatamente. break puede usar para dejar bucles que de otro modo formarían un bucle para siempre.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Detener programa#
stop_program finaliza un proyecto en ejecución.
Usage:robot.stop_program()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Aprobado#
pass es un marcador de posición para el código futuro y se puede usar para evitar errores en bucles vacíos, condicionales y funciones.
if condition:
    pass
def function():
    pass