
Ελεγχος#
Εισαγωγή#
Το Control στην Python σάς επιτρέπει να λέτε στο ρομπότ πότε να περιμένει, πότε να επαναλαμβάνει ενέργειες, πώς να λαμβάνει αποφάσεις και πότε να τερματίζει το έργο.
Παρακάτω είναι μια λίστα με όλα τα στοιχεία ελέγχου, συμπεριλαμβανομένων των μεθόδων και των βασικών λέξεων-κλειδιών Python:
wait– Διακόπτει προσωρινά το έργο για ένα δεδομένο χρονικό διάστημα.for– Επαναλαμβάνει τον κώδικα για κάθε στοιχείο σε μια ακολουθία.if– Εκτελεί κώδικα αν μια συνθήκη είναι αληθής.if/else– Εκτελεί διαφορετικό κώδικα ανάλογα με μια συνθήκη.if/elif/else– Ελέγχει πολλαπλές συνθήκες με τη σειρά.while– Επαναλαμβάνει τον κώδικα όσο μια συνθήκη είναι αληθής.break– Άμεση έξοδος από έναν βρόχο.stop_program– Τερματίζει το πρόγραμμα που εκτελείται.pass– Πλαίσιο κράτησης θέσης που χρησιμοποιείται όταν δεν απαιτείται καμία ενέργεια.
Περιμένετε#
wait κάνει παύση για ένα συγκεκριμένο χρονικό διάστημα πριν μετακινηθεί στην επόμενη γραμμή κώδικα.
Usage:wait(time, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Ο χρόνος αναμονής, ως θετικός ακέραιος αριθμός ή δεκαδικός αριθμός. |
|
Η μονάδα που αντιπροσωπεύει τον χρόνο αναμονής: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
Για#
Η συνάρτηση for επαναλαμβάνει ένα σύνολο ενεργειών έναν συγκεκριμένο αριθμό φορών. for μπορεί να χρησιμοποιηθεί για την επανάληψη στοιχείων σε λίστες, πλειάδες, λεξικά, σύνολα, συμβολοσειρές ή για έναν καθορισμένο αριθμό επανάληψης με range.
Χρήση:
for value in expression_list:
    pass
Στοιχεία |
Περιγραφή |
|---|---|
|
Μια προσωρινή μεταβλητή που αποθηκεύει το τρέχον στοιχείο στην επανάληψη. |
|
Η συλλογή στοιχείων που επαναλαμβάνονται (π.χ. λίστα, συμβολοσειρά, εύρος). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
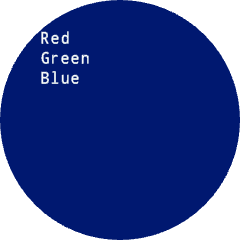
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Αν#
if εκτελεί το μπλοκ κώδικα με εσοχή αν η συνθήκη είναι True.
Χρήση:
if condition:
    pass
Στοιχεία |
Περιγραφή |
|---|---|
|
Μια έκφραση ή μεταβλητή που ελέγχεται κατά την εκτέλεση της πρότασης. Εάν είναι |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
Αν/Αλλιώς#
if και else καθορίζουν ποιο μπλοκ κώδικα με εσοχή εκτελείται με βάση το αν η συνθήκη είναι True ή False.
Χρήση:
if condition:
    pass
else:
    pass
Στοιχεία |
Περιγραφή |
|---|---|
|
Μια έκφραση ή μεταβλητή που ελέγχεται κατά την εκτέλεση της πρότασης. Εάν είναι |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
Αν/Ελίφ/Αλλιώς#
Η δομή if/elif/else επιλέγει ποιο μπλοκ κώδικα με εσοχή εκτελείται με βάση τις συνθήκες:
ifεκτελεί το μπλοκ του αν η συνθήκη είναιTrue.elifελέγχει πρόσθετες συνθήκες μόνο εάν όλες οι προηγούμενες συνθήκες είναιelifΜπορούν να χρησιμοποιηθούν πολλαπλέςFalseεντολές elif.elseεκτελεί το μπλοκ του μόνο αν καμία από τις προηγούμενες συνθήκες δεν είναι αληθήςTrue.
Χρήση:
if condition:
    pass
elif condition:
    pass
else:
    pass
Στοιχεία |
Περιγραφή |
|---|---|
|
Μια έκφραση ή μεταβλητή που ελέγχεται κατά την εκτέλεση της πρότασης. Η πρώτη συνθήκη που είναι |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Ενώ#
while εκτελεί επανειλημμένα κώδικα εφόσον η συνθήκη είναι TrueΜπορεί επίσης να χρησιμοποιηθεί ως “για πάντα” χρησιμοποιώντας True ως συνθήκη ή ως “περιμένετε μέχρι” προσθέτοντας not στη συνθήκη, όπως φαίνεται στα παρακάτω παραδείγματα.
Χρήση:
while condition:
    pass
Στοιχεία |
Περιγραφή |
|---|---|
|
Μια έκφραση ή μεταβλητή που ελέγχεται πριν από κάθε επανάληψη. Εάν είναι |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Διακοπή#
break τερματίζει αμέσως έναν βρόχο. break μπορεί να χρησιμοποιηθεί για να εγκαταλείψει βρόχους που διαφορετικά θα επαναλαμβάνονταν για πάντα.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Διακοπή προγράμματος#
stop_program τερματίζει ένα έργο που εκτελείται.
Usage:robot.stop_program()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Πέρασμα#
Το pass είναι ένα σύμβολο κράτησης θέσης για μελλοντικό κώδικα και μπορεί να χρησιμοποιηθεί για την αποφυγή σφαλμάτων σε κενούς βρόχους, υπό όρους και συναρτήσεις.
if condition:
    pass
def function():
    pass