
Valdymas#
Įvadas#
„Python“ valdymas leidžia nurodyti robotui, kada laukti, kada kartoti veiksmus, kaip priimti sprendimus ir kada baigti projektą.
Žemiau pateikiamas visų valdiklių sąrašas, įskaitant metodus ir pagrindinius „Python“ raktinius žodžius:
wait– Pristabdo projektą nurodytam laikui.for– Kartoja kodą kiekvienam sekos elementui.if– Paleidžia kodą, jei sąlyga yra teisinga.if/else– Paleidžia skirtingą kodą, priklausomai nuo sąlygos.if/elif/else– Tikrina kelias sąlygas iš eilės.while– Kartoja kodą, kol sąlyga yra teisinga.break– Nedelsiant išeina iš ciklo.stop_program– Užbaigia vykdomą programą.pass– Vietos rezervavimo ženklas, naudojamas, kai nereikia atlikti jokių veiksmų.
Palaukite#
wait padaro tam tikrą laiko tarpą pauzę prieš pereinant prie kitos kodo eilutės.
Usage:wait(time, units)
Parametrai |
Aprašymas |
|---|---|
|
Laukimo laikas, nurodytas kaip teigiamas sveikasis skaičius arba dešimtainė trupmena. |
|
Laukimo laiką nurodantis vienetas: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
Už#
for pakartoja veiksmų rinkinį tam tikrą skaičių kartų. for gali būti naudojama norint cikliškai peržiūrėti sąrašų, rinkinių, žodynų, rinkinių, eilučių elementus arba tam tikrą ciklų skaičių su range.
Naudojimas:
for value in expression_list:
    pass
Komponentai |
Aprašymas |
|---|---|
|
Laikinas kintamasis, kuriame saugomas dabartinis iteracijoje esantis elementas. |
|
Cikle apžvelgiamų elementų rinkinys (pvz., sąrašas, eilutė, diapazonas). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
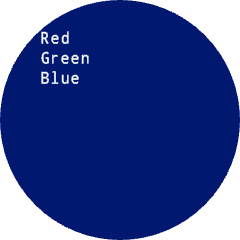
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Jei#
if paleidžiamas įtrauktas kodo blokas, jei sąlyga yra True.
Naudojimas:
if condition:
    pass
Komponentai |
Aprašymas |
|---|---|
|
Išraiška arba kintamasis, kuris tikrinamas vykdant sakinį. Jei jis yra |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
Jei/Kitaip#
if ir else nustato, kuris įtrauktas kodo blokas vykdomas, remiantis tuo, ar sąlyga yra True , ar False.
Naudojimas:
if condition:
    pass
else:
    pass
Komponentai |
Aprašymas |
|---|---|
|
Išraiška arba kintamasis, kuris tikrinamas vykdant sakinį. Jei jis yra |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
Jei/Elif/Else#
if/elif/else struktūra parenka, kuris įtrauktas kodo blokas bus vykdomas pagal sąlygas:
if, vykdo savo bloką, jei sąlyga yraTrue.eliftikrina papildomas sąlygas tik tuo atveju, jei visos ankstesnės sąlygos yraFalseGalima naudoti keliselifteiginius.elsevykdo savo bloką tik tuo atveju, jei nė viena iš ankstesnių sąlygų nėraTrue.
Naudojimas:
if condition:
    pass
elif condition:
    pass
else:
    pass
Komponentai |
Aprašymas |
|---|---|
|
Išraiška arba kintamasis, kuris tikrinamas vykdant sakinį. Pirmoji sąlyga, kuri yra |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Nors#
while pakartotinai vykdo kodą tol, kol sąlyga yra TrueJi taip pat gali būti naudojama kaip „amžinai“, naudojant True kaip sąlygą, arba „laukti iki“, pridedant not prie sąlygos, kaip parodyta toliau pateiktuose pavyzdžiuose.
Naudojimas:
while condition:
    pass
Komponentai |
Aprašymas |
|---|---|
|
Išraiška arba kintamasis, kuris tikrinamas prieš kiekvieną iteraciją. Jei jis yra |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Pertrauka#
break iš karto išeina iš ciklo. break gali būti naudojama norint išeiti iš ciklų, kurie kitu atveju kartotųsi amžinai.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Sustabdyti programą#
stop_program užbaigia vykdomą projektą.
Usage:robot.stop_program()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Pass#
pass yra vietos žymeklis būsimam kodui ir gali būti naudojamas siekiant išvengti klaidų tuščiuose cikluose, sąlyginėse sąlygose ir funkcijose.
if condition:
    pass
def function():
    pass