
Ellenőrzés#
Bevezetés#
A Pythonban a vezérlés lehetővé teszi, hogy megmondjuk a robotnak, mikor kell várnia, mikor kell ismételnie a műveleteket, hogyan kell döntéseket hoznia, és mikor kell befejeznie a projektet.
Az alábbiakban felsoroljuk az összes vezérlőelemet, beleértve a metódusokat és az alapvető Python kulcsszavakat:
wait– Megadott időre szünetelteti a projektet.forhez – Megismétli a kódot egy sorozat minden eleméhez.if– Futtatja a kódot, ha egy feltétel igaz.if/else– Feltételtől függően különböző kódot futtat.if/elif/else– Több feltételt ellenőriz sorban.while– Ismétli a kódot, amíg egy feltétel igaz.break– Azonnal kilép a ciklusból.stop_program– Befejezi a futó programot.pass– Helyőrző, ha nincs szükség beavatkozásra.
Várjon#
wait Egy meghatározott ideig szünetet tart, mielőtt a kód következő sorára ugrik.
Usage:wait(time, units)
Paraméterek |
Leírás |
|---|---|
|
A várakozási idő pozitív egész számként vagy tizedes törtként. |
|
A várakozási időt jelző mértékegység: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
Mert#
for egy művelethalmazt meghatározott számú alkalommal ismétel. for használható listák, tuple-k, szótárak, halmazok, karakterláncok elemeinek végigkeresésére, vagy a range paraméterrel megadott számú ciklusra.
Használat:
for value in expression_list:
    pass
Alkatrészek |
Leírás |
|---|---|
|
Egy ideiglenes változó, amely az iteráció aktuális elemét tárolja. |
|
A ciklusban végighaladó elemek gyűjteménye (pl. lista, karakterlánc, tartomány). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
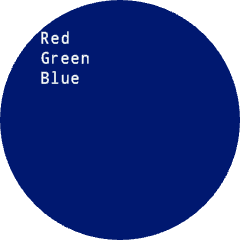
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Ha#
if akkor a behúzott kódblokkot futtatja, ha a feltétel True.
Használat:
if condition:
    pass
Alkatrészek |
Leírás |
|---|---|
|
Egy kifejezés vagy változó, amelyet a rendszer ellenőriz az utasítás futtatásakor. Ha |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
Ha/Különben#
if és else határozza meg, hogy melyik behúzott kódblokk futzon az alapján, hogy a feltétel True vagy False.
Használat:
if condition:
    pass
else:
    pass
Alkatrészek |
Leírás |
|---|---|
|
Egy kifejezés vagy változó, amelyet a rendszer ellenőriz az utasítás futtatásakor. Ha |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
Ha/Elif/Különben#
A if/elif/else struktúra feltételek alapján választja ki, hogy melyik behúzott kódblokk fut:
if, lefuttatja a blokkját, ha a feltételTrue.elifelif függvény csak akkor ellenőrzi a további feltételeket, ha az összes előző feltétel értékű.FalseTöbbelifutasítás is használható.elsecsak akkor futtatja le a blokkját, ha az előző feltételek egyike sem teljesül.True.
Használat:
if condition:
    pass
elif condition:
    pass
else:
    pass
Alkatrészek |
Leírás |
|---|---|
|
Egy kifejezés vagy változó, amelyet a rendszer ellenőriz az utasítás futtatásakor. Az első feltétel, amely |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Míg#
while ismételten futtatja a kódot, amíg a feltétel TrueHasználható “örökké” feltételként is, ha True használunk feltételként, vagy “várjunk amíg” feltételként, ha not helyett, ahogy az alábbi példákban látható.
Használat:
while condition:
    pass
Alkatrészek |
Leírás |
|---|---|
|
Egy kifejezés vagy változó, amelyet minden iteráció előtt ellenőriznek. Ha |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Szünet#
break azonnal kilép a ciklusból. break segítségével olyan ciklusokat hagyhatunk el, amelyek egyébként örökké ciklusban futnának.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Program leállítása#
stop_program leállít egy futó projektet.
Usage:robot.stop_program()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Átadás#
pass egy helyőrző a jövőbeli kód számára, és felhasználható hibák elkerülésére üres ciklusokban, feltételes utasításokban és függvényekben.
if condition:
    pass
def function():
    pass