
КОНТРОЛЬ#
Вступ#
Керування в Python дозволяє вказувати роботу, коли чекати, коли повторювати дії, як приймати рішення та коли завершувати проєкт.
Нижче наведено список усіх елементів керування, включаючи методи та основні ключові слова Python:
wait– Призупиняє проєкт на заданий час.for– Повторює код для кожного елемента послідовності.if– Виконує код, якщо умова істинна.if/else– Виконує різний код залежно від умови.if/elif/else– Перевіряє кілька умов по порядку.while– Повторює код, поки умова істинна.break– Негайно виходить з циклу.stop_program– Завершує запущену програму.pass– Заповнювач використовується, коли дії не потрібні.
Зачекайте#
wait робить паузу на певний час перед переходом до наступного рядка коду.
Usage:wait(time, units)
Параметри |
Опис |
|---|---|
|
Час очікування у вигляді додатного цілого числа або десяткового дробу. |
|
Одиниця вимірювання, що представляє час очікування: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
Для#
for повторює набір дій певну кількість разів. for можна використовувати для перебору елементів у списках, кортежах, словниках, множинах, рядках або для певної кількості циклів за допомогою range.
Використання:
for value in expression_list:
    pass
Компоненти |
Опис |
|---|---|
|
Тимчасова змінна, яка зберігає поточний елемент ітерації. |
|
Колекція елементів, що перебираються циклом (наприклад, список, рядок, діапазон). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
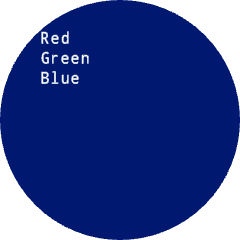
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Якщо#
if виконує блок коду з відступом, якщо умова дорівнює True.
Використання:
if condition:
    pass
Компоненти |
Опис |
|---|---|
|
Вираз або змінна, яка перевіряється під час виконання оператора. Якщо значення дорівнює |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
Якщо/Інакше#
if та else визначають, який блок коду з відступом виконується залежно від того, чи умова є True чи False.
Використання:
if condition:
    pass
else:
    pass
Компоненти |
Опис |
|---|---|
|
Вираз або змінна, яка перевіряється під час виконання оператора. Якщо вона дорівнює |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
Якщо/Еліф/Інакше#
Структура if/elif/else вибирає, який блок коду з відступом виконуватиметься на основі умов:
ifвиконує свій блок, якщо умоваTrue.elifперевіряє додаткові умови, лише якщо всі попередні умови є хибними.FalseМожна використовувати кілька операторівelif.elseзапускає свій блок, лише якщо жодна з попередніх умов не виконуєтьсяTrue.
Використання:
if condition:
    pass
elif condition:
    pass
else:
    pass
Компоненти |
Опис |
|---|---|
|
Вираз або змінна, що перевіряється під час виконання оператора. Перша умова, яка дорівнює |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Поки#
while повторно виконує код, поки умова дорівнює TrueЙого також можна використовувати як “назавжди”, використовуючи True як умову, або як “чекати до”, додавши not до умови, як показано в прикладах нижче.
Використання:
while condition:
    pass
Компоненти |
Опис |
|---|---|
|
Вираз або змінна, яка перевіряється перед кожною ітерацією. Якщо вона дорівнює |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Перерва#
break негайно виходить з циклу. break можна використовувати для виходу з циклів, які в іншому випадку зациклювалися б нескінченно.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Зупинити програму#
stop_program завершує запущений проект.
Usage:robot.stop_program()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Пас#
pass є заповнювачем для майбутнього коду та може бути використаний для уникнення помилок у порожніх циклах, умовних операторах та функціях.
if condition:
    pass
def function():
    pass