
Rialú#
Réamhrá#
Ligeann rialú i Python duit a insint don róbat cathain is ceart fanacht, cathain is ceart gníomhartha a athdhéanamh, conas cinntí a dhéanamh, agus cathain is ceart an tionscadal a chríochnú.
Seo thíos liosta de na rialuithe go léir, lena n-áirítear modhanna agus eochairfhocail lárnacha Python:
wait– Cuireann sé seo an tionscadal ar sos ar feadh tréimhse áirithe.for– Déanann sé cód a athdhéanamh do gach mír i seicheamh.if– Ritheann sé cód má tá coinníoll fíor.if/else– Ritheann sé cód difriúil ag brath ar choinníoll.if/elif/else– Seiceálann sé ilchoinníollacha in ord.while– Déanann sé an cód a athdhéanamh fad is atá coinníoll fíor.break– Fágann sé lúb láithreach.stop_program– Críochnaíonn sé an clár atá ag rith.pass– Úsáidtear áitchoimeádán nuair nach bhfuil aon ghníomh ag teastáil.
Fan#
wait sos ar feadh tréimhse áirithe ama sula mbogann sé go dtí an chéad líne eile de chód.
Usage:wait(time, units)
Paraiméadair |
Cur síos |
|---|---|
|
An méid ama le fanacht, mar shlánuimhir dhearfach nó deachúil. |
|
An t-aonad a léiríonn an t-am feithimh: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
Do#
Déanann for sraith gníomhartha a athdhéanamh líon áirithe uaireanta. Is féidir for a úsáid chun lúb a dhéanamh trí mhíreanna i liostaí, i dtupail, i bhfoclóirí, i dtacair, i dteaghráin, nó ar feadh líon áirithe lúb le range.
Úsáid:
for value in expression_list:
    pass
Comhpháirteanna |
Cur síos |
|---|---|
|
Athróg shealadach a stórálann an eilimint reatha san athrá. |
|
An bailiúchán eilimintí atá á lúbadh tríd (m.sh., liosta, teaghrán, raon). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
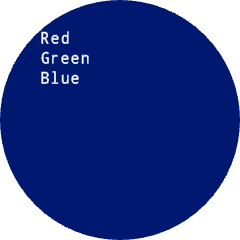
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Má#
if an bloc cóid eangaithe má tá an coinníoll True.
Úsáid:
if condition:
    pass
Comhpháirteanna |
Cur síos |
|---|---|
|
Slonn nó athróg a dhéantar a sheiceáil nuair a ritheann an ráiteas. Más |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
Más/Seachas sin#
if agus else ann, cinneann siad cé acu bloc cóid eangaithe a ritheann bunaithe ar cibé an bhfuil an coinníoll True nó False.
Úsáid:
if condition:
    pass
else:
    pass
Comhpháirteanna |
Cur síos |
|---|---|
|
Slonn nó athróg a sheiceáiltear nuair a ritheann an ráiteas. Más |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
Má/Elif/Seachas sin#
Roghnaíonn an struchtúr if/elif/else cén bloc cóid atá á rith bunaithe ar choinníollacha:
ifa bhloc má tá an coinníollTrue.elifcoinníollacha breise ach amháin má tá na coinníollacha roimhe seo go léirFalseIs féidir ilráitiselifa úsáid.elsea bhloc ach amháin mura bhfuil aon cheann de na coinníollacha roimhe seoTrue.
Úsáid:
if condition:
    pass
elif condition:
    pass
else:
    pass
Comhpháirteanna |
Cur síos |
|---|---|
|
Slonn nó athróg a dhéantar a sheiceáil nuair a ritheann an ráiteas. Is é an chéad choinníoll, arb ionann é agus |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Cé go#
while ag rith cód arís agus arís eile chomh fada agus atá an coinníoll TrueIs féidir é a úsáid freisin mar “go deo” trí True a úsáid mar an gcoinníoll, nó “fan go dtí” trí not , mar a thaispeántar sna samplaí thíos.
Úsáid:
while condition:
    pass
Comhpháirteanna |
Cur síos |
|---|---|
|
Slonn nó athróg a dhéantar a sheiceáil roimh gach athrá. Más |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Briseadh#
Fágann break lúb láithreach. Is féidir break a úsáid chun lúba a fhágáil a mbeadh lúbadh go deo acu murach sin.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Stop an Chláir#
stop_program críochnaíonn tionscadal atá ar siúl.
Usage:robot.stop_program()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Pas#
Is áitchoinneálaí é pass do chód amach anseo agus is féidir é a úsáid chun earráidí i lúba folamh, i gcoinníollaigh agus i bhfeidhmeanna a sheachaint.
if condition:
    pass
def function():
    pass