
Kontrola#
Wstęp#
Sterowanie w Pythonie pozwala Ci powiedzieć robotowi, kiedy ma czekać, kiedy powtórzyć czynności, jak podejmować decyzje i kiedy zakończyć projekt.
Poniżej znajduje się lista wszystkich kontrolek, łącznie z metodami i podstawowymi słowami kluczowymi języka Python:
wait– Wstrzymuje projekt na określony czas.for– Powtarza kod dla każdego elementu w sekwencji.if– Uruchamia kod, jeśli warunek jest prawdziwy.if/else– uruchamia inny kod w zależności od warunku.if/elif/else– Sprawdza wiele warunków w kolejności.while– Powtarza kod, dopóki warunek jest spełniony.break– Natychmiast opuszcza pętlę.stop_program– Kończy działający program.pass– Symbol zastępczy używany, gdy nie jest wymagana żadna akcja.
Czekać#
wait zatrzymuje się na określony czas przed przejściem do następnego wiersza kodu.
Usage:wait(time, units)
Parametry |
Opis |
|---|---|
|
Czas oczekiwania, wyrażony jako dodatnia liczba całkowita lub ułamek dziesiętny. |
|
Jednostka reprezentująca czas oczekiwania: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
Dla#
for powtarza zestaw działań określoną liczbę razy. for można stosować do pętli po elementach na listach, krotkach, słownikach, zestawach, ciągach znaków lub do wykonania określonej liczby pętli z range.
Użycie:
for value in expression_list:
    pass
Komponenty |
Opis |
|---|---|
|
Tymczasowa zmienna przechowująca bieżący element iteracji. |
|
Zbiór elementów podlegających pętli (np. lista, ciąg znaków, zakres). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
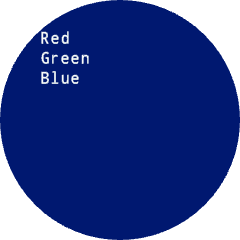
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Jeśli#
if uruchamia wcięty blok kodu, jeśli warunek wynosi True.
Stosowanie:
if condition:
    pass
Komponenty |
Opis |
|---|---|
|
Wyrażenie lub zmienna sprawdzana podczas wykonywania instrukcji. Jeśli wynosi |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
Jeśli/W przeciwnym razie#
if i else określa, który wcięty blok kodu zostanie uruchomiony na podstawie tego, czy warunek jest True lub False.
Stosowanie:
if condition:
    pass
else:
    pass
Komponenty |
Opis |
|---|---|
|
Wyrażenie lub zmienna sprawdzana podczas wykonywania instrukcji. Jeśli wartość wynosi |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
Jeśli/Elif/W przeciwnym razie#
Struktura if/elif/else wybiera, który wcięty blok kodu zostanie uruchomiony na podstawie warunków:
ifuruchamia swój blok, jeśli warunek jestTrue.elifsprawdza dodatkowe warunki tylko wtedy, gdy wszystkie poprzednie warunki są fałszyweFalse. Można użyć wielu instrukcjielif.elseuruchamia blok tylko wtedy, gdy żaden z poprzednich warunków nie jest spełnionyTrue.
Stosowanie:
if condition:
    pass
elif condition:
    pass
else:
    pass
Komponenty |
Opis |
|---|---|
|
Wyrażenie lub zmienna sprawdzana podczas wykonywania instrukcji. Pierwszy warunek, który wynosi |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Chwila#
while powtarza kod, dopóki warunek jest TrueMożna go również używać jako „forever”, używając True jako warunku, lub jako „wait until”, dodając not do warunku, jak pokazano w poniższych przykładach.
Stosowanie:
while condition:
    pass
Komponenty |
Opis |
|---|---|
|
Wyrażenie lub zmienna sprawdzana przed każdą iteracją. Jeśli wynosi |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Przerwa#
break powoduje natychmiastowe wyjście z pętli. break może zostać użyte do opuszczenia pętli, która w przeciwnym razie działałaby w nieskończoność.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Zatrzymaj program#
stop_program kończy działający projekt.
Usage:robot.stop_program()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Przechodzić#
Przebieg pass jest symbolem zastępczym dla przyszłego kodu i można go używać w celu uniknięcia błędów w pustych pętlach, warunkach i funkcjach.
if condition:
    pass
def function():
    pass