
يتحكم#
مقدمة#
تتيح لك خاصية التحكم في بايثون إخبار الروبوت متى ينتظر، ومتى يكرر الإجراءات، وكيفية اتخاذ القرارات، ومتى ينهي المشروع.
فيما يلي قائمة بجميع عناصر التحكم، بما في ذلك الطرق والكلمات الرئيسية الأساسية في لغة بايثون:
wait– يوقف المشروع مؤقتًا لفترة زمنية محددة.for– يكرر الكود لكل عنصر في التسلسل.if– يقوم بتشغيل التعليمات البرمجية إذا كان الشرط صحيحًا.if/else– يقوم بتشغيل كود مختلف اعتمادًا على شرط معين.if/elif/else– يتحقق من عدة شروط بالترتيب.while– يكرر الكود طالما أن الشرط صحيح.break– يخرج من الحلقة فورًا.stop_program– إنهاء البرنامج قيد التشغيل.pass– عنصر نائب يستخدم عندما لا تكون هناك حاجة إلى إجراء.
انتظر#
wait توقف مؤقتًا لفترة زمنية محددة قبل الانتقال إلى سطر التعليمات البرمجية التالي.
Usage:wait(time, units)
حدود |
وصف |
|---|---|
|
مقدار الوقت اللازم للانتظار، كعدد صحيح موجب أو عدد عشري. |
|
الوحدة التي تمثل وقت الانتظار: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
ل#
يكرر الأمر for مجموعة من الإجراءات عددًا محددًا من المرات. ويمكن استخدام الأمر for للتكرار عبر عناصر القوائم، والصفوف، والقواميس، والمجموعات، والسلاسل النصية، أو لعدد محدد من التكرارات باستخدام range.
الاستخدام:
for value in expression_list:
    pass
عناصر |
وصف |
|---|---|
|
متغير مؤقت يخزن العنصر الحالي في التكرار. |
|
مجموعة العناصر التي يتم المرور عليها (مثل القائمة، السلسلة، النطاق). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
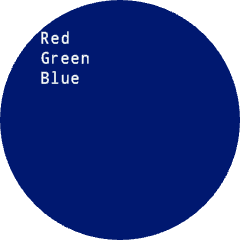
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
لو#
if يقوم بتشغيل كتلة التعليمات البرمجية ذات المسافة البادئة إذا كان الشرط True.
طريقة الاستخدام:
if condition:
    pass
عناصر |
وصف |
|---|---|
|
تعبير أو متغير يتم التحقق منه عند تنفيذ العبارة. إذا كانت قيمته |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
إذا/وإلا#
if و else حدد أي كتلة من التعليمات البرمجية ذات المسافة البادئة يتم تشغيلها بناءً على ما إذا كان الشرط True أو False.
طريقة الاستخدام:
if condition:
    pass
else:
    pass
عناصر |
وصف |
|---|---|
|
An expression or variable that is checked when the statement runs. If it is |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
إذا/إلا#
يحدد هيكل if/elif/else ) أي كتلة من التعليمات البرمجية ذات المسافة البادئة يتم تشغيلها بناءً على الشروط التالية:
ifيتم تشغيل كتلته إذا كان الشرطTrue.elifيتحقق من الشروط الإضافية فقط إذا كانت جميع الشروط السابقة خاطئةelifيمكن استخدام عبارات elif متعددةFalse.elseيتم تشغيل كتلتها فقط إذا لم يكن أي من الشروط السابقة صحيحًاTrue.
طريقة الاستخدام:
if condition:
    pass
elif condition:
    pass
else:
    pass
عناصر |
وصف |
|---|---|
|
تعبير أو متغير يتم التحقق منه عند تنفيذ العبارة. الشرط الأول الذي تكون قيمته |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
بينما#
while repeatedly runs code as long as the condition is True. It can also be used like a “forever” by using True as the condition, or a “wait until” by adding not to the condition, as shown in the examples below.
طريقة الاستخدام:
while condition:
    pass
عناصر |
وصف |
|---|---|
|
تعبير أو متغير يتم التحقق منه قبل كل تكرار. إذا كانت قيمته |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
استراحة#
break يخرج من الحلقة فوراً. break يمكن استخدامه للخروج من الحلقات التي ستستمر في التكرار إلى ما لا نهاية.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
إيقاف البرنامج#
stop_program ينهي مشروعًا قيد التشغيل.
Usage:robot.stop_program()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
يمر#
pass هو عنصر نائب للتعليمات البرمجية المستقبلية ويمكن استخدامه لتجنب الأخطاء في الحلقات الفارغة والشروط والوظائف.
if condition:
    pass
def function():
    pass