
Контроль#
Введение#
Функция управления в Python позволяет указывать роботу, когда нужно ждать, когда повторять действия, как принимать решения и когда завершить проект.
Ниже приведён список всех элементов управления, включая методы и основные ключевые слова Python:
wait– Приостанавливает проект на заданное время.for– Повторяет код для каждого элемента в последовательности.if– Выполняет код, если условие истинно.if/else– Выполняет разный код в зависимости от условия.if/elif/else– Проверяет несколько условий по порядку.while– Повторяет код, пока условие истинно.break– Немедленно выходит из цикла.stop_program– Завершает выполнение программы.pass– Заполнитель используется, когда никаких действий не требуется.
Ждать#
wait — пауза на определенное время перед переходом к следующей строке кода.
Usage:wait(time, units)
Параметры |
Описание |
|---|---|
|
Время ожидания, выраженное в виде положительного целого числа или десятичной дроби. |
|
Единица измерения времени ожидания: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
Для#
for повторяет набор действий определенное количество раз. for можно использовать для перебора элементов в списках, кортежах, словарях, множествах, строках или для заданного количества циклов с range.
Использование:
for value in expression_list:
    pass
Компоненты |
Описание |
|---|---|
|
Временная переменная, хранящая текущий элемент в итерации. |
|
Набор элементов, по которым выполняется цикл (например, список, строка, диапазон). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
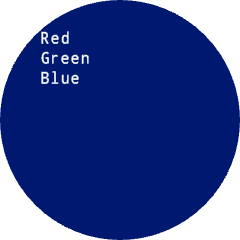
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Если#
if выполняет блок кода с отступом, если условие True.
Применение:
if condition:
    pass
Компоненты |
Описание |
|---|---|
|
An expression or variable that is checked when the statement runs. If it is |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
Если/Иначе#
if и else определяет, какой блок кода с отступом будет выполнен в зависимости от того, истинно ли условие True или ложно False.
Применение:
if condition:
    pass
else:
    pass
Компоненты |
Описание |
|---|---|
|
An expression or variable that is checked when the statement runs. If it is |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
Если/Элиф/Иначе#
Структура if/elif/else выбирает, какой блок кода с отступом будет выполняться в зависимости от условий:
ifвыполняет свой блок, если условие истинноTrue.elifпроверяет дополнительные условия только в том случае, если все предыдущие условия ложныFalse. Можно использовать несколько операторовelif.elseвыполняет свой блок только в том случае, если ни одно из предыдущих условий не выполняетсяTrue.
Применение:
if condition:
    pass
elif condition:
    pass
else:
    pass
Компоненты |
Описание |
|---|---|
|
An expression or variable that is checked when the statement runs. The first condition that is |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Пока#
while многократно выполняет код до тех пор, пока условие истинно TrueЕго также можно использовать как “навсегда”, используя условие True , или как “ждать до”, добавив к условию not , как показано в примерах ниже.
Применение:
while condition:
    pass
Компоненты |
Описание |
|---|---|
|
Выражение или переменная, проверяемая перед каждой итерацией. Если она равна |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Перерыв#
break немедленный выход из цикла. break можно использовать для выхода из циклов, которые в противном случае зацикливались бы бесконечно.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Остановить программу#
stop_program завершает выполнение проекта.
Usage:robot.stop_program()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Проходить#
pass — это заполнитель для будущего кода, который можно использовать для предотвращения ошибок в пустых циклах, условных операторах и функциях.
if condition:
    pass
def function():
    pass