
Kontrol#
giriiş#
Python’da kontrol özelliği, robota ne zaman beklemesi gerektiğini, ne zaman eylemleri tekrarlaması gerektiğini, nasıl kararlar alması gerektiğini ve projeyi ne zaman sonlandırması gerektiğini söylemenizi sağlar.
Aşağıda, yöntemler ve temel Python anahtar kelimeleri de dahil olmak üzere tüm kontrollerin listesi bulunmaktadır:
wait– Projeyi belirli bir süre için duraklatır.for– Bir dizideki her öğe için kodu tekrarlar.if– Bir koşul doğruysa kodu çalıştırır.if/else– Bir koşula bağlı olarak farklı kod çalıştırır.if/elif/else– Birden fazla koşulu sırayla kontrol eder.while– Bir koşul doğru olduğu sürece kodu tekrarlar.break– Döngüyü hemen sonlandırır.stop_program– Çalışmakta olan programı sonlandırır.pass– Herhangi bir işlem gerekmediğinde kullanılan yer tutucu.
Beklemek#
wait , bir sonraki kod satırına geçmeden önce belirli bir süre bekler.
Usage:wait(time, units)
Parametreler |
Tanım |
|---|---|
|
Bekleme süresi, pozitif bir tam sayı veya ondalık sayı olarak. |
|
Bekleme süresini temsil eden birim: |
# Move right for one second, then stop
robot.move_at(90)
wait(1, SECONDS)
robot.stop_all_movement()
İçin#
for bir dizi eylemi belirli sayıda tekrarlar. for , listelerdeki, demetlerdeki, sözlüklerdeki, kümelerdeki, dizelerdeki öğeler arasında veya range ile belirtilen sayıda döngü için döngü yapmak için kullanılabilir.
Kullanım:
for value in expression_list:
    pass
Bileşenler |
Tanım |
|---|---|
|
Döngüdeki geçerli öğeyi saklayan geçici bir değişken. |
|
Döngüde kullanılan öğelerin koleksiyonu (örneğin, liste, dize, aralık). |
# Move in a square path.
for index in range(4):
    robot.move_for(50, 0)
    robot.turn_for(RIGHT, 90)
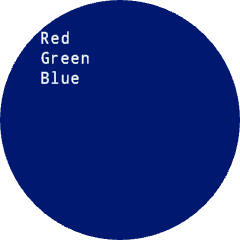
# Print each item in the list
colors = ["Red", "Green", "Blue"]

for color in colors:
    robot.screen.print(color)
    robot.screen.next_row()
Eğer#
if koşul doğruysa girintili kod bloğunu çalıştırır True.
Kullanım:
if condition:
    pass
Bileşenler |
Tanım |
|---|---|
|
İfade çalıştırıldığında kontrol edilen bir ifade veya değişken. Eğer değeri |
# Kick when the screen is pressed
while True:
    if robot.screen.pressing():
        robot.kicker.kick(MEDIUM)
    wait(0.1, SECONDS)
Eğer/Aksi takdirde#
if ve else koşulun True veya False olmasına bağlı olarak hangi girintili kod bloğunun çalışacağını belirleyin.
Kullanım:
if condition:
    pass
else:
    pass
Bileşenler |
Tanım |
|---|---|
|
İfade çalıştırıldığında kontrol edilen bir ifade veya değişken. Eğer değeri |
# Show one emoji when the screen is pressed,
# and a different emoji when not pressed
while True:
    if robot.screen.pressing():
        robot.screen.show_emoji(EXCITED)

    else:
        robot.screen.show_emoji(BORED)

    wait(0.1, SECONDS)
Eğer/Eğer/Aksi takdirde#
if/elif/else yapısı, koşullara bağlı olarak hangi girintili kod bloğunun çalışacağını seçer:
ifkoşul doğruysa bloğunu çalıştırırTrue.elifyalnızca önceki tüm koşullarFalseise ek koşulları kontrol eder. Birden fazlaelififadesi kullanılabilir.elsebloğunu yalnızca önceki koşullardan hiçbiri doğru değilse çalıştırırTrue.
Kullanım:
if condition:
    pass
elif condition:
    pass
else:
    pass
Bileşenler |
Tanım |
|---|---|
|
İfade çalıştırıldığında kontrol edilen bir ifade veya değişken. |
# Move the robot forward or reverse
# based on the position of the joystick
def when_axis_changed():
    position = controller.axis1.position()
    if position > 0:
        robot.move_at(0)
    elif position < 0:
        robot.move_at(180)
    else:
        robot.stop_all_movement()

controller.axis1.changed(when_axis_changed)
Sırasında#
while repeatedly runs code as long as the condition is True. It can also be used like a “forever” by using True as the condition, or a “wait until” by adding not to the condition, as shown in the examples below.
Kullanım:
while condition:
    pass
Bileşenler |
Tanım |
|---|---|
|
Her yinelemeden önce kontrol edilen bir ifade veya değişken. Eğer değeri |
# Keep the LEDs green while the robot is moving
robot.move_for(200, 0, wait=False)
while robot.is_move_active():
    robot.led.on(ALL_LEDS, GREEN)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
while True:
    # Continually flash all LEDs red then green.
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
# Wait until the screen is pressed before
# turning off the LEDs
while not robot.screen.pressing():
    robot.led.on(ALL_LEDS, RED)
    wait(50, MSEC)

robot.led.on(ALL_LEDS, BLACK)
Kırmak#
break bir döngüyü hemen sonlandırır. break aksi takdirde sonsuza kadar sürecek olan döngülerden çıkmak için kullanılabilir.
# Flash LEDs until the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)

    if robot.screen.pressing():
        break

# Turn the LEDs Off
robot.led.off(ALL_LEDS)
Programı Durdur#
stop_program çalışan bir projeyi sonlandırır.
Usage:robot.stop_program()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Stop the project once the screen is pressed
while True:
    robot.led.on(ALL_LEDS, RED)
    wait(0.5, SECONDS)
    robot.led.on(ALL_LEDS, GREEN)
    wait(0.5, SECONDS)
    if robot.screen.pressing():
        robot.stop_program()
Geçmek#
pass , gelecekteki kod için bir yer tutucudur ve boş döngülerde, koşullu ifadelerde ve fonksiyonlarda hataları önlemek için kullanılabilir.
if condition:
    pass
def function():
    pass