
ตัวเข้ารหัส#
การแนะนำ#
ตัวเข้ารหัสเพลาแบบออปติคอล วัดตำแหน่งและความเร็วในการหมุนของเพลา โดยใช้เซ็นเซอร์ออปติคอลภายในเพื่อตรวจจับว่าเพลาหมุนไปไกลแค่ไหนและเร็วแค่ไหน ทำให้มีประโยชน์สำหรับการติดตามการหมุนของล้อ ตำแหน่งแขน หรือกลไกอื่นๆ
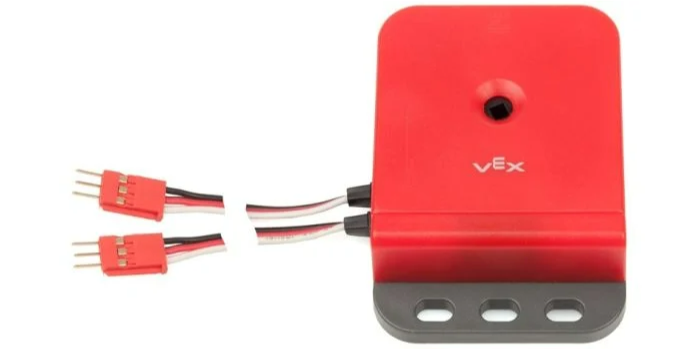
หน้านี้ใช้ encoder_a เป็นตัวอย่างชื่อของ Optical Shaft Encoder โปรดแทนที่ด้วยชื่อที่คุณกำหนดเองตามต้องการ
ด้านล่างนี้คือรายการวิธีการที่มีให้เลือกใช้:
set_position– ตั้งค่าตำแหน่งปัจจุบันของตัวเข้ารหัสเป็นค่าเฉพาะreset_position– ตั้งค่าตำแหน่งปัจจุบันของตัวเข้ารหัสเป็น 0position– ส่งคืนระยะการหมุนของตัวเข้ารหัสvelocity– ส่งคืนความเร็วการหมุนปัจจุบันของตัวเข้ารหัส
ตัวสร้าง – การเริ่มต้นและการกำหนดค่าตัวเข้ารหัสเพลาแบบออปติคอลด้วยตนเอง
Encoder– สร้างตัวเข้ารหัสเพลาแบบออปติคอล
ตั้งค่าตำแหน่ง#
set_position ตั้งค่าตำแหน่งปัจจุบันของตัวเข้ารหัสเป็นค่าที่ระบุ สามารถใช้เพื่อตั้งค่าตำแหน่งที่ติดตามได้ด้วยตนเองโดยไม่ต้องหมุนมอเตอร์หรือกลไกอื่นๆ
Usage:
encoder_a.set_position(position, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตำแหน่งของตัวเข้ารหัสที่จะตั้งค่าเป็นตัวเลข |
|
ตัวเลือกเสริม หน่วยที่จะใช้ในการตั้งค่าตำแหน่ง: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
รีเซ็ตตำแหน่ง#
reset_position จะตั้งค่าตำแหน่งปัจจุบันของตัวเข้ารหัสเป็น 0
Usage:
encoder_a.reset_position()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
ตำแหน่ง#
ค่าตำแหน่ง position จะแสดงระยะทางที่เพลาซึ่งเชื่อมต่อกับตัวเข้ารหัสหมุนไป
Usage:
encoder_a.position(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม หน่วยที่จะส่งคืนตำแหน่ง: |
ความเร็ว#
velocity ส่งคืนความเร็วในการหมุนของตัวเข้ารหัสเป็นเลขฐานสิบ float
Usage:
encoder_a.velocity(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม หน่วยที่จะใช้ในการแสดงค่าความเร็ว: |
ผู้สร้าง#
ตัวสร้าง (Constructor) ใช้สำหรับสร้าง Encoder ด้วยตนเอง ซึ่งจำเป็นสำหรับการกำหนดค่า Optical Shaft Encoder นอก VEXcode
Encoder#
Encoder สร้าง Optical Shaft Encoder
Usage:
Encoder(port)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
พอร์ต 3 สายแรกจากสองพอร์ตที่เชื่อมต่อกับออปติคอลชาลเอนโคเดอร์:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)