
Kodlayıcı#
giriiş#
Optik Mil Kodlayıcı, bir milin dönme konumunu ve hızını ölçer. Milin ne kadar döndüğünü ve ne kadar hızlı döndüğünü tespit etmek için dahili optik sensörler kullanır; bu da onu tekerlek dönüşünü, kol konumunu veya diğer mekanizmaları izlemek için kullanışlı hale getirir.
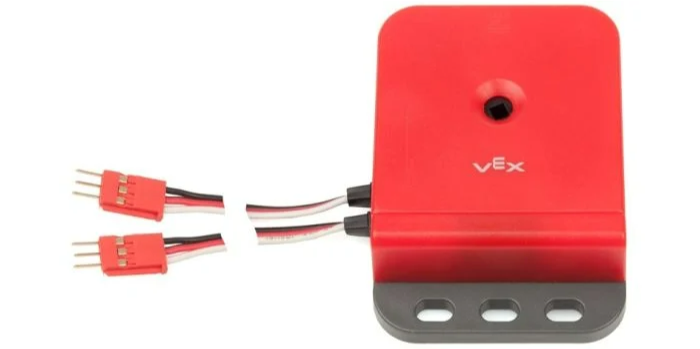
Bu sayfada örnek Optik Şaft Kodlayıcı adı olarak encoder_a kullanılmıştır. Gerektiğinde kendi yapılandırdığınız adla değiştirin.
Aşağıda mevcut yöntemlerin listesi bulunmaktadır:
set_position– Kodlayıcının mevcut konumunu belirli bir değere ayarlar.reset_position– Kodlayıcının mevcut konumunu 0’a ayarlar.position– Kodlayıcının ne kadar döndüğünü döndürür.velocity– Kodlayıcının mevcut dönme hızını döndürür.
Yapıcı Fonksiyon – Optik Şaft Kodlayıcıyı manuel olarak başlatın ve yapılandırın.
Encoder– Optik Şaft Kodlayıcı Oluşturun.
konum belirle#
set_position , enkoderin mevcut konumunu belirtilen bir değere ayarlar. Bu, bir motoru veya başka bir mekanizmayı döndürmeden izlenen konumu manuel olarak ayarlamak için kullanılabilir.
Usage:
encoder_a.set_position(position, units)
Parametre |
Tanım |
|---|---|
|
Kodlayıcının konumunu sayı olarak ayarlayın. |
|
İsteğe bağlı. Konumu ayarlamak için kullanılacak birim: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
sıfırlama_konumu#
reset_position komutu, kodlayıcının mevcut konumunu 0’a ayarlar.
Usage:
encoder_a.reset_position()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
konum#
position enkoder’e bağlı milin ne kadar döndüğünü gösterir.
Usage:
encoder_a.position(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Konumu döndürmek için kullanılacak birim: |
hız#
velocity , kodlayıcının dönme hızını ondalık sayı olarak döndürür float.
Usage:
encoder_a.velocity(units)
Parametre |
Tanım |
|---|---|
|
İsteğe bağlı. Hızı döndürmek için kullanılacak birim: |
Yapıcı#
Yapıcılar, VEXcode dışında bir Optik Şaft Kodlayıcıyı yapılandırmak için gerekli olan Encoder nesnesini manuel olarak oluşturmak için kullanılır.
Encoder#
Encoder , bir Optik Şaft Kodlayıcı oluşturur.
Usage:
Encoder(port)
Parametre |
Tanım |
|---|---|
|
Optik Şaft Kodlayıcının bağlı olduğu iki 3 Kablolu Bağlantı Noktasından ilki:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)