
Cảm biến vật thể#
Giới thiệu#
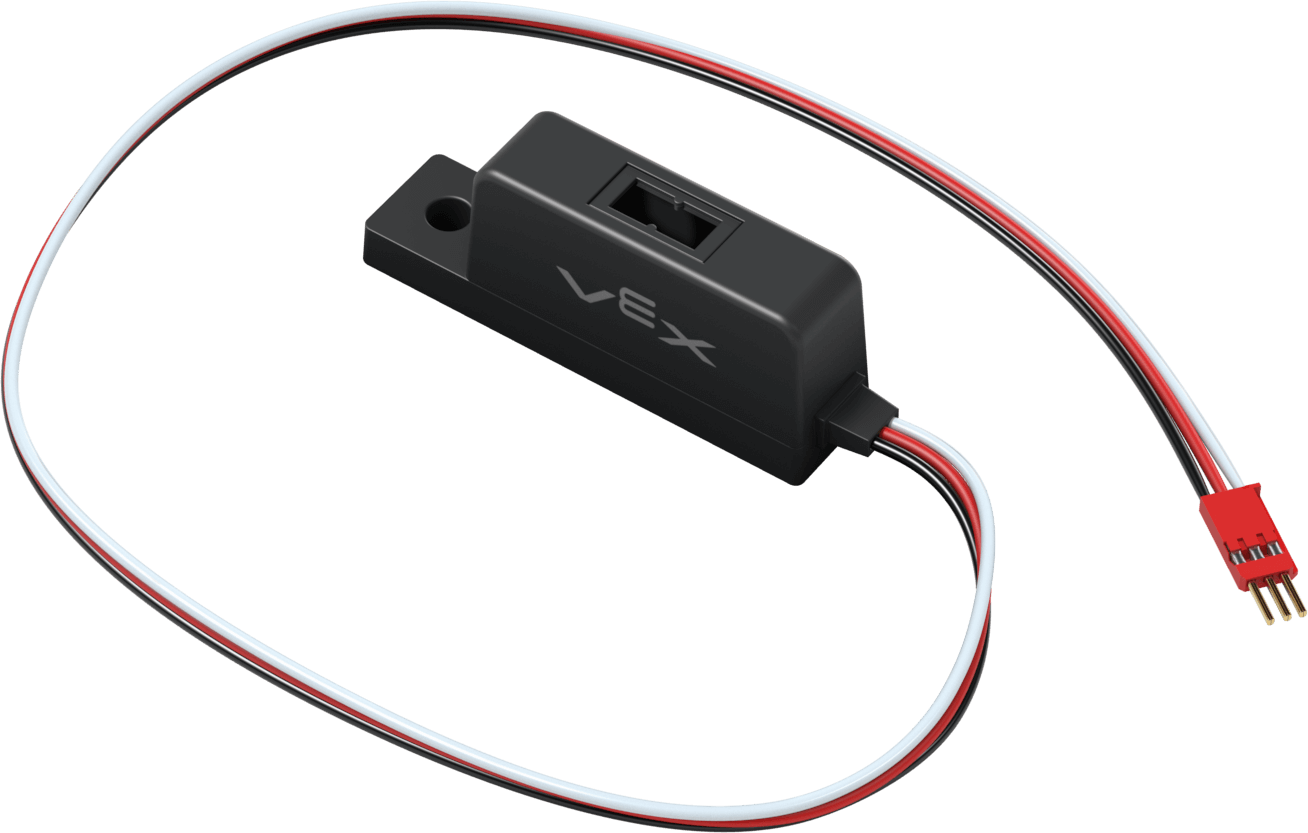
Cảm biến vật thể là một cảm biến tiệm cận hồng ngoại (IR) phát hiện khi có vật thể ở gần bằng cách sử dụng ánh sáng hồng ngoại phản xạ.
Dưới đây là danh sách các khối có sẵn:
Độ phản xạ của cảm biến vật thể – Báo cáo lượng ánh sáng phản xạ từ vật thể.
Cảm biến vật thể phát hiện vật thể – Báo cáo xem Cảm biến vật thể có phát hiện vật thể hay không.
Đặt ngưỡng phát hiện cảm biến đối tượng – Đặt lượng ánh sáng phản xạ cần thiết trước khi một đối tượng được coi là đã được phát hiện.
khi Cảm biến Đối tượng – Chạy ngăn xếp các khối được đính kèm khi Cảm biến Đối tượng phát hiện hoặc mất một đối tượng.
Độ phản xạ của cảm biến vật thể#
Khối báo cáo Độ phản xạ của cảm biến vật thể hiển thị lượng ánh sáng phản xạ từ vật thể dưới dạng phần trăm.
Ghi chú:
Độ phản xạ 0% có nghĩa là vật thể rất tối. Cảm biến ghi nhận giá trị thô là 3000 hoặc cao hơn.
Độ phản xạ 100% có nghĩa là vật thể rất sáng. Cảm biến nhận được giá trị thô là 0.
(độ phản xạ [ObjectSensorA v] tính bằng %)
Tham số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến đối tượng nào sẽ được sử dụng, được cấu hình trong cửa sổ Thiết bị. |
Cảm biến vật thể phát hiện vật thể#
Khối Boolean Cảm biến vật thể phát hiện vật thể cho biết liệu Cảm biến vật thể có đang phát hiện vật thể hay không.
Đúng – Cảm biến vật thể đang phát hiện một vật thể.
Sai – Cảm biến vật thể không phát hiện vật thể nào.
<[ObjectSensorA v] phát hiện đối tượng?>
Tham số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến đối tượng nào sẽ được sử dụng, được cấu hình trong cửa sổ Thiết bị. |
Đặt ngưỡng phát hiện cảm biến đối tượng#
Khối lệnh Đặt ngưỡng phát hiện cảm biến đối tượng thiết lập lượng ánh sáng phản xạ cần thiết dưới dạng phần trăm trước khi một đối tượng được coi là đã được phát hiện.
đặt ngưỡng phát hiện [ObjectSensorA v] thành [50] %
Tham số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến đối tượng nào sẽ được sử dụng, được cấu hình trong cửa sổ Thiết bị. |
ngưỡng phát hiện |
Lượng ánh sáng phản xạ cần thiết để coi một vật thể được phát hiện là một số nguyên. |
khi cảm biến vật thể#
Khối khi Cảm biến Đối tượng chạy chuỗi các khối được gắn kèm khi Cảm biến Đối tượng phát hiện hoặc mất một đối tượng.
when [ObjectSensorA v] object is [detected v] :: hat events
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Nên sử dụng loại cảm biến vật thể nào? |
tình trạng |
Khi nào tập hợp các khối lệnh đính kèm sẽ chạy: khối detected sẽ chạy khi một đối tượng chưa được phát hiện nay được phát hiện. Khối lost sẽ chạy khi một đối tượng đã được phát hiện nay không còn được phát hiện nữa. |