Roboty#
VEXcode VR korzysta z szeregu robotów w ramach darmowych, rozszerzonych i premium placów zabaw. Ta sekcja grupuje strony API specyficzne dla robotów według robota, a nie według placu zabaw.
Obraz |
Robot |
Używany do |
Place zabaw |
|---|---|---|---|
|
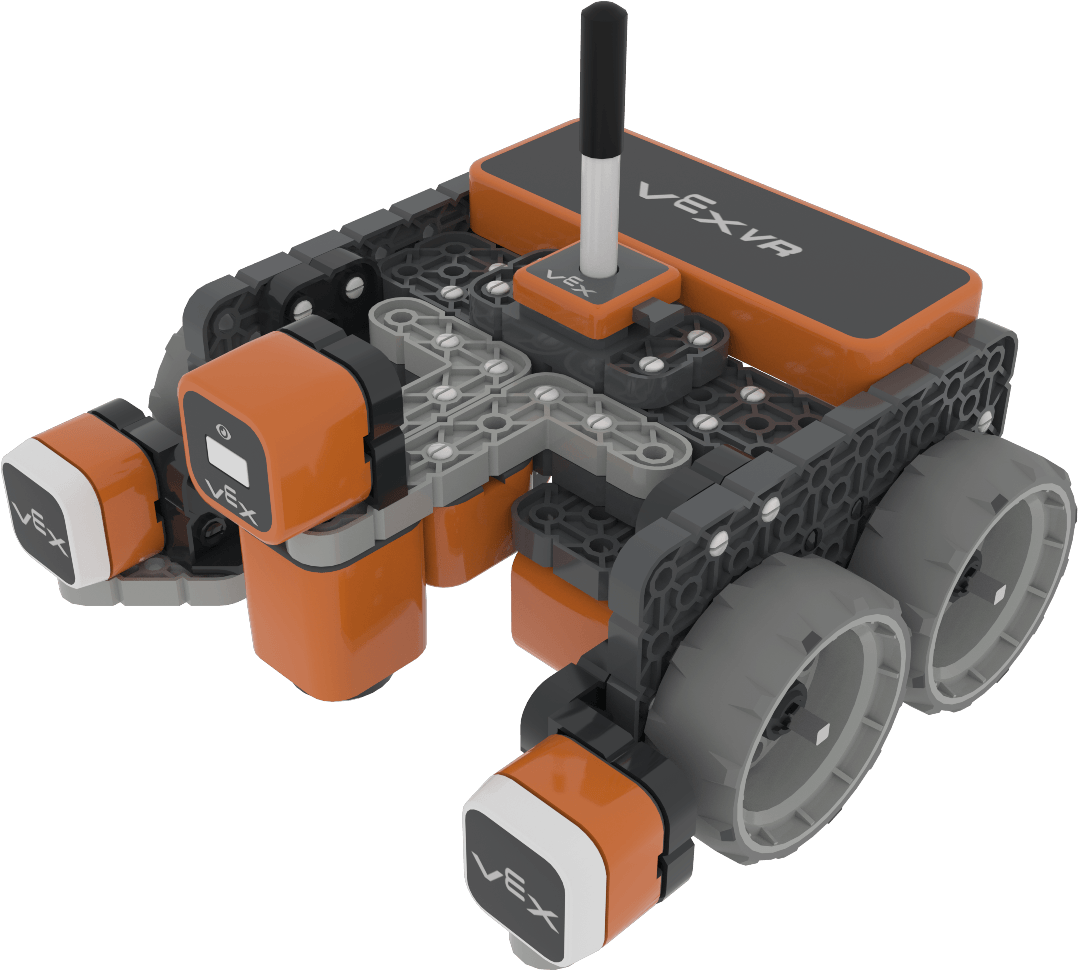
Ogólne interakcje oparte na ruchu, wykrywaniu, rysowaniu i magnesach w ramach wprowadzających działań VR. |
Płótno artystyczne, Castle Crasher, Labirynt dysków, Przenoszenie dysków, Transport dysków, Dynamiczny Crasher zamku, Dynamiczny labirynt ścian, Zakodowana wiadomość, Mapa siatki, Ukryta sztuka pikselowa, Detektor linii, Mapa siatki liczb, Śledzenie kształtów, Labirynt ścian, Płótno artystyczne+, Castle Crasher+ |
|
|
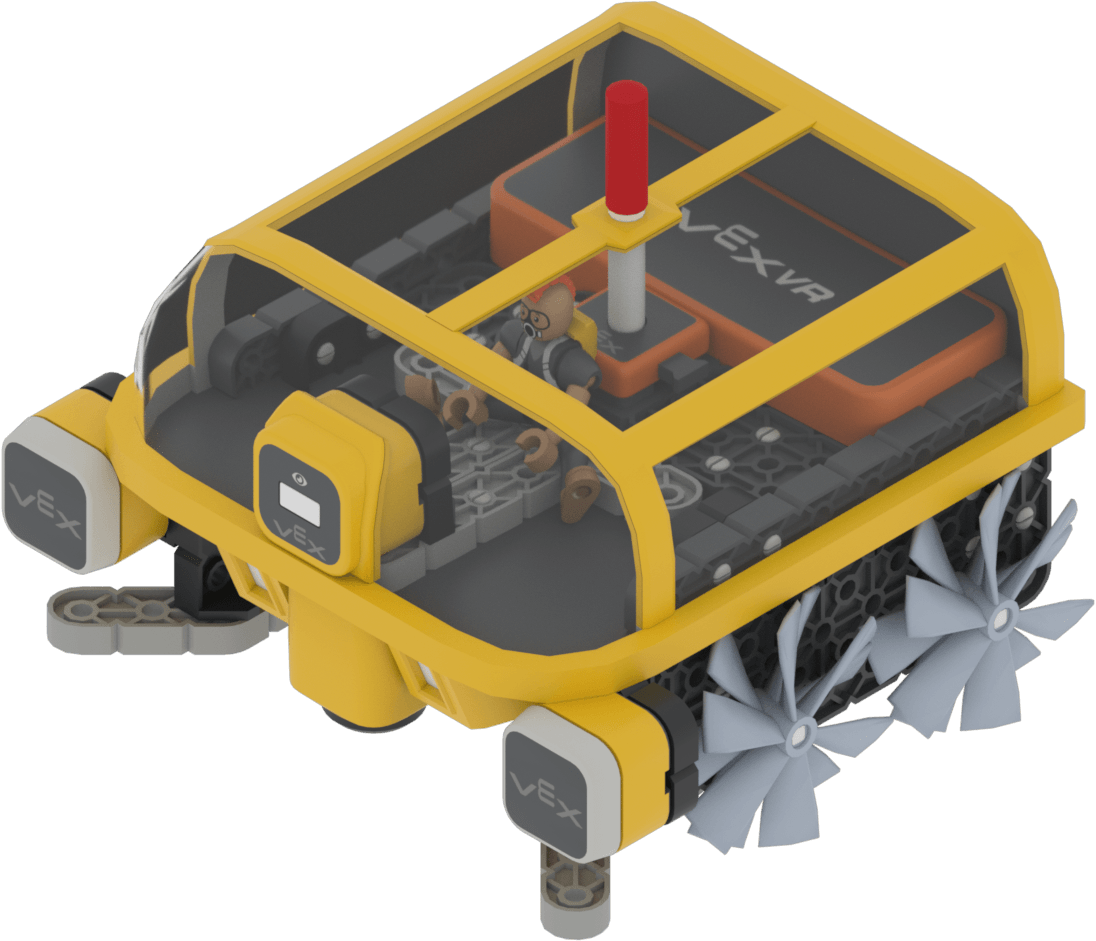
Wersja robota VR zabezpieczona przed wodą, służąca do sprzątania pod wodą. |
||
|
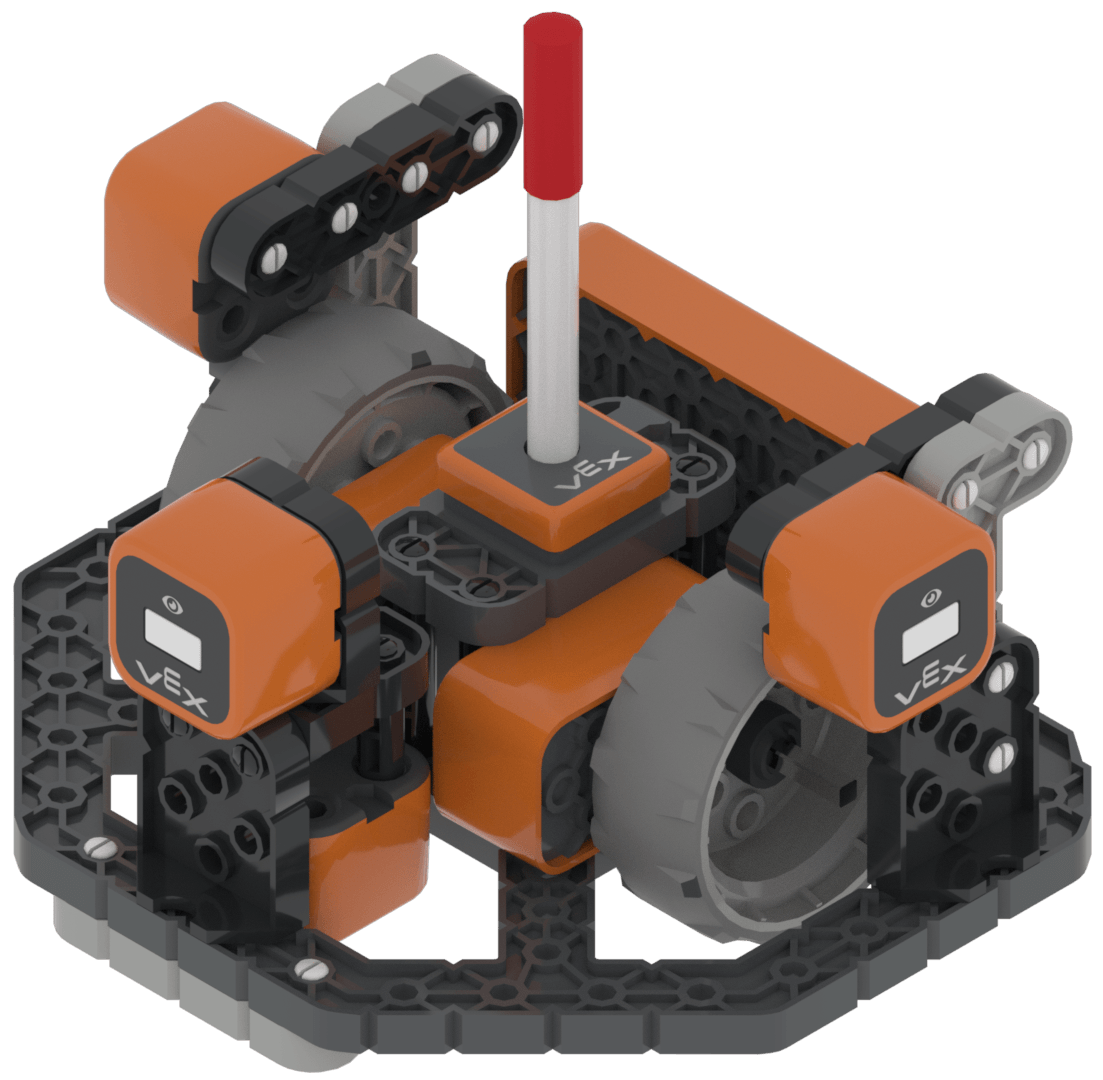
Nawigacja po labiryncie przy użyciu wielu czujników odległości i skierowanego w dół czujnika oka. |
||
|
Eksploracja, gromadzenie minerałów, interakcja z wrogami i autonomiczne zachowania nastawione na przetrwanie. |
||
|
Wczesna robotyka oparta na aktywności z ruchem, dźwiękami, sprzężeniem zwrotnym LED, działaniami i czujnikami. |
||
|
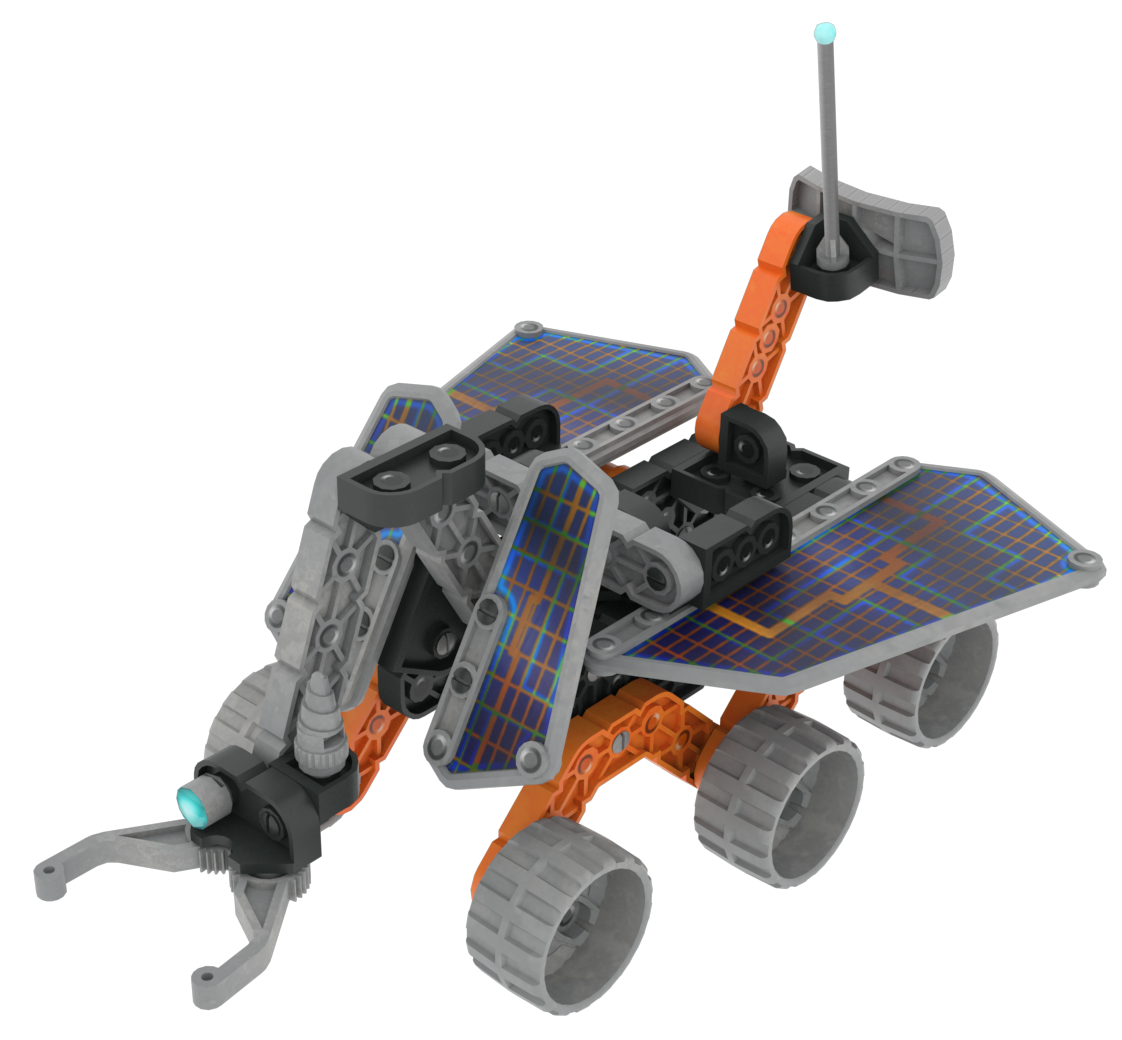
Sterowanie i manipulowanie obiektami na Marsie za pomocą silnika ramienia i czujnika w przednim oku. |
||
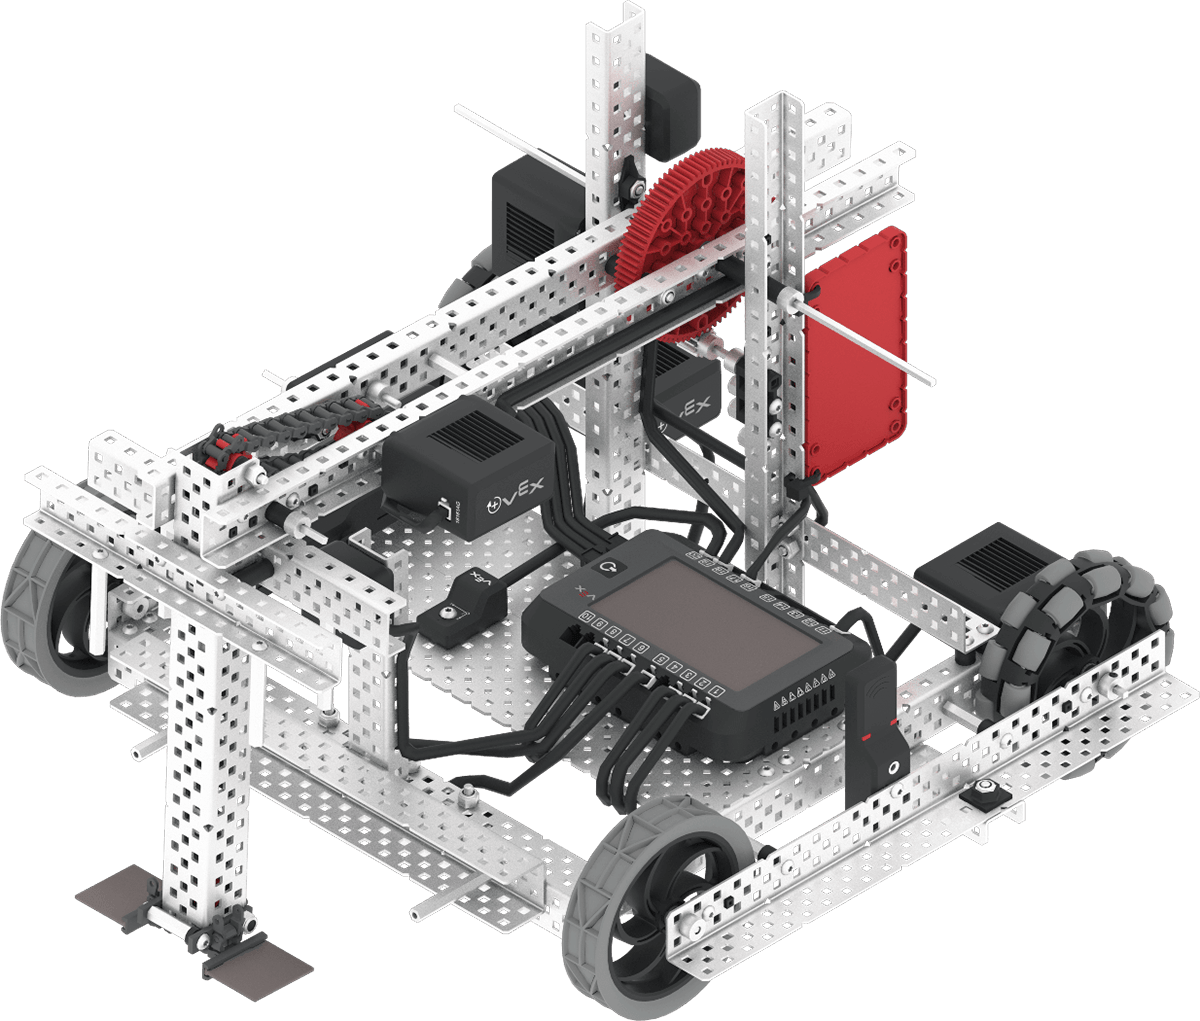
Podnosi i opuszcza elementy gry za pomocą mechanizmu ramienia i pazura w V5 26-27 Override Playground. |
|||
|
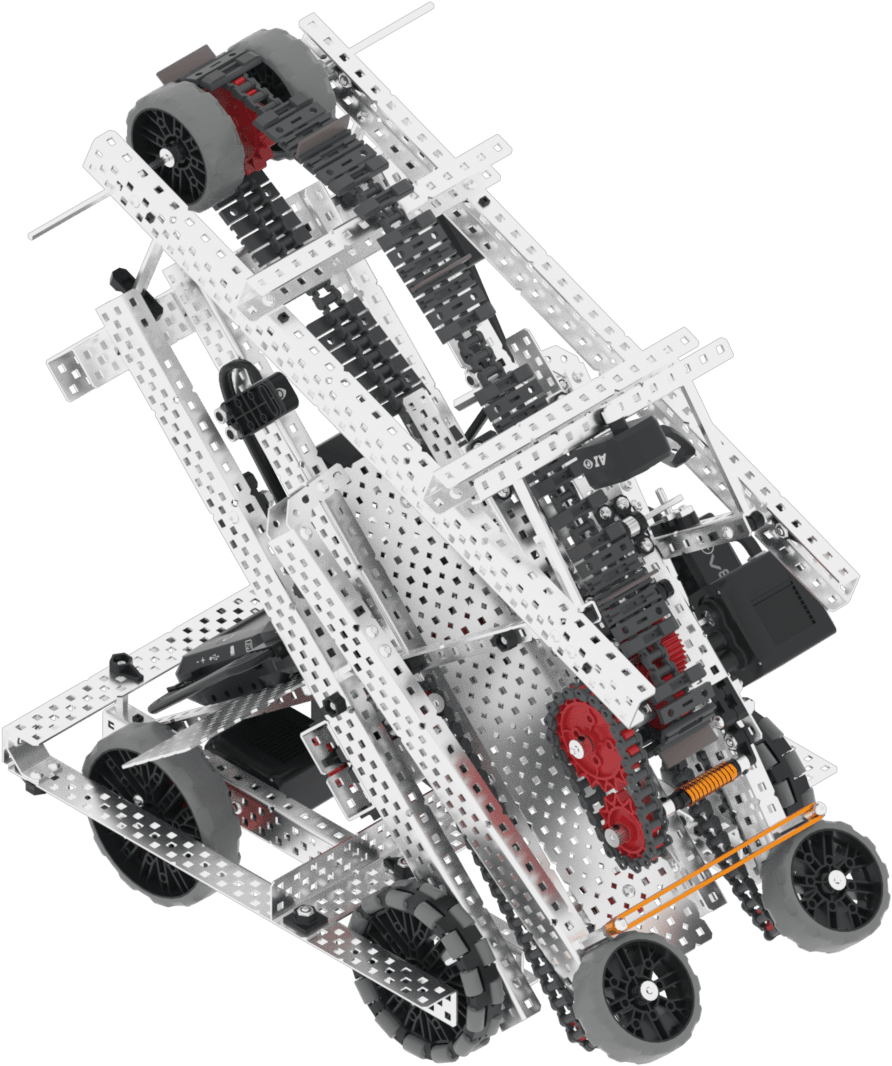
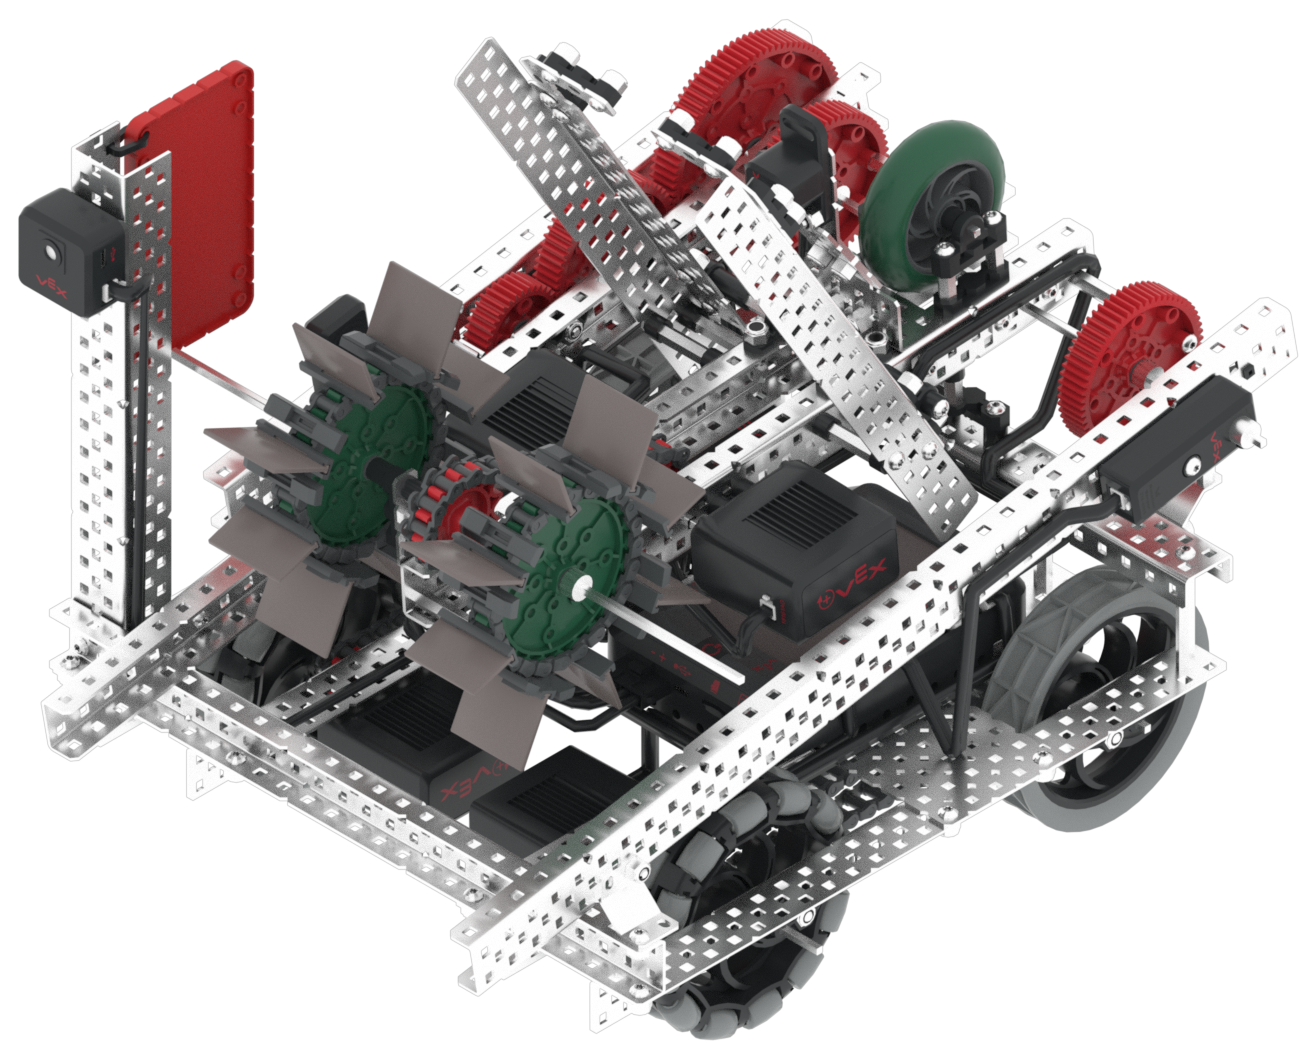
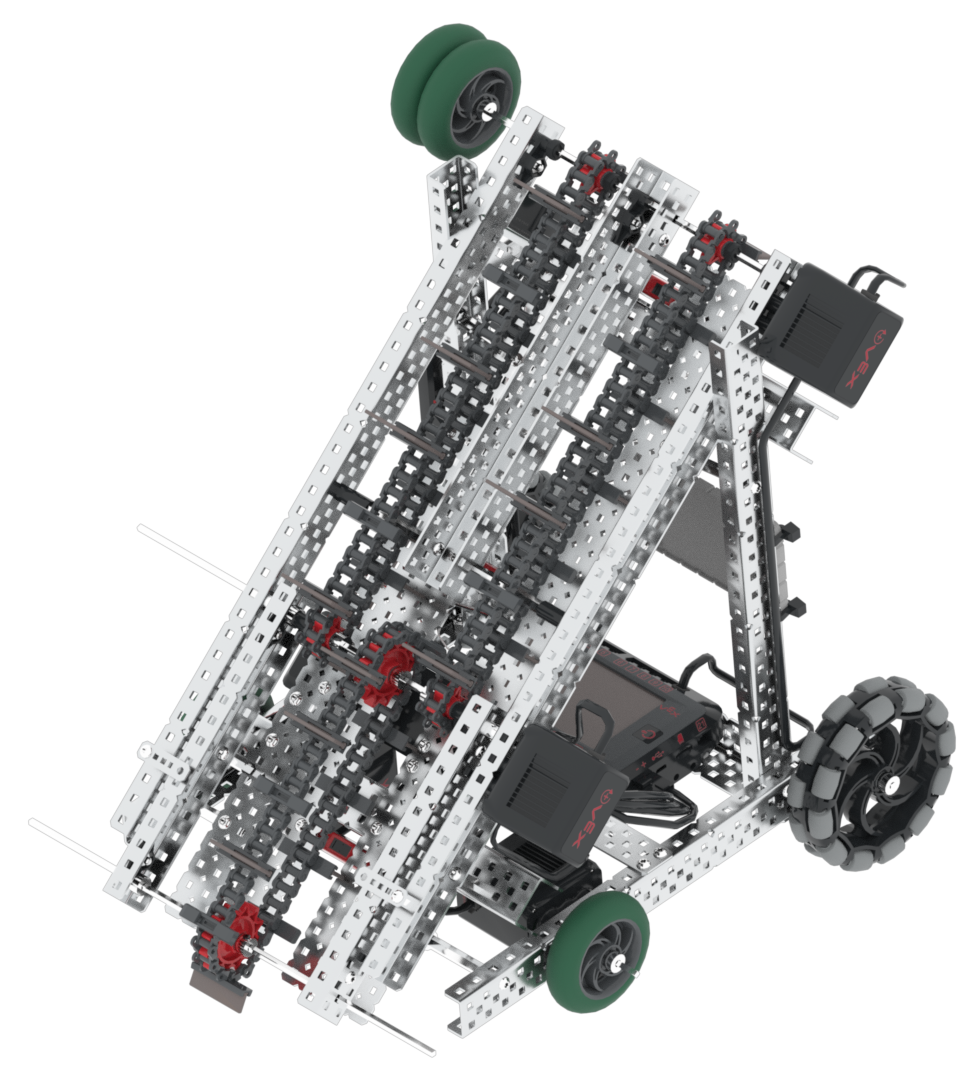
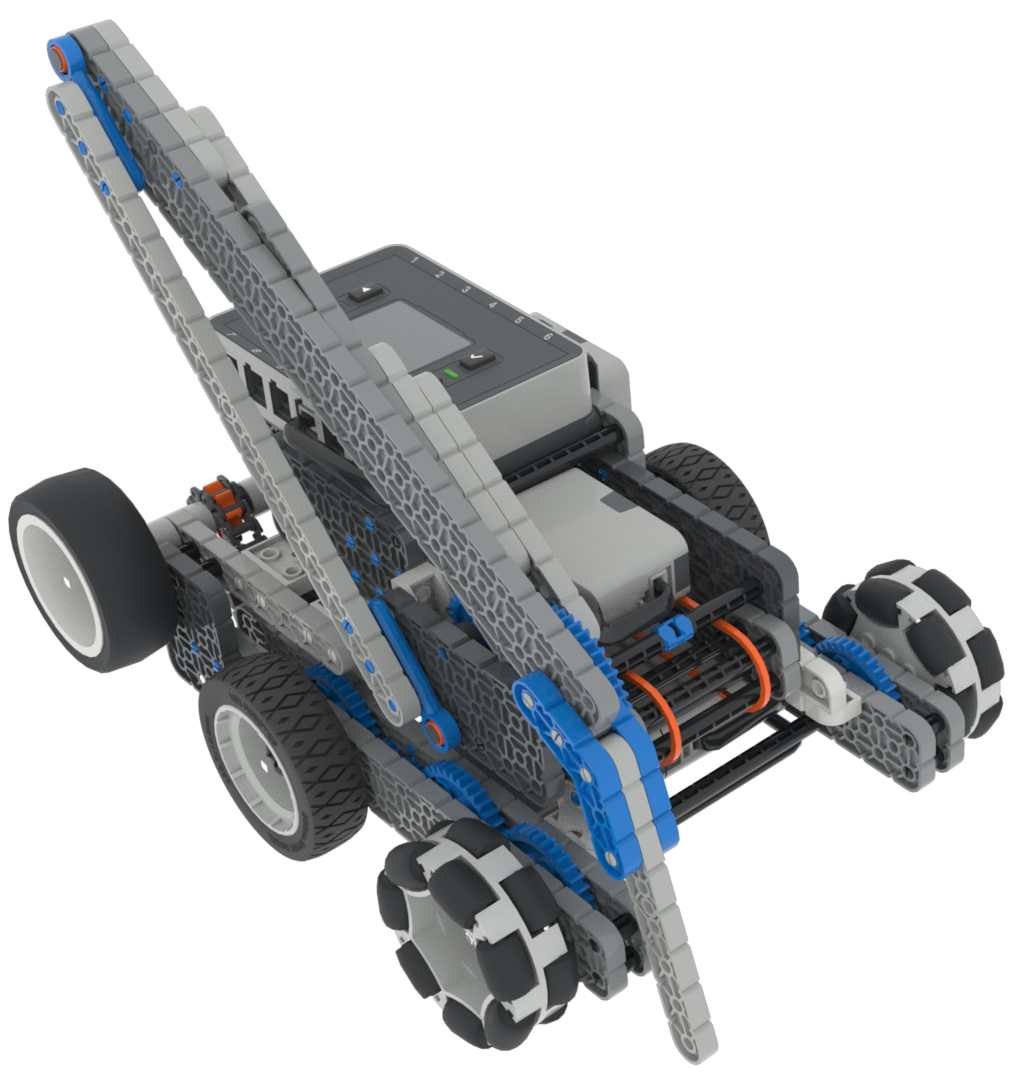
Zbieranie, podnoszenie i sortowanie bloków za pomocą urządzenia pobierającego i przenośnika. |
||
|
Manipulowanie pierścieniami za pomocą ramienia i popychacza na boisku wyposażonym w system GPS. |
||
|
Przemieszczanie Triballi za pomocą ramienia i wlotu w terenie z włączonym systemem GPS. |
||
|
Zbieranie i punktowanie dysków oraz kręcenie wałkami. |
||
|
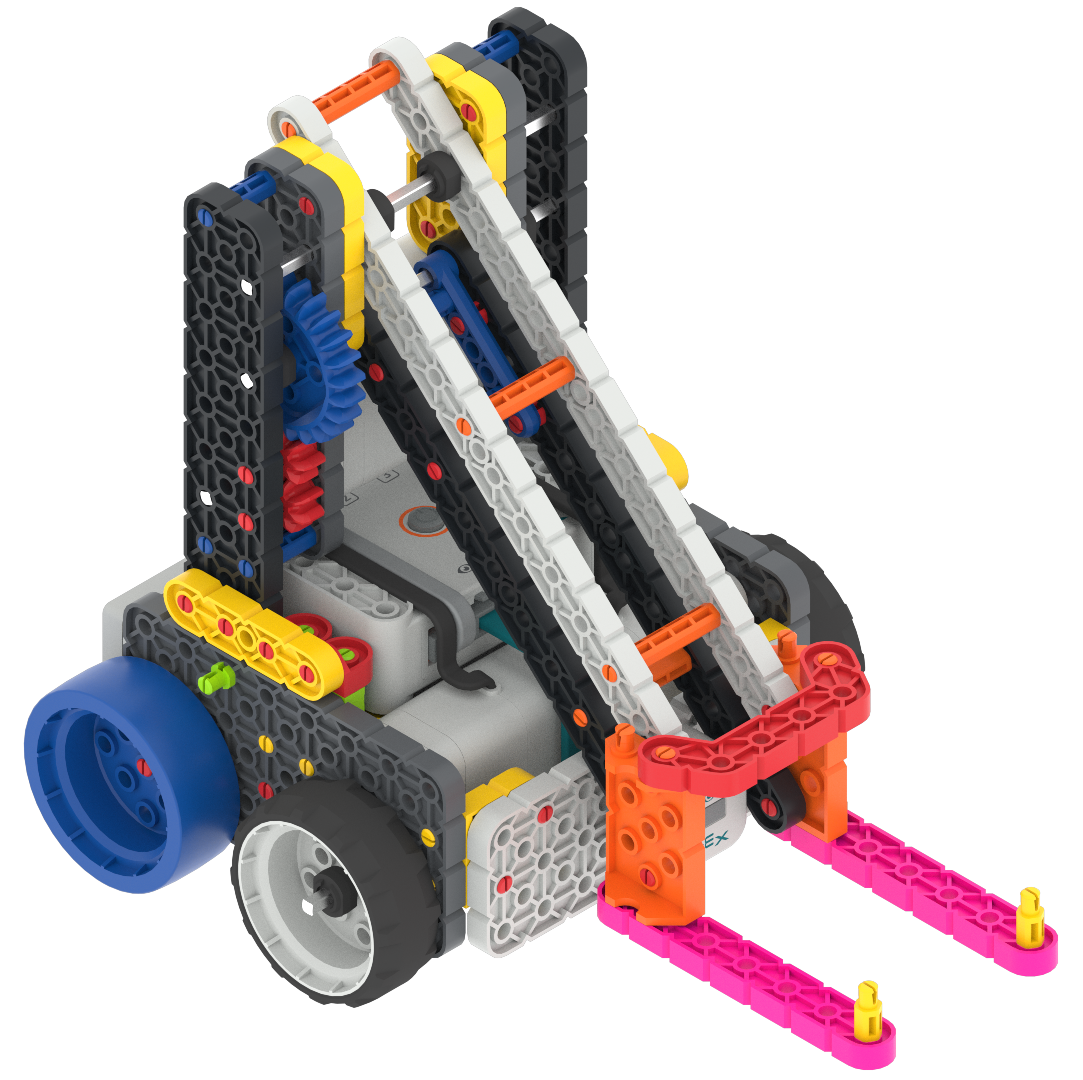
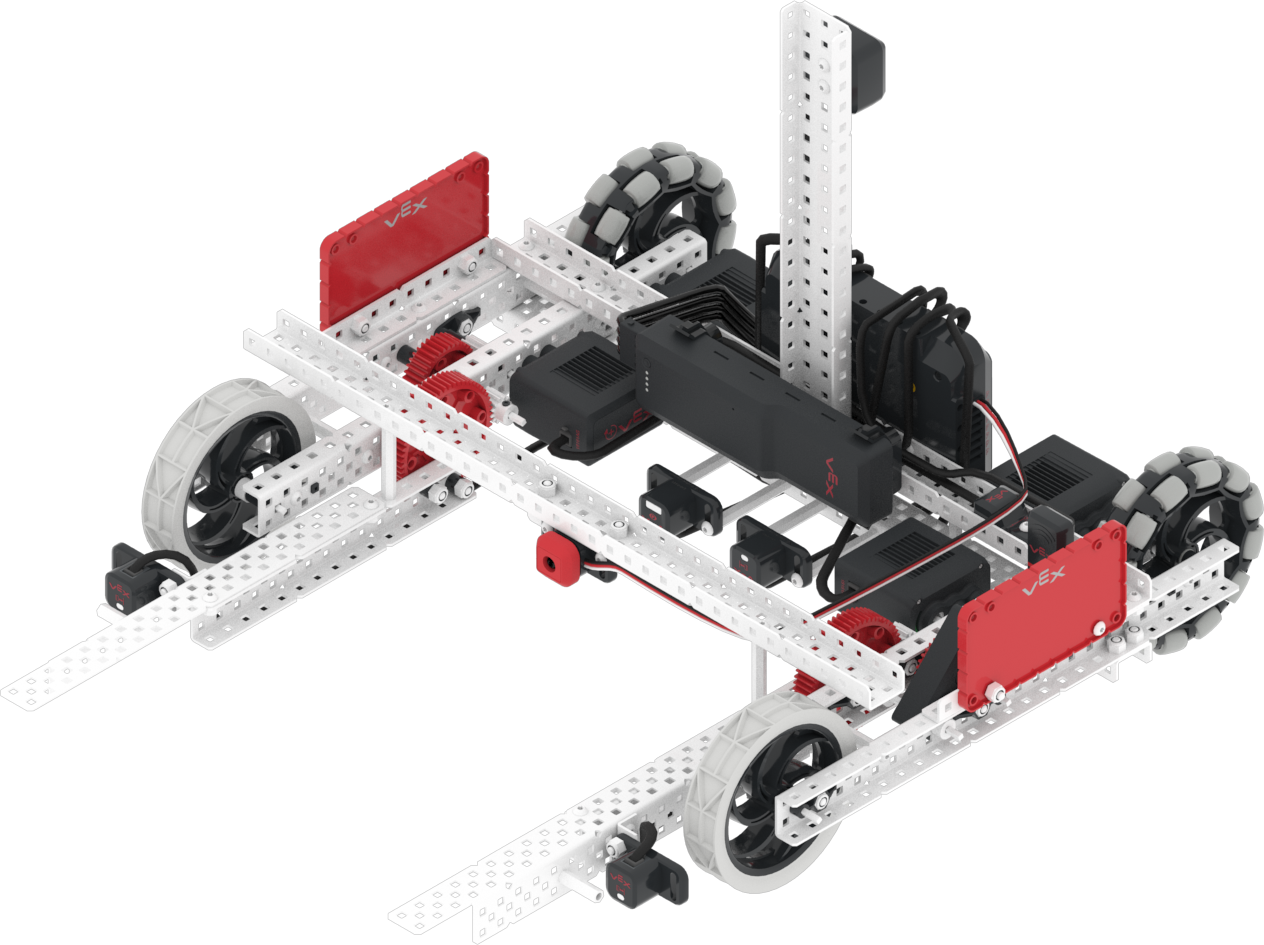
Podnoszenie wideł w celu przenoszenia i punktowania pierścieni i bramek mobilnych. |
||
|
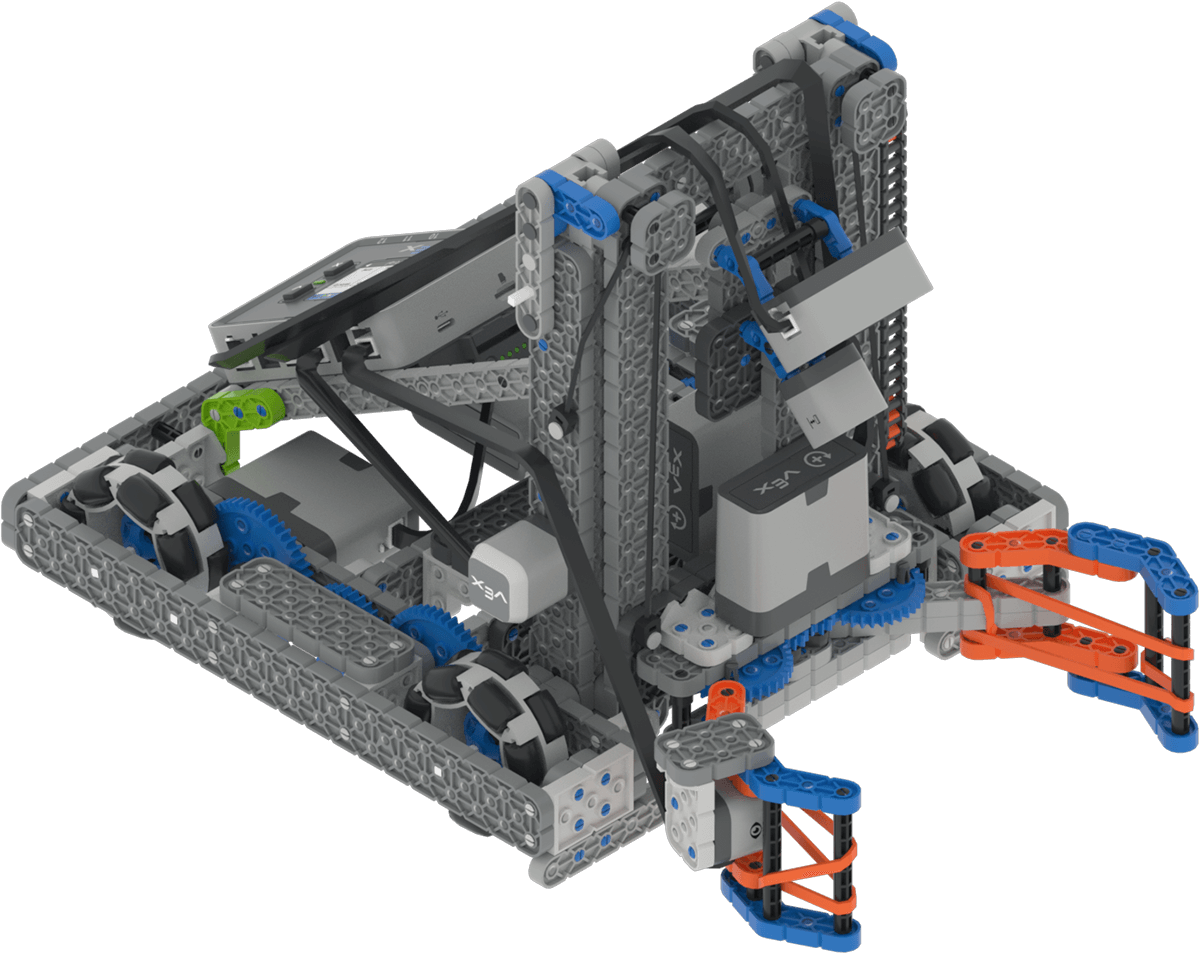
Podnoszenie i składanie kołków i belek za pomocą pazura i podnośnika. |
||
|
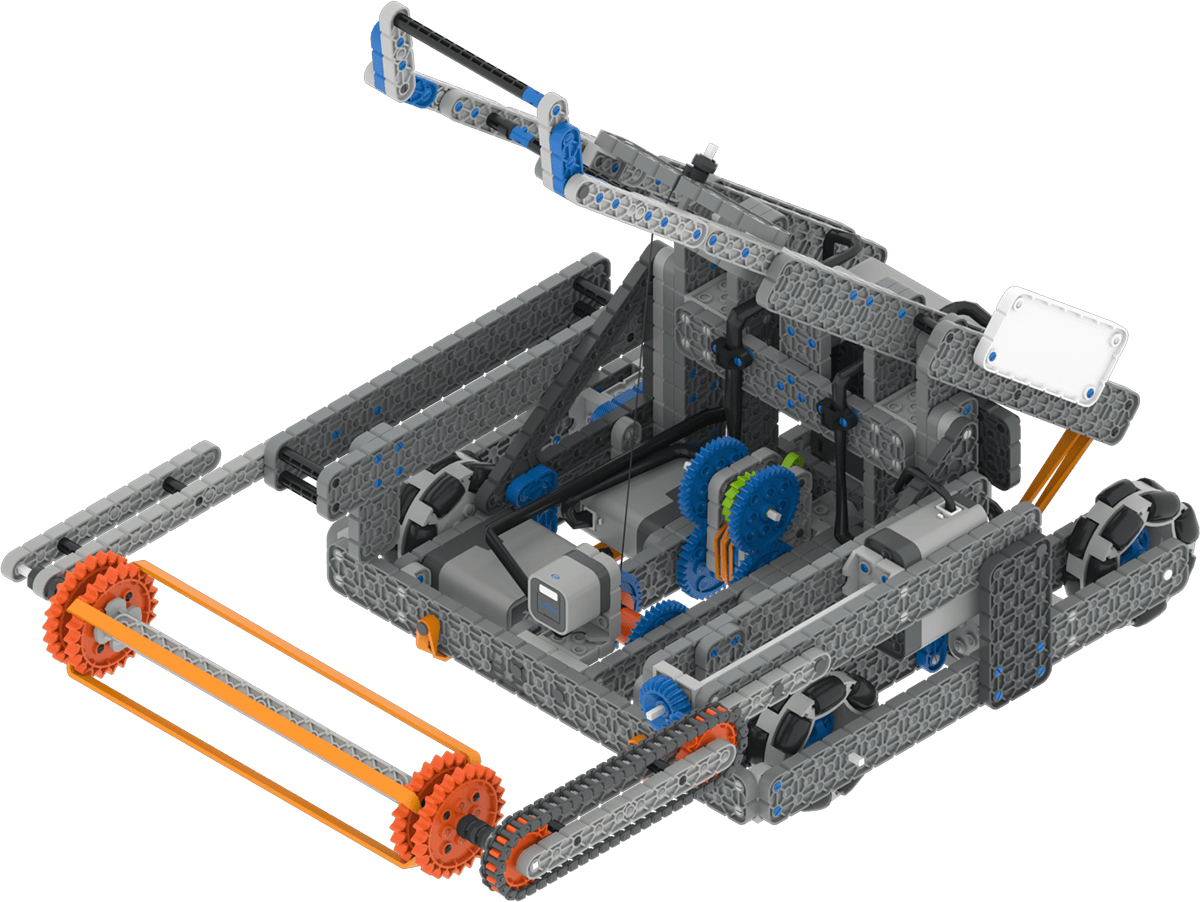
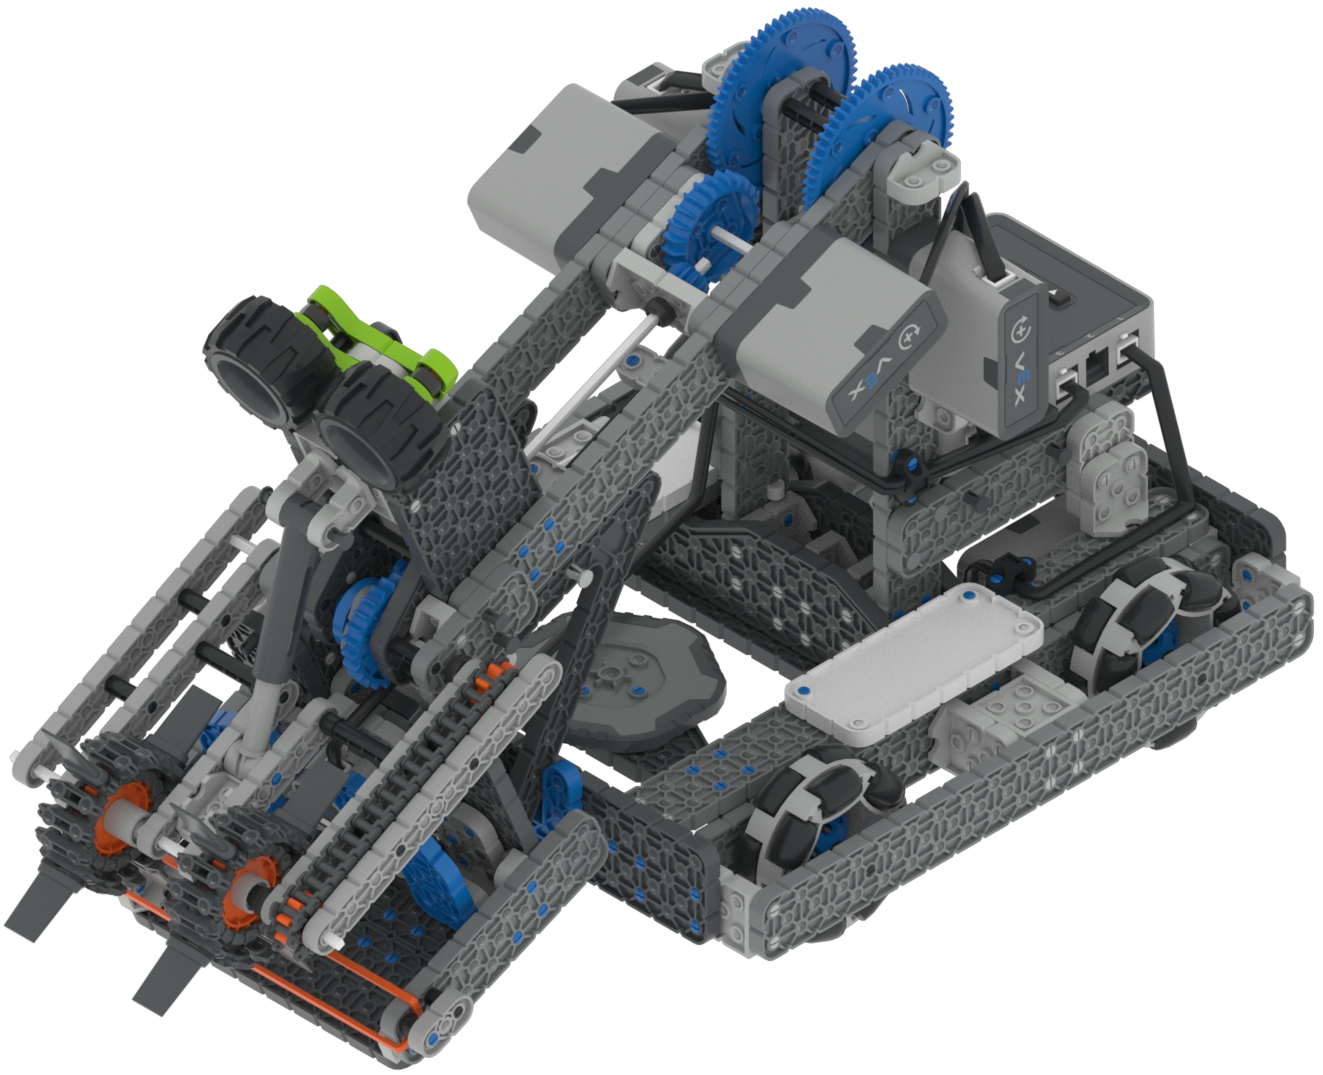
Zbieranie i wystrzeliwanie piłek za pomocą ramienia wlotowego i katapultującego. |
||
|
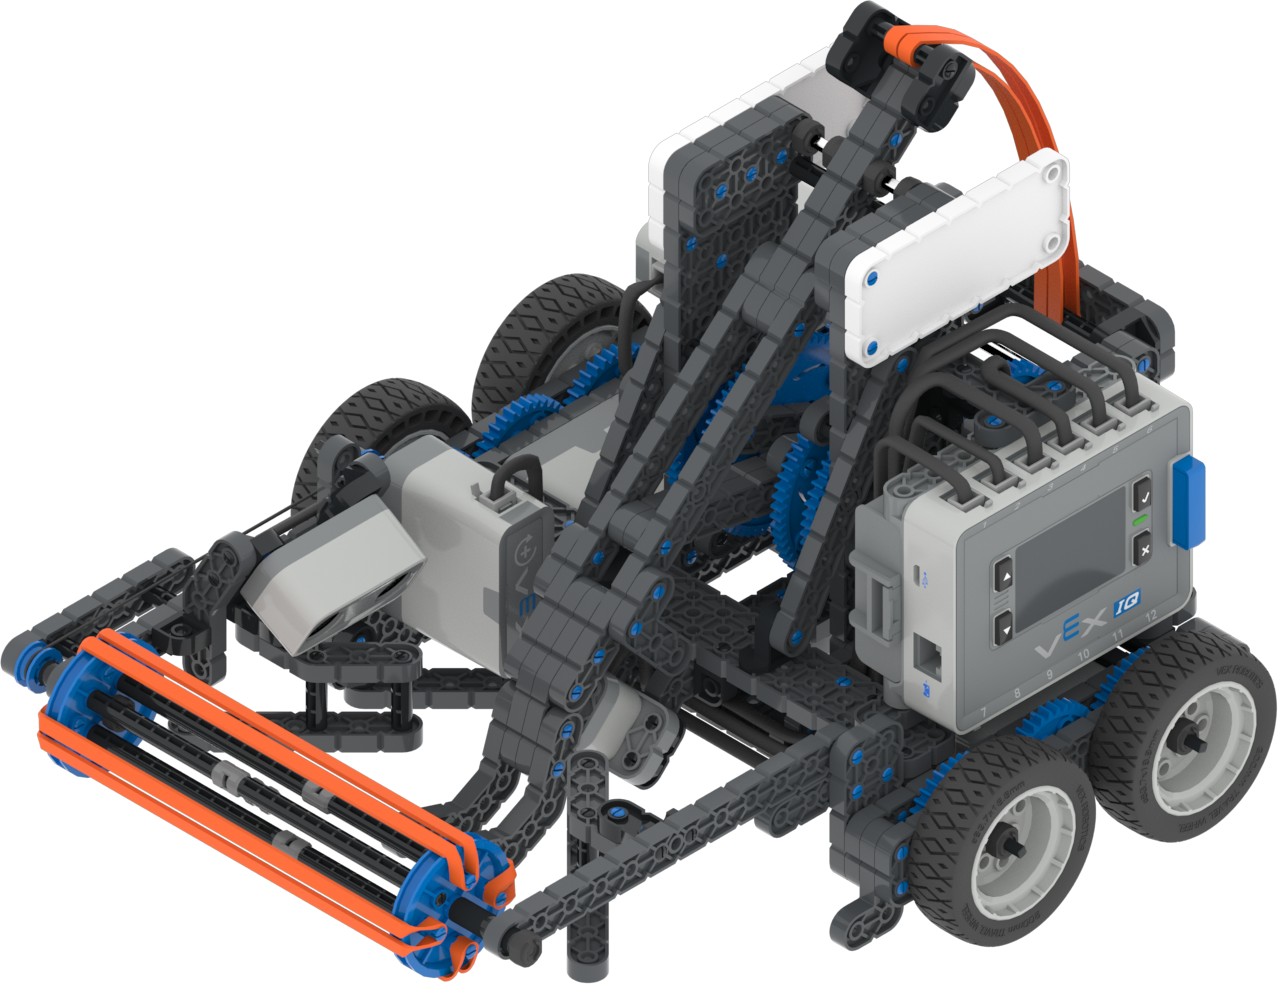
Podnoszenie i przesuwanie bloków za pomocą ramienia i zespołu silników wlotowych. |
||
|
Zbieranie dysków i używanie ramienia do interakcji z dozownikami i elementami pola. |
||
|
Zbieranie i wystrzeliwanie piłek za pomocą systemu pobierania i katapultowania. |