ロボット#
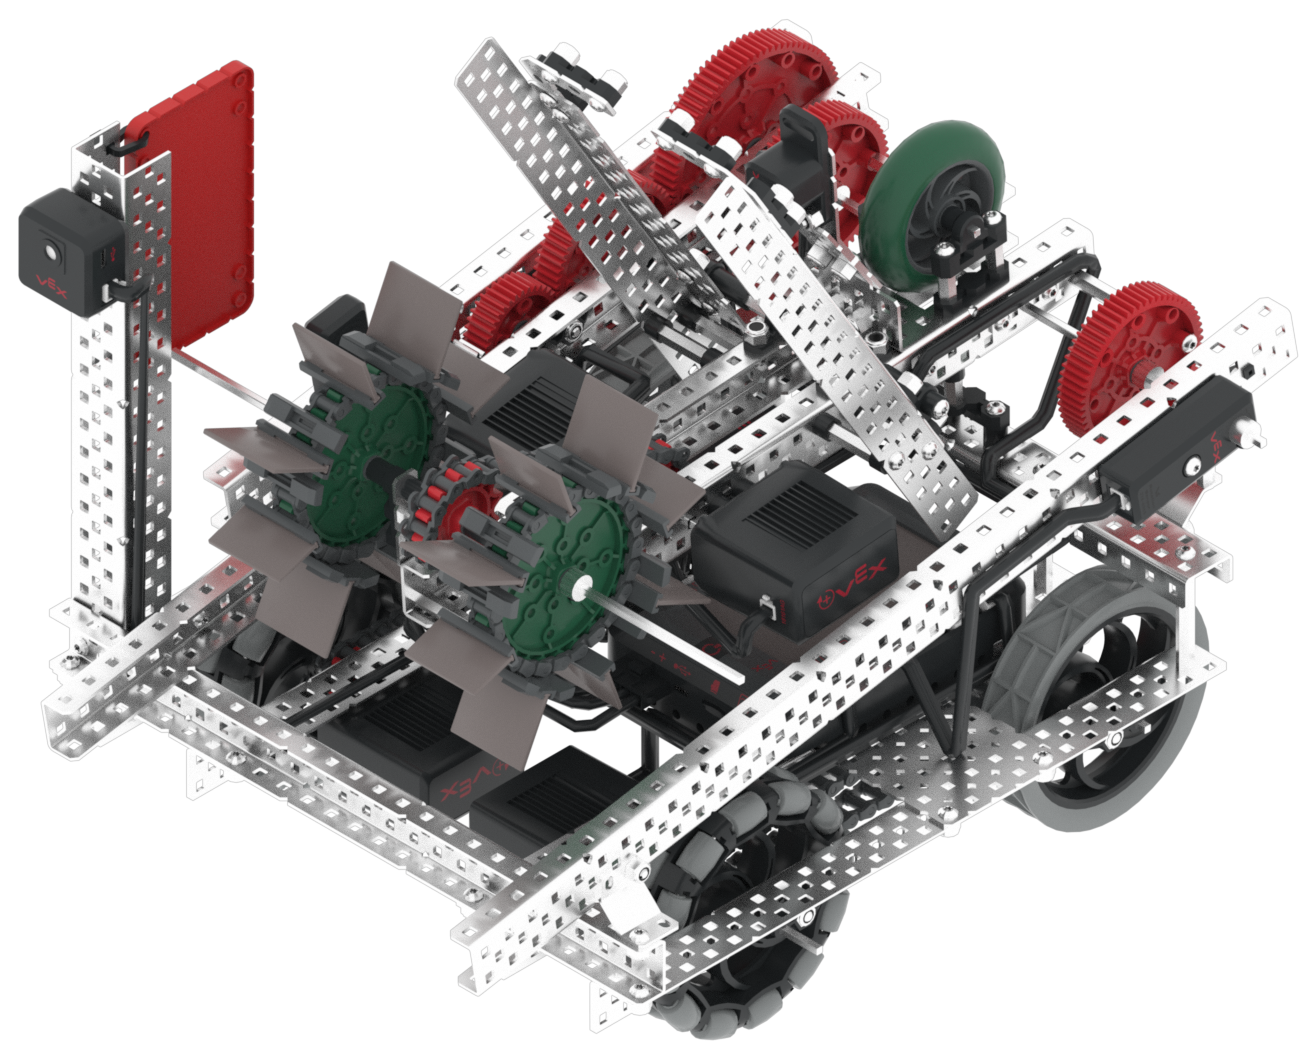
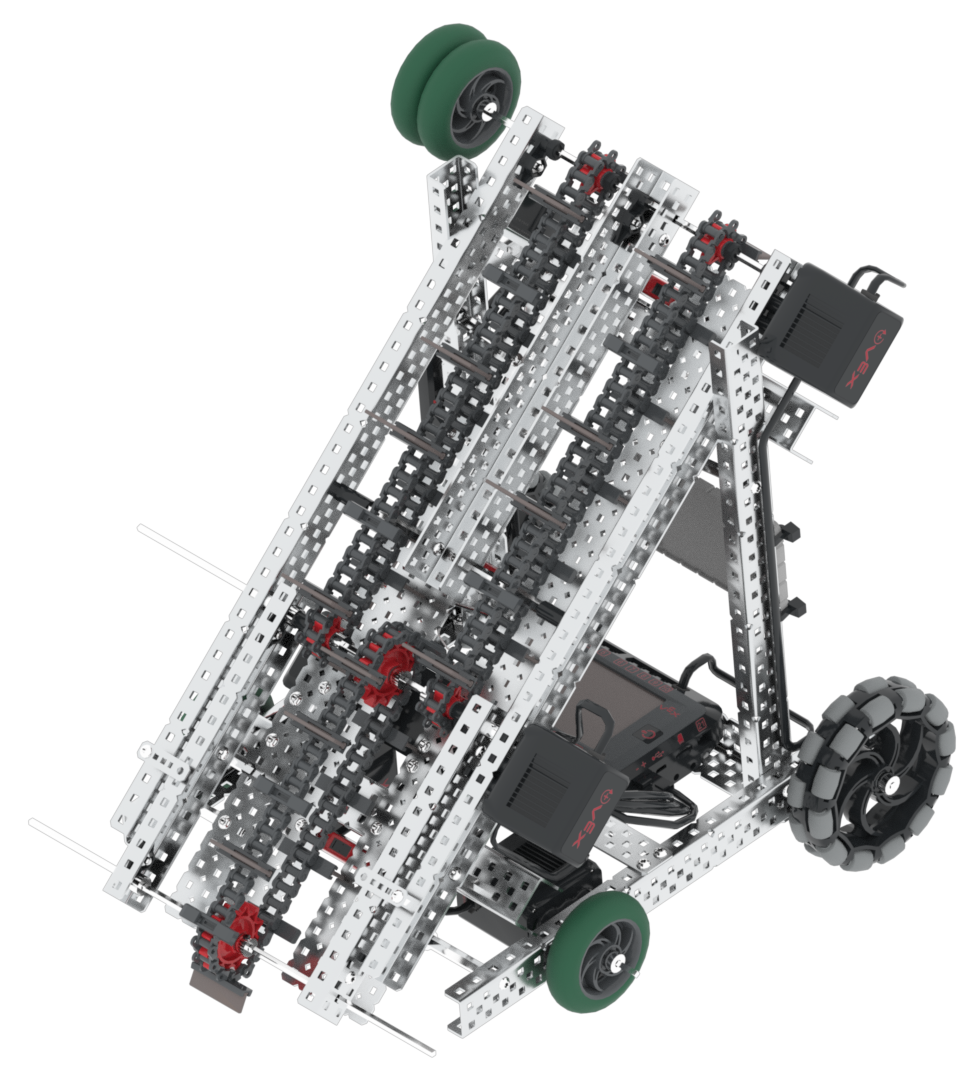
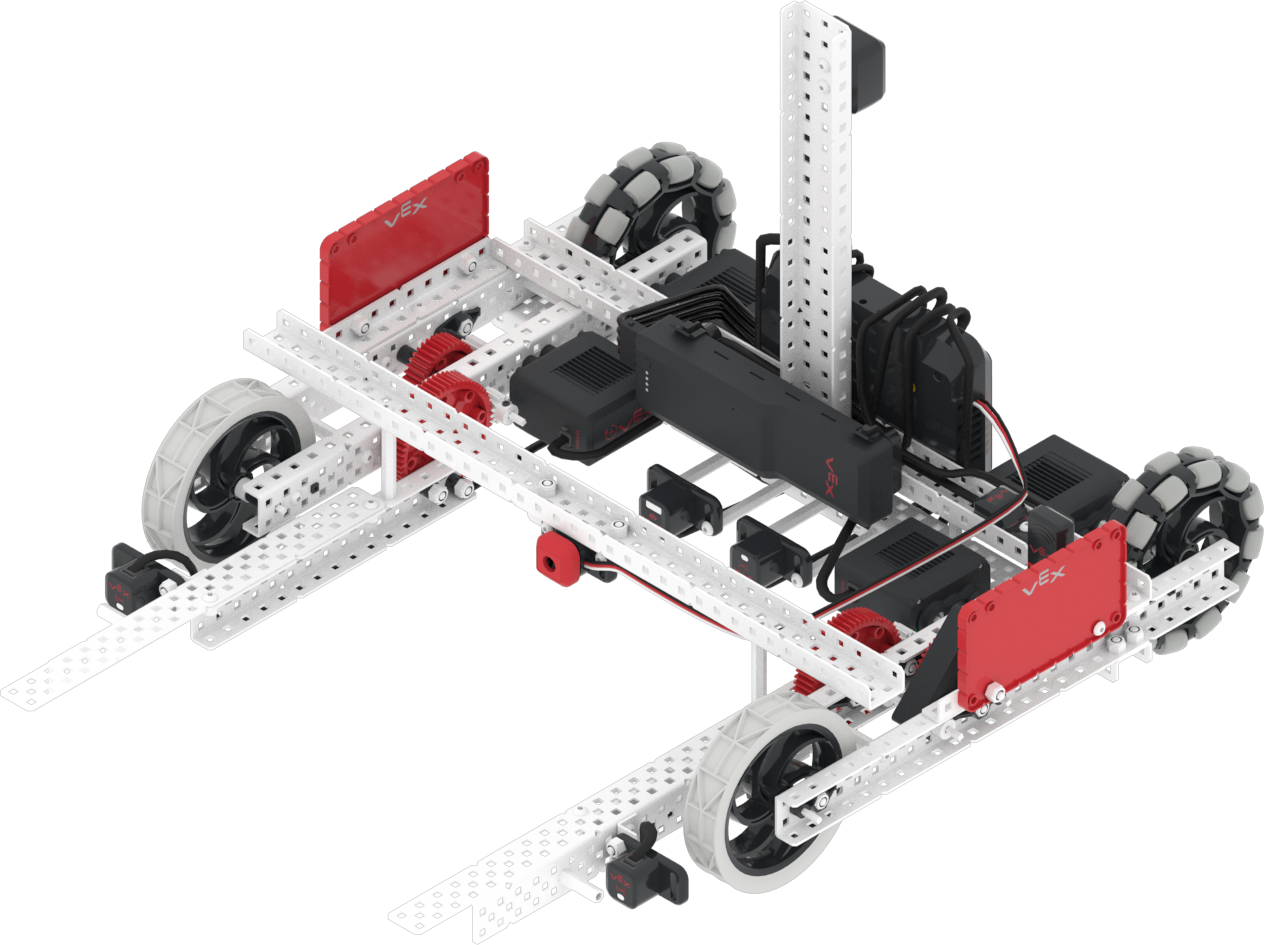
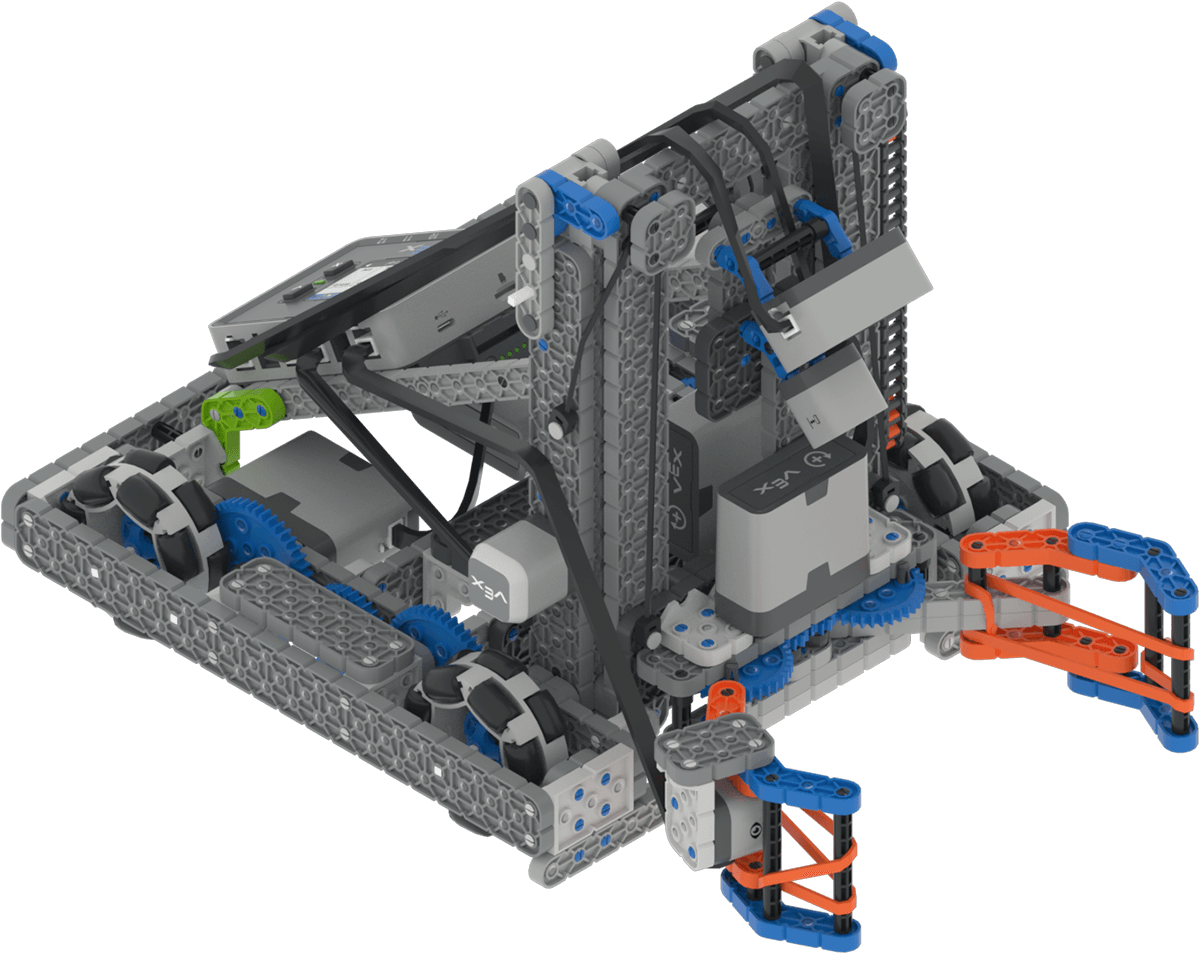
VEXcode VRは、無料、拡張、プレミアムの各プレイグラウンドで様々なロボットを使用しています。このセクションでは、プレイグラウンド別ではなく、ロボットごとにロボット固有のAPIページをまとめています。
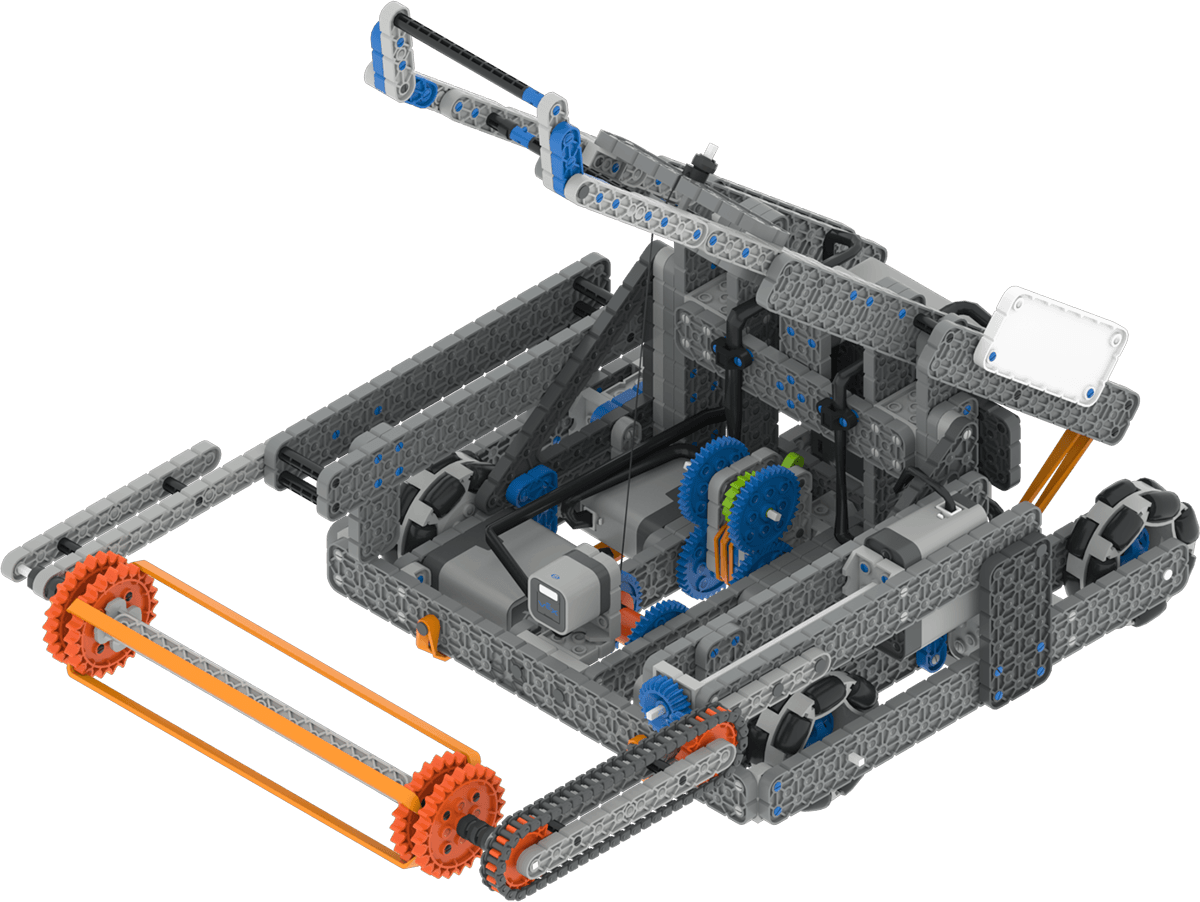
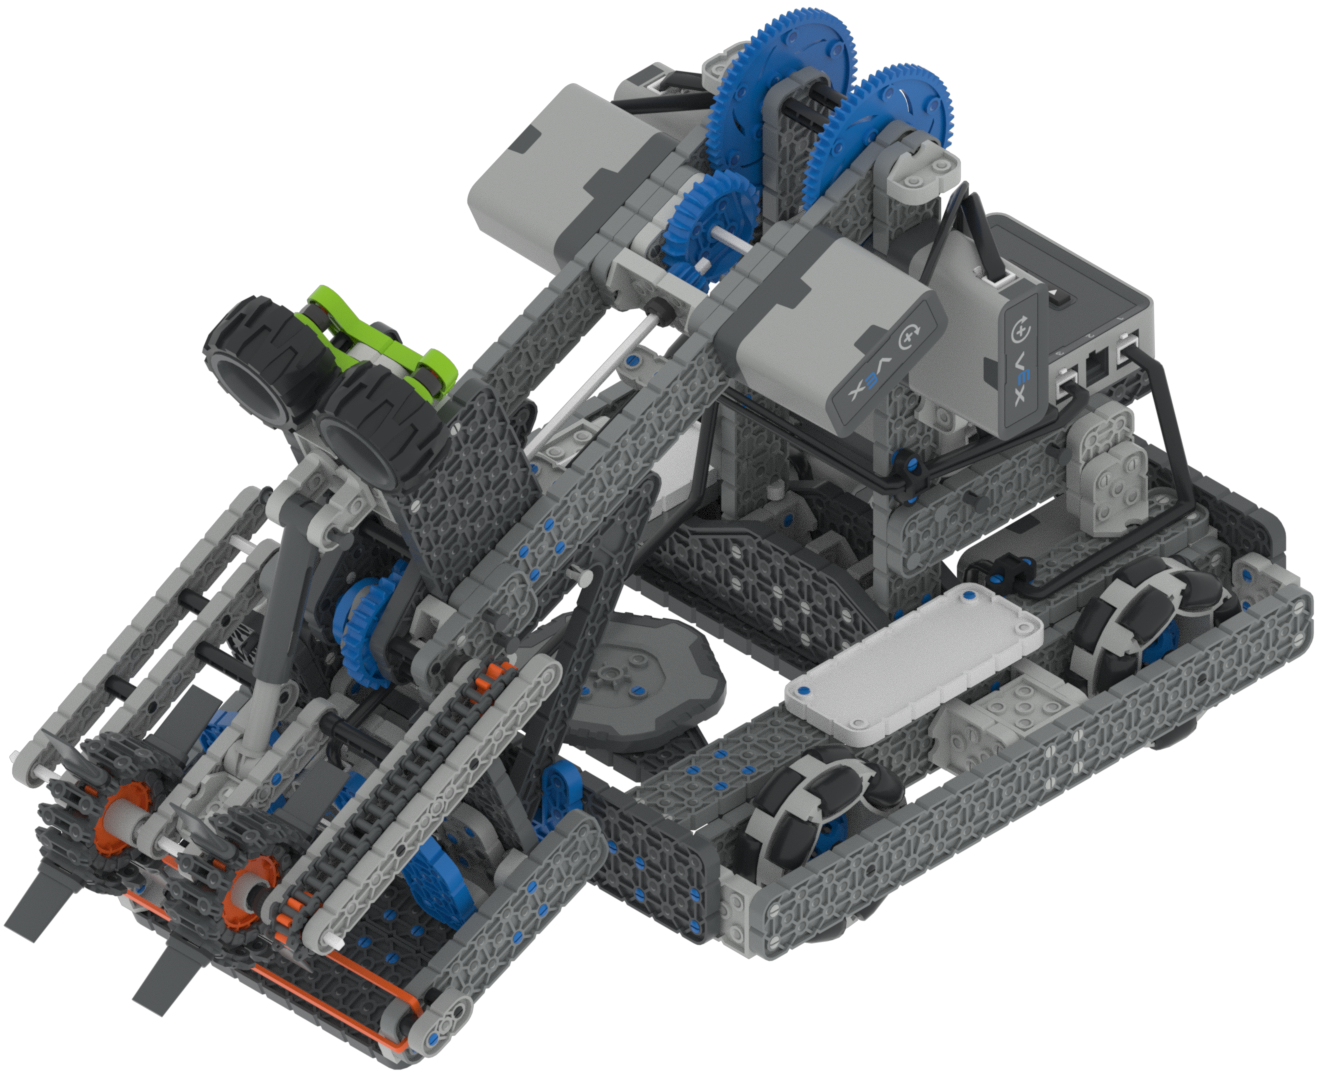
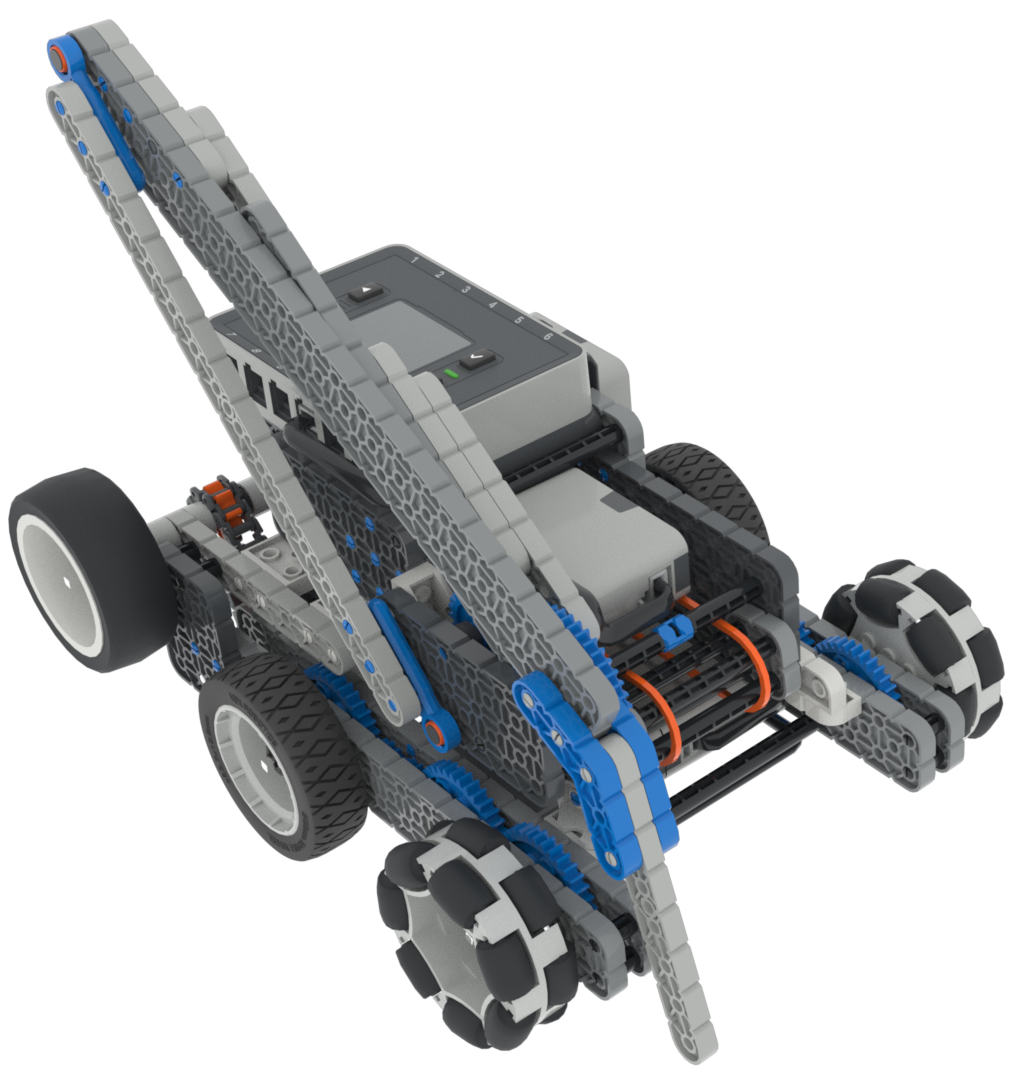
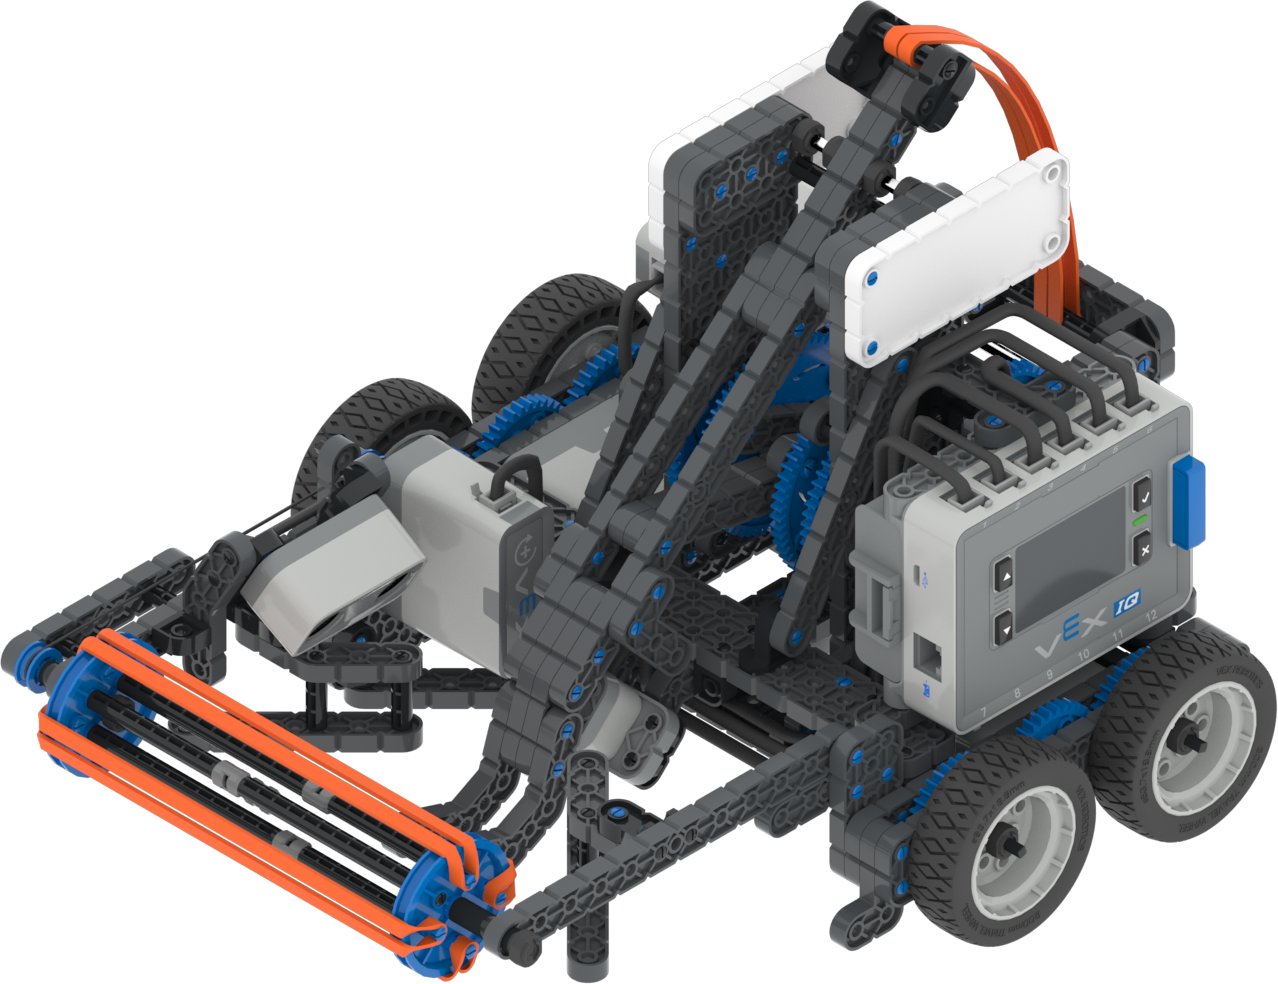
画像 |
ロボット |
用途 |
遊び場 |
|---|---|---|---|
|
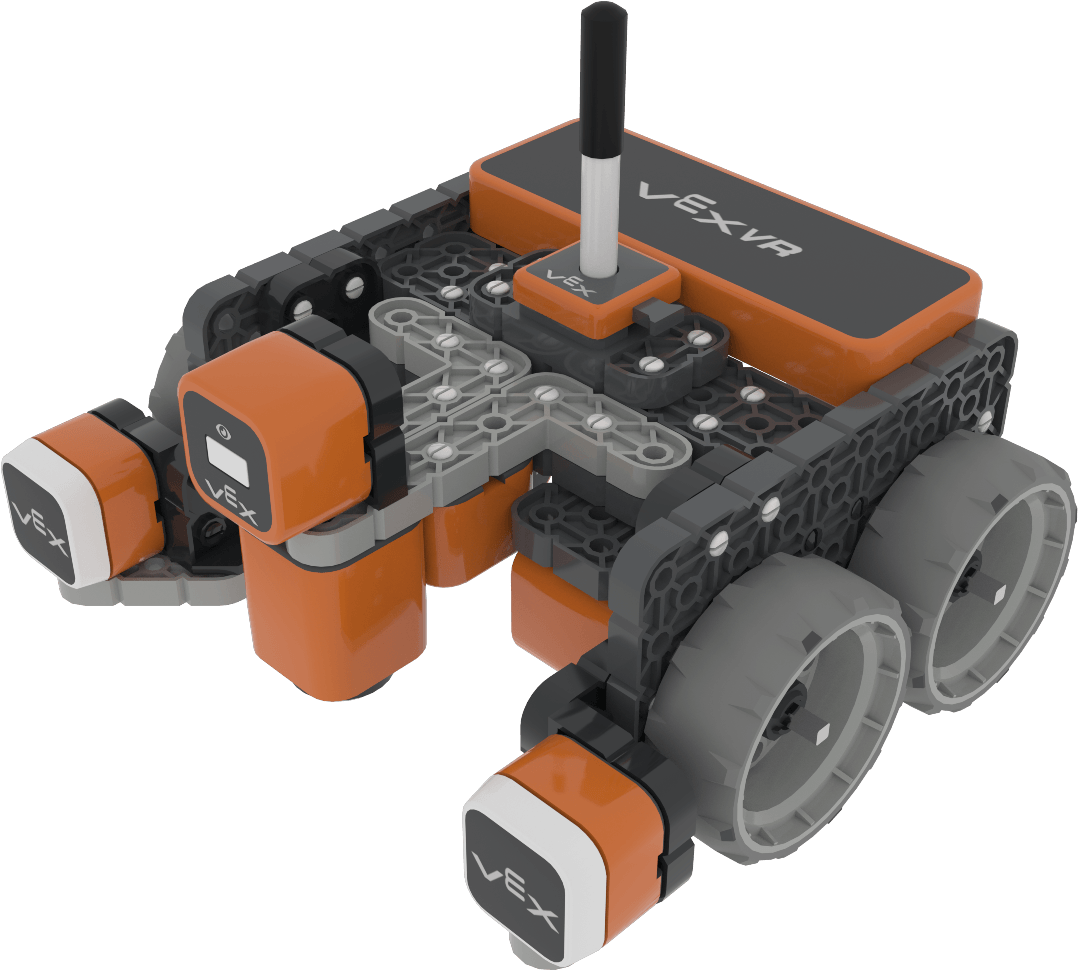
入門レベルのVRアクティビティにおける、汎用的な移動、感知、描画、および磁石を用いたインタラクション。 |
アートキャンバス、キャッスルクラッシャー、ディスク迷路、ディスクムーバー、ディスクトランスポート、ダイナミックキャッスルクラッシャー、ダイナミックウォール迷路、エンコードメッセージ、グリッドマップ、隠しピクセルアート、ラインディテクター、ナンバーグリッドマップ、シェイプトレーサー、ウォール迷路、アートキャンバス+、キャッスルクラッシャー+ |
|
|
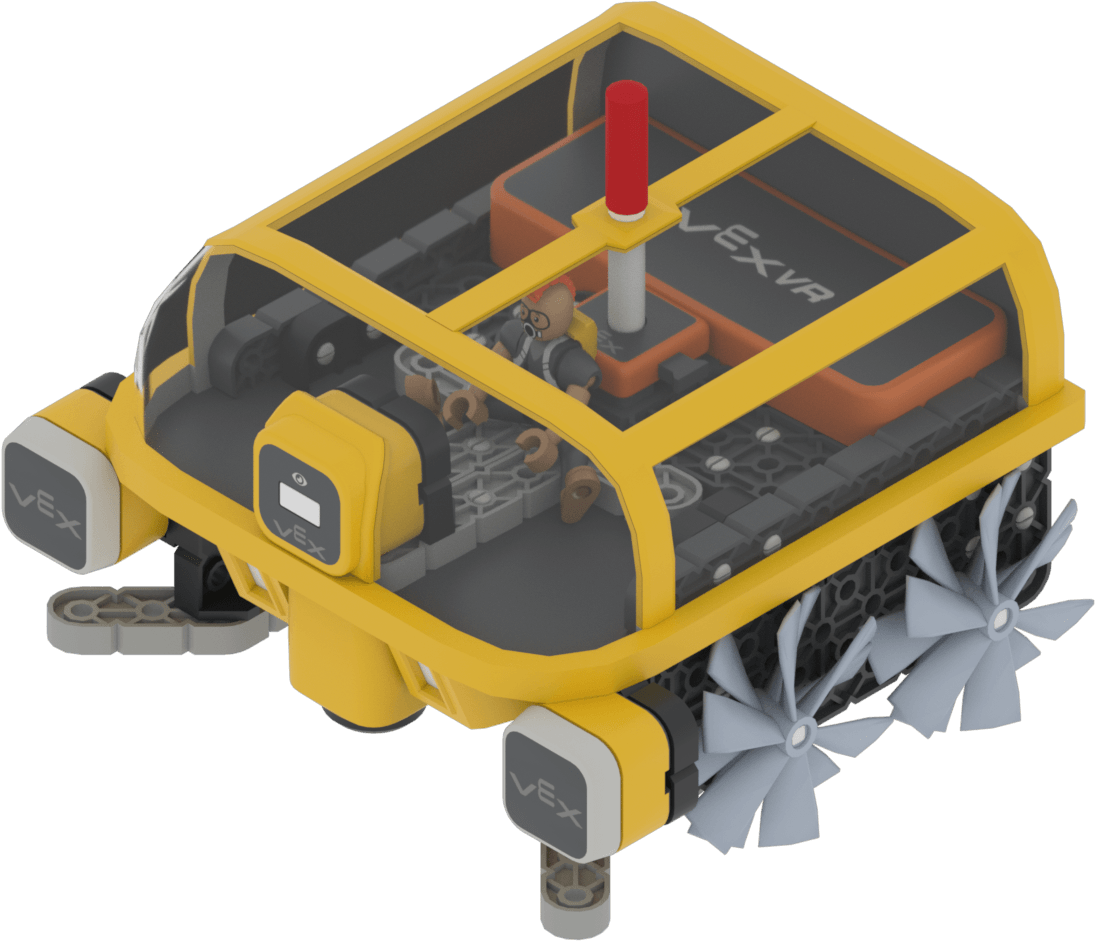
水中清掃に使用されるVRロボットの防水バージョン。 |
||
|
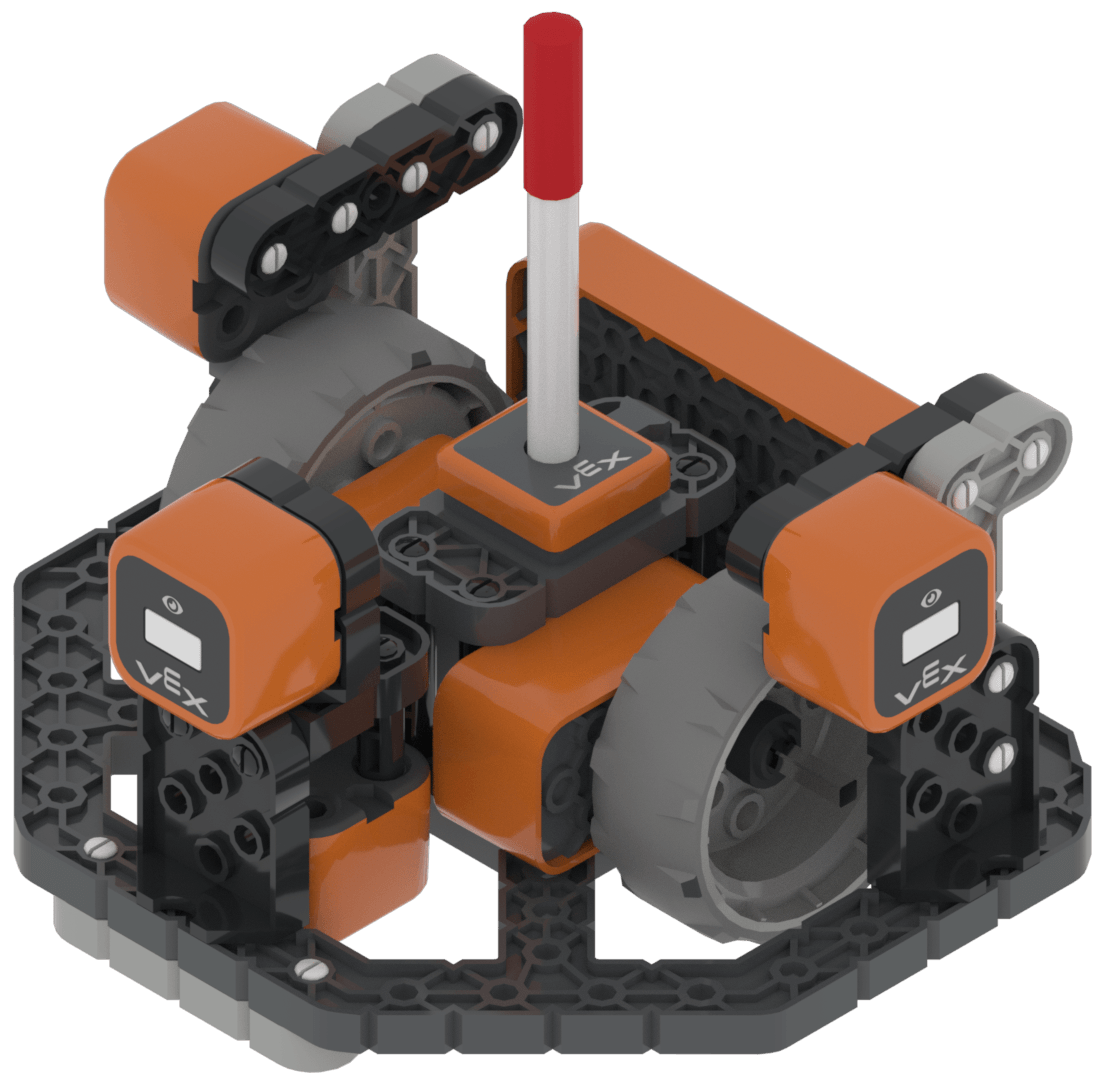
複数の距離センサーと下向きの視線センサーを用いた迷路ナビゲーション。 |
||
|
探索、鉱物収集、敵との交戦、そしてサバイバルスタイルの自律行動。 |
||
|
動作、音、LEDフィードバック、アクション、センシング機能を備えた、活動ベースの初期ロボット工学。 |
||
|
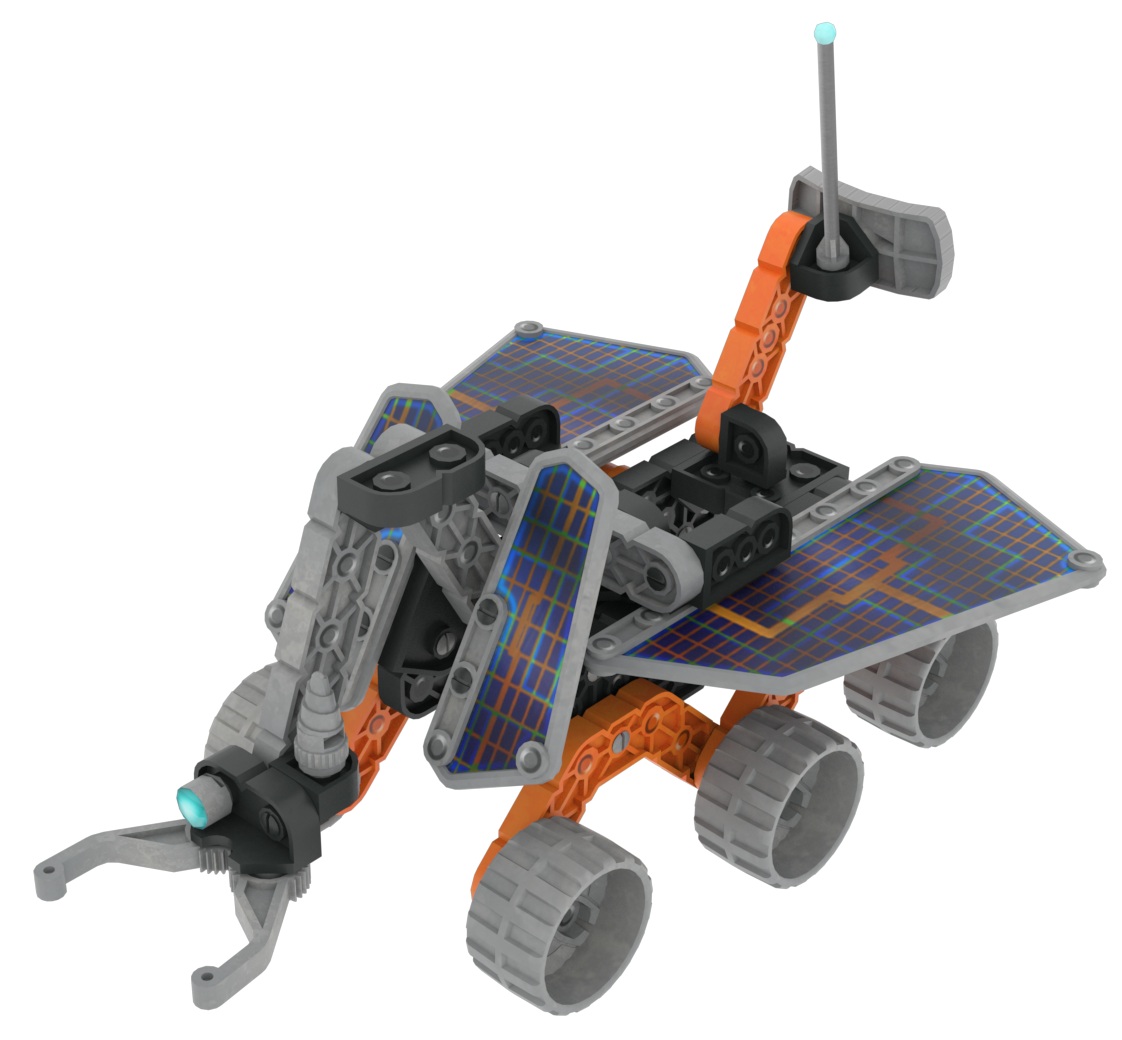
アームモーターと前面の眼センサーを用いて、火星のフィールド上の物体を操縦・操作する。 |
||
V5 26-27 オーバーライドプレイグラウンドでは、アームとクロー機構を使用してゲーム要素を昇降させます。 |
|||
|
搬入口とコンベアを使用して、ブロックを収集、持ち上げ、選別する。 |
||
|
GPS機能を備えた競技場で、アームとプッシャーを使ってリングを操作する。 |
||
|
GPS対応フィールド内で、アームと吸気口を備えた移動式トライボール。 |
||
|
ディスクを集めて得点を競い、ローラーを回転させる。 |
||
|
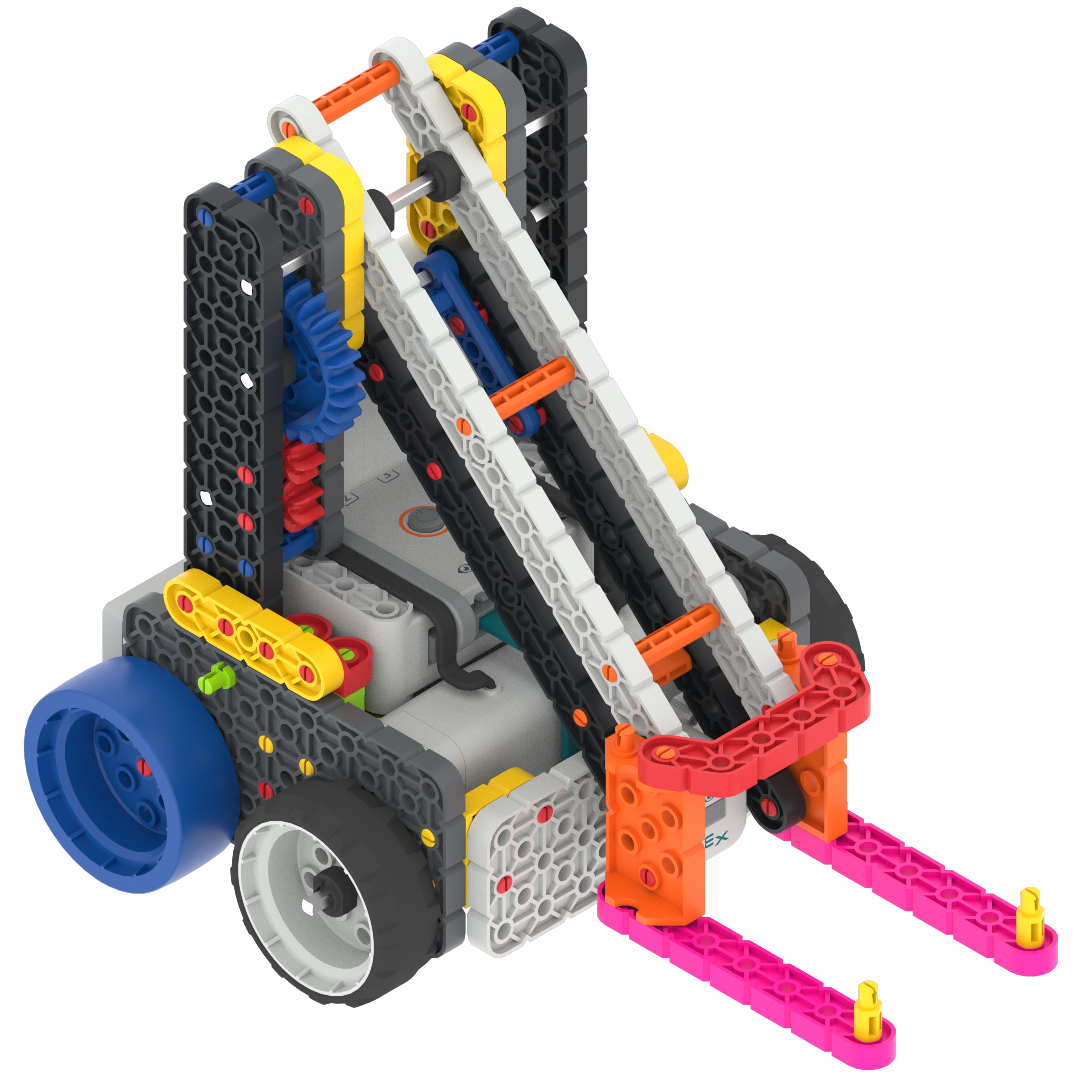
フォークを持ち上げて、リングや移動式ゴールを運び、得点を決める。 |
||
|
爪とリフトを使ってピンと梁を持ち上げ、組み立てる。 |
||
|
吸入口とカタパルトアームを使ってボールを収集し、発射する。 |
||
|
アームと吸気モーター群を用いてブロックを持ち上げ、移動させる。 |
||
|
ディスクを収集し、アームを使ってディスペンサーやフィールド要素とインタラクトする。 |
||
|
吸入口とカタパルトシステムを用いてボールを収集し、発射する。 |