Robots#
VEXcode VR maakt gebruik van verschillende robots in de gratis, uitgebreide en premium Playgrounds. In dit gedeelte worden robotspecifieke API-pagina’s gegroepeerd op robot in plaats van op Playground.
Afbeelding |
Robot |
Gebruikt voor |
Speeltuinen |
|---|---|---|---|
|
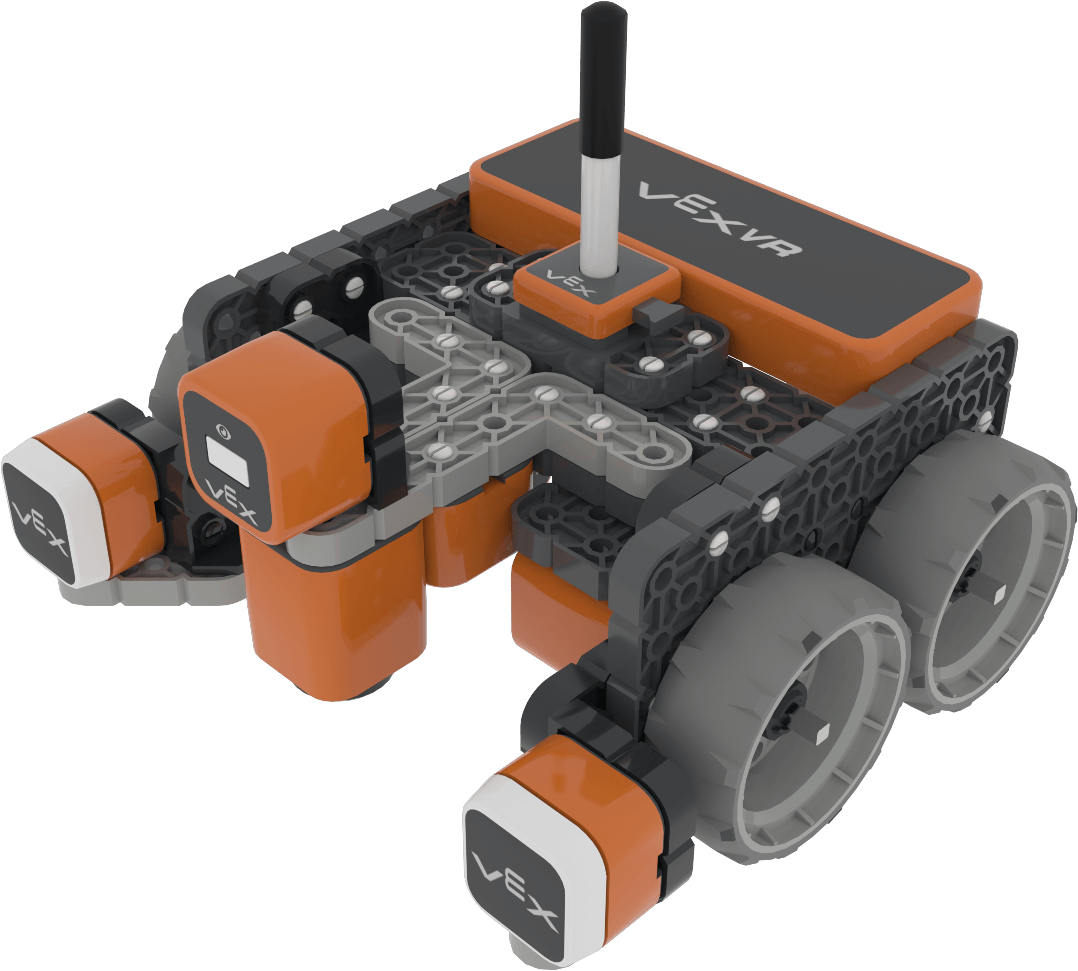
Algemene bewegings-, sensorische, teken- en magneetgebaseerde interacties in introductieactiviteiten voor VR. |
Kunstcanvas, Kasteelvernietiger, Schijfdoolhof, Schijfverplaatser, Schijftransport, Dynamische Kasteelvernietiger, Dynamisch Muurdoolhof, Gecodeerd Bericht, Rasterkaart, Verborgen Pixelkunst, Lijndetector, Nummerrasterkaart, Vormtracer, Muurdoolhof, Kunstcanvas+, Kasteelvernietiger+ |
|
|
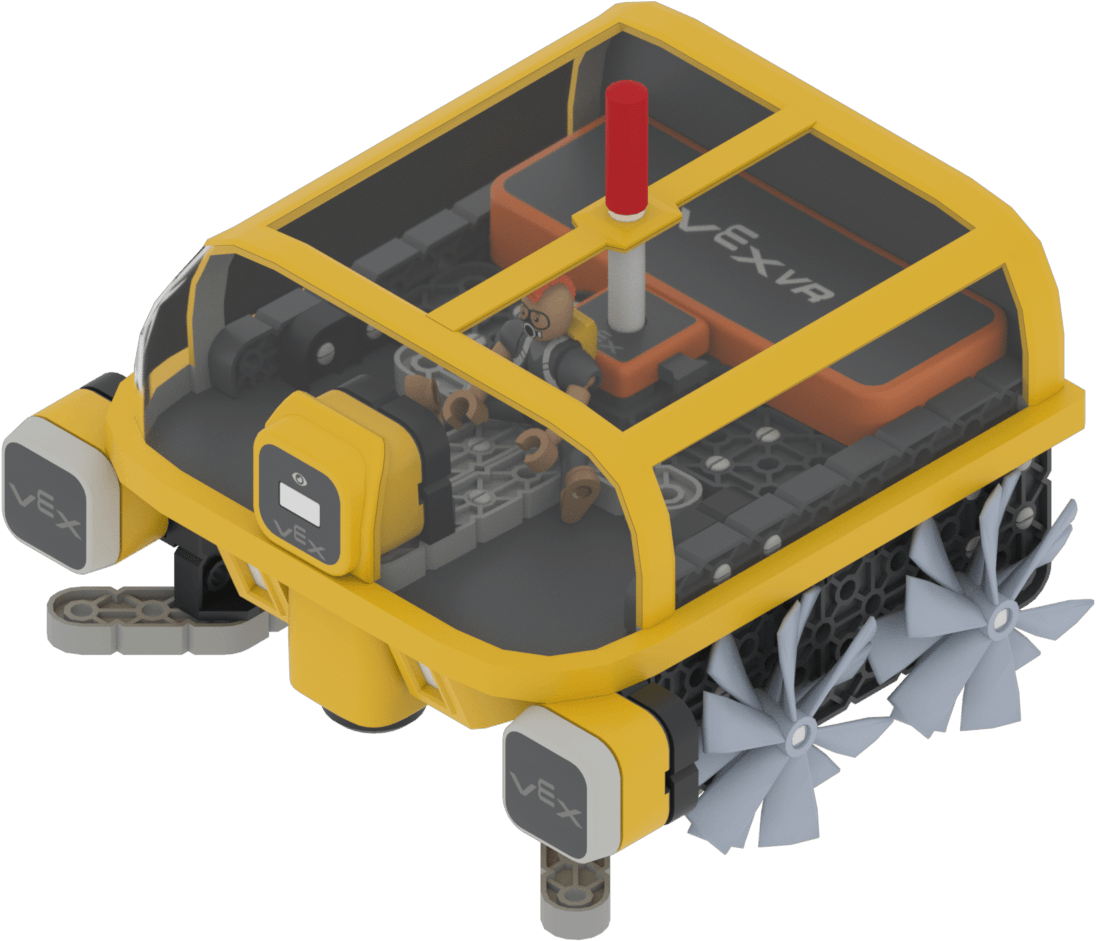
Een waterdichte versie van de VR-robot, gebruikt voor onderwaterreiniging. |
||
|
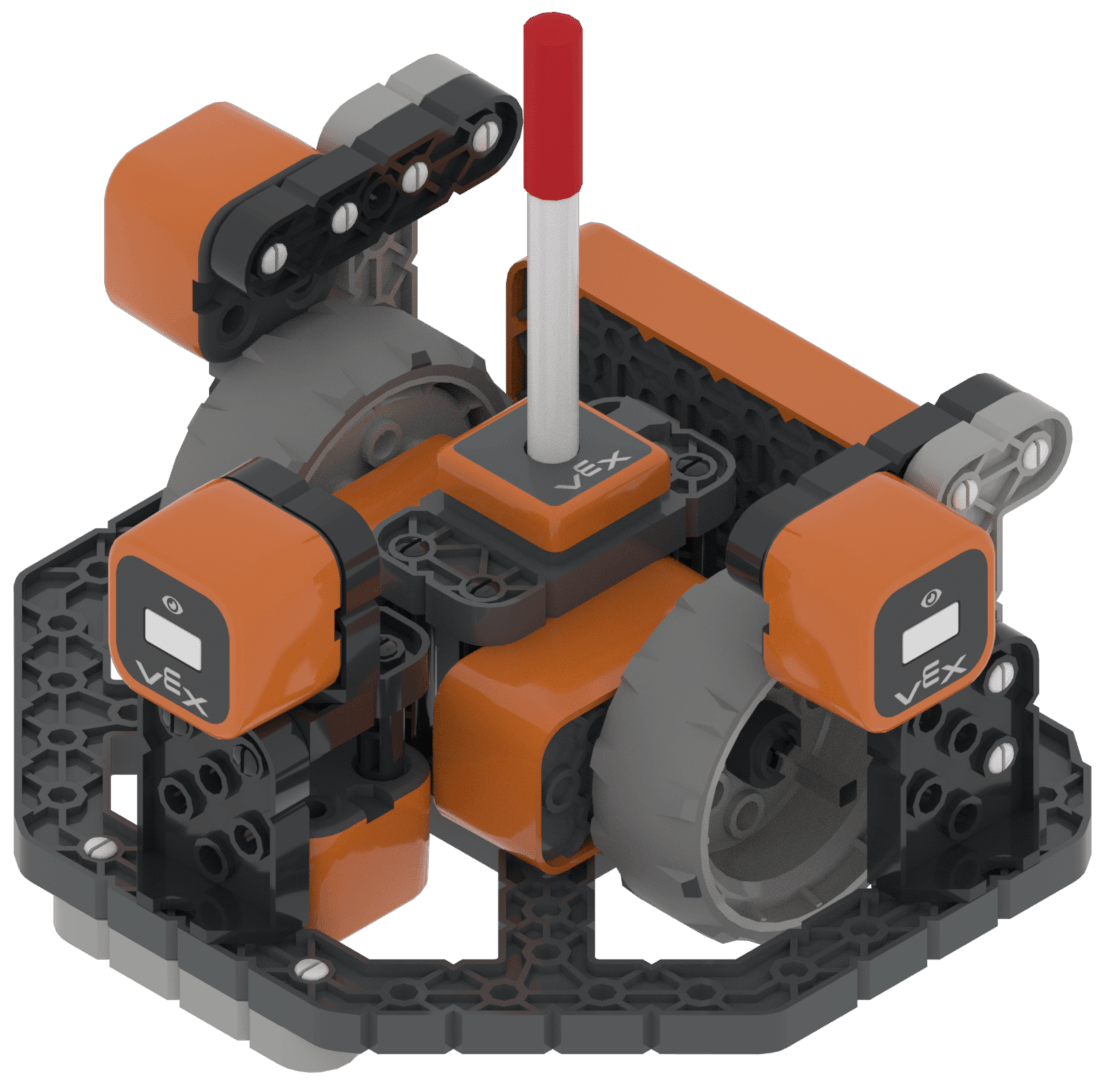
Doolhofnavigatie met behulp van meerdere afstandssensoren en een naar beneden gerichte oogsensor. |
||
|
Verkenning, het verzamelen van mineralen, interactie met vijanden en autonoom gedrag gericht op overleving. |
||
|
Activiteitsgerichte vroege robotica met beweging, geluid, LED-feedback, acties en sensoren. |
||
|
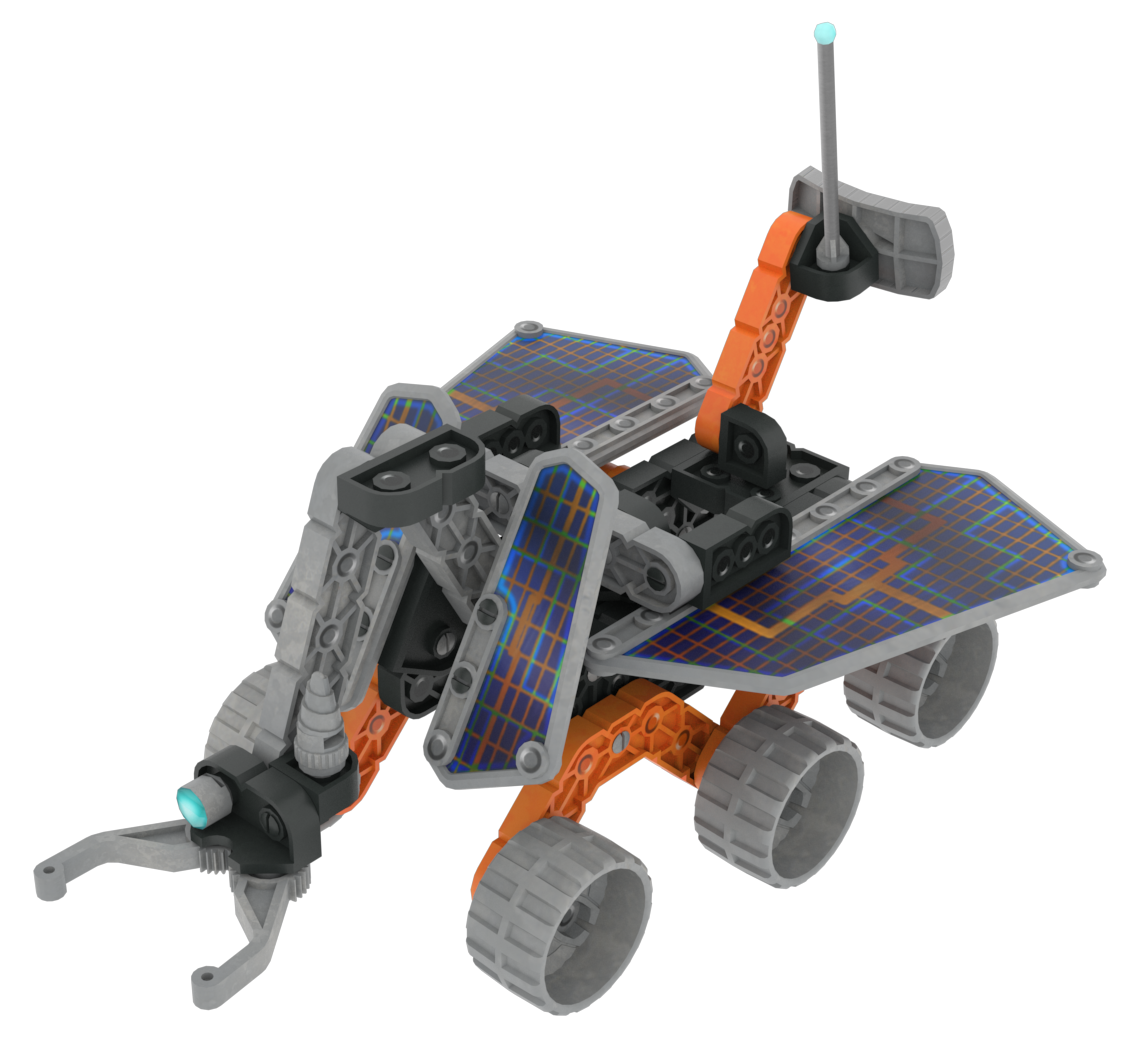
Het besturen en manipuleren van objecten in het Marsveld met behulp van een armmotor en een frontale oogsensor. |
||
Hiermee kunnen spelelementen in de V5 26-27 Override Playground omhoog en omlaag worden bewogen met behulp van een arm- en klauwmechanisme. |
|||
|
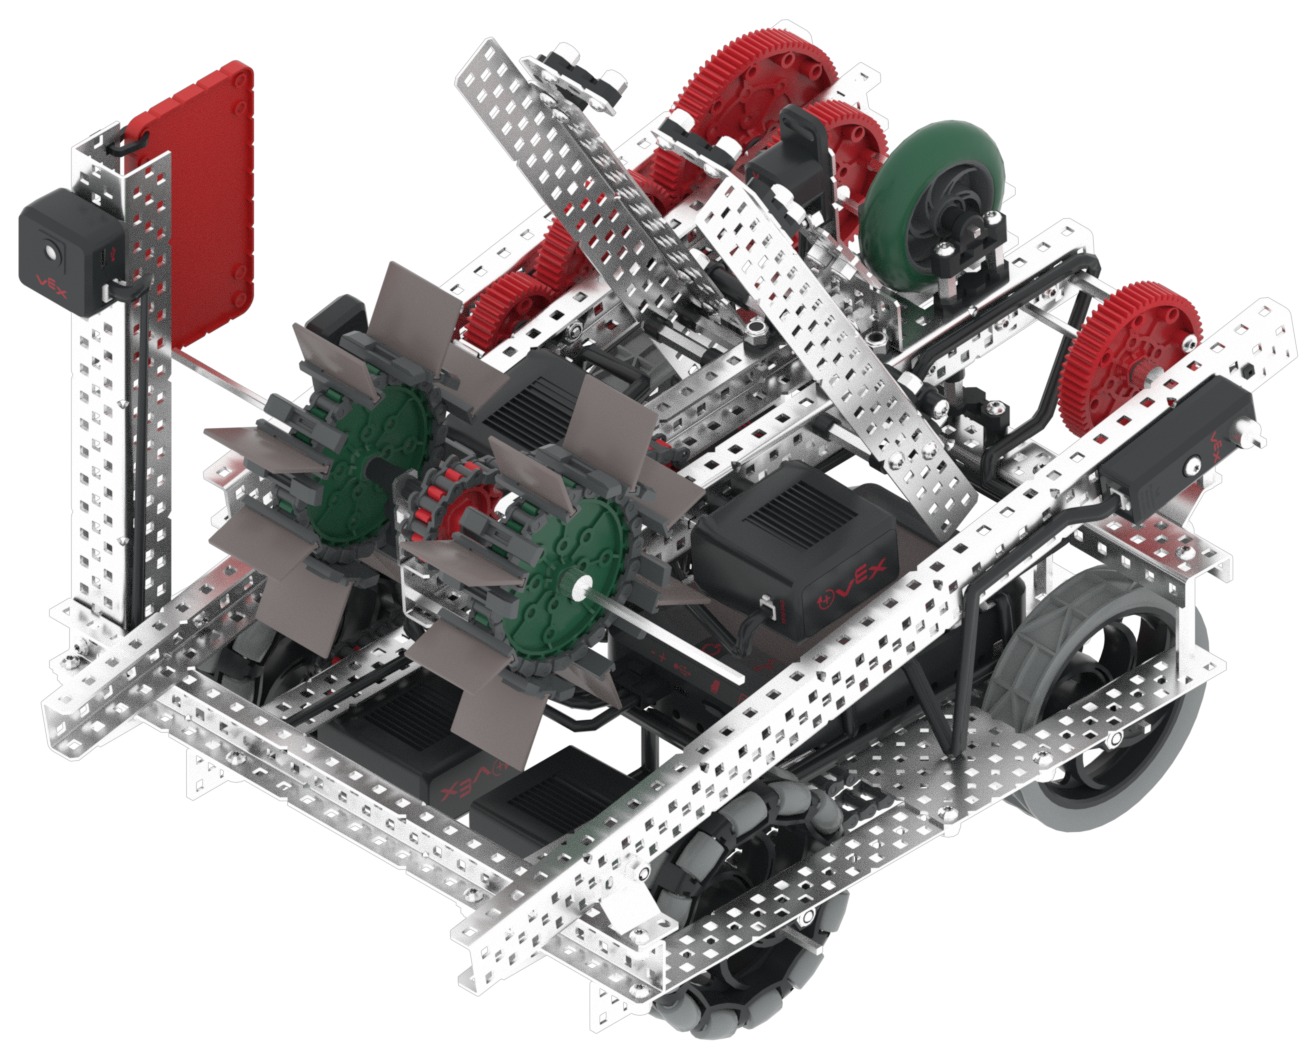
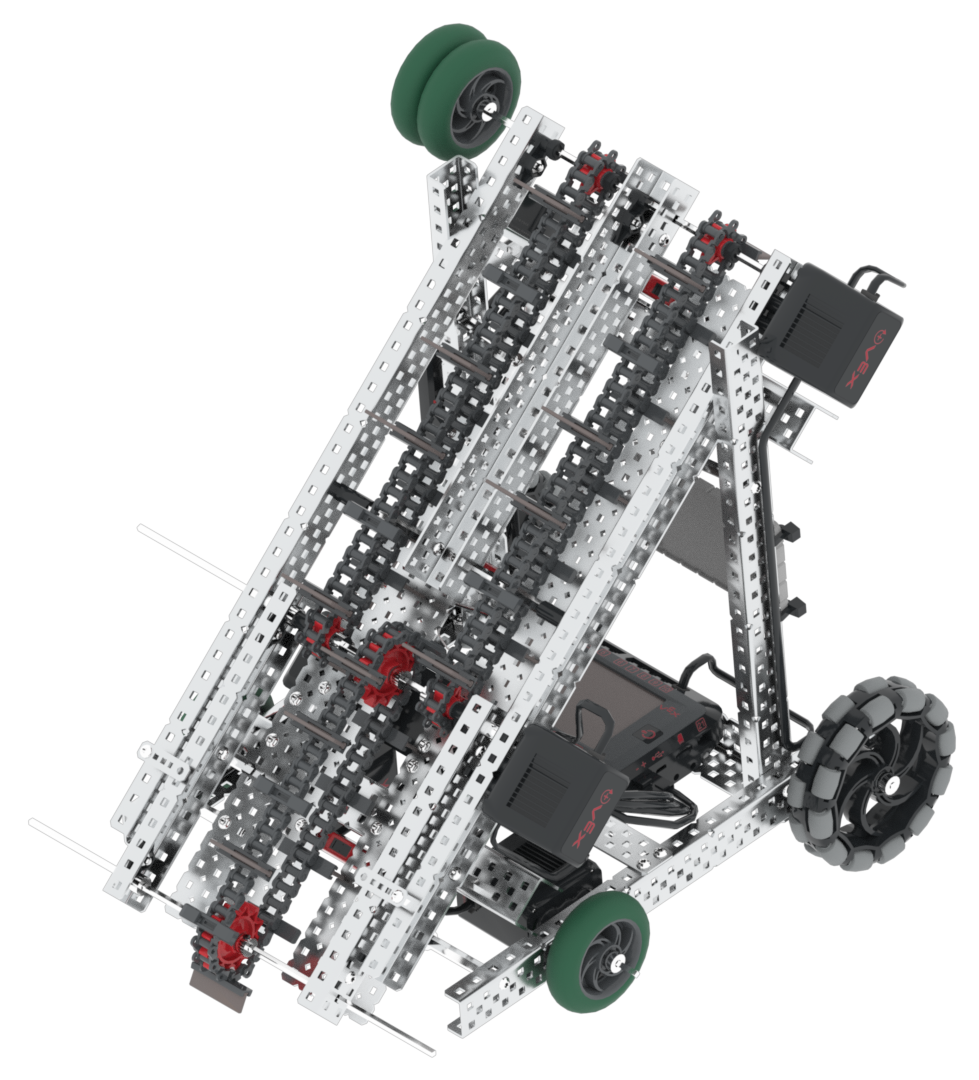
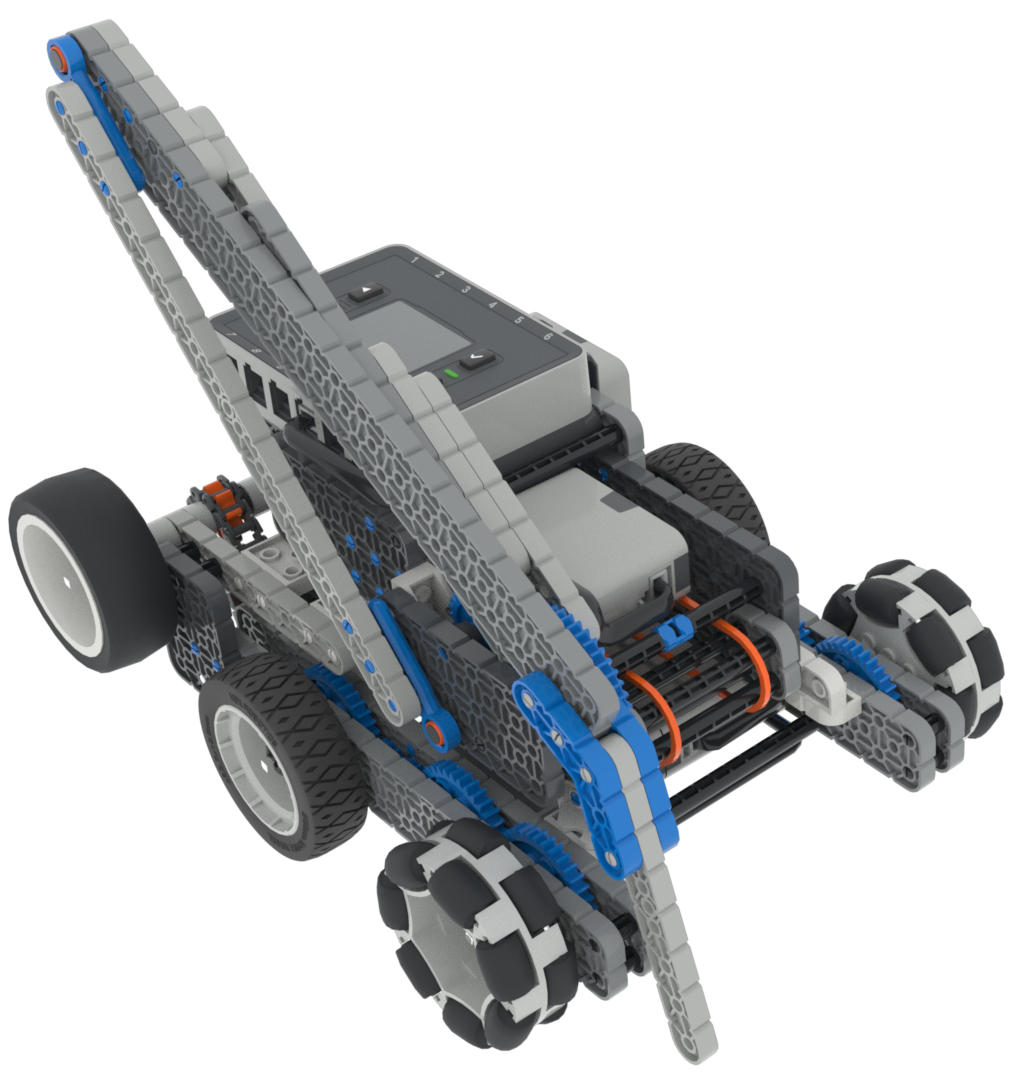
Het verzamelen, tillen en sorteren van blokken met behulp van een invoer- en transportbandsysteem. |
||
|
Het manipuleren van ringen met een arm en een duwer in een GPS-gestuurd wedstrijdveld. |
||
|
Het verplaatsen van Triballs met een arm en inlaat in een GPS-gestuurd veld. |
||
|
Schijven verzamelen en scoren, en rollen laten draaien. |
||
|
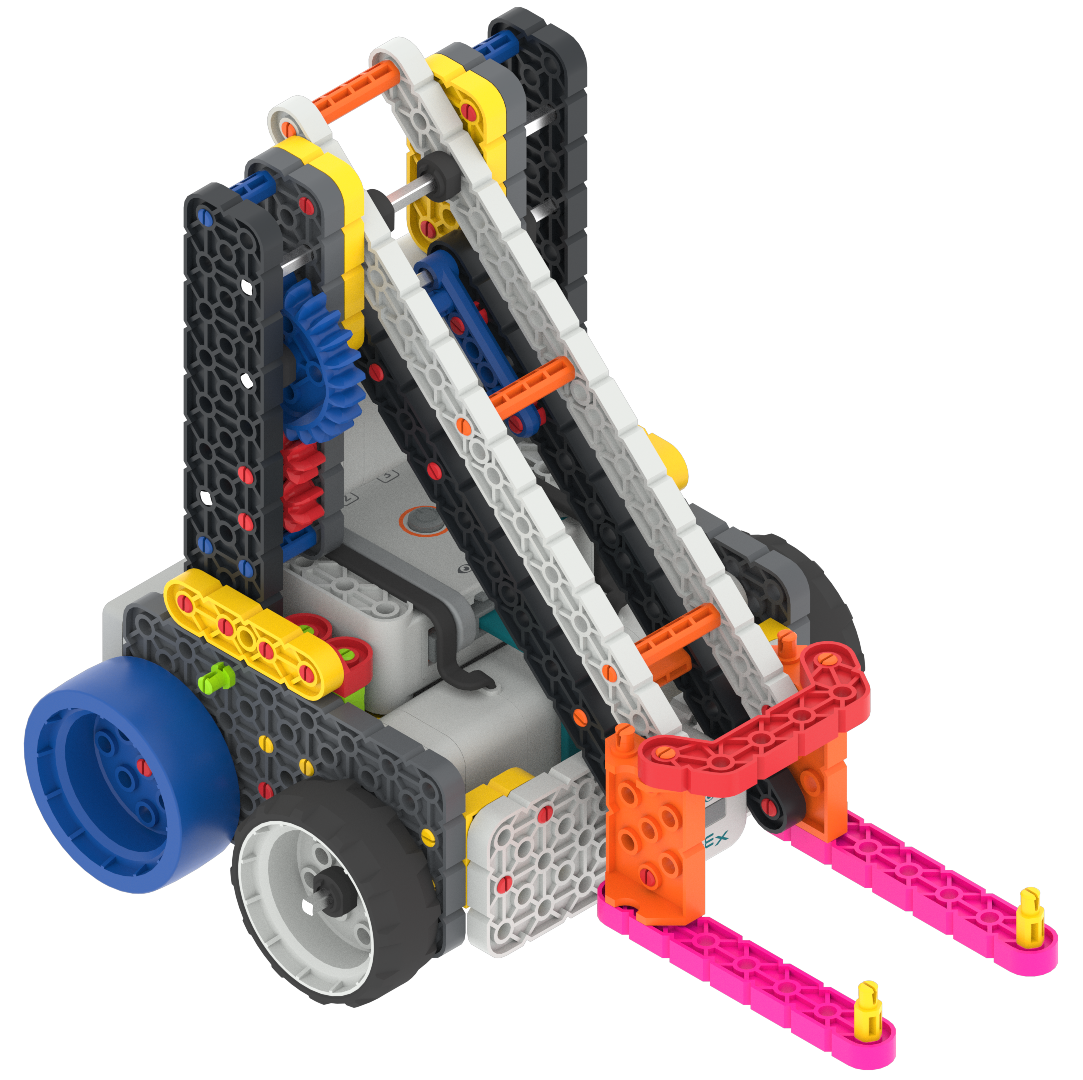
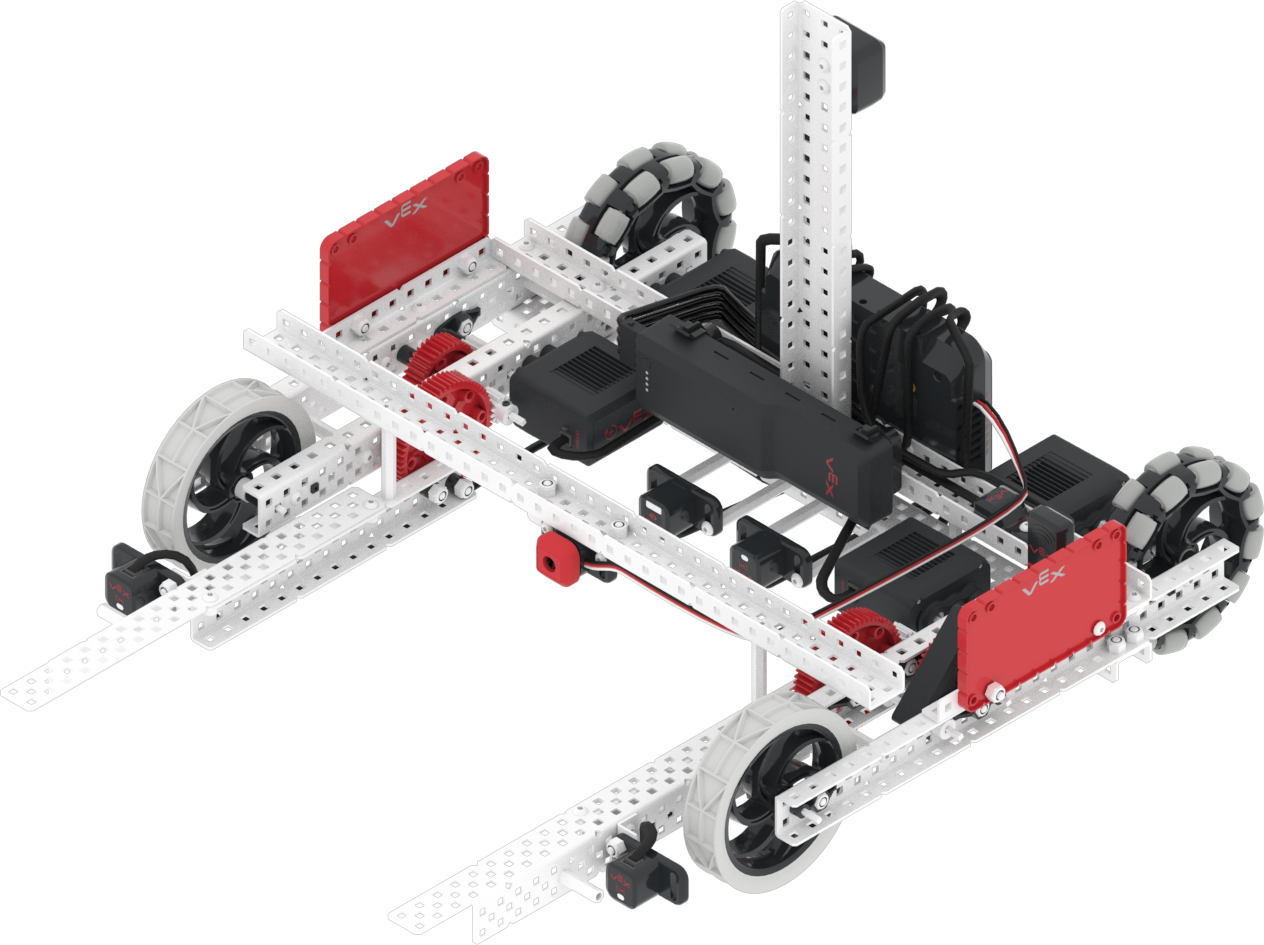
Hefvorken omhoog om ringen en mobiele doelen te dragen en te scoren. |
||
|
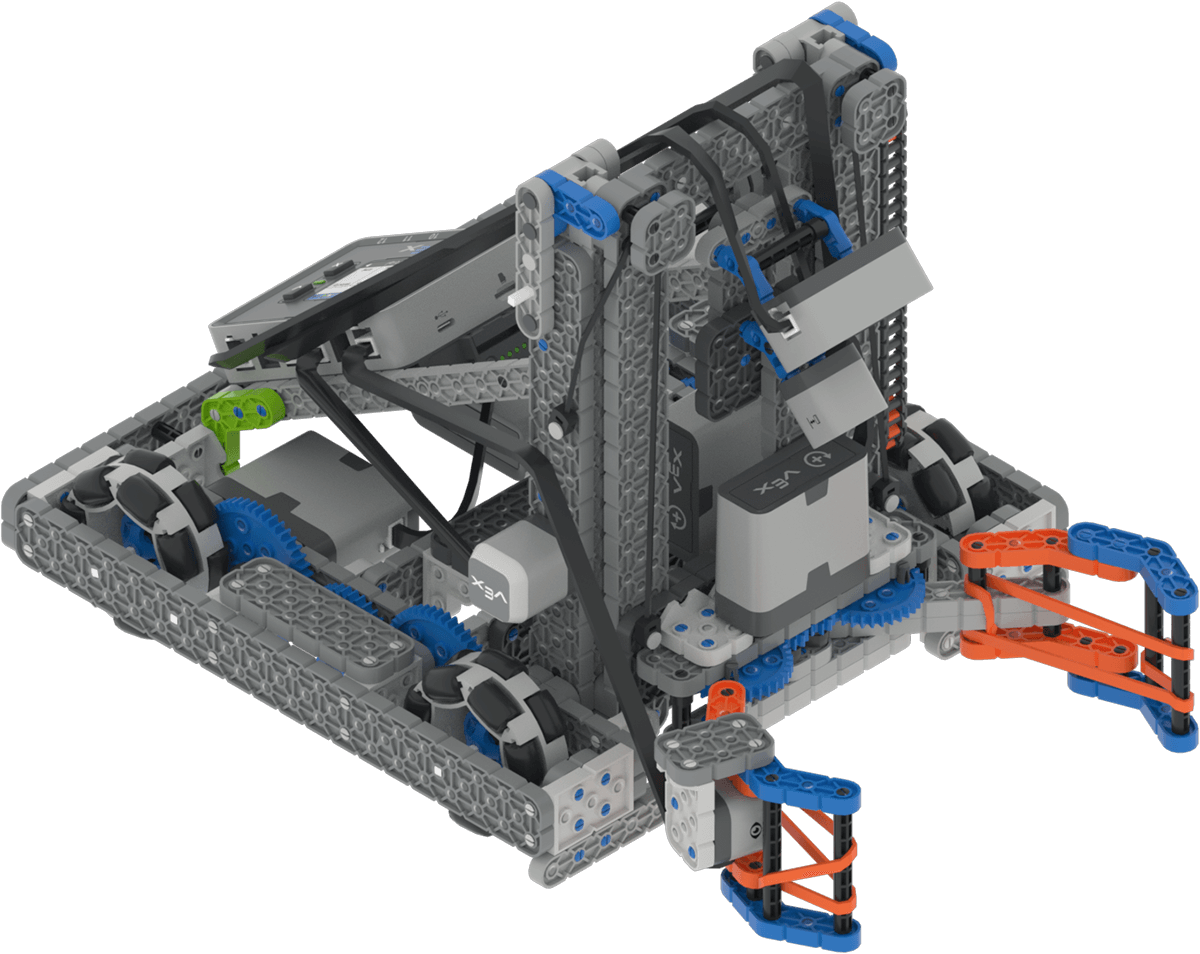
Het oppakken en monteren van pinnen en balken met een grijper en hefmechanisme. |
||
|
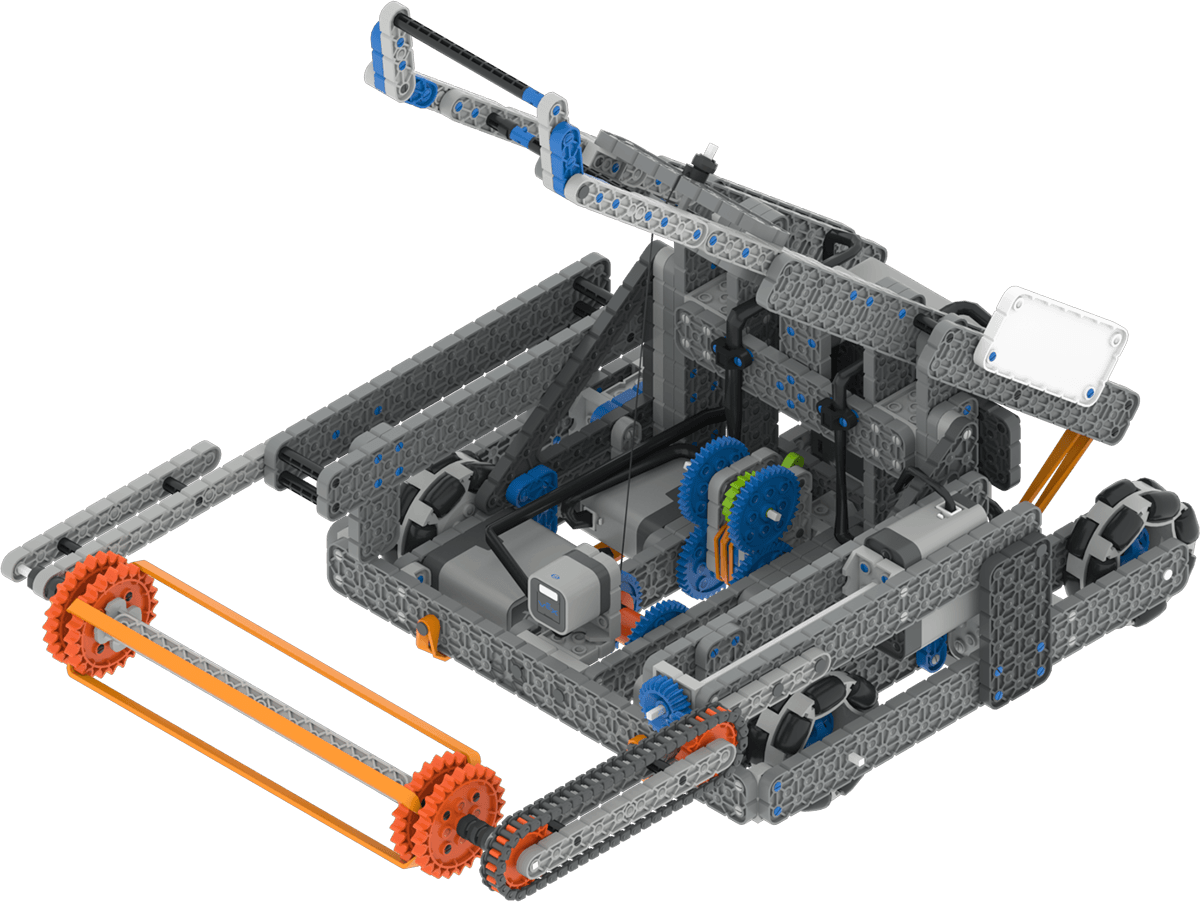
Het verzamelen en lanceren van ballen met behulp van een aanzuig- en katapultarm. |
||
|
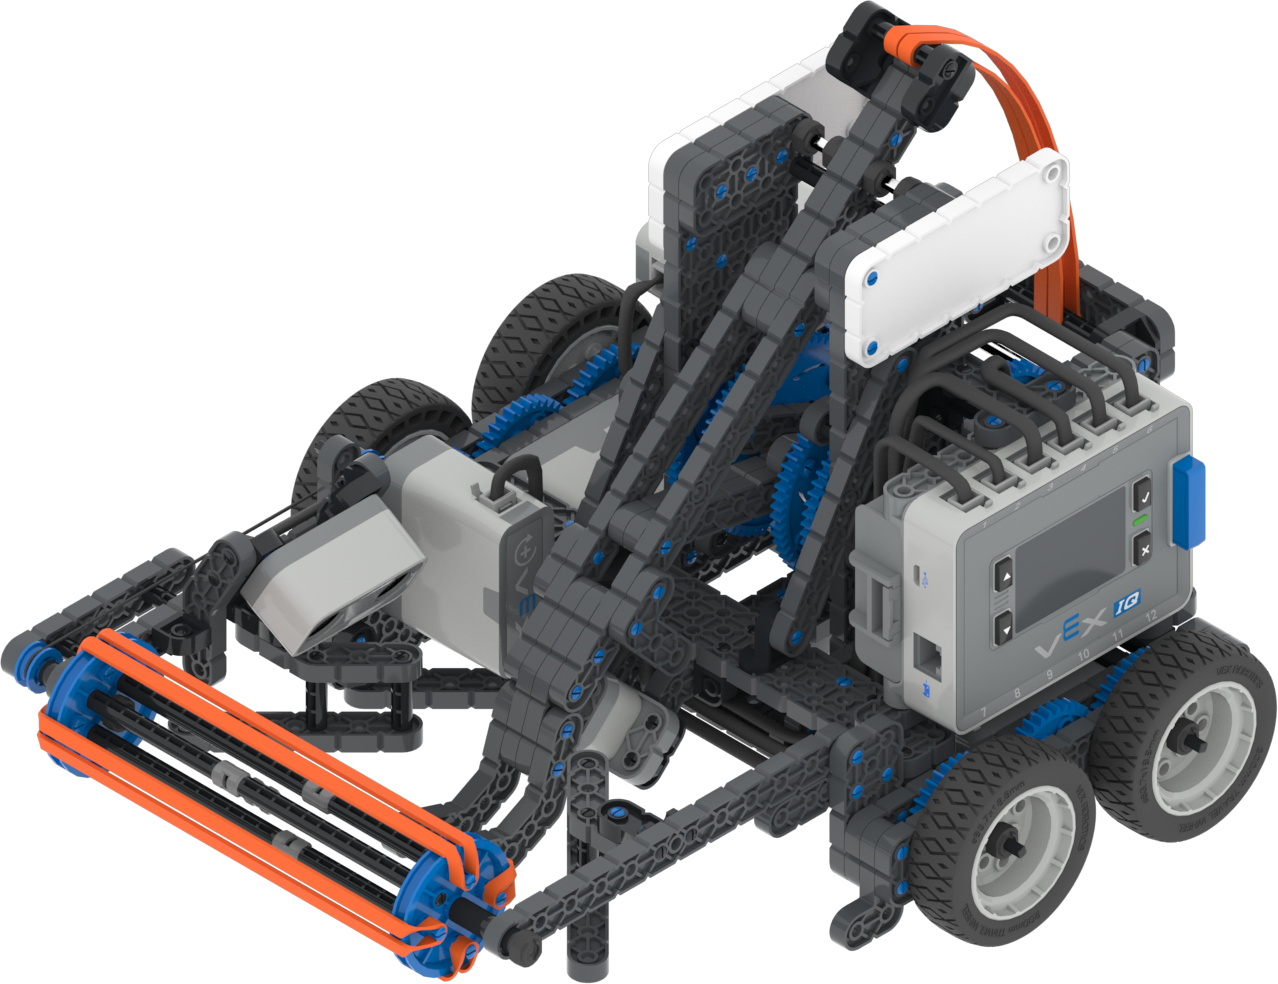
Blokken optillen en verplaatsen met een arm en een aanzuigmotor. |
||
|
Schijven verzamelen en een arm gebruiken om te interageren met dispensers en veldelementen. |
||
|
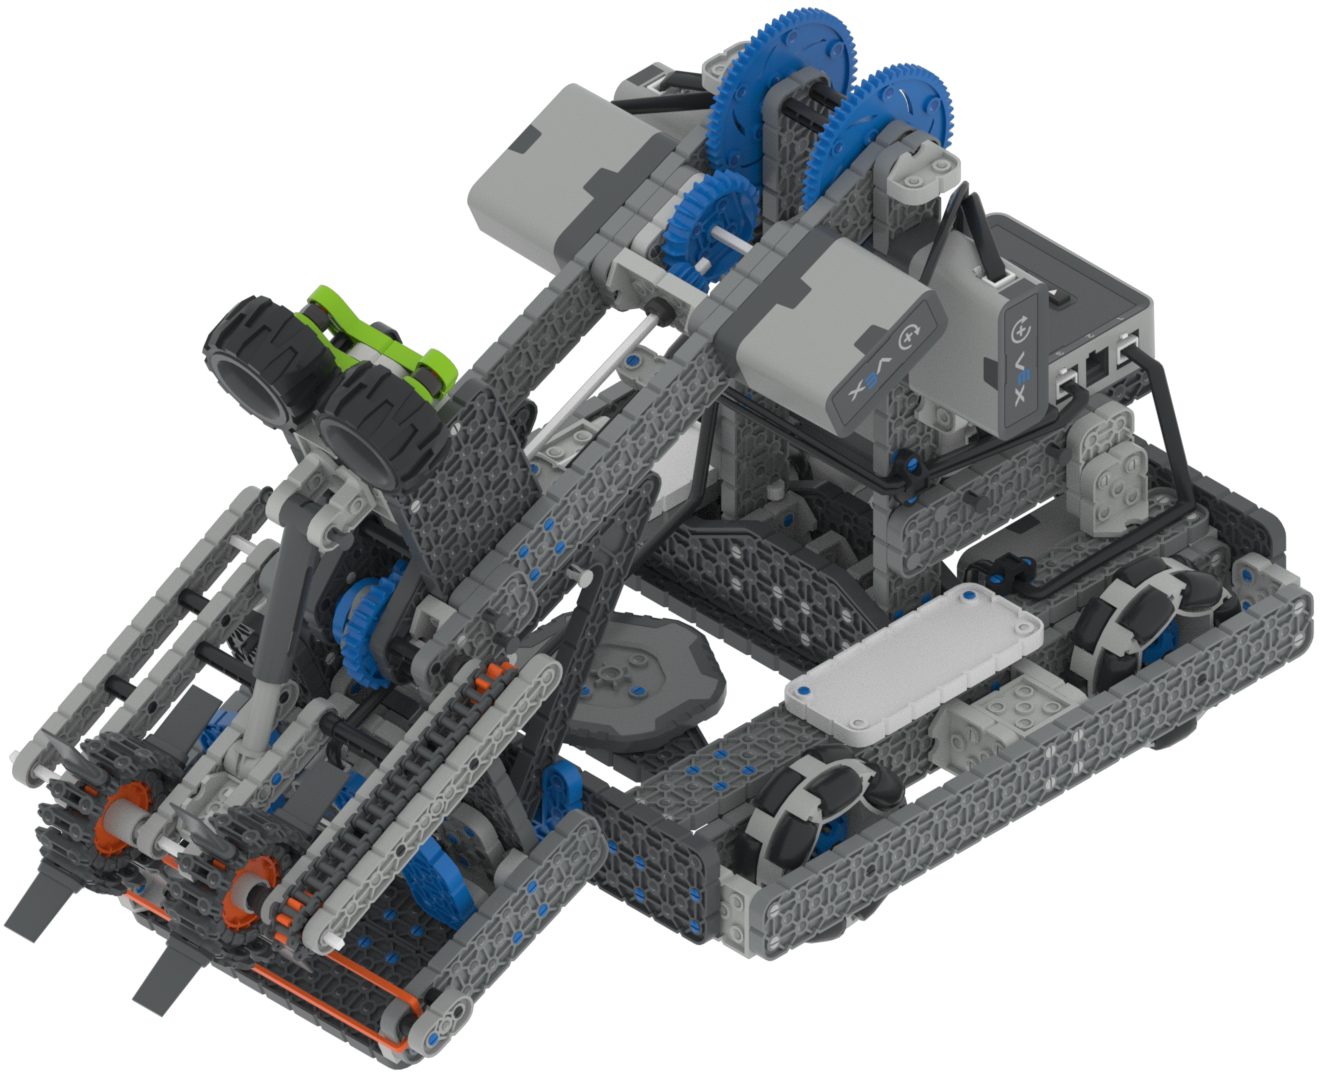
Het verzamelen en lanceren van ballen met behulp van een inlaat- en katapultsysteem. |