機器人#

VEXcode VR 在免費版、增強版和進階版 Playground 中使用了多種機器人。本節以機器人而非 Playground 將機器人相關的 API 頁面分組。

影像

機器人

用途

遊樂場

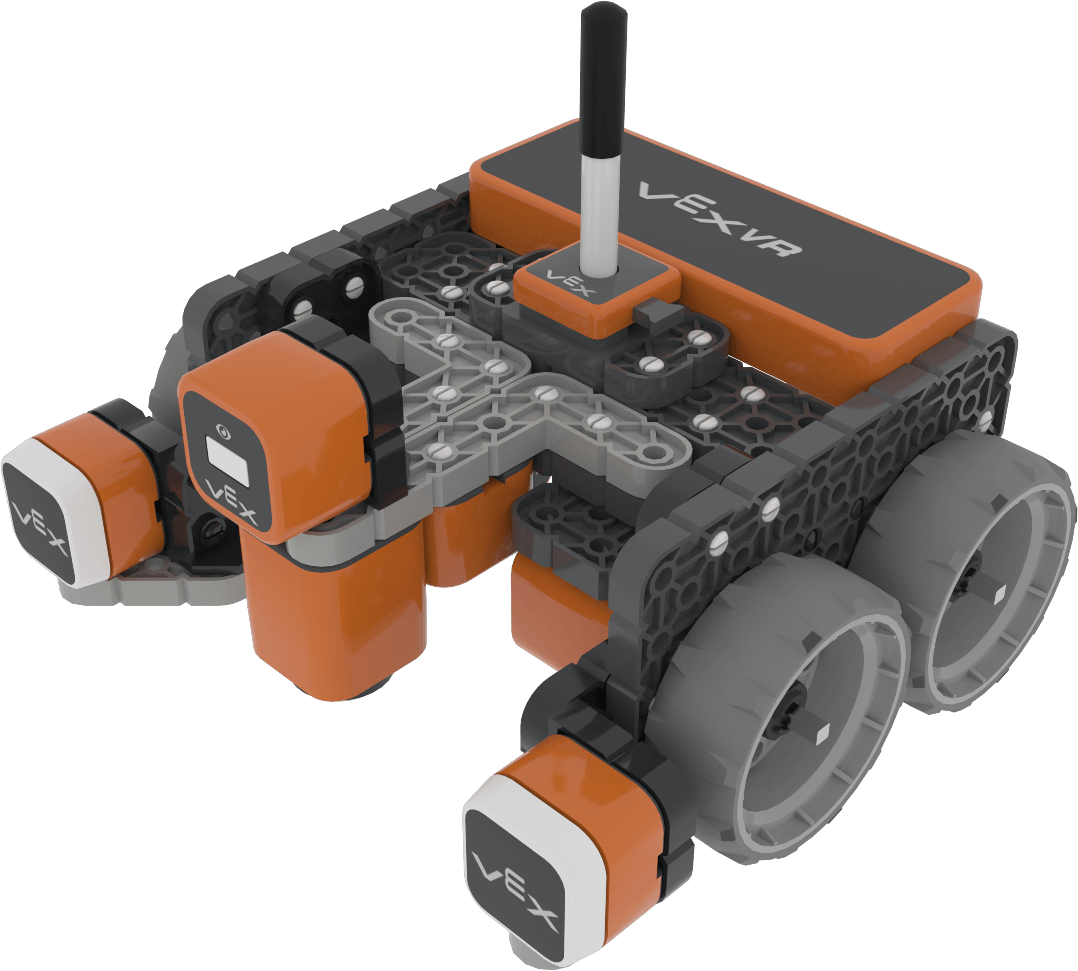
VEXcode VR 機器人窗口,顯示標準 VR 機器人。它顯示機器人移動和轉彎,使用感測器感知物體,並在 Playground 上繪製圖形。

標準VR機器人

通用移動、感知、繪畫和基於磁鐵的交互,貫穿入門級 VR 活動。

艺术画布, 城堡破坏者, 圆盘迷宫, 圆盘移动器, 圆盘运输器, 动态城堡破坏者, 动态墙壁迷宫, 编码信息, 网格地图, 隐藏像素艺术, 线条检测器, 数字网格地图, 形状追踪器, 墙壁迷宫, 艺术画布+, 城堡破坏者+

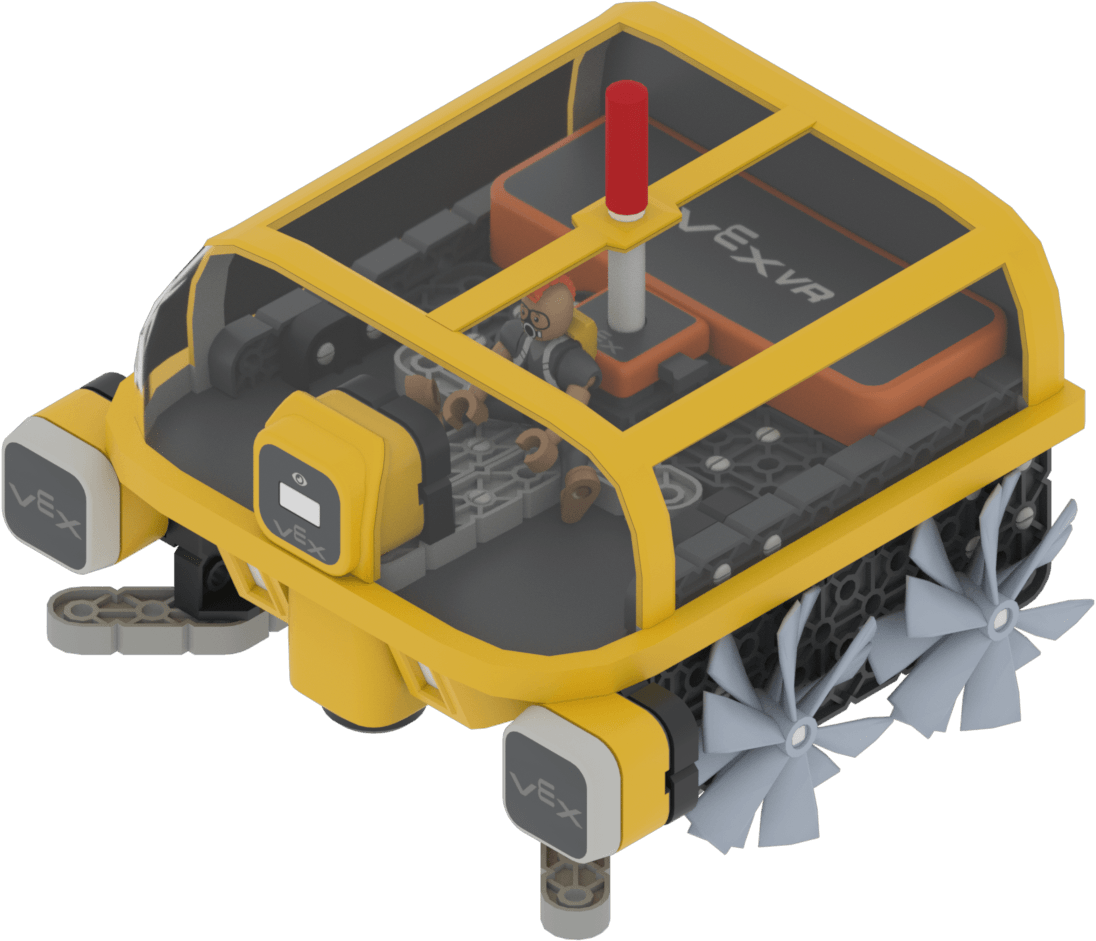
VEXcode VR 機器人窗口,顯示水下 VR 機器人。它顯示機器人移動和轉彎,利用感測器感知物體,並在 Playground 上繪製圖形。

水下VR機器人

用於水下清理的VR機器人的防水版本。

珊瑚礁清理

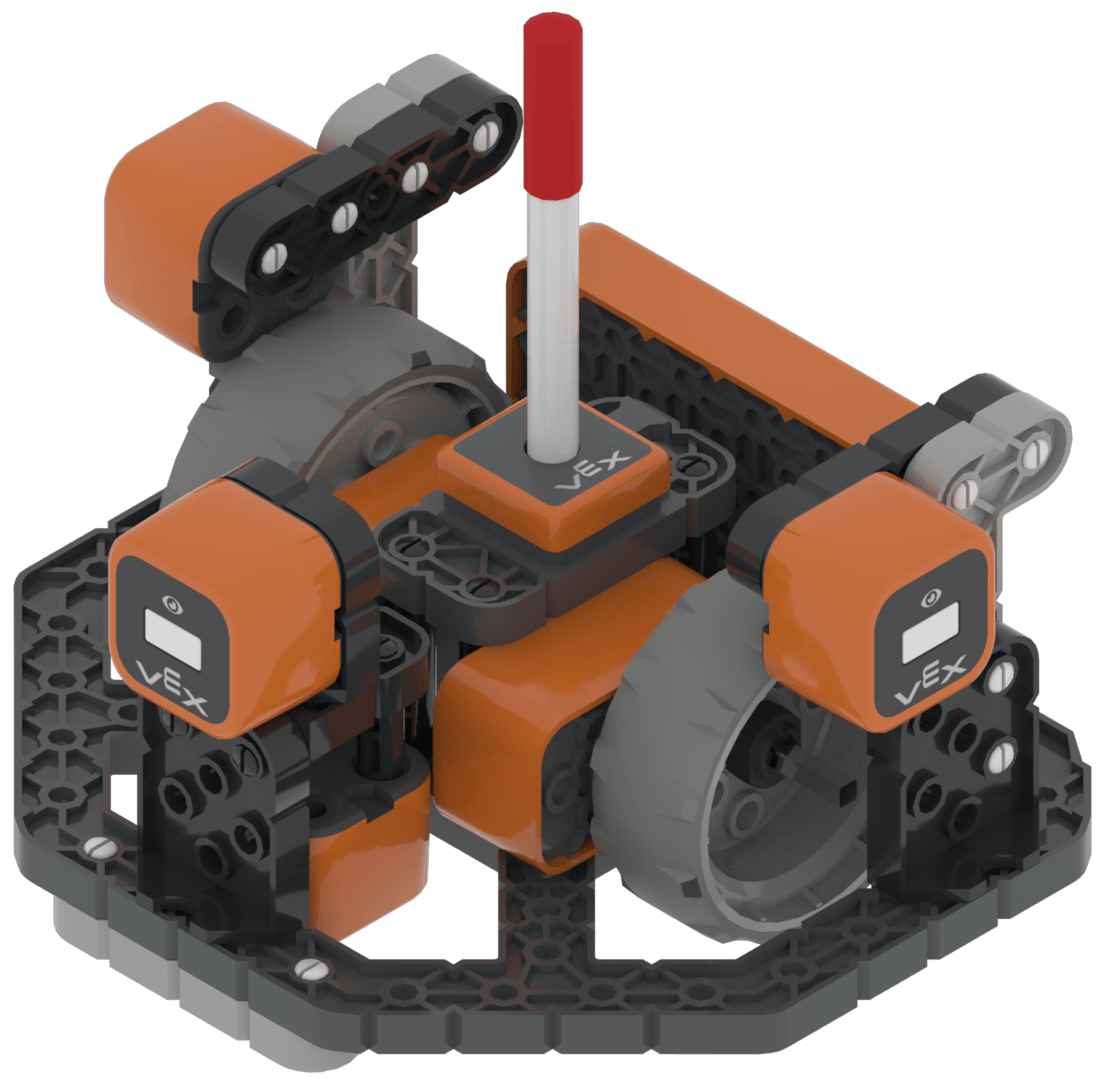
VEXcode VR 機器人視窗顯示了 VR 迷宮機器人。圖中顯示機器人使用多個距離感測器和一個向下看的眼部感測器在迷宮中導航。

VR迷宮機器人

利用多個距離感應器和一個向下看的眼部感應器進行迷宮導航。

牆壁迷宮+

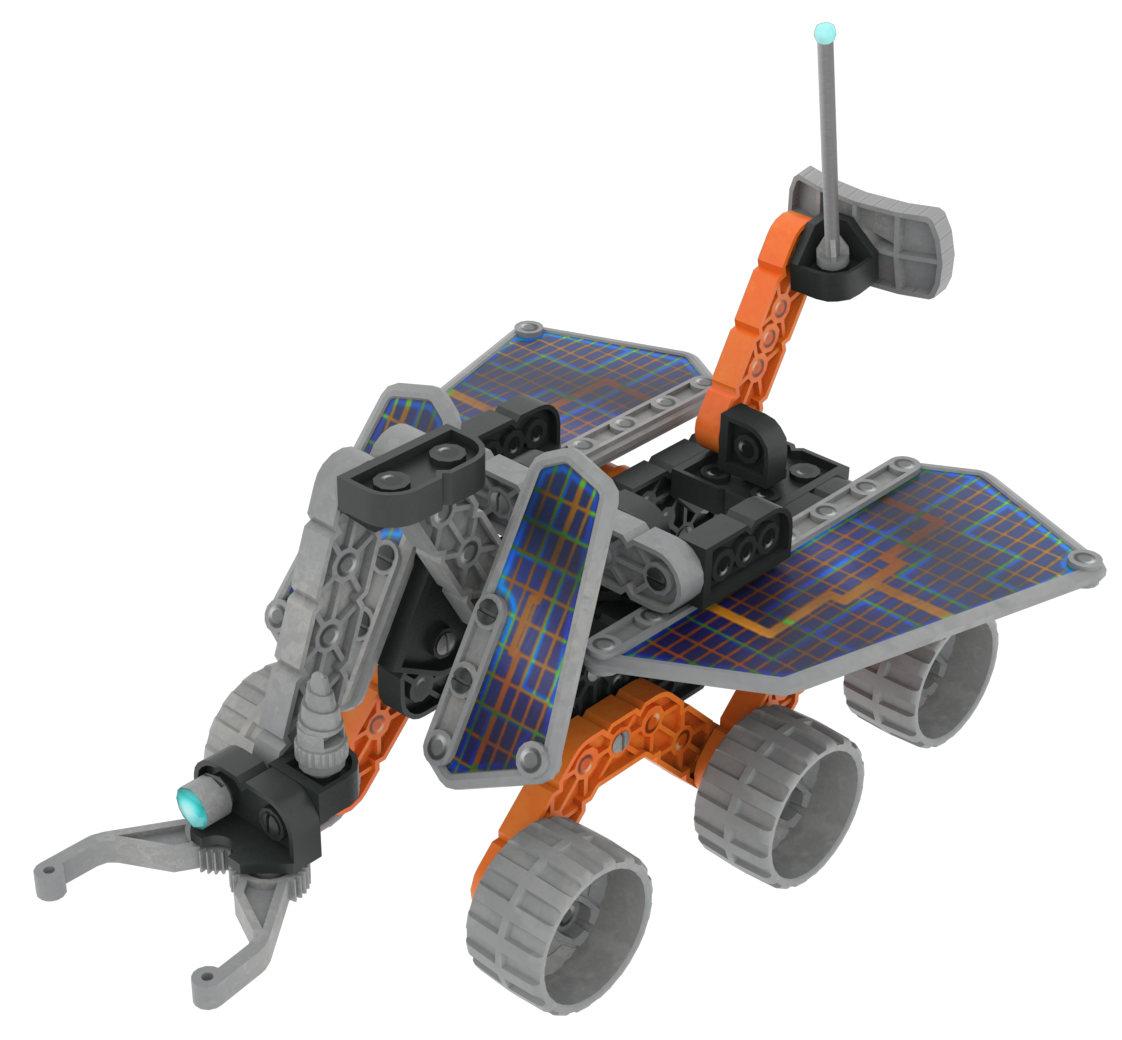
VEXcode VR 機器人窗口,顯示 VR 探測車。圖中顯示機器人正在探索外星環境,收集礦物,躲避敵人,並維持探測車的運作。

VR Rover

探索、礦物採集、與敵人互動、生存式自主行為。

Rover救援

VEXcode VR 機器人窗口,顯示 123 機器人。圖中顯示機器人正在使用虛擬 123 機器人探索引導式和開放式活動地圖。

123 機器人

基於活動的早期機器人,具有運動、聲音、LED 回饋、動作和感測功能。

123 遊樂場

VEXcode VR 機器人視窗顯示了 GO 競賽機器人。圖中展示了機器人如何利用機械手臂馬達和前置眼動感測器驅動和操控火星場景中的物體。

GO 競賽機器人

利用機械手臂馬達和前置眼感測器驅動和操控火星場物體。

GO 競賽 - 火星數學探險

Flex

使用 V5 26-27 Override Playground 中的機械手臂和爪子機構升降遊戲元素。

V5 26-27 覆蓋

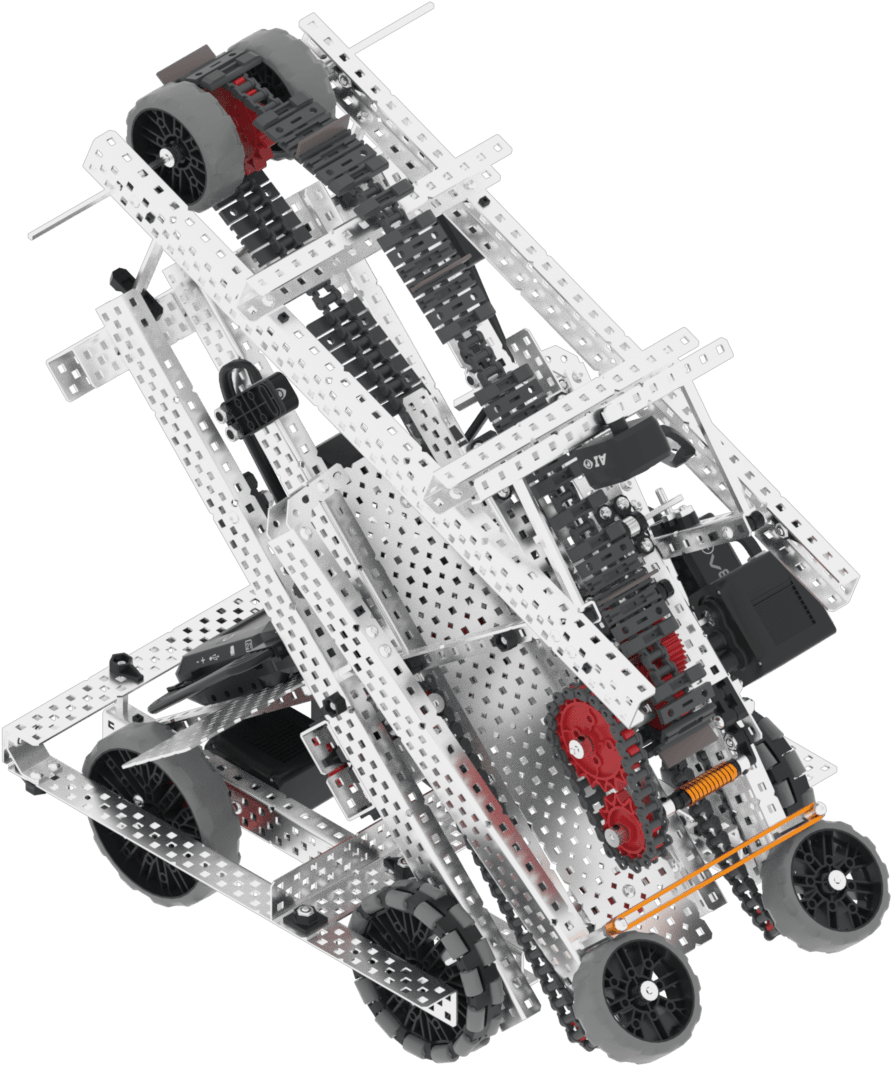
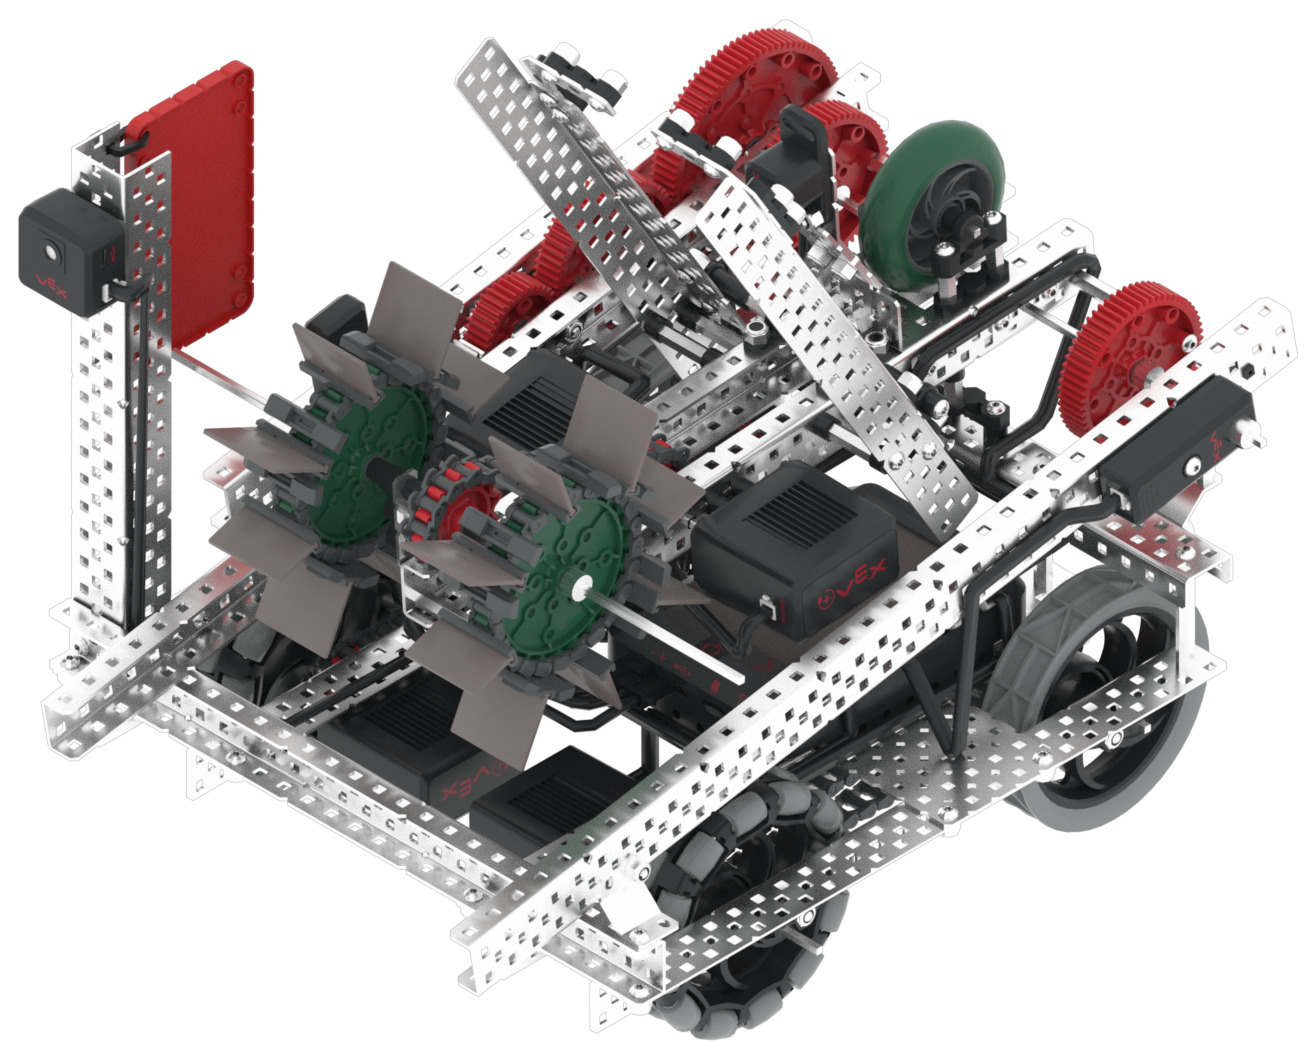
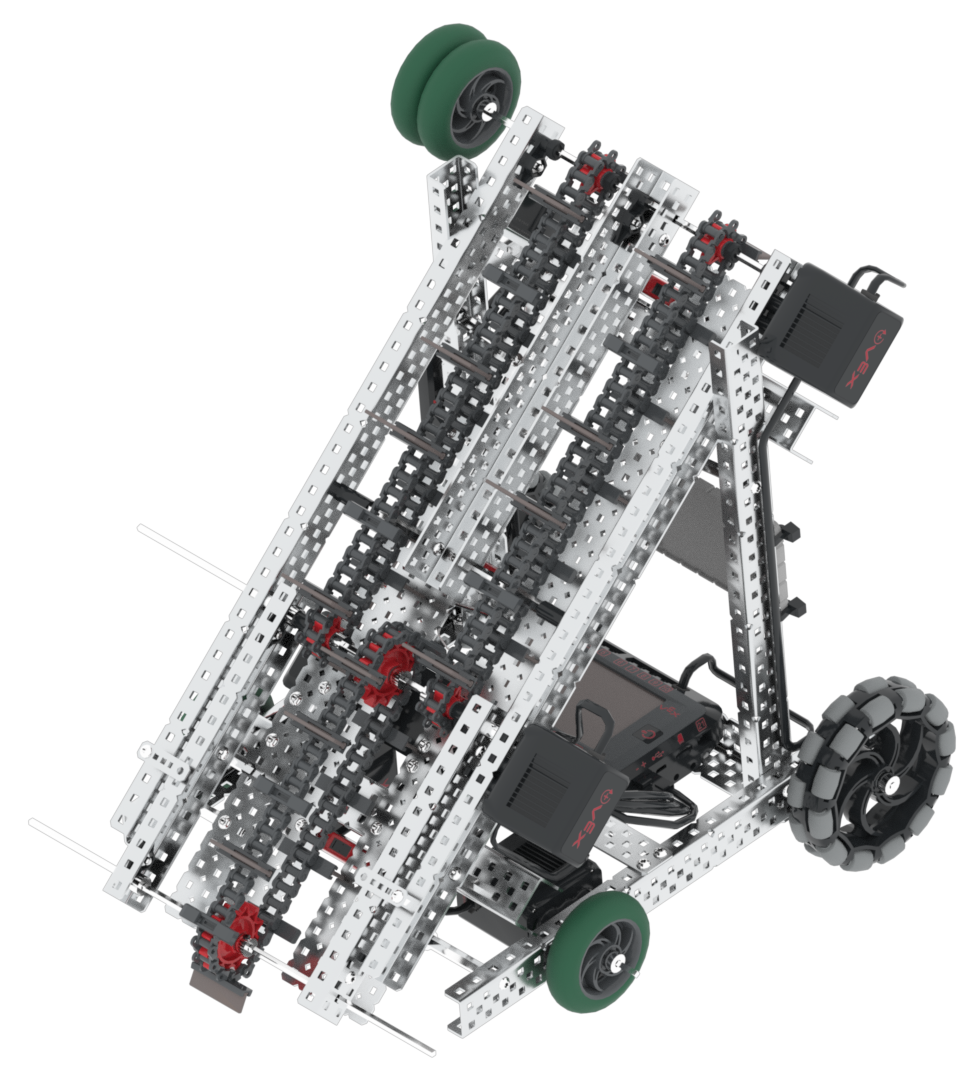
VEXcode VR 機器人窗口,顯示 Dex 機器人。圖中顯示機器人正在使用進料口和傳送帶收集、提升和分類方塊。

Dex

利用進料裝置和傳送帶收集、提升和分類積木。

V5 25-26 推後

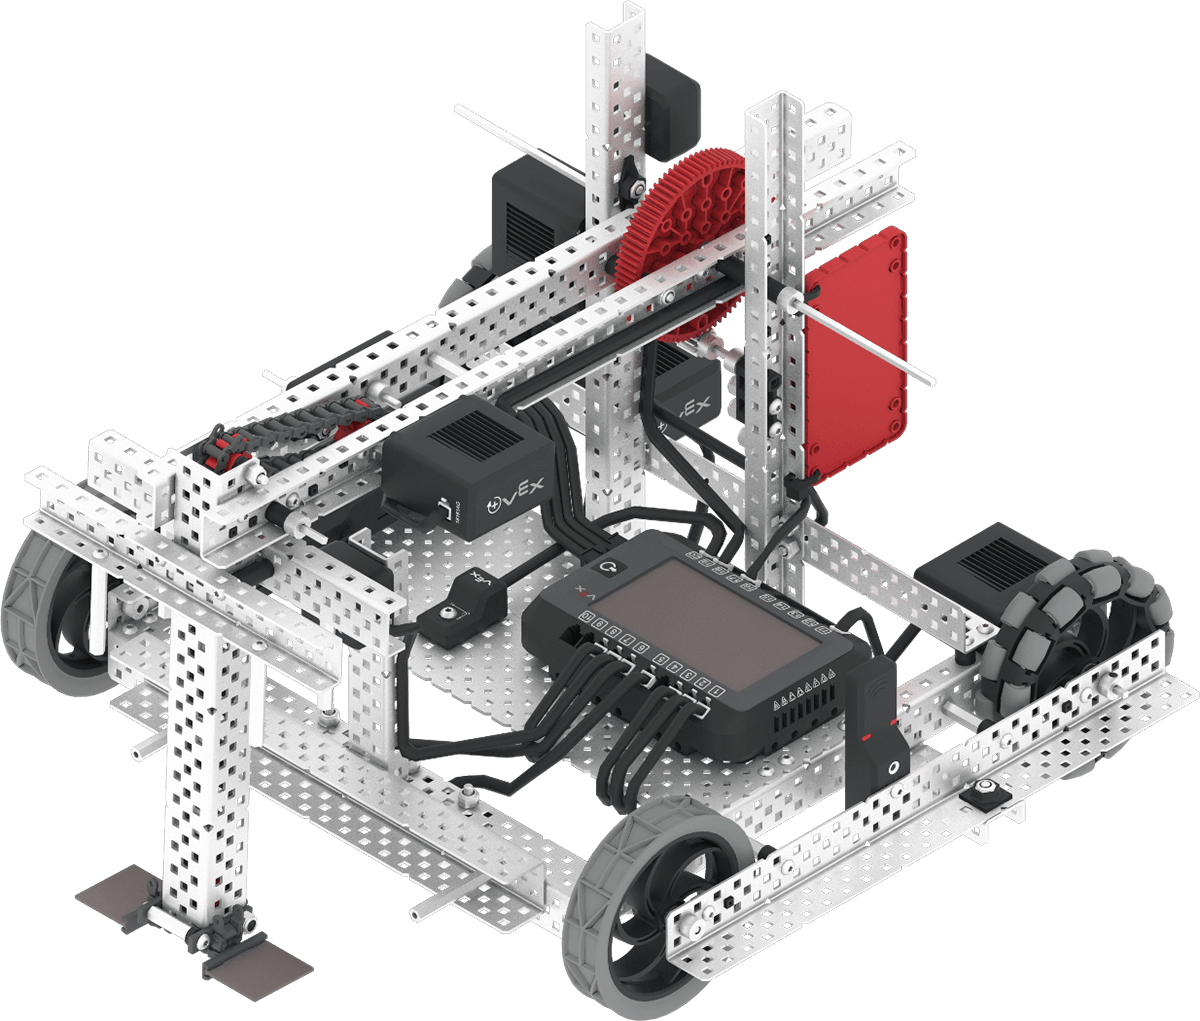
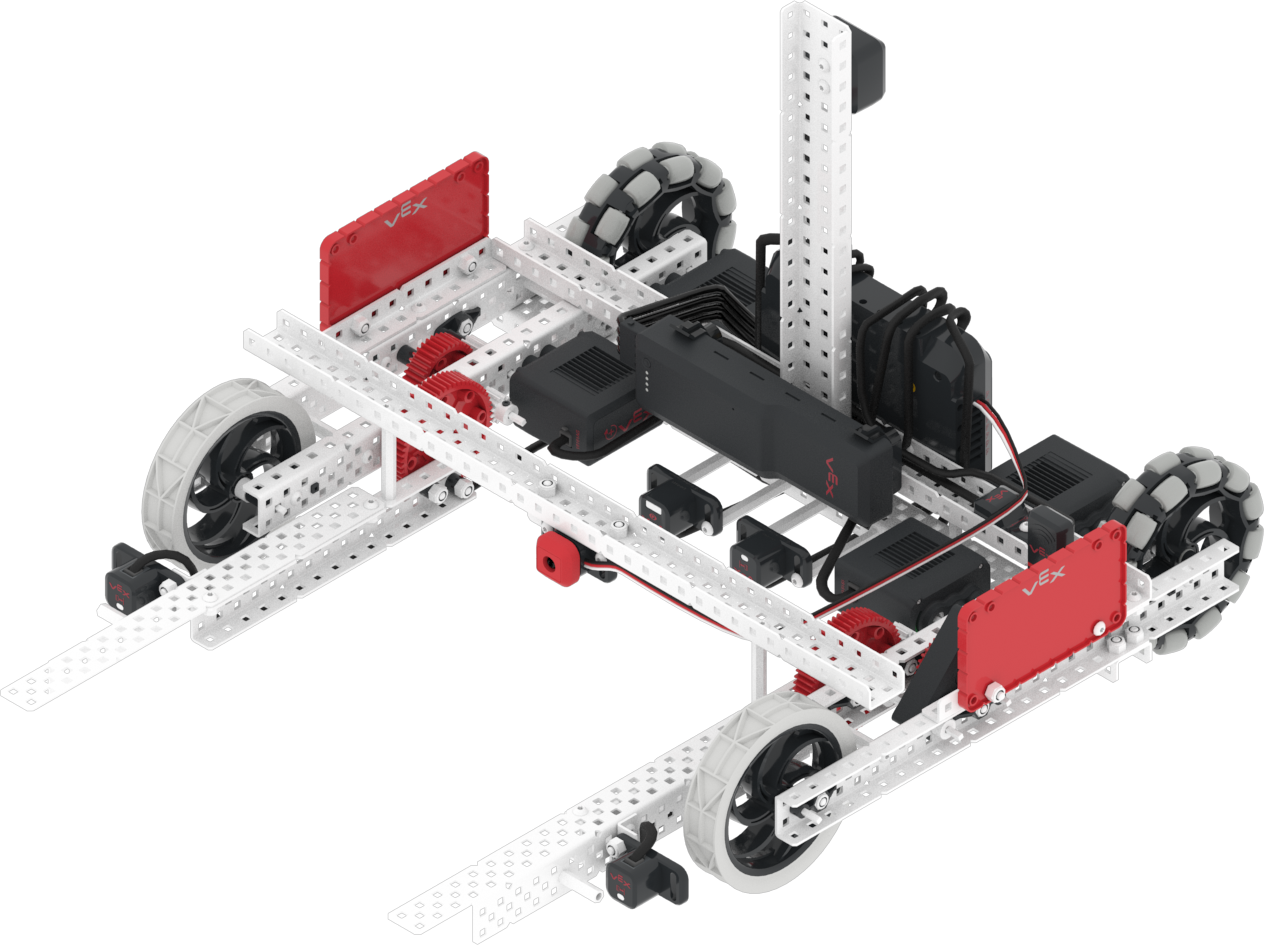
VEXcode VR 機器人視窗顯示了 Axel 機器人。圖中顯示機器人正在使用機械手臂和推桿在配備 GPS 的比賽場地中操控圓環。

Axel

在配備 GPS 的比賽場地中,用機械手臂和推桿操控圓環。

V5 24-25 高風險

VEXcode VR 機器人視窗顯示了 Striker 機器人。圖中顯示機器人正在使用機械手臂和進料裝置在 GPS 定位的場地中移動 Triballs。

前鋒

在配備 GPS 的場地中,使用機械手臂和進料裝置移動 Triballs。

V5 23-24 大小球

VEXcode VR 機器人窗口,顯示迪斯科機器人。圖中顯示機器人正在收集和得分圓盤,並旋轉滾輪。

迪斯可

收集和評分圓盤,以及旋轉滾輪。

V5 22-23 旋轉

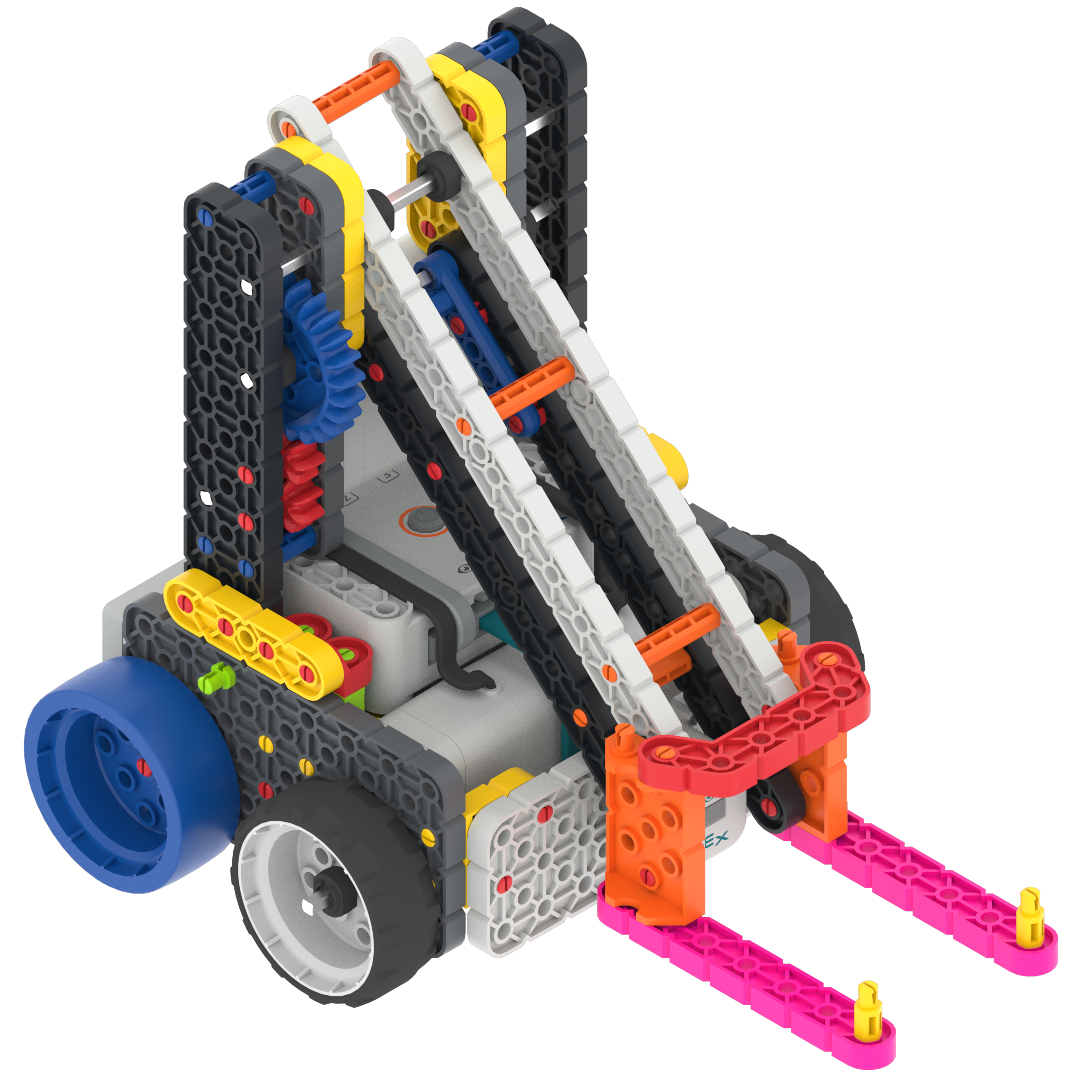
VEXcode VR 機器人窗口,顯示 Moby 機器人。圖中顯示機器人舉起叉子來搬運和得分圓環和移動目標。

Moby

舉起叉子運載和得分圓環和移動球門。

V5 21-22 轉折點

Flop

智商 26-27 級提升

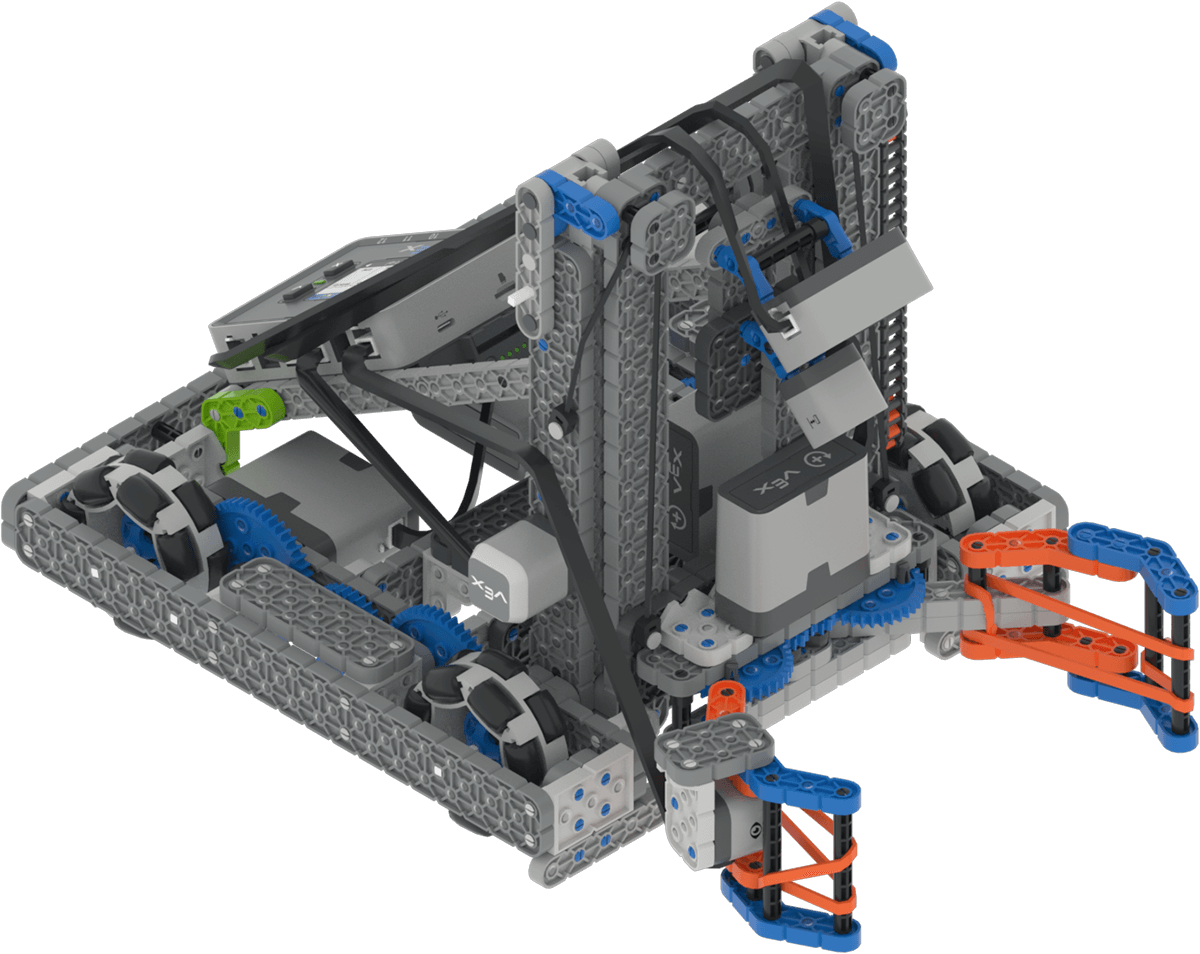
VEXcode VR 機器人窗口,顯示 Huey 機器人。圖中顯示機器人正在使用爪子和升降裝置拾取和組裝銷釘和梁。

Huey

用爪子和升降機拿起和組裝銷釘和梁。

智商 25-26 混合搭配

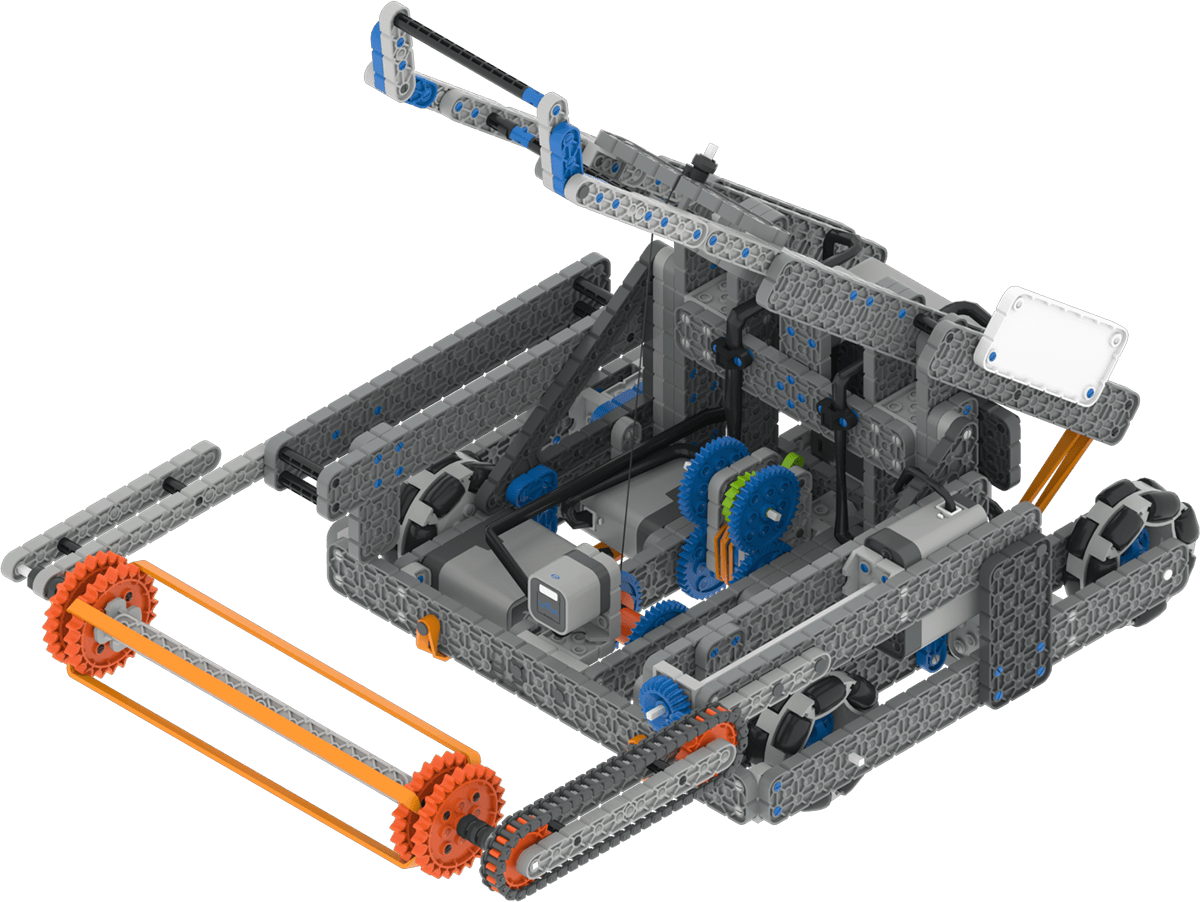
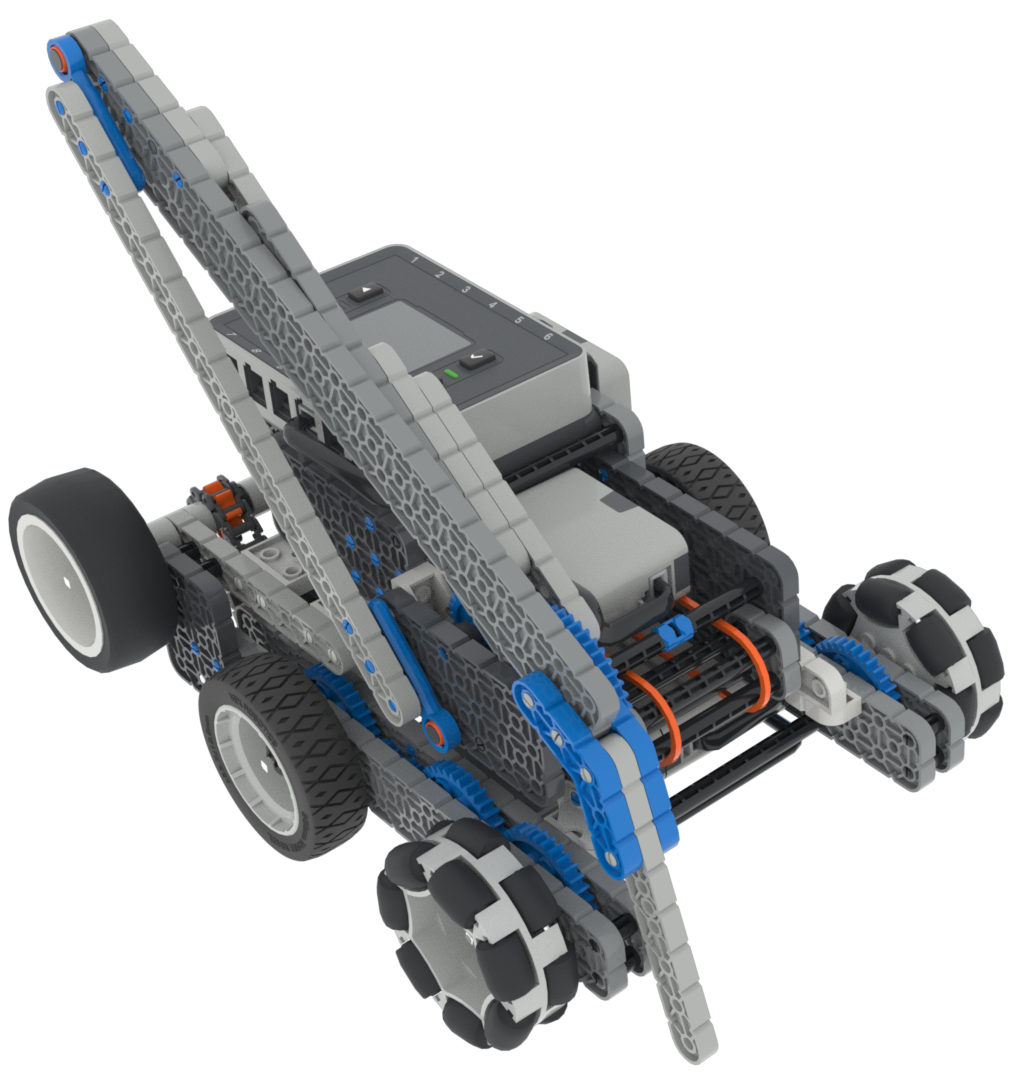
VEXcode VR 機器人窗口,顯示 Swish 機器人。圖中顯示機器人使用進料臂和彈射臂收集並發射球。

Swish

利用進料臂和彈射臂收集並發射球體。

IQ 24-25 快速接力

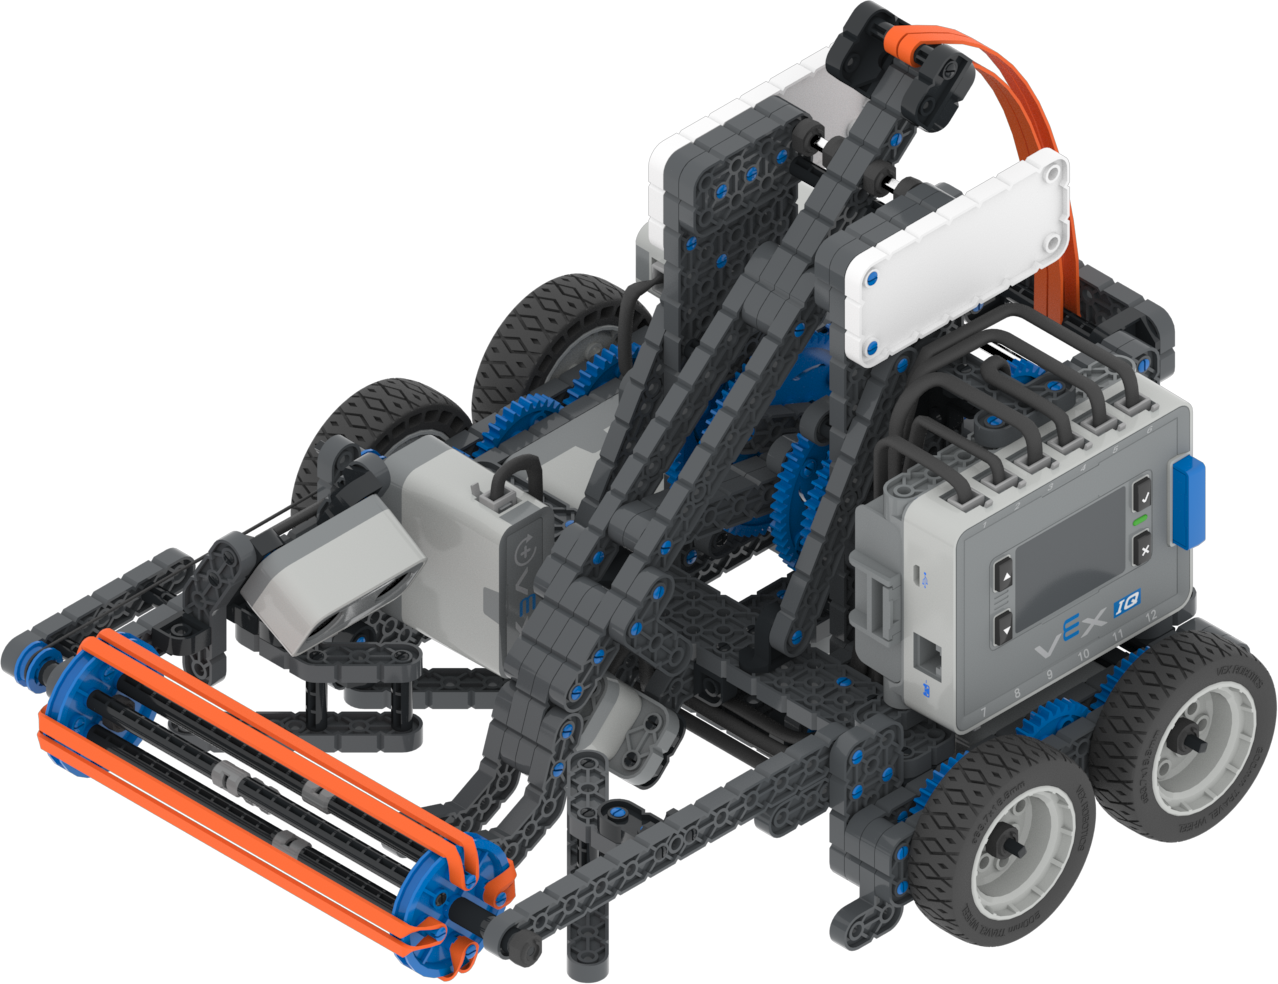
VEXcode VR 機器人視窗顯示了位元組機器人。圖中展示了機器人使用機械手臂和進料馬達組提起和移動模組的過程。

位元組

使用機械手臂和進料馬達組進行塊體提升和移動。

IQ 23-24 全音量

VEXcode VR 機器人視窗顯示了快照機器人。圖中顯示機器人正在收集圓盤,並使用機械手臂與分配器和場地元素進行互動。

快照

收集圓盤並使用機械手臂與分配器和場地元素進行互動。

IQ 22-23 冰球

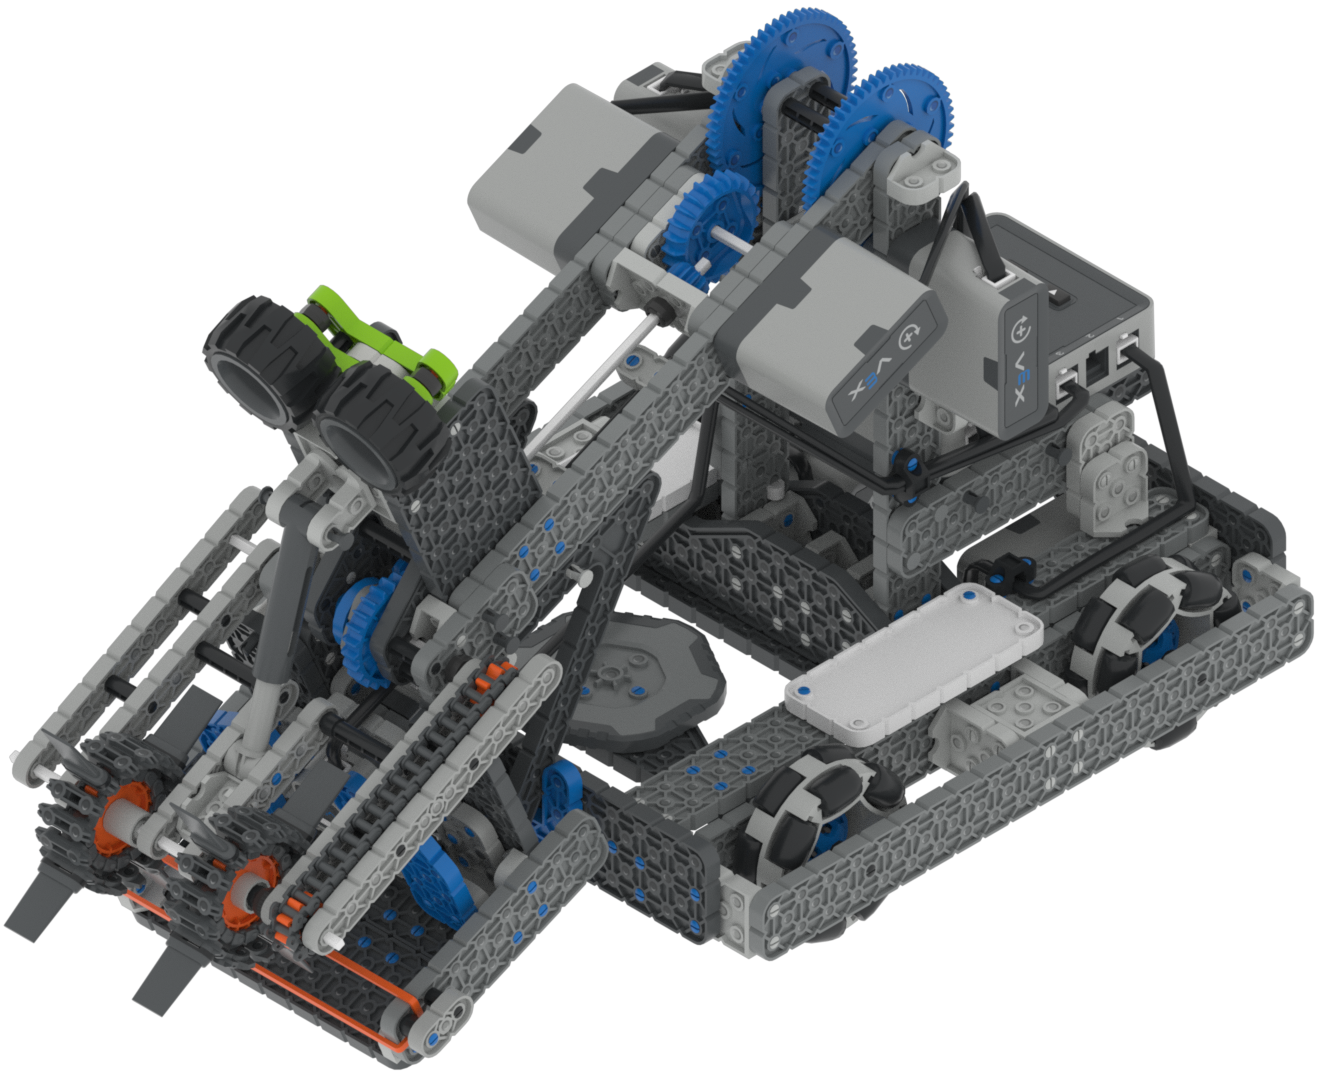
VEXcode VR 機器人窗口,顯示彈射機器人。圖中顯示機器人透過進料和彈射系統收集並發射球。

投擲

利用進料和彈射系統收集和發射球體。

IQ 21-22 投球