
Akıllı Motor#
giriiş#
Motorlar ve motor grupları, bir robotun parçalarının nasıl hareket ettiğini kontrol eder. Bir motor, yapılandırılmış bir Akıllı Motoru kontrol ederken, bir motor grubu, iki yapılandırılmış Akıllı Motoru birlikte kontrol ederek eş zamanlı olarak hareket etmelerini sağlar. Motorlar ve motor grupları, bir kolu kaldırmak, bir pençeyi döndürmek, bir tekerleği döndürmek veya bir yapının başka bir parçasını hareket ettirmek için kullanılabilir. İki veya dört motor, tüm robotu hareket ettirmek ve döndürmek için bir tahrik sistemi olarak birlikte çalışabilir.
Her motor, Aygıtlar penceresinde yapılandırılır. Yapıya bağlı olarak, motorların adları ve yönleri değişebilir. Özel bir robot farklı motor adları veya yönleri kullanabilir.
Varsayılan olarak, ileri yön motoru saat yönünün tersine, geri yön ise saat yönünde döndürür. Cihazlar penceresinde bir motorun geri yönde dönmesi ayarlanırsa, bu yönler değiştirilir.
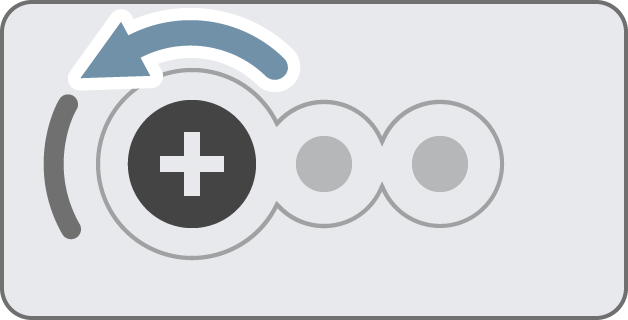
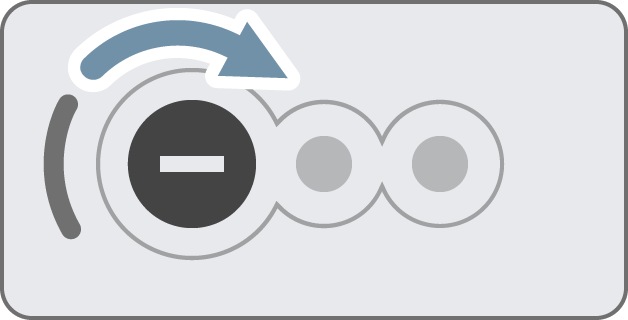
Motorları ve motor gruplarını kodlamanın birçok yolu vardır. Aşağıda tüm Akıllı Motor bloklarının listesi bulunmaktadır:
İşlemler — Motorları ve motor gruplarını durdurun ve döndürün.
motoru döndür – Bir motoru veya motor grubunu sonsuza kadar ileri veya geri döndürür.
motoru belirli bir mesafe için döndür – Bir motoru veya motor grubunu derece veya tur cinsinden belirli bir mesafe için döndürür.
motoru pozisyona döndür – Bir motoru veya motor grubunu önceden belirlenmiş bir pozisyona döndürür.
motoru durdur – Bir motorun veya motor grubunun dönmesini durdurur.
Ayarlar — Motor ve motor grubu ayarlarını yapın.
motor hızını ayarla – Bir motora veya motor grubuna ne kadar hızlı döneceğini söyler.
motor konumunu ayarla – Motorun veya motor grubunun mevcut konumunu yeni bir değere değiştirir.
motor durdurma ayarı – Bir motorun veya motor grubunun hareket etmeyi nasıl durduracağını ayarlar: frenleme, serbest sürüş veya tutma yoluyla.
motor maksimum torkunu ayarla – Bir motorun veya motor grubunun dönerken ne kadar sert itmesine izin verildiğini ayarlar.
motor zaman aşımını ayarla – Bir motorun veya motor grubunun bir hareketi tamamlamaya çalışacağı saniye sayısını ayarlar.
Değerler — Motor ve motor grubu durumunu kontrol edin.
motor bitti – Motorun veya motor grubunun hareketinin tamamlanıp tamamlanmadığını bildirir.
motor dönüyor – Motorun veya motor grubunun dönüp dönmediğini bildirir.
motor konumu – Motorun veya motor grubunun mevcut konumunu bildirir.
motor hızı – Motorun veya motor grubunun ne kadar hızlı döndüğünü -100% ile 100% arasında bir yüzde olarak bildirir.
motor akımı – Motorun veya motor grubunun ne kadar elektrik akımı kullandığını bildirir.
motor gücü – Motorun veya motor grubunun ne kadar güç kullandığını bildirir.
motor torku – Motorun veya motor grubunun ne kadar tork kullandığını bildirir.
motor verimliliği – Motorun veya motor grubunun gücü ne kadar verimli kullandığını bildirir.
motor sıcaklığı – Motorun veya motor grubunun sıcaklığını bildirir.
Eylemler#
dönme motoru#
Dönme motoru blok ünitesi, bir motoru veya motor grubunu sonsuza kadar ileri veya geri yönde döndürür. Motor veya motor grubu, farklı bir yönde dönme veya durma gibi başka bir işlem verilene kadar dönmeye devam eder.
[Motor1 v] motorunu [ileri v] yönünde döndür
Parametreler |
Tanım |
|---|---|
motor |
Döndürülecek motor veya motor grubu. Aygıtlar penceresinde yapılandırılmış motorlardan birini seçin. |
yön |
Motorun veya motor grubunun dönüş yönü. Varsayılan olarak seçenekler ileri ve geri’dir. Yön seçenekleri, motorun konfigürasyonuna bağlı olarak değişebilir. |
başladığında
[Spin the motor forward for 1 second.]
[Motor1 v] motorunu [ileri v] yönünde döndür
(1) saniye bekle
[Motor1 v] motorunu durdur
döndürme motoru için#
The spin motor for stack block spins a motor or motor group for a specific distance. The spin is relative to the current position of the motor or motor group. The project will wait until the motor or motor group is done spinning before the next block in the stack runs.
[Motor1 v] motorunu [ileri v] yönünde [90] [derece v] döndür ▶
Parametreler |
Tanım |
|---|---|
motor |
Döndürülecek motor veya motor grubu. Aygıtlar penceresinde yapılandırılmış motorlardan birini seçin. |
yön |
Motorun veya motor grubunun dönüş yönü. Varsayılan olarak seçenekler ileri ve geri’dir. Yön seçenekleri, motorun konfigürasyonuna bağlı olarak değişebilir. |
mesafe |
Motorun veya motor grubunun dönme mesafesi. Derece tam sayılarla ifade edilir. Dönüş ise tam sayılar veya ondalık sayılarla ifade edilebilir. |
birim |
Mesafe birimi: derece veya tur. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnek
başladığında
[Spin the motor forward once, then reset.]
[Motor1 v] motorunu [ileri v] yönünde (90) [derece v] döndür ▶
[Motor1 v] motorunu [geri v] yönünde (90) [derece v] döndür ▶
motoru pozisyona döndür#
Motoru belirli bir konuma döndürme bloğu, bir motoru veya motor grubunu belirli bir konuma döndürür.
Bir motorun veya motor grubunun konumu, derece veya tur cinsinden ölçülen, ne kadar döndüğünü gösterir. Bir tur, 360 dereceye eşittir. Bir projenin başlangıcında, motor konumu 0 dereceye ayarlanır. Motor konumu ayrıca motor konumunu ayarla bloğu kullanılarak da ayarlanabilir.
Pozisyon değerleri mutlaktır. Bu, dönüş yönünün motorun veya motor grubunun mevcut konumuna bağlı olduğu anlamına gelir.
Örneğin, motor 0 dereceden başlayıp 720 dereceye kadar dönerse, iki tur ileri dönecektir. Daha sonra 360 dereceye kadar dönerse, 360, 720’den küçük olduğu için bir tur geri dönecektir.
[Motor1 v] motorunu (90) [derece v] konumuna döndür ▶
Parametreler |
Tanım |
|---|---|
motor |
Döndürülecek motor veya motor grubu. Aygıtlar penceresinde yapılandırılmış motorlardan birini seçin. |
konum |
Motorun veya motor grubunun döneceği pozisyon değeri. Derece tam sayılarla, Tur ise tam sayılar veya ondalık sayılarla ifade edilebilir. |
birim |
Konum birimi: derece veya tur. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
başladığında
[Spin the motor to the new 0 position.]
[Motor1 v] konumunu [180] [derece v] olarak ayarla
[Motor1 v] motorunu [0] [derece v] konumuna döndür ▶
motoru durdur#
Motoru durdur bloğu, seçilen motoru veya motor grubunu durdurur. Motor veya motor grubu, mevcut durdurma davranışına (fren, serbest sürüş veya bekleme) bağlı olarak durur.
[Motor1 v] motorunu durdur
Parametreler |
Tanım |
|---|---|
motor |
Durdurulacak motor veya motor grubu. Cihazlar penceresinde yapılandırılmış motorlardan birini seçin. |
başladığında
[Motor1 v] motorunu [ileri v] yönünde döndür
(1) saniye bekle
[Motor1 v] motorunu durdur
Ayarlar#
motor konumunu ayarla#
Bir motorun veya motor grubunun konumu, derece veya tur cinsinden ölçülen ne kadar döndüğünü gösterir. Bir tur, 360 dereceye eşittir. Motor konumunu ayarla blok, motorun veya motor grubunun mevcut konumunu yeni bir değere değiştirir.
Örneğin, bir motor 180 derece döndüyse, pozisyonu 0 dereceye ayarlamak, bu pozisyonu 180 dereceden 0 dereceye sıfırlar. Ardından motor, bu yeni değere göre pozisyonlara dönebilir.
[Motor1 v] konumunu (0) [derece v] olarak ayarla
Parametreler |
Tanım |
|---|---|
motor |
Konumunu ayarlamak istediğiniz motor veya motor grubu. Cihazlar penceresinde yapılandırılmış motorlardan birini seçin. |
konum |
Motor veya motor grubu için ayarlanacak konum değeri. Derece değerleri tam sayılarla, Dönüş değerleri ise tam sayılar veya ondalık sayılarla belirtilebilir. |
birim |
Konum birimi: derece veya tur. |
başladığında
[Spin the motor to the new 0 position.]
[Motor1 v] konumunu [180] [derece v] olarak ayarla
[Motor1 v] motorunu [0] [derece v] konumuna döndür ▶
motor hızını ayarla#
Motor hızını ayarla bloğu, bir motora veya motor grubuna ne kadar hızlı döneceğini söyler. Daha yüksek bir yüzde, motorun veya motor grubunun daha hızlı dönmesini, daha düşük bir yüzde ise daha yavaş dönmesini sağlar.
Her proje, her bir motorun veya motor grubunun varsayılan olarak %50 hızda dönmesiyle başlar.
Not: Daha yüksek hız, motorun veya motor grubunun daha hızlı dönmesini sağlar, ancak hassasiyeti azaltabilir. Daha düşük hız ise motorun veya motor grubunun daha yavaş dönmesini sağlar, ancak hassasiyeti artırabilir.
[Motor1 v] hızını [50] [% v] olarak ayarla
Parametreler |
Tanım |
|---|---|
motor |
Hızını ayarlamak istediğiniz motor veya motor grubu. Aygıtlar penceresinde yapılandırılmış motorlardan birini seçin. |
hız |
Motorun veya motor grubunun dönme hızı. Yüzde, %0 ile %100 arasında tam sayılar kullanır. RPM, 0 ile 127 arasında tam sayılar kullanır. |
birim |
Hız birimi: % veya rpm (dakikadaki devir sayısı). |
başladığında
[Spin forward at the default velocity.]
[Motor1 v] motorunu [ileri v] yönünde [90] [tur v] döndür ▶
[Spin slower.]
[Motor1 v] hızını (20) [% v] olarak ayarla
[Motor1 v] motorunu [geri v] yönünde [90] [tur v] döndür ▶
[Spin faster.]
[Motor1 v] hızını (100) [% v] olarak ayarla
[Motor1 v] motorunu [ileri v] yönünde [90] [tur v] döndür ▶
motor durdurma ayarı#
Motor durdurma ayarı bloğu, bir motorun veya motor grubunun hareketini nasıl durduracağını belirler: frenleme, serbest sürüş veya bekleme.
Her proje, her motorun veya motor grubunun varsayılan olarak fren ile durdurulmasıyla başlar.
[Motor1 v] durma modunu [fren v] olarak ayarla
Parametreler |
Tanım |
|---|---|
motor |
Durdurma davranışını ayarlamak istediğiniz motor veya motor grubu. Cihazlar penceresinde yapılandırılmış motorlardan birini seçin. |
durdurma davranışı |
Motorun veya motor grubunun nasıl duracağı:
|
Motor maksimum torkunu ayarla#
Tork, bir motorun veya motor grubunun dönerken ne kadar kuvvet uygulayabileceğini veya çekebileceğini gösterir.
Motor maksimum torkunu ayarla bloğu, bir motorun veya motor grubunun kullanmasına izin verilen maksimum torku belirler.
Daha yüksek bir yüzde, motorun veya motor grubunun daha fazla itme gücü uygulamasını sağlar, örneğin ağır bir nesneyi kaldırırken olduğu gibi. Daha düşük bir yüzde ise motorun veya motor grubunun ne kadar sert itme gücü uygulayabileceğini sınırlar. Bu, motorun sıkışması veya hareket edebileceği sınırın sonuna ulaşması durumunda robotu korumaya yardımcı olabilir.
Her proje, varsayılan olarak her motorun veya motor grubunun torkunun %50’sinde başlar.
[Motor1 v] maksimum torkunu [50] % olarak ayarla
Parametreler |
Tanım |
|---|---|
motor |
Maksimum torkun ayarlanacağı motor veya motor grubu. Cihazlar penceresinde yapılandırılmış motorlardan birini seçin. |
tork |
Motorun veya motor grubunun kullanmasına izin verilen maksimum tork değeri, %0 ile %100 arasındadır. |
motor zaman aşımını ayarla#
Motor zaman aşımını ayarla bloğu, bir motorun veya motor grubunun bir hareketi tamamlamak için kaç saniye deneyeceğini belirler. Motor veya motor grubu bu süre içinde hareketi tamamlayamazsa, denemeyi bırakır ve yığındaki bir sonraki bloğa geçer. Bu, motorun veya motor grubunun bir harekette takılıp kalmasını önler.
[Motor1 v] zaman aşımını [1] saniye olarak ayarla
Parametreler |
Tanım |
|---|---|
motor |
Zaman aşımının ayarlanacağı motor veya motor grubu. Aygıtlar penceresinde yapılandırılmış motorlardan birini seçin. |
zaman |
Motorun veya motor grubunun bir hareketi tamamlamak için deneyebileceği saniye sayısı. Bu, pozitif bir tam sayı veya ondalık sayı olabilir. |
Değerler#
Motor tamamlandı.#
Motor çalışmayı bitirdi Boolean bloğu, motorun veya motor grubunun hareketinin tamamlanıp tamamlanmadığını bildirir. Bu, motorun veya motor grubunun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
Doğru — Motor veya motor grubu hareket etmeyi bitirdi.
Yanlış — Motor veya motor grubu hala hareket halinde.
Bu blok, ve bekleme parametresine sahip aşağıdaki Hareket bloklarıyla birlikte çalışır: motoru belirli bir süre döndür ve motoru konuma döndür.
<[Motor1 v] tamamlandı mı?>
Parametreler |
Tanım |
|---|---|
motor |
Hareketin tamamlanıp tamamlanmadığını bildirmek için motor veya motor grubunu seçin. Cihazlar penceresinde yapılandırılmış motorlardan birini seçin. |
Örnek
başladığında
[Drive forward until the motor is done spinning.]
[Motor1 v] motorunu [ileri v] yönünde (200) [derece v] döndür ◀ ve bekleme
sonsuza kadar
eğer <[Motor1 v] tamamlandı mı?> ise
sürüşü durdur
değilse
[ileri v] yönünde sürdür
motor dönüyor#
Motor dönüyor Boolean bloğu, motorun veya motor grubunun dönüp dönmediğini bildirir. Bu, motorun veya motor grubunun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
Doğru — Motor veya motor grubu dönüyor.
Yanlış — Motor veya motor grubu dönmüyor.
Bu blok, ve bekleme parametresine sahip aşağıdaki Hareket bloklarıyla birlikte çalışır: motoru belirli bir süre döndür ve motoru konuma döndür.
<[Motor1 v] dönüyor mu?>
Parametreler |
Tanım |
|---|---|
motor |
Dönme durumunu bildirecek motor veya motor grubu. Aygıtlar penceresinde yapılandırılmış motorlardan birini seçin. |
Örnek
başladığında
[Move forward while the motor is spinning.]
[Motor1 v] motorunu [ileri v] yönünde (200) [derece v] döndür ◀ ve bekleme
<[Motor1 v] dönüyor mu?> iken
[ileri v] yönünde sürdür
son
sürüşü durdur
motor konumu#
Bir motorun veya motor grubunun konumu, derece veya tur cinsinden ölçülen ne kadar döndüğünü gösterir. Bir tur, 360 dereceye eşittir. Motor konumu raporlayıcı bloğu, motorun veya motor grubunun mevcut konumunu bildirir.
Projenin başlangıcında motorun konumu 0 dereceye ayarlanır. Motor bir tam tur ileri dönerse, konum 360 derece veya 1 tur olur. Motor ters yöne dönerse, konum negatif olur.
([Motor1 v] konumu [derece v] cinsinden)
Parametreler |
Tanım |
|---|---|
motor |
Konumunu bildirmek istediğiniz motor veya motor grubu. Cihazlar penceresinde yapılandırılmış motorlardan birini seçin. |
birim |
Motor pozisyonunu derece veya tur cinsinden bildirecek birim. |
Örnek
başladığında
[Display the motor's position after spinning.]
ekranda ([Motor1 v] konumu [derece v] cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
[Motor1 v] motorunu [ileri v] yönünde döndür
(1) saniye bekle
ekranda ([Motor1 v] konumu [derece v] cinsinden) yazdır ▶
[Motor1 v] motorunu durdur
motor hızı#
Motor hızı raporlama bloğu, motorun veya motor grubunun ne kadar hızlı döndüğünü, -100% ile 100% arasında bir yüzde olarak veya -127 ile 127 arasında bir devir/dakika (rpm) olarak bildirir.
([Motor1 v] hızı [% v] cinsinden)
Parametreler |
Tanım |
|---|---|
motor |
Hızını raporlayacağınız motor veya motor grubu. Aygıtlar penceresinde yapılandırılmış motorlardan birini seçin. |
birim |
Motor hızının bildirileceği birim: % veya rpm (dakikadaki devir sayısı). |
motor akımı#
Motor akımı raporlama bloğu, motorun veya motor grubunun kullandığı elektrik akımının miktarını 0,0 ile 1,2 A arasında amper cinsinden ölçerek bildirir. Akım, motordan veya motor grubundan geçen elektrik miktarıdır.
Daha yüksek akım değeri, motorun veya motor grubunun daha fazla elektrik akımı kullandığı anlamına gelir. Bu durum, motor veya motor grubu ağır bir şeyi kaldırırken, bir cisme karşı itme kuvveti uygularken veya sıkışmışken hareket etmeye çalışırken meydana gelebilir.
Bu, motorun veya motor grubunun hareket sırasında zorlanıp zorlanmadığını kontrol etmek için kullanılabilir. Akım yüksek kalırsa, motor veya motor grubu ısınabilir veya gücü daha az verimli kullanabilir.
([Motor1 v] akımı amper cinsinden)
Parametreler |
Tanım |
|---|---|
motor |
Akımının raporlanacağı motor veya motor grubu. Aygıtlar penceresinde yapılandırılmış motorlardan birini seçin. |
birim |
Akımı bildirecek birim: amper. |
motor gücü#
Motor gücü raporlama bloğu, motorun veya motor grubunun ne kadar güç kullandığını 0,0 ile 11,0 W arasında watt cinsinden ölçerek bildirir. Güç, motorun veya motor grubunun enerjiyi ne kadar hızlı kullandığını gösterir.
Daha yüksek güç değeri, motorun veya motor grubunun enerjiyi daha hızlı kullandığı anlamına gelir. Bu durum, motor veya motor grubu ağır bir şeyi kaldırırken, bir cisme karşı itme kuvveti uygularken veya sıkışmışken hareket etmeye çalışırken ortaya çıkabilir.
Bu, hareketleri karşılaştırmak veya motorun veya motor grubunun zorlanıp zorlanmadığını kontrol etmek için kullanılabilir. Güç yüksek kalırsa, motor veya motor grubu daha fazla ısınabilir veya enerjiyi daha az verimli kullanabilir.
([Motor1 v] gücü watt cinsinden)
Parametreler |
Tanım |
|---|---|
motor |
Güç değerini bildireceğiniz motor veya motor grubu. Aygıtlar penceresinde yapılandırılmış motorlardan birini seçin. |
birim |
Gücün bildirileceği birim: watt. |
motor torku#
Tork, bir motorun veya motor grubunun dönerken ne kadar güçlü bir şekilde bükme, itme veya çekme uyguladığını gösterir.
Motor torku raporlama bloğu, motorun veya motor grubunun kullandığı tork miktarını inç-pound (InLb) cinsinden 0,0 ile 22,0 arasında veya Newton-metre (Nm) cinsinden 0,0 ile 2,1 arasında ölçerek rapor eder.
Daha yüksek tork değeri, motorun veya motor grubunun daha fazla itme veya çekme kuvveti uyguladığı anlamına gelir. Bu durum, motor veya motor grubu ağır bir şeyi kaldırırken, bir cisme karşı itme kuvveti uygularken veya sıkışmış bir şeyi hareket ettirmeye çalışırken ortaya çıkabilir.
Bu yöntem, motorun veya motor grubunun zorlanıp zorlanmadığını kontrol etmek veya farklı hareketlerin ne kadar itme gerektirdiğini karşılaştırmak için kullanılabilir.
Bir motorun torkunu ayarlamak için motor maksimum torkunu ayarla bloğunu kullanın.
([Motor1 v] torku [InLb v] cinsinden)
Parametreler |
Tanım |
|---|---|
motor |
Tork değerinin raporlanacağı motor veya motor grubu. Cihazlar penceresinde yapılandırılmış motorlardan birini seçin. |
birim |
Motor torkunu bildirmek için kullanılacak birim: InLb (inç-pound) veya Nm (Newton-metre). |
motor verimliliği#
Motor verimliliği raporlama bloğu, motorun veya motor grubunun gücü ne kadar verimli kullandığını %0 ile %100 arasında bir yüzde olarak gösterir.
Verimlilik, motorun veya motor grubunun gücünün ne kadarının hareket için kullanıldığını gösterir. Daha yüksek bir verimlilik değeri, motorun veya motor grubunun gücünün daha fazlasının hareket için kullanıldığı anlamına gelir. Daha düşük bir verimlilik değeri, motor veya motor grubu çok çalışırken ancak fazla hareket etmediğinde, örneğin sıkıştığında veya bir nesneye karşı itme yaptığında ortaya çıkabilir.
Bu özellik, hareketleri karşılaştırmak veya motorun ya da motor grubunun hareket için kullanmak yerine güç israf edip etmediğini kontrol etmek için kullanılabilir.
([Motor1 v] verimliliği % cinsinden)
Parametreler |
Tanım |
|---|---|
motor |
Verimliliğini raporlamak istediğiniz motor veya motor grubu. Cihazlar penceresinde yapılandırılmış motorlardan birini seçin. |
birim |
Verimliliğin bildirileceği birim: %. |
motor sıcaklığı#
Motor sıcaklığı raporlama bloğu, motorun veya motor grubunun sıcaklığını %0 ile %100 arasında bir yüzde olarak rapor eder.
Motor sıcaklığı, motorun veya motor grubunun ne kadar sıcak olduğunu gösterir. Daha yüksek sıcaklık, motorun veya motor grubunun çalışırken daha çok ısındığı anlamına gelir. Motorun veya motor grubunun tam performansla çalışmaya devam etmesi için 55°C’nin altında kalması gerekir.
Motor veya motor grubu aşırı ısınırsa, kendini korumak için maksimum akımını düşürür. 70°C’de motor soğuyana kadar çalışmayı durdurur.
Bu özellik, motorun veya motor grubunun tekrarlanan hareketler, uzun çalışma süreleri veya bir cisme karşı itme kuvveti uygularken aşırı ısınıp ısınmadığını kontrol etmek için kullanılabilir.
([Motor1 v] sıcaklığı % cinsinden)
Parametreler |
Tanım |
|---|---|
motor |
Sıcaklığını raporlayacak motor veya motor grubu. Cihazlar penceresinde yapılandırılmış motorlardan birini seçin. |
birim |
Sıcaklığın bildirileceği birim: %. |