
Moteur intelligent#
Introduction#
Motors and motor groups control how parts of a robot move. A motor controls one configured Smart Motor, while a motor group controls two configured Smart Motors together so they move in tandem. Motors and motor groups can be used to raise an arm, turn a claw, spin a wheel, or move another part of a build. Two or four motors can work together as a drivetrain to move and turn the whole robot.
Chaque moteur est configuré dans la fenêtre « Périphériques ». Selon la configuration, les noms et les sens de rotation des moteurs peuvent varier. Un robot personnalisé peut utiliser des noms ou des sens de rotation différents pour les moteurs.
Par défaut, la rotation avant fait tourner le moteur dans le sens antihoraire, et la rotation arrière dans le sens horaire. Si l’inversion du sens de rotation est activée dans la fenêtre « Périphériques », ces sens seront inversés.
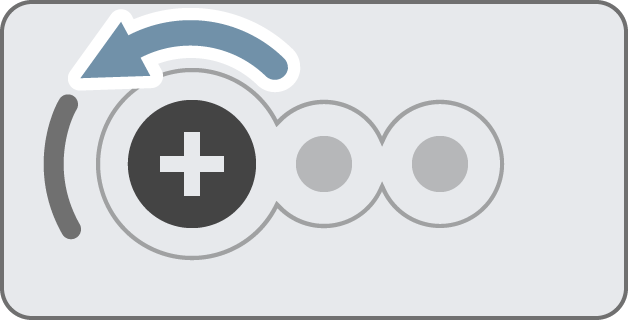
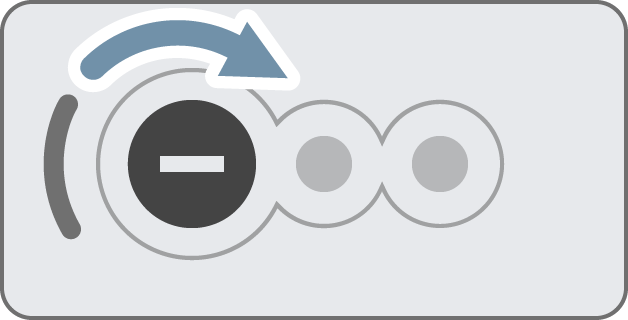
Il existe de nombreuses façons de programmer les moteurs et les groupes de moteurs. Vous trouverez ci-dessous la liste de tous les blocs Smart Motor :
Actions — Arrêter et faire tourner les moteurs et les groupes de moteurs.
faire tourner le moteur – Fait tourner un moteur ou un groupe de moteurs en avant ou en arrière indéfiniment.
faire tourner le moteur pendant – Fait tourner un moteur ou un groupe de moteurs sur une distance spécifique en degrés ou en tours.
faire tourner le moteur en position – Fait tourner un moteur ou un groupe de moteurs jusqu’à une position définie.
arrêter le moteur – Arrête la rotation d’un moteur ou d’un groupe de moteurs.
Paramètres — Ajustez les paramètres du moteur et du groupe de moteurs.
régler la vitesse du moteur – Indique à un moteur ou à un groupe de moteurs à quelle vitesse tourner.
définir la position du moteur – Modifie la position actuelle du moteur ou du groupe de moteurs à une nouvelle valeur.
réglage de l’arrêt du moteur – Définit comment un moteur ou un groupe de moteurs s’arrêtera de bouger : par freinage, par roue libre ou par maintien.
régler le couple maximal du moteur – Définit la force avec laquelle un moteur ou un groupe de moteurs est autorisé à pousser pendant la rotation.
set motor timeout – Définit le nombre de secondes pendant lesquelles un moteur ou un groupe de moteurs tentera de terminer un mouvement.
Valeurs — Vérifiez l’état du moteur et du groupe de moteurs.
moteur terminé – Indique si le moteur ou le groupe de moteurs a terminé son mouvement.
le moteur tourne – Indique si le moteur ou le groupe de moteurs tourne.
position du moteur – Indique la position actuelle du moteur ou du groupe de moteurs.
vitesse du moteur – Indique la vitesse de rotation du moteur ou du groupe de moteurs, en pourcentage de -100 % à 100 %.
courant moteur – Indique la quantité de courant électrique utilisée par le moteur ou le groupe de moteurs.
puissance du moteur – Indique la puissance utilisée par le moteur ou le groupe de moteurs.
couple moteur – Indique la quantité de couple utilisée par le moteur ou le groupe de moteurs.
efficacité du moteur – Indique l’efficacité avec laquelle le moteur ou le groupe de moteurs utilise la puissance.
température du moteur – Indique la température du moteur ou du groupe de moteurs.
Actes#
moteur de rotation#
Le bloc moteur de rotation permet de faire tourner un moteur ou un groupe de moteurs en continu, dans un sens ou dans l’autre. Le moteur ou le groupe de moteurs continuera de tourner jusqu’à ce qu’une autre action lui soit donnée, comme changer de sens de rotation ou s’arrêter.
faire tourner [Motor1 v] [avant v]
Paramètres |
Description |
|---|---|
moteur |
Le moteur ou le groupe de moteurs à faire tourner. Choisissez parmi les moteurs configurés dans la fenêtre Périphériques. |
direction |
Le sens de rotation du moteur ou du groupe de moteurs. Par défaut, les options sont avant et arrière. Le sens de rotation peut varier selon la configuration du moteur. |
au démarrage
[Spin the motor forward for 1 second.]
faire tourner [Motor1 v] [avant v]
attendre (1) secondes
arrêter [Motor1 v]
moteur de rotation pour#
Le bloc moteur de rotation pour fait tourner un moteur ou un groupe de moteurs sur une distance précise. La rotation est relative à la position actuelle du moteur ou du groupe de moteurs. Le programme attendra la fin de la rotation du moteur ou du groupe de moteurs avant de lancer le bloc suivant dans la pile.
faire tourner [Motor1 v] [avant v] de [90] [degrés v] ▶
Paramètres |
Description |
|---|---|
moteur |
Le moteur ou le groupe de moteurs à faire tourner. Choisissez parmi les moteurs configurés dans la fenêtre Périphériques. |
direction |
Le sens de rotation du moteur ou du groupe de moteurs. Par défaut, les options sont avant et arrière. Le sens de rotation peut varier selon la configuration du moteur. |
distance |
Distance de rotation du moteur ou du groupe de moteurs. Degrés : nombres entiers. Tours : nombres entiers ou décimaux. |
unité |
L’unité de distance : degrés ou tours. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage
[Spin the motor forward once, then reset.]
faire tourner [Motor1 v] [avant v] de (90) [degrés v] ▶
faire tourner [Motor1 v] [en arrière v] de (90) [degrés v] ▶
moteur de rotation en position#
Le bloc rotation du moteur vers la position fait tourner un moteur ou un groupe de moteurs vers une position spécifique.
La position d’un moteur ou d’un groupe de moteurs correspond à sa rotation, mesurée en degrés ou en tours. Un tour équivaut à 360 degrés. Au début d’un projet, la position du moteur est initialement fixée à 0 degré. Il est également possible de la définir à l’aide du bloc définir la position du moteur.
Les valeurs de position sont absolues. Cela signifie que le sens de rotation dépend de la position actuelle du moteur ou du groupe de moteurs.
Par exemple, si le moteur démarre à 0 degré et atteint une position de 720 degrés, il effectuera deux tours dans le sens horaire. S’il atteint ensuite une position de 360 degrés, il effectuera un tour dans le sens antihoraire, car 360 est inférieur à 720.
faire tourner [Motor1 v] jusqu'à la position (90) [degrés v] ▶
Paramètres |
Description |
|---|---|
moteur |
Le moteur ou le groupe de moteurs à faire tourner. Choisissez parmi les moteurs configurés dans la fenêtre Périphériques. |
position |
La valeur de la position de rotation du moteur ou du groupe de moteurs. Degrés : nombres entiers. Tours : nombres entiers ou décimaux. |
unité |
L’unité de position : degrés ou tours. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
au démarrage
[Spin the motor to the new 0 position.]
définir la position [Motor1 v] sur [180] [degrés v]
faire tourner [Motor1 v] jusqu'à la position [0] [degrés v] ▶
moteur d’arrêt#
Le bloc arrêt moteur arrête le moteur ou le groupe de moteurs sélectionné. L’arrêt s’effectue selon le mode de freinage actuel : freinage, inertie ou maintien.
arrêter [Motor1 v]
Paramètres |
Description |
|---|---|
moteur |
Le moteur ou le groupe de moteurs à arrêter. Choisissez parmi les moteurs configurés dans la fenêtre Périphériques. |
au démarrage
faire tourner [Motor1 v] [avant v]
attendre (1) secondes
arrêter [Motor1 v]
Paramètres#
position du moteur#
La position d’un moteur ou d’un groupe de moteurs correspond à sa rotation, mesurée en degrés ou en tours. Un tour équivaut à 360 degrés. Le bloc définir la position du moteur permet de modifier la position actuelle du moteur ou du groupe de moteurs.
Par exemple, si un moteur a effectué une rotation de 180 degrés, le fait de régler sa position à 0 degré la ramènera de 180 à 0 degré. Le moteur pourra ensuite effectuer des rotations en fonction de cette nouvelle valeur.
définir la position [Motor1 v] sur (0) [degrés v]
Paramètres |
Description |
|---|---|
moteur |
Sélectionnez le moteur ou le groupe de moteurs dont vous souhaitez définir la position. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
position |
Valeur de position à définir pour le moteur ou le groupe de moteurs. Degrés : nombres entiers. Tours : nombres entiers ou décimaux. |
unité |
L’unité de position : degrés ou tours. |
au démarrage
[Spin the motor to the new 0 position.]
définir la position [Motor1 v] sur [180] [degrés v]
faire tourner [Motor1 v] jusqu'à la position [0] [degrés v] ▶
vitesse du moteur réglée#
Le bloc réglage de la vitesse du moteur indique à un moteur ou à un groupe de moteurs sa vitesse de rotation. Un pourcentage plus élevé augmente la vitesse de rotation, et un pourcentage plus faible la diminue.
Chaque projet commence par une vitesse de rotation de 50 % pour chaque moteur ou groupe de moteurs, par défaut.
Remarque : Une vitesse plus élevée fait tourner le moteur ou le groupe de moteurs plus vite, mais la précision peut être moindre. Une vitesse plus faible fait tourner le moteur ou le groupe de moteurs plus lentement, mais la précision peut être meilleure.
définir la vitesse de [Motor1 v] à [50] [% v]
Paramètres |
Description |
|---|---|
moteur |
Sélectionnez le moteur ou le groupe de moteurs dont vous souhaitez régler la vitesse. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
vitesse |
La vitesse de rotation du moteur ou du groupe de moteurs. Pourcentage utilise des nombres entiers de 0 % à 100 %. tr/min utilise des nombres entiers de 0 à 127. |
unité |
L’unité de vitesse : % ou tr/min (tours par minute). |
au démarrage
[Spin forward at the default velocity.]
faire tourner [Motor1 v] [avant v] de [90] [tours v] ▶
[Spin slower.]
définir la vitesse de [Motor1 v] à (20) [% v]
faire tourner [Motor1 v] [en arrière v] de [90] [tours v] ▶
[Spin faster.]
définir la vitesse de [Motor1 v] à (100) [% v]
faire tourner [Motor1 v] [avant v] de [90] [tours v] ▶
arrêt moteur#
Le bloc réglage de l’arrêt du moteur détermine comment un moteur ou un groupe de moteurs s’arrêtera de bouger : par freinage, par inertie ou par maintien.
Chaque projet commence par l’arrêt par défaut de chaque moteur ou groupe de moteurs au frein.
définir l'arrêt de [Motor1 v] sur [freiner v]
Paramètres |
Description |
|---|---|
moteur |
Sélectionnez le moteur ou le groupe de moteurs dont vous souhaitez définir le comportement d’arrêt. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
arrêt du comportement |
Mode d’arrêt du moteur ou du groupe de moteurs :
|
couple maximal du moteur#
Le couple indique la force avec laquelle un moteur ou un groupe de moteurs peut pousser ou tirer pendant sa rotation.
Le bloc réglage du couple maximal du moteur définit le couple maximal qu’un moteur ou un groupe de moteurs est autorisé à utiliser.
Un pourcentage plus élevé permet au moteur ou au groupe de moteurs de fournir une force plus importante, par exemple pour soulever un objet lourd. Un pourcentage plus faible limite la force que le moteur ou le groupe de moteurs peut fournir. Cela contribue à protéger le robot si le moteur se bloque ou atteint sa limite de course.
Chaque projet commence avec le couple de chaque moteur ou groupe de moteurs réglé par défaut à 50 %.
définir le couple maximum de [Motor1 v] à [50] %
Paramètres |
Description |
|---|---|
moteur |
Sélectionnez le moteur ou le groupe de moteurs dont vous souhaitez définir le couple maximal. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
couple |
Le couple maximal que le moteur ou le groupe de moteurs est autorisé à utiliser, de 0 % à 100 %. |
Régler le délai d’attente du moteur#
Le bloc définir le délai d’attente du moteur détermine le nombre de secondes pendant lesquelles un moteur ou un groupe de moteurs tente de terminer un mouvement. Si le moteur ou le groupe de moteurs ne parvient pas à terminer dans ce délai, il cesse d’essayer et passe au bloc suivant dans la pile. Cela évite que le moteur ou le groupe de moteurs ne se bloque lors d’un mouvement.
définir le délai d'attente de [Motor1 v] à [1] secondes
Paramètres |
Description |
|---|---|
moteur |
Sélectionnez le moteur ou le groupe de moteurs dont vous souhaitez définir le délai d’inactivité. Choisissez parmi les moteurs configurés dans la fenêtre Périphériques. |
temps |
Le nombre de secondes pendant lesquelles le moteur ou le groupe de moteurs peut tenter de terminer un mouvement. Il peut s’agir d’un nombre entier positif ou d’un nombre décimal. |
Valeurs#
Le moteur est terminé#
Le bloc booléen moteur arrêté indique si le moteur ou le groupe de moteurs a terminé son mouvement. Cette information peut être utilisée pour contrôler le moment d’autres actions en fonction du mouvement du moteur ou du groupe de moteurs.
Vrai — Le moteur ou le groupe de moteurs a terminé son mouvement.
Faux — Le moteur ou le groupe moteur est toujours en mouvement.
Ce bloc fonctionne avec les blocs Motion suivants qui ont le paramètre et ne pas attendre : faire tourner le moteur pendant et faire tourner le moteur jusqu’à la position.
<[Motor1 v] a fini de tourner ?>
Paramètres |
Description |
|---|---|
moteur |
Indiquez au moteur ou au groupe de moteurs s’il a terminé son mouvement. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
Exemple
au démarrage
[Drive forward until the motor is done spinning.]
faire tourner [Motor1 v] [avant v] de (200) [degrés v] ◀ et ne pas attendre
indéfiniment
si <[Motor1 v] a fini de tourner ?> alors
arrêter le déplacement
sinon
se déplacer en [avant v]
Le moteur tourne#
Le bloc booléen le moteur tourne indique si le moteur ou le groupe de moteurs est en rotation. Cette information peut être utilisée pour contrôler la synchronisation d’autres actions en fonction du mouvement du moteur ou du groupe de moteurs.
Vrai — Le moteur ou le groupe moteur tourne.
Faux — Le moteur ou le groupe moteur ne tourne pas.
Ce bloc fonctionne avec les blocs Motion suivants qui ont le paramètre et ne pas attendre : faire tourner le moteur pendant et faire tourner le moteur jusqu’à la position.
<le [Motor1 v] est en train de tourner ?>
Paramètres |
Description |
|---|---|
moteur |
Indiquez si le moteur ou le groupe de moteurs est en rotation. Choisissez-le parmi les moteurs configurés dans la fenêtre « Périphériques ». |
Exemple
au démarrage
[Move forward while the motor is spinning.]
faire tourner [Motor1 v] [avant v] de (200) [degrés v] ◀ et ne pas attendre
tant que <le [Motor1 v] est en train de tourner ?>
se déplacer en [avant v]
fin
arrêter le déplacement
position du moteur#
La position d’un moteur ou d’un groupe de moteurs correspond à sa rotation, mesurée en degrés ou en tours. Un tour équivaut à 360 degrés. Le bloc de rapport de position du moteur indique la position actuelle du moteur ou du groupe de moteurs.
Au début d’un projet, la position du moteur est initialement à 0 degré. Si le moteur effectue un tour complet dans un sens, la position sera de 360 degrés, soit un tour. S’il tourne dans l’autre sens, la position sera négative.
(position selon l'axe [Motor1 v] en [degrés v])
Paramètres |
Description |
|---|---|
moteur |
Le moteur ou le groupe de moteurs dont vous souhaitez indiquer la position. Choisissez parmi les moteurs configurés dans la fenêtre Périphériques. |
unité |
L’unité pour indiquer la position du moteur : degrés ou tours. |
Exemple
au démarrage
[Display the motor's position after spinning.]
afficher (position selon l'axe [Motor1 v] en [degrés v]) sur l'écran ◀ et placer le curseur sur la ligne suivante
faire tourner [Motor1 v] [avant v]
attendre (1) secondes
afficher (position selon l'axe [Motor1 v] en [degrés v]) sur l'écran ▶
arrêter [Motor1 v]
vitesse du moteur#
Le bloc de rapport vitesse du moteur indique la vitesse de rotation du moteur ou du groupe de moteurs, en pourcentage de -100 % à 100 % ou en tours par minute (tr/min) de -127 à 127.
(vitesse de rotation de [Motor1 v] en [% v])
Paramètres |
Description |
|---|---|
moteur |
Le moteur ou le groupe de moteurs dont vous souhaitez indiquer la vitesse. Choisissez parmi les moteurs configurés dans la fenêtre Périphériques. |
unité |
L’unité dans laquelle indiquer la vitesse du moteur : % ou tr/min (tours par minute). |
courant moteur#
Le bloc rapport de courant moteur indique la quantité de courant électrique utilisée par le moteur ou le groupe de moteurs, mesurée en ampères de 0,0 à 1,2 A. Le courant est la quantité d’électricité qui traverse le moteur ou le groupe de moteurs.
Une intensité plus élevée signifie que le moteur ou le groupe de moteurs consomme davantage de courant électrique. Cela peut se produire lorsque le moteur ou le groupe de moteurs soulève une charge lourde, exerce une pression sur un objet ou tente de se dégager après un blocage.
Ce dispositif permet de vérifier si le moteur ou le groupe de moteurs peine lors d’un mouvement. Si le courant reste élevé, le moteur ou le groupe de moteurs risque de chauffer ou de consommer moins d’énergie.
(courant de [Motor1 v] en ampères)
Paramètres |
Description |
|---|---|
moteur |
Sélectionnez le moteur ou le groupe de moteurs dont vous souhaitez indiquer le courant. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
unité |
L’unité de mesure du courant est : ampères. |
puissance du moteur#
Le bloc puissance du moteur indique la puissance consommée par le moteur ou le groupe de moteurs, mesurée en watts (de 0,0 à 11,0 W). La puissance indique la vitesse à laquelle le moteur ou le groupe de moteurs utilise l’énergie.
Une valeur de puissance plus élevée signifie que le moteur ou le groupe de moteurs consomme de l’énergie plus rapidement. Cela peut se produire lorsque le moteur ou le groupe de moteurs soulève une charge lourde, exerce une pression sur un objet ou tente de se dégager après un blocage.
On peut utiliser cette fonction pour comparer les mouvements ou vérifier si le moteur ou le groupe de moteurs peine. Si la puissance reste élevée, le moteur ou le groupe de moteurs risque de chauffer ou de consommer moins d’énergie.
(puissance de [Motor1 v] en watts)
Paramètres |
Description |
|---|---|
moteur |
Sélectionnez le moteur ou le groupe de moteurs dont vous souhaitez indiquer la puissance. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
unité |
L’unité de mesure de la puissance : watts. |
couple moteur#
Le couple indique la force avec laquelle un moteur ou un groupe de moteurs se tord, pousse ou tire pendant sa rotation.
Le bloc de rapport couple moteur indique la quantité de couple utilisée par le moteur ou le groupe de moteurs, mesurée en pouces-livres (InLb) de 0,0 à 22,0 ou en newtons-mètres (Nm) de 0,0 à 2,1.
Une valeur de couple plus élevée signifie que le moteur ou le groupe de moteurs exerce une force de poussée ou de traction plus importante. Cela peut se produire lorsque le moteur ou le groupe de moteurs soulève une charge lourde, exerce une pression sur un objet ou tente de se dégager d’un blocage.
Cela peut servir à vérifier si le moteur ou le groupe de moteurs peine ou à comparer la force de poussée nécessaire pour différents mouvements.
Pour régler le couple d’un moteur, utilisez le bloc set motor max torque.
(couple de [Motor1 v] en [InLb v])
Paramètres |
Description |
|---|---|
moteur |
Le moteur ou le groupe de moteurs dont vous souhaitez indiquer le couple. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
unité |
L’unité de mesure du couple moteur est : InLb (pouces-livres) ou Nm (newtons-mètres). |
rendement du moteur#
Le bloc de rapport efficacité du moteur indique l’efficacité avec laquelle le moteur ou le groupe de moteurs utilise la puissance, en pourcentage de 0 % à 100 %.
Le rendement indique la part de la puissance du moteur ou du groupe de moteurs réellement utilisée pour le mouvement. Un rendement élevé signifie qu’une plus grande partie de la puissance est mise à contribution. Un rendement faible peut s’expliquer par un effort important du moteur ou du groupe de moteurs, mais un faible déplacement, par exemple s’il est bloqué ou s’il appuie sur un obstacle.
Cela peut servir à comparer des mouvements ou à vérifier si le moteur ou le groupe de moteurs gaspille de l’énergie au lieu de l’utiliser pour le mouvement.
(efficacité de [Motor1 v] en %)
Paramètres |
Description |
|---|---|
moteur |
Sélectionnez le moteur ou le groupe de moteurs dont vous souhaitez connaître le rendement. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
unité |
L’unité dans laquelle exprimer l’efficacité : %. |
température du moteur#
Le bloc de rapport température du moteur indique la température du moteur ou du groupe de moteurs en pourcentage, de 0 % à 100 %.
La température du moteur indique son niveau de chaleur. Une température plus élevée signifie que le moteur ou le groupe de moteurs chauffe pendant son fonctionnement. Pour un fonctionnement optimal, le moteur ou le groupe de moteurs doit rester en dessous de 55 °C.
Si le moteur ou le groupe de moteurs surchauffe, il réduira son courant maximal pour se protéger. À 70 °C, le moteur s’arrêtera jusqu’à son refroidissement.
Cela peut servir à vérifier si le moteur ou le groupe de moteurs chauffe excessivement lors de mouvements répétés, de longs fonctionnements ou lorsqu’il exerce une pression contre un objet.
(température de [Motor1 v] en %)
Paramètres |
Description |
|---|---|
moteur |
Sélectionnez le moteur ou le groupe de moteurs dont vous souhaitez indiquer la température. Choisissez parmi les moteurs configurés dans la fenêtre « Périphériques ». |
unité |
Unité de mesure de la température : %. |