
智慧馬達#
介紹#
馬達和馬達組控制機器人各部件的運動。一個電機控制一個已配置的智慧電機,而一個電機組則控制兩個已配置的智慧電機,使它們同步運動。馬達和馬達組可用於抬起機械手臂、轉動機械爪、旋轉車輪或移動機器人的其他部件。兩個或四個馬達可以協同工作,組成一個驅動系統,從而驅動整個機器人運動和轉向。
每個馬達都在“設備”視窗中進行配置。根據建造版本,馬達的名稱和方向可能會有所不同。自訂機器人可能使用不同的馬達名稱或方向。
預設情況下,「正轉」會使馬達逆時針旋轉,而「反轉」會使馬達順時針旋轉。如果在「設備」視窗中將馬達設定為反轉,則正反轉方向將會互換。
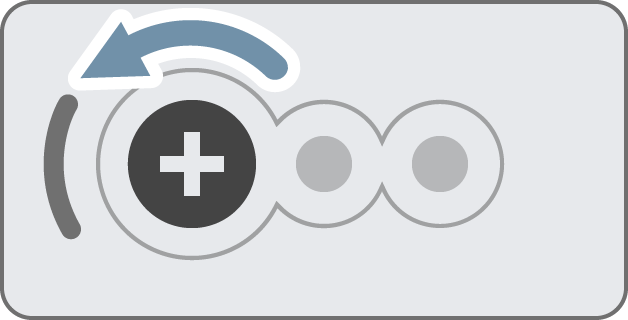
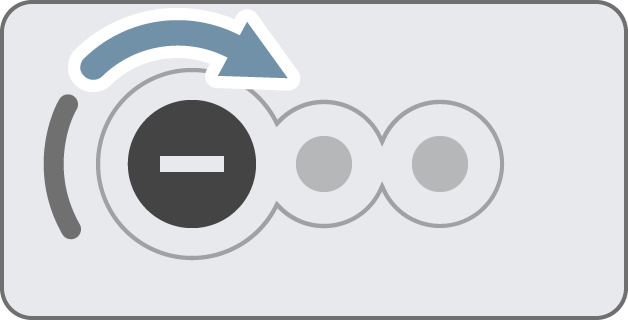
電機和電機組的編碼方式有很多種。以下是所有智慧型馬達模組的清單:
操作-停止和旋轉馬達及馬達組。
spin motor – 使馬達或馬達組無限正轉或反轉。
spin motor for – 使馬達或馬達組旋轉指定的角度或圈數。
旋轉馬達到位置 – 將馬達或馬達組旋轉到設定的位置。
停止馬達 – 停止馬達或馬達組旋轉。
設定 — 調整馬達和馬達組的設定。
設定馬達速度 – 告訴馬達或馬達組旋轉的速度。
設定馬達位置 – 將馬達或馬達組的目前位置變更為新值。
設定馬達停止 – 設定馬達或馬達組停止運動的方式:透過煞車、滑行或保持。
設定馬達最大扭矩 – 設定馬達或馬達組在旋轉時允許施加的最大扭矩。
設定馬達逾時 – 設定馬達或馬達組嘗試完成運動的秒數。
數值 — 檢查馬達和馬達組狀態。
行動#
旋轉馬達#
旋轉馬達 模組可以使馬達或馬達組持續正轉或反轉。馬達或馬達組會一直旋轉,直到收到其他指令,例如改變旋轉方向或停止。
旋轉 [Motor1 v] [前方 v]
參數 |
描述 |
|---|---|
引擎 |
要旋轉的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
方向 |
馬達或馬達組的旋轉方向。預設情況下,選項為正轉和反轉。旋轉方向的選擇可能因馬達配置而異。 |
當開始時
[Spin the motor forward for 1 second.]
旋轉 [Motor1 v] [前方 v]
等待 (1) 秒
停止 [Motor1 v]
用於旋轉馬達#
“旋轉馬達”堆疊模組會使馬達或馬達組旋轉指定的距離。旋轉距離是相對於馬達或馬達組的當前位置而言的。程式會等待馬達或馬達組旋轉完畢後,才會運作堆疊中的下一個模組。
旋轉 [Motor1 v] [前方 v] [90] [度 v] ▶
參數 |
描述 |
|---|---|
引擎 |
要旋轉的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
方向 |
馬達或馬達組的旋轉方向。預設情況下,選項為正轉和反轉。旋轉方向的選擇可能因馬達配置而異。 |
距離 |
馬達或馬達組的旋轉距離。 度使用整數。 圈數可以使用整數或小數。 |
單元 |
距離單位:度或圈。 |
不要等待 |
選擇箭頭(▶)展開程式碼區塊,顯示“不要等待”,這樣堆疊中的下一個程式碼區塊就會立即運作。 |
例子
當開始時
[Spin the motor forward once, then reset.]
旋轉 [Motor1 v] [前方 v] (90) [度 v] ▶
旋轉 [Motor1 v] [反向 v] (90) [度 v] ▶
旋轉馬達定位#
旋轉馬達定位 堆疊塊將馬達或馬達組旋轉到特定位置。
馬達或馬達組的位置是指其旋轉的距離,以度或圈數衡量。一圈等於360度。在專案開始時,馬達位置設定為0度。也可以使用set motor position代碼塊來設定馬達位置。
位置值是絕對值。這意味著旋轉方向取決於馬達或馬達組的當前位置。
例如,如果馬達從0度開始旋轉到720度,它將正轉兩圈。如果它接著旋轉到360度,它將反轉一圈,因為360小於720。
旋轉 [Motor1 v] 至位置 (90) [度 v] ▶
參數 |
描述 |
|---|---|
引擎 |
要旋轉的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
位置 |
馬達或馬達組將旋轉到的位置值。 度數使用整數。 圈數可以使用整數或小數。 |
單元 |
位置單位:度或圈。 |
不要等待 |
選擇箭頭(▶)展開程式碼區塊,顯示“不要等待”,這樣堆疊中的下一個程式碼區塊就會立即運作。 |
當開始時
[Spin the motor to the new 0 position.]
設定 [Motor1 v] 位置為 [180] [度 v]
旋轉 [Motor1 v] 至位置 [0] [度 v] ▶
停止馬達#
「停止馬達」堆疊塊用於停止選取的馬達或馬達組。馬達或馬達組的停止方式取決於目前的停止行為:煞車、滑行或保持。
停止 [Motor1 v]
參數 |
描述 |
|---|---|
引擎 |
要停止的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
當開始時
旋轉 [Motor1 v] [前方 v]
等待 (1) 秒
停止 [Motor1 v]
設定#
設定馬達位置#
馬達或馬達組的位置是指其旋轉的距離,以度或圈數衡量。一圈等於 360 度。 設定馬達位置堆疊區塊會將馬達或馬達群組的目前位置變更為新值。
例如,如果馬達旋轉了 180 度,將位置設為 0 度會將該位置從 180 度重設為 0 度。然後,馬達可以根據這個新值旋轉到其他位置。
設定 [Motor1 v] 位置為 (0) [度 v]
參數 |
描述 |
|---|---|
引擎 |
要設定位置的馬達或馬達組。請從「設備」視窗中配置的馬達中進行選擇。 |
位置 |
要設定的馬達或馬達組的位置值。 角度使用整數。 圈數可以使用整數或小數。 |
單元 |
位置單位:度或圈。 |
當開始時
[Spin the motor to the new 0 position.]
設定 [Motor1 v] 位置為 [180] [度 v]
旋轉 [Motor1 v] 至位置 [0] [度 v] ▶
設定馬達速度#
設定馬達轉速 代碼塊用於告訴馬達或馬達組的轉速。百分比越高,馬達或馬達組的轉速越快;百分比越低,馬達或馬達組的轉速越慢。
每個項目開始時,每個馬達或馬達組預設以 50% 的速度旋轉。
注意:更高的速度會使馬達或馬達組旋轉得更快,但精度可能會降低。更低的速度會使馬達或馬達組旋轉得更慢,但精度可能會更高。
設定 [Motor1 v] 速度為 [50] [% v]
參數 |
描述 |
|---|---|
引擎 |
要設定速度的馬達或馬達組。請從「設備」視窗中配置的馬達中進行選擇。 |
速度 |
馬達或馬達組的旋轉速度。 百分比使用0%到100%之間的整數。 RPM使用0到127之間的整數。 |
單元 |
速度單位:% 或 rpm(每分鐘轉數)。 |
當開始時
[Spin forward at the default velocity.]
旋轉 [Motor1 v] [前方 v] [90] [圈 v] ▶
[Spin slower.]
設定 [Motor1 v] 速度為 (20) [% v]
旋轉 [Motor1 v] [反向 v] [90] [圈 v] ▶
[Spin faster.]
設定 [Motor1 v] 速度為 (100) [% v]
旋轉 [Motor1 v] [前方 v] [90] [圈 v] ▶
設定馬達停止#
設定馬達停止 堆疊塊設定馬達或馬達組停止移動的方式:透過煞車、滑行或保持。
每個項目開始時,每個馬達或馬達組預設都會停止運轉(煞車)。
設定 [Motor1 v] 停止方式為 [剎車 v]
參數 |
描述 |
|---|---|
引擎 |
要設定停止行為的馬達或馬達組。請從「設備」視窗中配置的馬達中進行選擇。 |
停止行為 |
How the motor or motor group will stop:
|
設定馬達最大扭矩#
扭矩表示馬達或馬達組在旋轉時能夠產生的推力或拉力的大小。
設定馬達最大扭力 堆疊塊設定馬達或馬達組可以使用的最大扭力。
較高的百分比可以讓馬達或馬達組施加更大的推力,例如在舉起重物時。較低的百分比則會限制馬達或馬達組的推力。這有助於在馬達卡住或達到其運動極限時保護機器人。
每個項目開始時,每個馬達或馬達組的扭力預設為 50%。
設定 [Motor1 v] 最大扭矩為 [50] %
參數 |
描述 |
|---|---|
引擎 |
要設定最大扭力的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
扭力 |
馬達或馬達組允許使用的最大扭矩,從 0% 到 100%。 |
設定馬達超時#
設定馬達超時 代碼塊用於設定馬達或馬達組嘗試完成一次運動的秒數。如果馬達或馬達組無法在該時間內完成,它將停止嘗試並執行程式碼區塊堆疊中的下一個程式碼區塊。這可以防止馬達或馬達組卡在某個運動中。
設定 [Motor1 v] 超時為 [1] 秒
參數 |
描述 |
|---|---|
引擎 |
要設定超時時間的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
時間 |
電機或電機組嘗試完成一次動作的秒數。該值可以是正整數或小數。 |
價值觀#
馬達已完成#
「馬達已完成」布林模組用於報告馬達或馬達組是否已停止運動。這可用於根據馬達或電機組的運動狀態來控制其他行為的執行時間。
正確 — 馬達或馬達組已停止運轉。
錯誤 — 馬達或馬達組仍在運轉。
此模組與以下具有and don’t wait參數的運動模組配合使用:spin motor for 和 spin motor to position。
<[Motor1 v] 完成?>
參數 |
描述 |
|---|---|
引擎 |
要報告電機或電機組是否已停止運轉的電機或電機組。請從「設備」視窗中配置的馬達中進行選擇。 |
例子
當開始時
[Drive forward until the motor is done spinning.]
旋轉 [Motor1 v] [前方 v] (200) [度 v] ◀ 且不等待
永遠
如果 <[Motor1 v] 完成?> 則
停止行駛
否則
行駛 [前方 v]
馬達正在旋轉#
「馬達是否旋轉」布林模組用於報告馬達或馬達組是否正在旋轉。這可用於根據馬達或電機組的運動狀態來控制其他行為的執行時間。
正確 — 馬達或馬達組正在旋轉。
錯誤 — 馬達或馬達組沒有旋轉。
此模組與以下具有and don’t wait參數的運動模組配合使用:spin motor for 和 spin motor to position。
<[Motor1 v] 旋轉中?>
參數 |
描述 |
|---|---|
引擎 |
若要報告馬達或馬達組是否正在旋轉的選項。請從「設備」視窗中配置的馬達中進行選擇。 |
例子
當開始時
[Move forward while the motor is spinning.]
旋轉 [Motor1 v] [前方 v] (200) [度 v] ◀ 且不等待
當 <[Motor1 v] 旋轉中?>
行駛 [前方 v]
結束
停止行駛
馬達位置#
馬達或馬達組的位置是指其旋轉的距離,以度或圈數衡量。一圈等於 360 度。 馬達位置報告模組用於報告馬達或馬達組的當前位置。
專案開始時,馬達位置設定為 0 度。如果馬達正向旋轉一周,則位置為 360 度或 1 圈。如果馬達反向旋轉,則位置為負值。
([Motor1 v] 位置([度 v]))
參數 |
描述 |
|---|---|
引擎 |
要報告位置的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
單元 |
報告馬達位置的單位:度或圈。 |
例子
當開始時
[Display the motor's position after spinning.]
在螢幕上列印 ([Motor1 v] 位置([度 v])) ◀ 並將游標移至下一列
旋轉 [Motor1 v] [前方 v]
等待 (1) 秒
在螢幕上列印 ([Motor1 v] 位置([度 v])) ▶
停止 [Motor1 v]
馬達速度#
馬達速度報告模組報告馬達或馬達組的旋轉速度,以百分比(-100% 到 100%)或每分鐘轉數 (rpm)(-127 到 127)表示。
([Motor1 v] 速度([% v]))
參數 |
描述 |
|---|---|
引擎 |
要報告速度的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
單元 |
馬達轉速的單位為:% 或 rpm(每分鐘轉速)。 |
馬達電流#
馬達電流報告模組報告馬達或馬達組正在使用的電流大小,以安培為單位,範圍從 0.0 到 1.2 A。電流是指流過馬達或馬達組的電量。
電流值越高,表示馬達或馬達組消耗的電流越大。這種情況可能發生在馬達或馬達組提升重物、推動物體或試圖移動卡住的物體時。
這可以用來檢查馬達或馬達組在運動過程中是否運作吃力。如果電流持續過高,馬達或馬達組可能會發熱或功率利用率降低。
([Motor1 v] 電流(安培))
參數 |
描述 |
|---|---|
引擎 |
要報告電流的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
單元 |
電流單位:安培。 |
馬達功率#
馬達功率報告模組報告馬達或馬達組正在使用的功率,以瓦特為單位,範圍從 0.0 到 11.0 瓦。功率顯示馬達或馬達組使用能量的速度。
功率值越高,代表馬達或馬達組的能耗速度越快。這種情況可能發生在馬達或馬達組提升重物、推動物體或試圖在卡住時移動時。
這可以用來比較運動情況,或檢查馬達或馬達組是否運轉吃力。如果功率持續偏高,馬達或馬達組可能會發熱或能量利用效率降低。
([Motor1 v] 功率(瓦))
參數 |
描述 |
|---|---|
引擎 |
要報告功率的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
單元 |
功率單位:瓦特。 |
馬達扭矩#
扭矩表示馬達或馬達組在旋轉時扭轉、推動或拉動的力度。
馬達扭力報告模組報告馬達或馬達組正在使用的扭力大小,以英吋磅(InLb)為單位,範圍從 0.0 到 22.0,或以牛頓米(Nm)為單位,範圍從 0.0 到 2.1。
扭力值越高,代表馬達或馬達組的推拉力越大。這種情況可能發生在馬達或馬達組提升重物、推動物體或試圖移動卡住的物體時。
這可以用來檢查運動系統或運動系統是否有困難,或比較不同動作需要多少推力。
若要設定馬達的扭矩,請使用 設定馬達最大扭矩 模組。
([Motor1 v] 扭矩([InLb v]))
參數 |
描述 |
|---|---|
引擎 |
要報告扭矩的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
單元 |
馬達扭力的單位為:InLb(英吋磅)或Nm(牛頓米)。 |
馬達效率#
馬達效率報告模組以百分比形式(0% 到 100%)報告馬達或馬達組的功率使用效率。
效率值表示馬達或馬達組的功率有多少用於運動。效率值越高,表示馬達或馬達組用於運動的功率越多。當馬達或馬達組高負載運轉但運動量很小時,例如卡住或抵住障礙物時,效率值就會降低。
這可以用來比較運動情況,或者檢查電機或電機組是否浪費電力而不是將其用於運動。
([Motor1 v] 效率(%))
參數 |
描述 |
|---|---|
引擎 |
要報告效率的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
單元 |
效率單位:%。 |
馬達溫度#
馬達溫度報告模組以百分比形式報告馬達或馬達組的溫度,範圍從 0% 到 100%。
馬達溫度顯示馬達或馬達組的溫度。溫度越高,表示馬達或馬達組在工作過程中溫度越高。為確保馬達或馬達組始終以最佳性能運行,其溫度應保持在 55°C 以下。
如果馬達或馬達組過熱,它會降低最大電流以保護自身。當溫度達到 70°C 時,馬達將停止運轉,直到冷卻。
這可以用來檢查馬達或馬達組在重複運動、長時間運轉或推動物體時是否過熱。
([Motor1 v] 溫度(%))
參數 |
描述 |
|---|---|
引擎 |
要報告溫度的馬達或馬達組。請從“設備”視窗中配置的馬達中選擇。 |
單元 |
溫度報告單位:%。 |