
Stoßstangenschalter#
Einführung#
Der Anstoßschalter ist ein mechanischer Schalter, der beim Drücken einen Stromkreis schließt und es dem Roboter ermöglicht, Drücken und Loslassen zu erkennen.
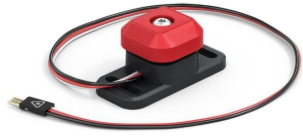
Nachfolgend finden Sie eine Liste der verfügbaren Blöcke:
Bumper Switch gedrückt – Gibt einen booleschen Wert zurück, der angibt, ob der Bumper Switch gedrückt ist.
wenn Stoßschalter – Setzt den angeschlossenen Blockstapel in Bewegung, wenn der Stoßschalter gedrückt oder losgelassen wird.
Stoßstangenschalter gedrückt?#
Der boolesche Block Stoßschalter gedrückt gibt an, ob ein Stoßschalter gedrückt ist oder nicht. Dies kann verwendet werden, um zu überprüfen, ob der Roboter gegen andere Objekte stößt.
Wahr — Der Stoßschalter wird gedrückt.
Falsch – Der Stoßschalter wird nicht gedrückt
<[BumperA v] gedrückt?>
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher Bumper-Schalter verwendet werden soll, wird im Gerätefenster konfiguriert. |
wenn gestartet
[Display a message when the Bumper Switch is pressed.]
warte bis <[BumperA v] gedrückt?>
drucke [Bumper Switch pressed!] auf Bildschirm ▶
wenn Stoßstangenschalter#
Der wenn Stoßschalter-Hutblock betätigt den angeschlossenen Blockstapel, wenn der ausgewählte Stoßschalter gedrückt oder losgelassen wird.
wenn [BumperA v] [gedrückt v] :: hat events
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher Bumper-Schalter verwendet werden soll, wird im Gerätefenster konfiguriert. |
Zustand |
Wann der angeschlossene Blockstapel ausgeführt wird: gedrückt wird ausgeführt, wenn der Stoßschalter gedrückt wird, und losgelassen wird ausgeführt, wenn der Stoßschalter losgelassen wird. |
wenn [BumperA v] [gedrückt v]  :: hat events
[Display a message when the Bumper Switch is pressed.]
drucke [Bumper Switch pressed!] auf Bildschirm ▶