
สวิตช์กันชน#
การแนะนำ#
สวิตช์กันกระแทก เป็นสวิตช์เชิงกลที่ทำให้วงจรสมบูรณ์เมื่อถูกกด ทำให้หุ่นยนต์สามารถตรวจจับการกดและการปล่อยได้
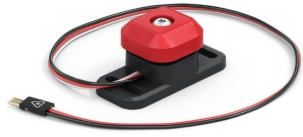
ด้านล่างนี้คือรายการบล็อกที่มีให้เลือก:
กดสวิตช์กันชน – รายงานค่าบูลีนที่ระบุว่าสวิตช์กันชนถูกกดหรือไม่
เมื่อกดหรือปล่อยสวิตช์กันชน – รันชุดบล็อกที่เชื่อมต่อเมื่อกดหรือปล่อยสวิตช์กันชน
กดสวิตช์กันชนหรือเปล่า?#
บล็อก Boolean Bumper Switch pressed จะรายงานว่าสวิตช์กันกระแทกถูกกดหรือไม่ สามารถใช้ตรวจสอบได้ว่าหุ่นยนต์ชนกับวัตถุอื่นหรือไม่
จริง — สวิตช์กันชนกำลังถูกกดอยู่
เท็จ — ไม่ได้กดสวิตช์กันชน
<[BumperA v] ถูกกด?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกใช้สวิตช์กันกระแทกตัวใด โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
เมื่อเริ่มต้น
[Display a message when the Bumper Switch is pressed.]
รอจนกว่า <[BumperA v] ถูกกด?>
พิมพ์ [Bumper Switch pressed!] บนหน้าจอ ▶
เมื่อสวิตช์กันชน#
บล็อก when Bumper Switch จะเรียกใช้บล็อกที่เชื่อมต่ออยู่เมื่อกดหรือปล่อย Bumper Switch ที่เลือกไว้
เมื่อ [BumperA v] [กด v] :: hat events
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกใช้สวิตช์กันกระแทกตัวใด โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
สถานะ |
เมื่อบล็อกที่ต่อกันจะทำงาน: pressed จะทำงานเมื่อกดสวิตช์กันกระแทกลง และ released จะทำงานเมื่อปล่อยสวิตช์กันกระแทก |
เมื่อ [BumperA v] [กด v]  :: hat events
[Display a message when the Bumper Switch is pressed.]
พิมพ์ [Bumper Switch pressed!] บนหน้าจอ ▶