
Spínač nárazníku#
Zavedení#
Nárazníkový spínač je mechanický spínač, který při stisknutí uzavírá obvod, což robotovi umožňuje detekovat stisknutí a uvolnění.
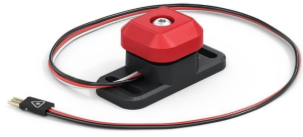
Níže je uveden seznam dostupných bloků:
Stisknutí spínače nárazníku – Hlásí booleovskou hodnotu označující, zda je spínač nárazníku stisknut.
při stisknutí spínače nárazníku – Spustí připojenou vrstvu bloků při stisknutí nebo uvolnění spínače nárazníku.
Stisknutý spínač nárazníku?#
Logický blok Stisknutí spínače nárazníku hlásí, zda je stisknut spínač nárazníku. To lze použít ke kontrole, zda robot narazí do jiných objektů.
True – Spínač nárazníku je stisknut.
Nepravda — Spínač nárazníku není stisknutý
<[BumperA v] stisknuto?>
Parametr |
Popis |
|---|---|
zařízení |
Který nárazníkový spínač se má použít, nakonfigurovaný v okně Zařízení. |
při spuštění
[Display a message when the Bumper Switch is pressed.]
čekat dokud <[BumperA v] stisknuto?>
tisk [Bumper Switch pressed!] na obrazovce ▶
když spínač nárazníku#
Blok when Bumper Switch spustí připojený zásobník bloků, když je stisknut nebo uvolněn vybraný Bumper Switch.
když [BumperA v] [stisknuto v] :: hat events
Parametr |
Popis |
|---|---|
zařízení |
Který nárazníkový spínač se má použít, nakonfigurovaný v okně Zařízení. |
stát |
Kdy se připojená svazek bloků pohne: pressed se pohne, když je stisknutý spínač nárazníku, a released se pohne, když je spínač nárazníku uvolněn. |
když [BumperA v] [stisknuto v]  :: hat events
[Display a message when the Bumper Switch is pressed.]
tisk [Bumper Switch pressed!] na obrazovce ▶