
범퍼 스위치#
소개#
범퍼 스위치는 누르면 회로가 완성되는 기계식 스위치로, 로봇이 누름과 떼는 동작을 감지할 수 있게 해줍니다.
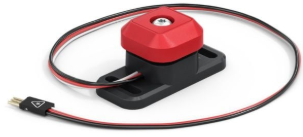
아래는 사용 가능한 블록 목록입니다.
범퍼 스위치가 눌렸나요?#
범퍼 스위치 눌림 불리언 블록은 범퍼 스위치가 눌렸는지 여부를 보고합니다. 이는 로봇이 다른 물체와 충돌하는지 확인하는 데 사용할 수 있습니다.
맞습니다 — 범퍼 스위치가 눌렸습니다.
틀림 — 범퍼 스위치가 눌리지 않았습니다.
<[BumperA v] 눌림?>
매개변수 |
설명 |
|---|---|
장치 |
사용할 범퍼 스위치는 장치 창에서 구성합니다. |
시작 시
[Display a message when the Bumper Switch is pressed.]
<[BumperA v] 눌림?>까지 기다리기
화면에 [Bumper Switch pressed!] 출력 ▶
범퍼 스위치#
범퍼 스위치 작동 시 햇 블록은 선택된 범퍼 스위치를 누르거나 놓으면 연결된 블록 스택을 실행합니다.
[BumperA v] [눌림 v] 시 :: hat events
매개변수 |
설명 |
|---|---|
장치 |
사용할 범퍼 스위치는 장치 창에서 구성합니다. |
상태 |
연결된 블록 스택이 작동하는 시점은 다음과 같습니다. 눌렀을 때는 범퍼 스위치를 눌렀을 때 작동하고, 놓았을 때는 범퍼 스위치를 놓았을 때 작동합니다. |
200mm 이내에 물체가 감지될 때까지 전진하십시오.#
[BumperA v] [눌림 v] 시  :: hat events
[Display a message when the Bumper Switch is pressed.]
화면에 [Bumper Switch pressed!] 출력 ▶